Динамическое реостатное торможение асинхронного двигателя
Моделирование динамического торможения асинхронного двигателя
В данном примере рассмотрен способ торможения который реализован путём переключения цепи питания от источника трехфазного напряжения на нагрузку через выпрямитель. В данном случае двигатель будет работать в генераторном режиме и нагрузка в общем случае может быть различной, например в таком режиме могут заряжаться аккумуляторы (рекуперативное торможение). В качестве механической нагрузки на электродвигатель используется инерция + трение.
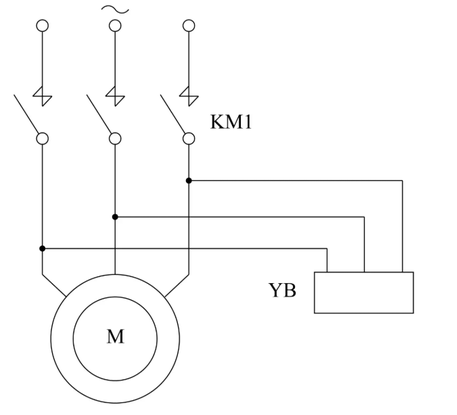
Рисунок 1 - Облик схемы динамического торможения двигателя
Моделирование динамических моделей будет проводиться следующим образом:
- 0-0,1 с - начало моделирования, напряжение на двигатель не подаётся
- 0,1-0,5 с - на двигатель подаётся трехфазное напряжение 380в 50 Гц
- 0,5-1 с - двигатель переключается в генераторный режим
В генераторном режиме двигатель подключен к резистивной нагрузке через выпрямитель и энергия вращения преобразуется в тепловую энергию выделяемую на нагрузке.
С короткозамкнутым ротором
Динамическая модель для исследования процесса торможения состоят из асинхронного двигателя с короткозамкнутым ротором, источник переменного трехфазного напряжения, устройства для утилизации энергии двигателя (выпрямитель + резистивная нагрузка)
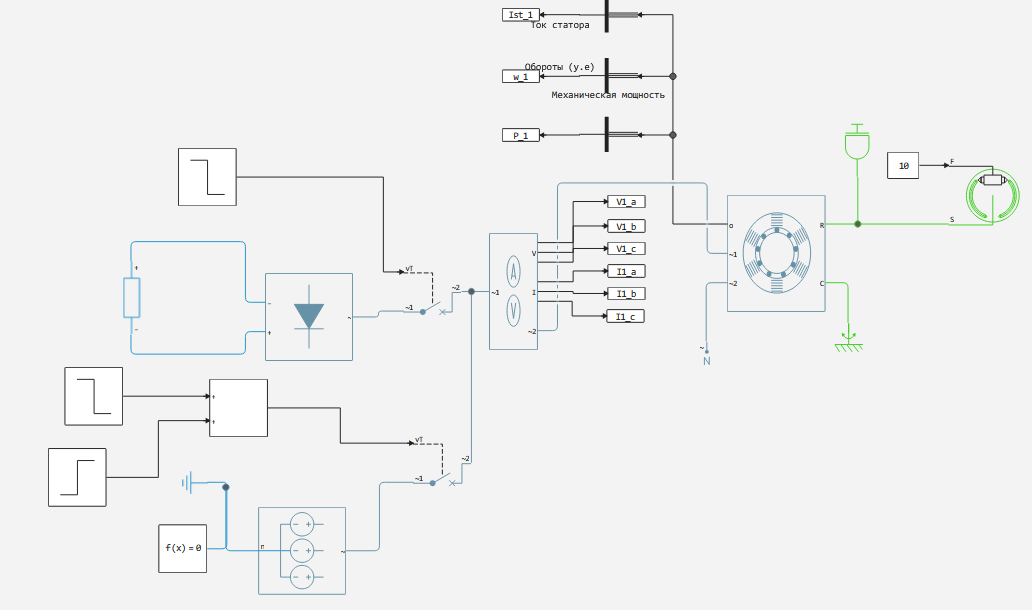
Рисунок 2 - Динамическая модель исследования процесса динамического торможения асинхронного двигателя с короткозамкнутым ротором
plot(V1_a.time, [V1_a.value V1_b.value V1_c.value])
title!("Напряжения асинхронного двигателя с короткозамкнутым ротором")
xlabel!("t, [c]")
ylabel!("В")
plot(I1_a.time, [I1_a.value I1_b.value I1_c.value])
title!("Токи асинхронного двигателя с короткозамкнутым ротором")
xlabel!("t, [c]")
ylabel!("A")
plot(w_1.time, w_1.value)
title!("Угловая скорость асинхронного двигателя с короткозамкнутым ротором")
xlabel!("t, [c]")
ylabel!("у.е.")
plot(Ist_1.time, Ist_1.value)
title!("Ток статора")
xlabel!("t, [c]")
ylabel!("А")
plot(P_1.time, P_1.value)
title!("Механическая мощность")
xlabel!("t, [c]")
ylabel!("кВт")
По данным графикам можно сделать вывод что у двигателя присутствует два переходных процесса:
- первый переходный процесс происходит в момент включения электродвигателя в трехфазную сеть и переходный процесс длится порядка 0,15 с.
- второй переходный процесс происходит в момент переключения с трехфазного источника питания на нагрузку для торможения двигателя, переходный процесс длится порядка 0,02 с.
С фазным ротором
Короткозамкнутый ротор (часто называют «беличья клетка»). Это наборный цилиндр (сердечник) из пластин электротехнической стали, в пазах которого расположены токопроводящие стержни (из алюминия или меди), замкнутые с торцов короткозамыкающими кольцами. Обмоток как таковых в таком роторе нет.
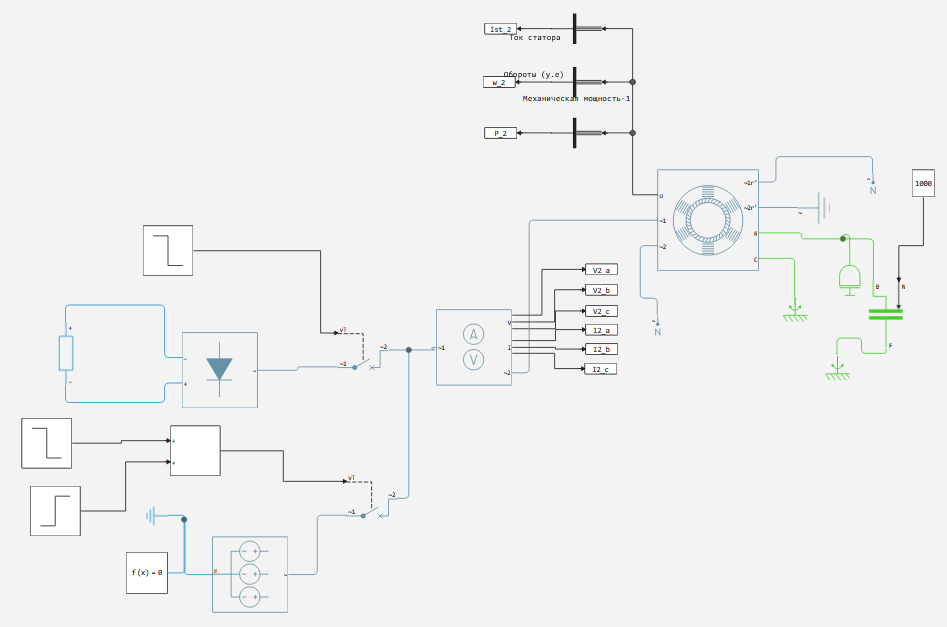
Рисунок 3 - Динамическая модель исследования процесса динамического торможения асинхронного двигателя с фазным ротором
plot(V2_a.time, [V2_a.value V2_b.value V2_c.value])
title!("Напряжение питания двигателя (3 фазы)")
xlabel!("t, [c]")
ylabel!("В")
plot(I2_a.time, [I2_a.value I2_b.value I2_c.value])
title!("Напряжение питания двигателя (3 фазы)")
xlabel!("t, [c]")
ylabel!("В")
plot(w_2.time, w_2.value)
title!("Угловая скорость асинхронного двигателя с фазным ротором")
xlabel!("t, [c]")
ylabel!("у.е.")
plot(Ist_2.time, Ist_2.value)
title!("Ток статора")
xlabel!("t, [c]")
ylabel!("А")
plot(P_2.time, P_2.value)
title!("Механическая мощность")
xlabel!("t, [c]")
ylabel!("кВт")
По результатам моделирования электродвигателя с фазным ротором можно сделать вывод что у двигателя присутствует два переходных процесса:
- первый переходный процесс происходит в момент включения электродвигателя в трехфазную сеть и переходный процесс длится порядка 0,22 с.
- второй переходный процесс происходит в момент переключения с трехфазного источника питания на нагрузку для торможения двигателя, переходный процесс длится порядка 0,03 с.