Настройка ПИД-регулятора с приоритетом отслеживания задания
Настройка ПИД-регулятора с приоритетом отслеживания задания или подавления возмущений
В этом примере показано, как с помощью параметров настройки ПИД-регулятора в командной строке уменьшить перерегулирование при отслеживании задания или улучшить подавление возмущения на входе объекта. Команда pidtune позволяет проиллюстрировать компромисс между отслеживанием задания и подавлением возмущений в системах с ПИ- и ПИД-регуляторами.
Рассмотрим систему управления, показанную на рисунке 1.
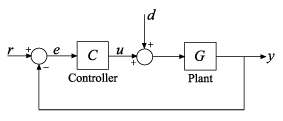
Рисунок 1. Контур управления: задание r, возмущение d и выход y.
Отслеживание задания – это отклик выхода на сигнал . Подавление входного возмущения характеризует ослабление на выходе сигнала .
Создадим модель объекта, заданную формулой (1):
using ControlSystems, Plots
import EngeeControlSystems as ECS
Plots.gr()
pt_G = tf([0.3],[1.0,0.1,0.0])
pt_wc = 0.03
pt_C1,pt_info1 = ECS.pidtune(pt_G,:pi,:parallel,pt_wc)
(pt_C1,pt_info1)
Настроим ПИ-регулятор для этого объекта с полосой пропускания 0,03 рад/с.
Рассмотрим отклики на ступенчатое изменение задания и ступенчатое возмущение при использовании регулятора с настройками по умолчанию. Отклик от к эквивалентен отклику замкнутой системы feedback(G,C1) (рисунок 2).
using ControlSystems, Plots
pt_t = collect(0.0:0.5:3000.0)
pt_y(sys) = dropdims(step(sys,pt_t).y; dims=1)
pt_T1 = feedback(pt_G*tf(pt_C1),1)
pt_GS1 = feedback(pt_G,tf(pt_C1))
pt_plot1 = plot(plot(pt_t,pt_y(pt_T1);label="ПИ, по умолчанию",title="Отслеживание задания",ylabel="Выход"),plot(pt_t,pt_y(pt_GS1);label="ПИ, по умолчанию",title="Подавление возмущения",xlabel="Время, с",ylabel="Выход");layout=(2,1),size=(950,720),margin=8Plots.mm)
display(pt_plot1)
Рисунок 2. Отклики при настройке по умолчанию.
По умолчанию при заданной полосе пропускания pidtune настраивает регулятор так, чтобы обеспечить баланс между отслеживанием задания и подавлением возмущений. В данном случае при отслеживании задания возникает некоторое перерегулирование. После начального пика входное возмущение подавляется за несколько большее время, чем устанавливается отклик на задание.
В зависимости от задачи может потребоваться изменить этот баланс в пользу одного из требований. Для ПИ-регулятора это можно сделать, изменяя запас по фазе настроенной системы. Регулятор, возвращаемый pidtune по умолчанию, обеспечивает запас по фазе 60°.
pt_info1[3]
Настроим регуляторы с запасами по фазе 45° и 70° при той же полосе пропускания. Сравним отслеживание задания и подавление возмущений (рисунок 3).
using ControlSystems, Plots
import EngeeControlSystems as ECS
pt_C2,pt_info2 = ECS.pidtune(pt_G,:pi,:parallel,pt_wc,45.0)
pt_C3,pt_info3 = ECS.pidtune(pt_G,:pi,:parallel,pt_wc,70.0)
pt_T2 = feedback(pt_G*tf(pt_C2),1); pt_GS2 = feedback(pt_G,tf(pt_C2))
pt_T3 = feedback(pt_G*tf(pt_C3),1); pt_GS3 = feedback(pt_G,tf(pt_C3))
pt_labels = ["PM = 60" "PM = 45" "PM = 70"]
pt_plot2 = plot(plot(pt_t,hcat(pt_y(pt_T1),pt_y(pt_T2),pt_y(pt_T3));label=pt_labels,title="Отслеживание задания",ylabel="Выход"),plot(pt_t,hcat(pt_y(pt_GS1),pt_y(pt_GS2),pt_y(pt_GS3));label=pt_labels,title="Подавление возмущения",xlabel="Время, с",ylabel="Выход");layout=(2,1),size=(950,720),margin=8Plots.mm)
display(pt_plot2)
Рисунок 3. Сравнение запасов по фазе.
Уменьшение запаса по фазе до 45° ускоряет подавление возмущения, но увеличивает перерегулирование при отслеживании задания. Увеличение запаса до 70° полностью устраняет перерегулирование, но приводит к крайне медленному подавлению возмущений. Можно пробовать различные значения запаса по фазе, пока не будет найден подходящий для задачи баланс. Влияние запаса по фазе зависит от модели объекта: для некоторых объектов оно выражено слабее, чем в этом примере.
Если требуется зафиксировать и полосу пропускания, и запас по фазе, баланс между отслеживанием задания и подавлением возмущений можно изменить параметром DesignFocus команды pidtune. Значения 'disturbance-rejection' и 'reference-tracking' задают приоритет соответствующего требования.
Параметр DesignFocus эффективнее для систем с большим числом настраиваемых параметров, поэтому он мало влияет на ПИ-регулятор. Чтобы увидеть его действие, настроим PIDF-регулятор для той же полосы пропускания и запаса по фазе по умолчанию 60° при каждом значении DesignFocus. Сравним результаты (рисунок 4).
using ControlSystems, Plots
import EngeeControlSystems as ECS
pt_C4,pt_info4 = ECS.pidtune(pt_G,:pidf,:parallel,pt_wc,nothing,:balanced)
pt_C5,pt_info5 = ECS.pidtune(pt_G,:pidf,:parallel,pt_wc,nothing,:disturbance_rejection)
pt_C6,pt_info6 = ECS.pidtune(pt_G,:pidf,:parallel,pt_wc,nothing,:reference_tracking)
pt_T4 = feedback(pt_G*tf(pt_C4),1); pt_GS4 = feedback(pt_G,tf(pt_C4))
pt_T5 = feedback(pt_G*tf(pt_C5),1); pt_GS5 = feedback(pt_G,tf(pt_C5))
pt_T6 = feedback(pt_G*tf(pt_C6),1); pt_GS6 = feedback(pt_G,tf(pt_C6))
pt_focus_labels = ["Баланс" "Подавление" "Отслеживание"]
pt_plot3 = plot(plot(pt_t,hcat(pt_y(pt_T4),pt_y(pt_T5),pt_y(pt_T6));label=pt_focus_labels,title="Отслеживание задания: Engee",ylabel="Выход"),plot(pt_t,hcat(pt_y(pt_GS4),pt_y(pt_GS5),pt_y(pt_GS6));label=pt_focus_labels,title="Подавление возмущения: Engee",xlabel="Время, с",ylabel="Выход");layout=(2,1),size=(950,720),margin=8Plots.mm)
display(pt_plot3)
Рисунок 4. Фактические результаты трёх приоритетов настройки в Engee. Кривые «Баланс» и «Отслеживание» в этой версии совпадают.
Результат проверки переноса. На данном объекте режимы :disturbance_rejection и :reference_tracking не воспроизводят регуляторы MATLAB. В режиме подавления Engee возвращает ПИ-регулятор вместо PIDF. Подробные расхождения сохранены в VALIDATION.txt; коэффициенты в коде не подменяются эталонными.
В оригинале далее отмечается: при использовании DesignFocus для выбора приоритета можно дополнительно изменять запас по фазе для более точной настройки баланса. Совместное использование DesignFocus и PhaseMargin позволяет подобрать характеристики в соответствии с требованиями проекта.
Влияние обоих параметров на характеристики системы сильно зависит от свойств объекта. Для некоторых объектов изменение PhaseMargin или DesignFocus оказывает слабое влияние либо не влияет вовсе.
Выводы
Для рассмотренного объекта изменение запаса по фазе позволяет выбирать компромисс между отслеживанием задания и подавлением входного возмущения при фиксированной полосе 0,03 рад/с. Запас 45° ускоряет подавление возмущения, но увеличивает перерегулирование; запас 70° уменьшает перерегулирование ценой более медленного подавления возмущения. Настройка 60° служит промежуточным вариантом.
Результаты раздела DesignFocus требуют отдельной интерпретации: в проверенной реализации Engee кривые режимов «Баланс» и «Отслеживание» совпадают, а режим подавления возмущений возвращает ПИ-регулятор вместо ожидаемого PIDF. Поэтому выводы оригинального примера MATLAB о действии DesignFocus нельзя автоматически переносить на эту реализацию.
Практический выбор настройки следует делать по откликам обоих каналов и фактически полученной структуре регулятора. Влияние запаса по фазе и приоритета настройки зависит от объекта управления.
Использованные источники
Источник: пример MathWorks Tune PID Controller to Favor Reference Tracking or Disturbance Rejection (Command Line). Текст переведён на русский язык, код адаптирован для Engee.