Оптимальное управление спутником
Оптимальное управление спутниками с применением уравнений Рикатти
Спутник на орбите постоянно отклоняется от расчетной траектории: гравитация Земли неоднородна, Солнце и Луна тянут в разные стороны, двигатели работают с погрешностью.
Задача системы управления — удерживать аппарат на опорной орбите, минимизируя расход топлива. Топливо — это масса, масса — это срок жизни. Поэтому вопрос «как тратить меньше, но держать точнее» превращается в задачу оптимального управления.
Уравнение Риккати — математический мост между «хочу стабилизировать систему» и «хочу делать это с минимальными затратами». Оно даёт закон управления с обратной связью вида u = −Kx, где матрица усиления K вычисляется из решения уравнения Риккати. При этом не нужно вручную подбирать коэффициенты ПИД-регулятора — они получаются автоматически и являются оптимальными для выбранных весов.
Мы рассмотрим две задачи:
- Удержание на круговой орбите — классический LQR, матрицы A и B постоянны, уравнение Риккати решается один раз.
- Удержание на гало-орбите около точки L1 — матрицы A(t) и B(t) периодически зависят от времени, и уравнение Риккати нужно решать для каждого момента витка.
Задача 1. Удержание на круговой орбите (LQR)
Что решаем. Спутник должен оставаться в окрестности круговой орбиты радиуса r. Модель относительного движения в орбитальной системе координат (уравнения Клохесси–Уилтшира) линеаризуется в виде:
где x = [δx, δy, δz, δẋ, δẏ, δż]ᵀ — отклонения по положению и скорости от опорной орбиты, u = [uₓ, u_y, u_z]ᵀ — ускорения от двигателей.
Матрицы и их смысл:
A— матрица динамики (6×6), содержит гравитационные члены и кориолисовы ускорения;B— матрица управления (6×3), показывает, как тяга влияет на скорости;Q— штраф за отклонение (6×6), чем больше элементQ[i,i], тем сильнее мы наказываем за отклонение по i-й координате;R— штраф за расход топлива (3×3), чем большеR, тем экономнее управление;P— решение уравнения Риккати (6×6), симметричная положительно-определённая матрица;K = R⁻¹BᵀP— оптимальный коэффициент усиления, который мы подаём в закон u = −Kx.
Установим библиотеки, которых может не быть в вашей системе:
Pkg.add(["ControlSystems", "DifferentialEquations"])
gr()
using ControlSystems, LinearAlgebra

# --- Параметры орбиты ---
μ  = 3.986e5       # гравитационный параметр Земли, км³/с²
r  = 6771.0        # радиус орбиты, км
n  = sqrt(μ/r^3)   # средняя угловая скорость, рад/с

# --- Матрицы Клохесси–Уилтшира (линеаризация относительного движения) ---
A = [0 0 0  1 0 0;
     0 0 0  0 1 0;
     0 0 0  0 0 1;
     3n^2 0 0  0 2n 0;
     0 0 0  -2n 0 0;
     0 0 -n^2 0 0 0]

B = [0 0 0; 0 0 0; 0 0 0; 1 0 0; 0 1 0; 0 0 1]

# --- Веса: Q наказывает отклонение по положению сильнее, чем по скорости ---
#Q = diagm([1.0, 1.0, 1.0, 0.1, 0.1, 0.1])
#R = 100.0 * I(3)   # дорогое топливо → экономное управление

Q = diagm([0.01, 0.01, 0.01, 0.1, 0.1, 0.1])   # слабый штраф за положение
R = 1e4 * I(3)                                  # дорогое топливо

# --- Решаем уравнение Риккати и получаем K ---
P = care(A, B, Q, R)
K = inv(R) * B' * P

println("Оптимальный коэффициент усиления K:")
display(round.(K, digits=3))
println("\nСобственные числа замкнутой системы (должны быть в левой полуплоскости):")
display(round.(eigvals(A - B*K), digits=4))
Визуализация. Запустим симуляцию с начальным отклонением по оси X и посмотрим, как спутник возвращается к опорной орбите.
# --- Симуляция замкнутой системы с возмущением ---
x0 = [5.0, 0.0, 0.0, 0.0, 0.0, 0.0]
t  = range(0, stop=4000.0, length=2000)

# Открытая система: только физика, без регулятора
sys_open = ss(A, B, Matrix(1.0I,6,6), zeros(6,3))

# Возмущение: постоянное ускорение вдоль орбиты (порядок J2)
d_along(t) = 1e-3                       # км/с²
# и слабая синусоида по радиали для наглядности
d_rad(t)   = 3e-4 * sin(2π * t / 5400)
# Масштабы возмущения на пару порядков больше обычных для визуализации

# Закон управления + возмущение, действующее на входе объекта
# (регулятор «видит» только x, возмущение добавляем как внешний вход)
function u_fb(x, t)
    return -K*x .+ [d_along(t), d_rad(t), 0.0]
end

res = lsim(sys_open, u_fb, t, x0=x0)
x      = res.x        # 6×2000
t_out  = res.t

# --- Управление, которое реально выдаёт регулятор (без возмущения) ---
u = -K * x
u_norm_mm = [norm(u[:, i]) for i in 1:size(u, 2)] .* 1e3

# --- График ---
p1 = plot(t_out, x[1,:], label="δx (вдоль орбиты)", lw=2,
          xlabel="время, с", ylabel="км", title="Отклонение от опорной орбиты (с возмущением)")
plot!(p1, t_out, x[2,:], label="δy (радиальное)", lw=2)
plot!(p1, t_out, x[3,:], label="δz (боковое)", lw=2)

p2 = plot(t_out, u_norm_mm, lw=2, color=:red, legend=false,
          xlabel="время, с", ylabel="мм/с²", title="Расход управления ‖u‖")

plot(p1, p2, layout=(2,1), size=(800,600))
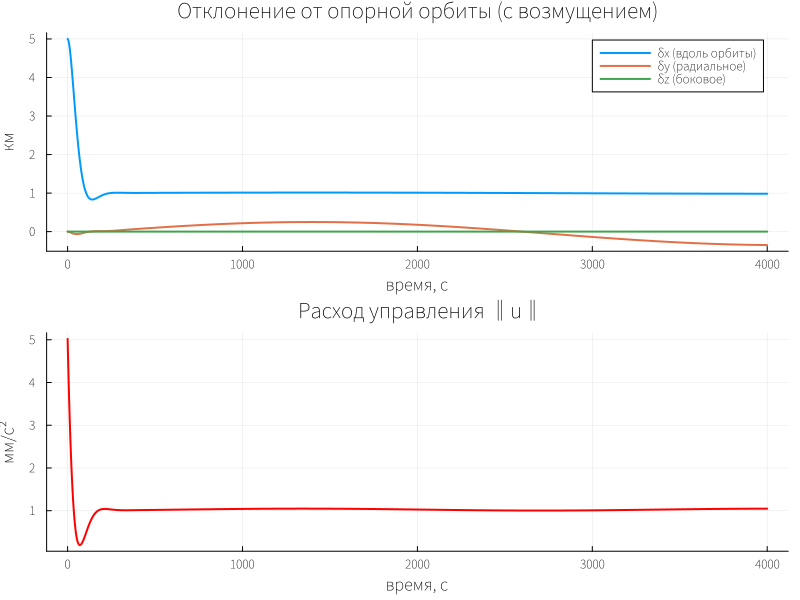
Что видим. Постоянная матрица K обеспечивает плавное возвращение к нулю за несколько тысяч секунд. Управление в начале максимально (нужно погасить отклонение), затем стремится к нулю. Это и есть оптимальный баланс между точностью и топливом — ровно тот, что задан весами Q и R.
Задача 2. Удержание на гало-орбите около L1 (периодическая система)
Что решаем. В окрестности точки Лагранжа L1 (система Солнце–Земля) существуют гало-орбиты — периодические траектории с периодом порядка полугода. Здесь матрицы A(t) и B(t) периодически меняются во времени, потому что линеаризация проводится в каждой точке витка. Уравнение Риккати становится дифференциальным:
Что это меняет на практике. Вместо одного вызова care мы решаем обратную задачу: интегрируем уравнение Риккати назад по времени на одном периоде и получаем периодическое решение P(t). Из него строится K(t) = R⁻¹B(t)ᵀP(t), и управление u(t) = −K(t)x(t) учитывает, в какой фазе витка находится аппарат.
Смысл переменных:
A(t),B(t)— линеаризованные матрицы в текущей точке гало-орбиты (зависят от фазы витка);P(t)— решение DRE, уже не константа, а функция времени;K(t)— периодический коэффициент усиления;- интегрирование ведётся в обратном времени от
t = Tдоt = 0, потому что DRE для стабилизирующего решения — это краевая задача (граничное условиеP(T) = P(0)).
Лаконичная реализация идеи. Для демонстрации используем простую модель Хилла с модуляцией n(t) = n₀(1 + ε·cos(2πt/T)) — это грубая, но наглядная имитация периодичности:
using DifferentialEquations

T_period = 1.0                      # нормированный период витка
ε = 0.3                             # амплитуда модуляции

# --- Периодические матрицы A(t), B(t) ---
function A_t(t)
    n_t = 1.0 * (1 + ε*cos(2π*t/T_period))
    return [0 0 0  1 0 0;
            0 0 0  0 1 0;
            0 0 0  0 0 1;
            3n_t^2 0 0  0 2n_t 0;
            0 0 0  -2n_t 0 0;
            0 0 -n_t^2 0 0 0]
end
B_t(t) = [0 0 0; 0 0 0; 0 0 0; 1 0 0; 0 1 0; 0 0 1]

Q = diagm([1.0, 1.0, 1.0, 0.1, 0.1, 0.1])
R = 100.0 * I(3)

# --- DRE в обратном времени: dP/dt = -(AᵀP + PA - PBR⁻¹BᵀP + Q) ---
function dre!(dP, P, p, t)
    P = reshape(P, 6, 6)
    At, Bt = A_t(t), B_t(t)
    dP_mat = -(At'P + P*At - P*Bt*inv(R)*Bt'*P + Q)
    dP .= vec(dP_mat)
end

# Начальное приближение: стационарное решение при t=0
P0 = care(A_t(0), B_t(0), Q, R)
prob = ODEProblem(dre!, vec(P0), (T_period, 0.0))   # интегрируем назад: (T, 0)
sol = solve(prob, Tsit5(), saveat=range(T_period, 0.0, length=200))

# --- Визуализация: как K(t) меняется вдоль витка ---
K_norm = [norm(inv(R)*B_t(t)'*reshape(sol(t),6,6)) for t in range(0, T_period, length=200)]
plot(range(0, T_period, length=200), K_norm, lw=2,
     xlabel="фаза витка (нормированная)", ylabel="‖K(t)‖",
     title="Периодический коэффициент усиления на гало-орбите")
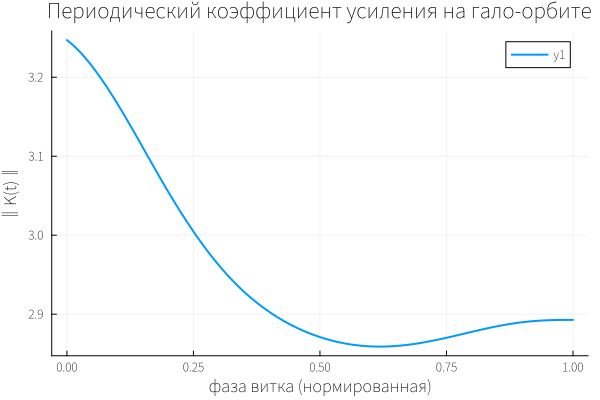
Что видим. Норма ‖K(t)‖ не постоянна: она «дышит» вместе с фазой витка. В той части орбиты, где динамика более чувствительна к возмущениям, контроллер становится жёстче; там, где аппарат движется «спокойно», — мягче. Это и есть преимущество периодического подхода: мы не тратим топливо на избыточное управление в «лёгких» фазах витка.
Выводы
Обе задачи решают одну и ту же инженерную проблему — удержать спутник там, где он нужен, потратив минимум топлива — но с разным уровнем детализации модели.
Уравнение Риккати даёт формальный ответ на вопрос «как», а матрицы Q и R — на вопрос «какой ценой». Меняя их, инженер управляет компромиссом между точностью и ресурсом, не переписывая закон управления.