Проектирование ПИД-регулятора
Проектирование ПИД-регулятора в командной строке
В этом примере показано, как спроектировать ПИД-регулятор для объекта, заданного формулой (1):
Для начала создадим модель объекта и настроим для неё простой ПИ-регулятор.
using ControlSystems, Plots
import EngeeControlSystems as ECS

pc_sys = tf([1.0],[1.0,3.0,3.0,1.0])
pc_pi, pc_info = ECS.pidtune(pc_sys,:pi,:parallel)
(pc_pi,pc_info)
C_pi в оригинале – объект pid, представляющий ПИ-регулятор. Поля info показывают, что алгоритм настройки выбирает частоту среза разомкнутой системы около 0,52 рад/с.
В Engee регулятор представлен объектом Pid, а info – кортежем: устойчивость, достигнутая частота среза и запас по фазе.
Рассмотрим переходную характеристику замкнутой системы при отслеживании задания (рисунок 1).
pc_t = collect(0.0:0.02:50.0)
pc_y(sys) = dropdims(step(sys,pc_t).y; dims=1)
pc_Tpi = feedback(tf(pc_pi)*pc_sys,1)
pc_p1 = plot(pc_t,pc_y(pc_Tpi); label="ПИ",xlabel="Время, с",ylabel="Выход",lw=2,size=(900,430),margin=8Plots.mm)
display(pc_p1)
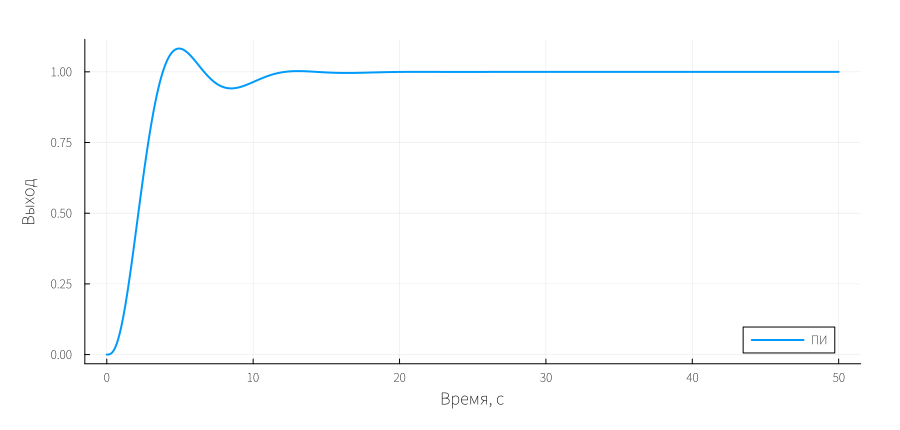
Рисунок 1. Переходная характеристика системы с ПИ-регулятором.
Для повышения быстродействия можно задать более высокую целевую частоту среза, чем автоматически выбранные pidtune 0,52 рад/с. Увеличим частоту среза до 1,0 рад/с.
pc_fast, pc_info_fast = ECS.pidtune(pc_sys,:pi,:parallel,1.0)
(pc_fast,pc_info_fast)
Новый регулятор обеспечивает более высокую частоту среза, но ценой уменьшения запаса по фазе.
Сравним переходные характеристики замкнутой системы с двумя регуляторами (рисунок 2).
pc_Tfast = feedback(tf(pc_fast)*pc_sys,1)
pc_p2 = plot(pc_t,hcat(pc_y(pc_Tpi),pc_y(pc_Tfast));label=["ПИ" "ПИ, быстрый"],xlims=(0,30),ylims=(0,1.4),xlabel="Время, с",ylabel="Выход",lw=2,size=(900,430),margin=8Plots.mm)
display(pc_p2)
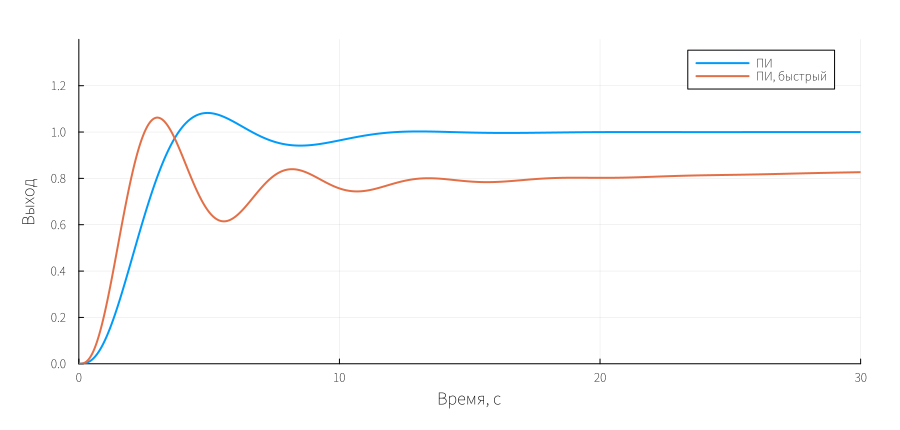
Рисунок 2. Сравнение исходного и быстрого ПИ-регуляторов.
Ухудшение характеристик объясняется тем, что у ПИ-регулятора недостаточно степеней свободы для обеспечения хорошего запаса по фазе при частоте среза 1,0 рад/с. Добавление дифференциальной составляющей улучшает отклик.
Настроим PIDF-регулятор для объекта с целевой частотой среза 1,0 рад/с.
using ControlSystems
import EngeeControlSystems as ECS
pc_pidf, pc_info_pidf = ECS.pidtune(pc_sys,:pidf,:parallel,1.0)
(pc_pidf,pc_info_pidf)
Значения info показывают: дифференциальная составляющая позволяет алгоритму настроить более агрессивный регулятор, обеспечивающий целевую частоту среза с хорошим запасом по фазе.
Сравним отслеживание задания и подавление возмущений для быстрых ПИ- и PIDF-регуляторов. Сначала построим переходные характеристики при изменении задания (рисунок 3).
using ControlSystems, Plots
pc_Tpidf = feedback(tf(pc_pidf)*pc_sys,1)
pc_p3 = plot(pc_t,hcat(pc_y(pc_Tfast),pc_y(pc_Tpidf));label=["ПИ, быстрый" "PIDF, быстрый"],xlims=(0,30),ylims=(0,1.4),xlabel="Время, с",ylabel="Выход",lw=2,size=(900,430),margin=8Plots.mm)
display(pc_p3)
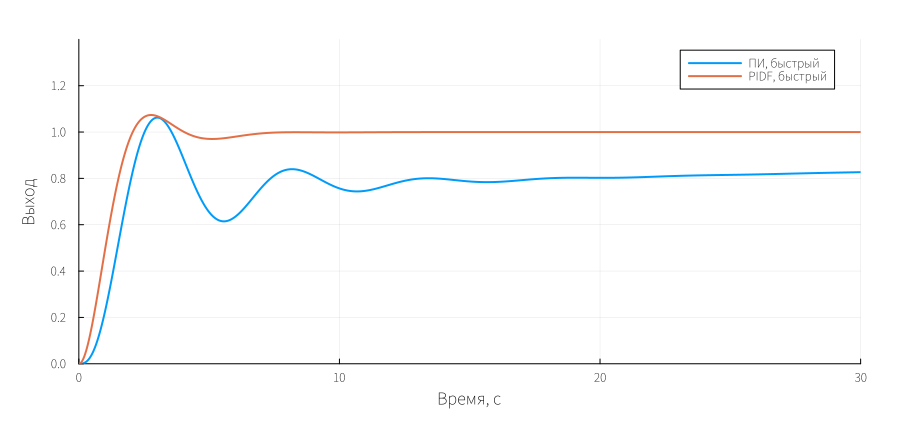
Рисунок 3. Отслеживание задания быстрыми ПИ- и PIDF-регуляторами.
Можно сравнить подавление входного возмущения нагрузки с быстрыми ПИ- и PIDF-регуляторами. Для этого построим отклик замкнутой передаточной функции от входа объекта к его выходу (рисунок 4).
pc_Sfast = feedback(pc_sys,tf(pc_fast))
pc_Spidf = feedback(pc_sys,tf(pc_pidf))
pc_data = hcat(pc_y(pc_Tpi),pc_y(pc_Tfast),pc_y(pc_Tpidf),pc_y(pc_Sfast),pc_y(pc_Spidf))
@assert all(isfinite,pc_data)
@assert all(ControlSystems.isstable,(pc_Tpi,pc_Tfast,pc_Tpidf,pc_Sfast,pc_Spidf))
pc_p4 = plot(pc_t,pc_data[:,4:5];label=["ПИ, быстрый" "PIDF, быстрый"],xlims=(0,50),ylims=(0,0.4),xlabel="Время, с",ylabel="Выход",lw=2,size=(900,430),margin=8Plots.mm)
display(pc_p4)
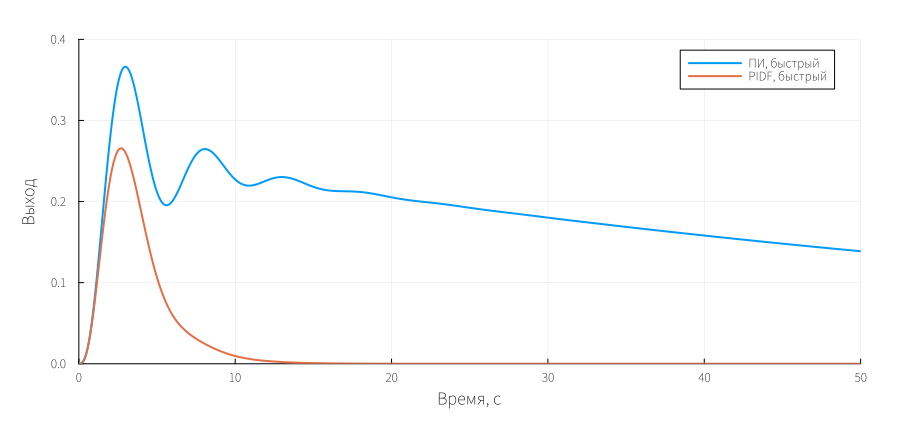
Рисунок 4. Подавление входного возмущения.
График показывает, что PIDF-регулятор также обеспечивает более быстрое подавление возмущения.
Выводы
Для данного объекта автоматическая настройка ПИ-регулятора даёт исходный вариант с частотой среза около 0,52 рад/с. Повышение целевой частоты до 1 рад/с уменьшает запас по фазе и ухудшает форму переходного процесса: одного увеличения быстродействия настройки недостаточно для улучшения качества управления.
Добавление дифференциальной составляющей с фильтром позволяет PIDF-регулятору обеспечить частоту среза 1 рад/с с большим запасом по фазе. По сравнению с быстрым ПИ-регулятором улучшаются отслеживание задания и скорость подавления входного возмущения.
При выборе структуры и параметров регулятора необходимо совместно оценивать частоту среза, запас по фазе и переходные характеристики по заданию и возмущению. Полученные выводы относятся к рассмотренной модели объекта.
Использованные источники
Источник: пример MathWorks PID Controller Design at the Command Line. Текст переведён на русский язык, код адаптирован для Engee.