Проектирование каскадной системы управления с ПИ-регуляторам
Проектирование каскадной системы управления с ПИ-регуляторами
В этом примере показано, как спроектировать каскадную систему управления с двумя ПИ-регуляторами с помощью команды pidtune.
Введение в каскадное управление
Каскадное управление применяется главным образом для быстрого подавления возмущения до того, как оно распространится на другие части объекта управления. Простейшая каскадная система управления включает два контура – внутренний и внешний, как показано на структурной схеме ниже (рисунок 1).
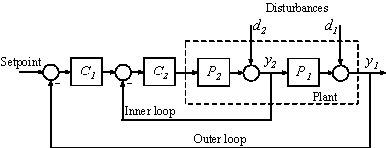
Рисунок 1. Каскадная система управления с внутренним и внешним контурами.
Регулятор C1 во внешнем контуре является основным: он регулирует основную управляемую величину y1, задавая уставку внутреннего контура. Регулятор C2 во внутреннем контуре является вспомогательным: он локально подавляет возмущение d2 до того, как оно распространится на P1. Для правильной работы каскадной системы внутренний контур должен реагировать значительно быстрее внешнего.
В этом примере вы спроектируете одноконтурную систему управления с ПИ-регулятором и каскадную систему с двумя ПИ-регуляторами. Отклики двух систем сравниваются как по отслеживанию задания, так и по подавлению возмущений.
Объект управления
В этом примере объект внутреннего контура P2 задаётся формулой (1):
Объект внешнего контура P1 задаётся формулой (2):
using ControlSystems
import EngeeControlSystems as ECS
P2 = tf([3.0], [1.0, 2.0])
P1 = tf([10.0], [1.0, 3.0, 3.0, 1.0])
(P2=P2, P1=P1)
Проектирование одноконтурной системы управления с ПИ-регулятором
Используйте команду pidtune, чтобы настроить ПИ-регулятор в стандартной форме для модели всего объекта P = P1 * P2 (рисунок 2).
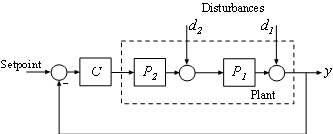
Рисунок 2. Одноконтурная система управления с ПИ-регулятором.
Желаемая полоса пропускания разомкнутой системы составляет 0,2 рад/с, что приблизительно соответствует времени отклика 10 секунд.
using ControlSystems
import EngeeControlSystems as ECS
P = P1 * P2
C, info = ECS.pidtune(P, :pi, :standard, 0.2)
C
Проектирование каскадной системы управления с двумя ПИ-регуляторами
Рекомендуется сначала настроить регулятор внутреннего контура C2, а затем, замкнув внутренний контур, настроить регулятор внешнего контура C1. В этом примере полоса пропускания внутреннего контура выбрана равной 2 рад/с, что в десять раз превышает желаемую полосу пропускания внешнего контура. Для эффективной работы каскадной системы необходимо, чтобы внутренний контур реагировал значительно быстрее внешнего.
Настройте регулятор внутреннего контура C2 для полосы пропускания разомкнутой системы 2 рад/с.
using ControlSystems
import EngeeControlSystems as ECS
C2, info2 = ECS.pidtune(P2, :pi, :standard, 2.0)
C2
Настройте регулятор внешнего контура C1 для той же полосы пропускания, что и у одноконтурной системы.
using ControlSystems
import EngeeControlSystems as ECS
clsys = feedback(P2 * tf(C2), 1)
C1, info1 = ECS.pidtune(clsys * P1, :pi, :standard, 0.2)
C1
Сравнение характеристик
Сначала постройте отклики обеих систем управления на ступенчатое изменение задания (рисунок 3).
using ControlSystems, Plots
t = collect(0.0:0.02:100.0)
sys1 = feedback(P * tf(C), 1)
sys2 = feedback(clsys * P1 * tf(C1), 1)
y1 = dropdims(step(sys1,t).y; dims=1)
y2 = dropdims(step(sys2,t).y; dims=1)
p_tracking = plot(t, hcat(y1,y2); label=["Один контур" "Каскад"],
    xlabel="Время, с", ylabel="Выход", title="Отслеживание задания",
    lw=2, legend=:bottomright, size=(850,420))
display(p_tracking)
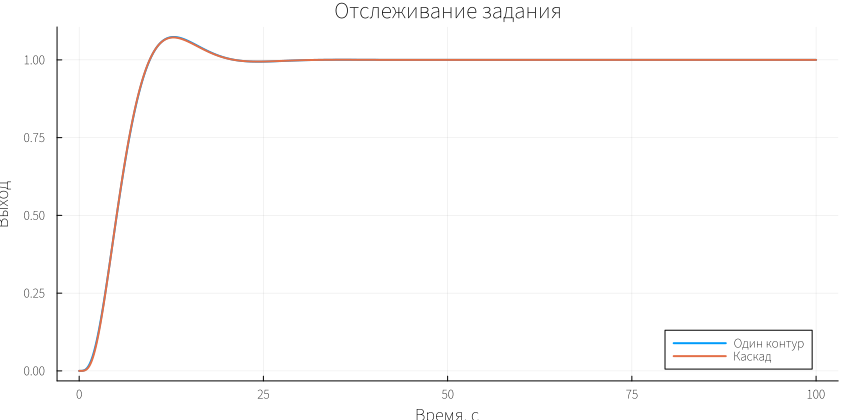
Рисунок 3. Отклики одноконтурной и каскадной систем на ступенчатое изменение задания.
Затем постройте отклики обеих систем управления на ступенчатое возмущение d2 (рисунок 4).
using ControlSystems, Plots
sysd1 = feedback(P1, P2 * tf(C))
sysd2 = minreal(P1 / (1 + P2*tf(C2) + P2*P1*tf(C1)*tf(C2)))
yd1 = dropdims(step(sysd1,t).y; dims=1)
yd2 = dropdims(step(sysd2,t).y; dims=1)
p_disturbance = plot(t, hcat(yd1,yd2); label=["Один контур" "Каскад"],
    xlabel="Время, с", ylabel="Выход", title="Подавление возмущения d2",
    lw=2, size=(850,420))
@assert all(ControlSystems.isstable, (sys1,sys2,sysd1,sysd2))
@assert all(isfinite, hcat(y1,y2,yd1,yd2))
display(p_disturbance)
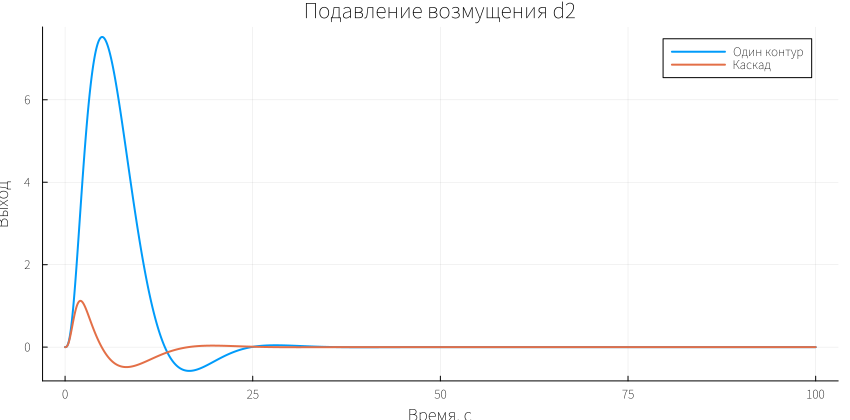
Рисунок 4. Отклики одноконтурной и каскадной систем на ступенчатое возмущение d2.
Из двух графиков откликов можно сделать вывод, что каскадная система значительно лучше подавляет возмущение d2, тогда как характеристики отслеживания задания практически одинаковы.
Выводы
В рассмотренном примере каскадная система значительно лучше подавляет возмущение d2, сохраняя практически такое же качество отслеживания задания, как и одноконтурная система.
Настройку выполняют последовательно: сначала внутренний контур, затем внешний при уже замкнутом внутреннем. Выбранная полоса внутреннего контура 2 рад/с в десять раз превышает полосу внешнего 0,2 рад/с, что позволяет локально подавлять возмущение до его распространения на остальную часть объекта.
Каскадная структура полезна, когда доступно измерение промежуточной переменной и внутренний контур может работать существенно быстрее внешнего. Оценивать результат следует по обоим каналам: от задания и от возмущения.
Использованные источники
Источник: пример MathWorks Designing Cascade Control System with PI Controllers. Текст переведён на русский язык, код адаптирован для Engee.