Модель реостатного пуска асинхронного двигателя
Модель реостатного пуска асинхронного двигателя
В данной модели будет анализироваться реостатный пуск асинхронного двигателя с фазным ротором с реостатом состоящим из 4 элементов подключенным к обмотке ротора.
Динамическая модель
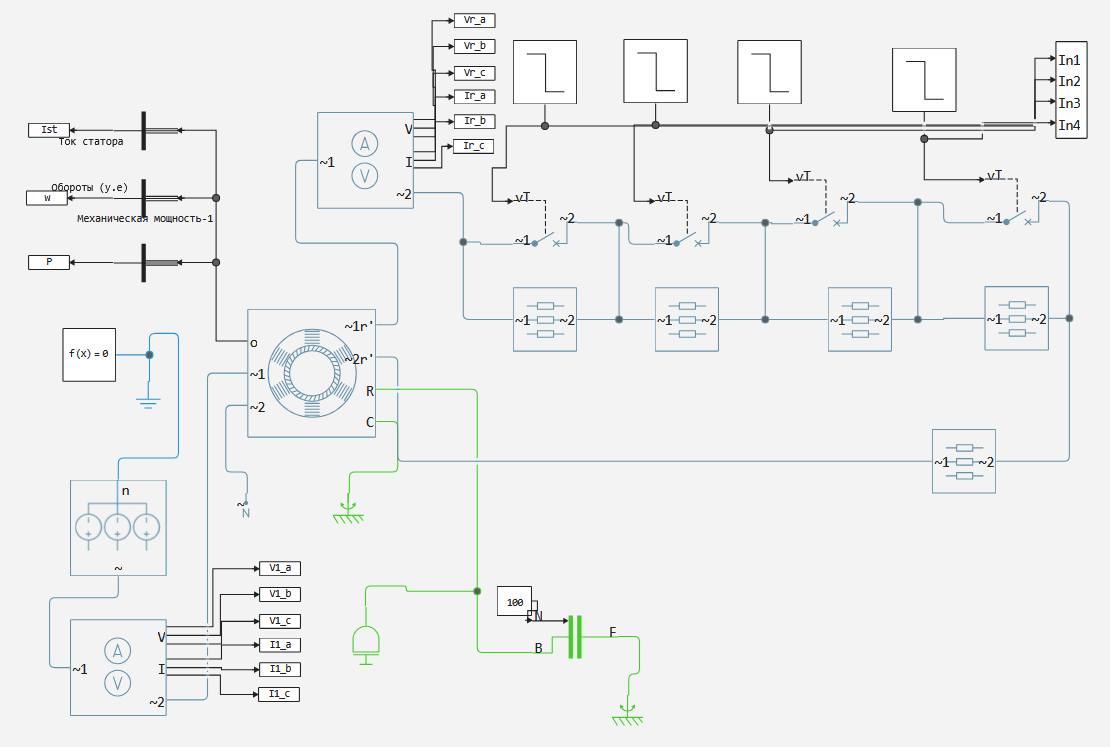
Рисунок 1 - Динамическая модель реостатного пуска
Алгоритм работы модели
Подключение: В цепь обмотки фазного ротора на время пуска вводятся пусковой реостат и все его 4 ступени (R₁, R₂, R₃, R₄) суммарным максимальным сопротивлением. Обмотка статора подключается к сети напрямую.
Разгон на ступенях: При включении двигателя пусковой ток ограничивается, а пусковой момент возрастает. По мере увеличения частоты вращения ротора сопротивление ступеней последовательно закорачивается контакторами или закорачивающим устройством
Рабочий режим: После отработки всех 4 ступеней сопротивление полностью выводится (R = 0), ротор закорачивается наглухо, и двигатель переходит на свою естественную рабочую характеристику.
Достоинства реостатного пуска:
-
Плавность: Многоступенчатое переключение (в отличие от 1- или 2-ступенчатого) удерживает пусковой момент в заданных узких пределах без резких механических и электромагнитных ударов, при необходимости число степеней реостата можно увеличивать или уменьшать в зависимости от требований к плавности изменения момента и угловой скорости.
-
Ограничение тока: Надежно снижается пусковой ток в период всего разгона.
-
Высокий момент: Максимальный момент при разгоне можно контролировать выставляя необходимое значение сопротивления на реостате.
Расчет моментов переключения и значений сопротивления
P_n      = 15000.0    # Номинальная мощность, Вт
n_n      = 725.0      # Номинальная частота вращения, об/мин
f_n      = 50.0       # Частота сети, Гц
p        = 4          # Число пар полюсов
r_2      = 0.25       # Активное сопротивление фазы ротора, Ом
s_n      = 0.2      # Номинальное скольжение
M_kr_o_e = 2.2        # Кратность критического момента
M_c_o_e  = 0.6        # Статический момент (в долях M_ном)
J        = 1.1       # Приведённый момент инерции, кг·м²
z        = 4          # Число ступеней пуска
n_1     = 60 * f_n / p                       # синхронная частота, об/мин
omega_1 = 2 * pi * n_1 / 60                # синхронная скорость, рад/с
M_n     = P_n / (2 * pi * n_n / 60)          # номинальный момент, Н·м
M_kr    = M_kr_o_e * M_n                     # критический момент, Н·м
s_kr    = s_n * (M_kr_o_e + sqrt(M_kr_o_e^2 - 1))
M_c     = M_c_o_e * M_n                      # момент нагрузки, Н·м

lambda = (1 / s_n)^(1 / z)                   # кратность моментов/скольжений
s = zeros(z + 1)
s[1] = 1.0
for k in 1:z
    s[k + 1] = s[k] / lambda
end

R_2 = zeros(z + 1)
R_2[z + 1] = r_2
for k in z:-1:1
    R_2[k] = R_2[k + 1] * lambda
end
r_dob = R_2[1:z] - R_2[2:z+1]

Reostat1 = r_dob[1]
Reostat2 = r_dob[2]
Reostat3 = r_dob[3]
Reostat4 = r_dob[4]

M_kloss(slip, scr_k) = 2 * M_kr / (slip / scr_k + scr_k / slip)
s_cr_k(R2k) = s_kr * R2k / r_2

M_1 = M_kloss(s[1], s_cr_k(R_2[1]))
M_2 = M_kloss(s[2], s_cr_k(R_2[1]))

M_cp     = (M_1 + M_2) / 2
domega   = omega_1 * (s[1:z] - s[2:z+1])
t_stage  = J * domega / (M_cp - M_c)
t_switch = cumsum(t_stage)
T1 = t_switch[1]
T2 = t_switch[2]
T3 = t_switch[3]
T4 = t_switch[4]
Результаты моделирования
plot(V1_a.time, [V1_a.value V1_b.value V1_c.value])
title!("Напряжения асинхронного двигателя с фазным ротором")
xlabel!("t, [c]")
ylabel!("В")
plot(Vr_a.time, [Vr_a.value Vr_b.value Vr_c.value])
title!("Напряжения ротора")
xlabel!("t, [c]")
ylabel!("В")
plot(I1_a.time, [I1_a.value I1_b.value I1_c.value])
title!("Токи асинхронного двигателя с фазным ротором")
xlabel!("t, [c]")
ylabel!("A")
plot(Ir_a.time, [Ir_a.value Ir_b.value Ir_c.value])
title!("Токи ротора")
xlabel!("t, [c]")
ylabel!("A")
plot(w.time, w.value)
title!("Угловая скорость асинхронного двигателя с фазным ротором")
xlabel!("t, [c]")
ylabel!("отн. ед.")
plot(Ist.time, Ist.value)
title!("Ток статора")
xlabel!("t, [c]")
ylabel!("А")
plot(P.time, P.value)
title!("Механическая мощность")
xlabel!("t, [c]")
ylabel!("кВт")
plot(R_start.time, R_start.value)
title!("График изменения сопротивления реостата")
xlabel!("t, [c]")
ylabel!("R, Ом")
По результатам данного моделирования можно увидеть что сопротивление ротора снижается с 4.85 Ом до 0.1 Ом, угловая скорость при этом увеличивается апериодически и колебаний не возникает. Максимальный ток двигателя при данной конфигурации реостата составляет 118А.