控制从CAD导入的机械手
在这个项目中,我们从CAD中导入了一个机器人手臂模型,并根据AnyMath中设置的循环图调整了机构的控制。
以同样的方式,您可以组织管理由具有任何复杂性的部件或装配的任何步骤文件组装而成的机制。
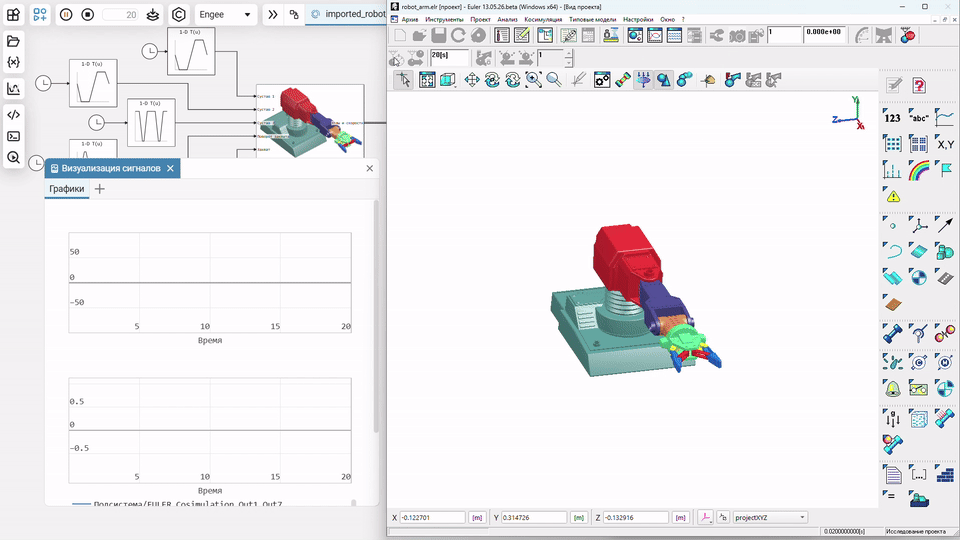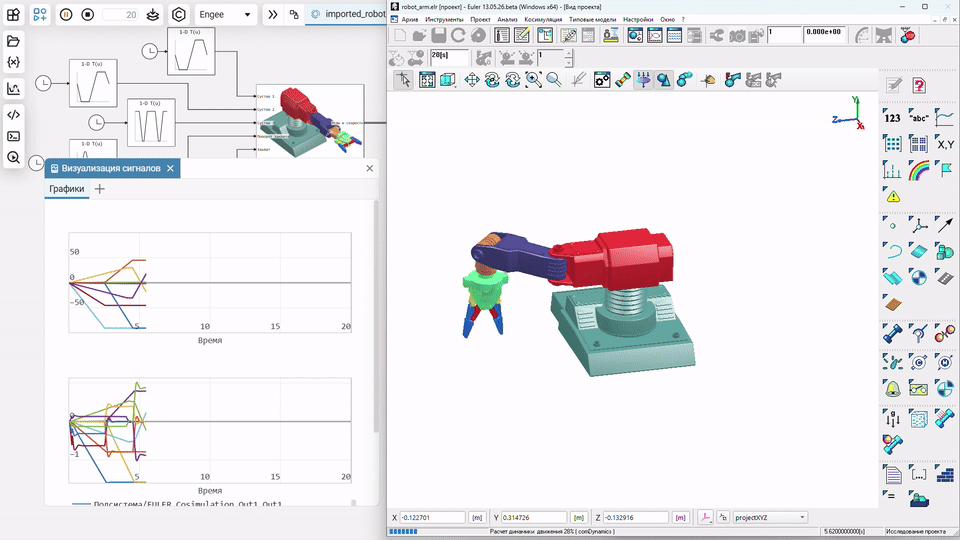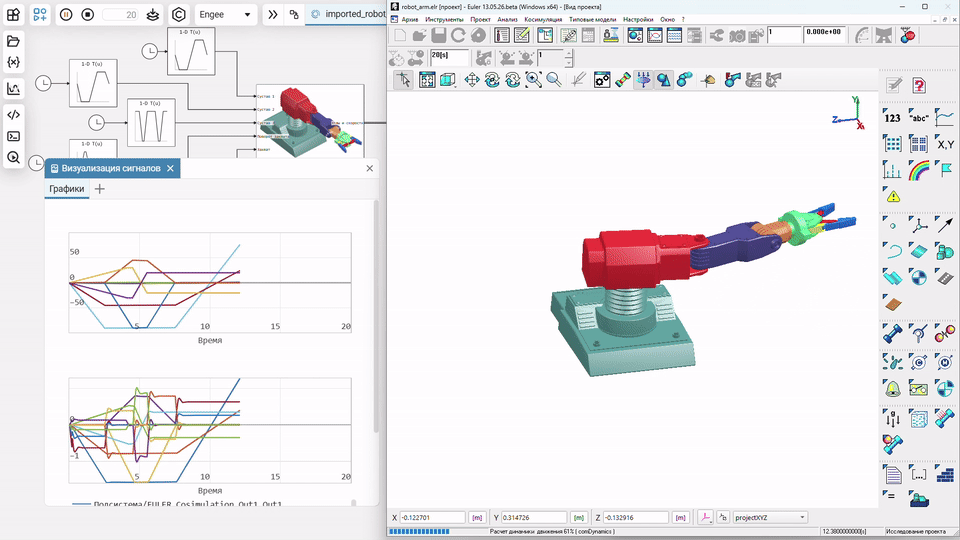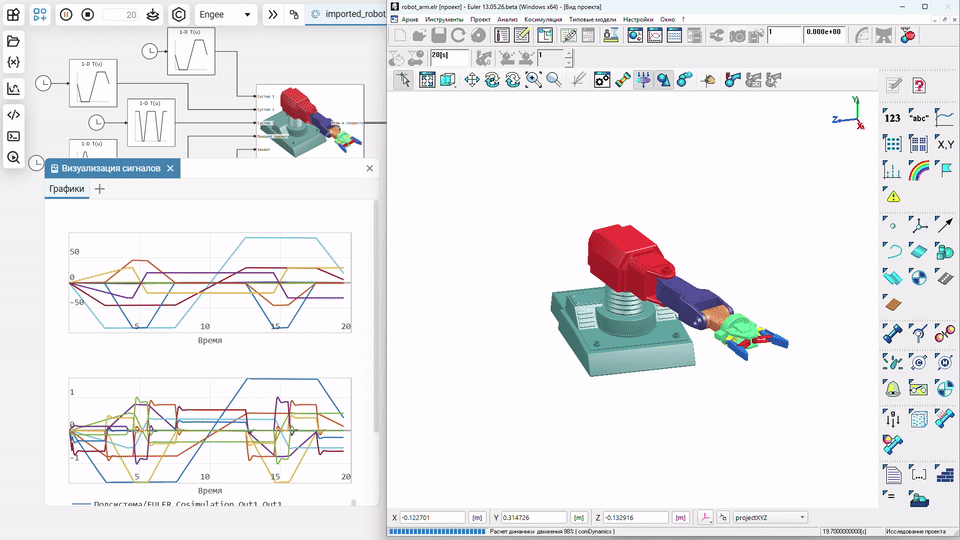
模型描述
我们提出导入欧拉软件包的操纵器模型(<https://www.euler.ru />),其中计算多链路几何和运动学模型,而控制信号通过AnyMath客户端程序来自AnyMath。整合。
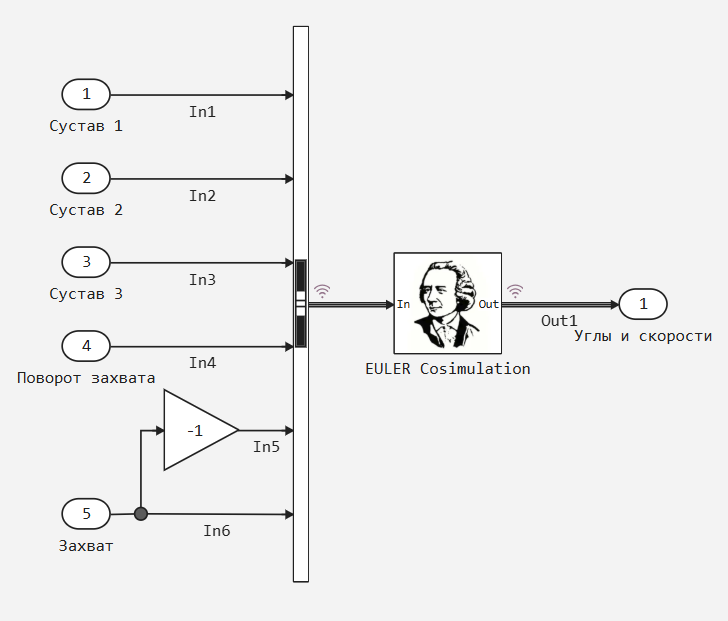
从AnyMath方面来看,模型看起来像这样。
.png)
在欧拉PC端研究模型后,您可以学习如何导入步进格式的文件,质量-惯性特性,并通过仿真块将模型链接到AnyMath。 AnyMath机械手模型内部有一个块 EULER Cosimulation,负责向运行欧拉平台的本地计算机发送数据。
在仿真模式下运行模型
要准备环境,您可以下载文件夹 robot_arm 与所有的源文件,并将其解压缩到C盘:\或任何方便的文件夹。 以下几点也可以被视为准备行动:
1. 打开项目 robot_arm.elr 在PC欧拉。
2. 启动AnyMath服务。集成,例如,通过执行以下单元格。
In [ ]:
engee.package.start("Engee-Device-Manager")
3. **运行程序 engee-device-manager**并给她你从以前的命令收到的端口转交地址。 点击"连接"。
现在我们已经准备好运行这两个模型来执行。:
4. **在AnyMath中运行模型。**在AnyMath客户端程序中等待邀请。整合。
5. 在Euler PC中运行模型。
两个模型都将启动进行计算,Euler和AnyMath平台将交换数据以进行模型的联合计算。
结论
Euler软件包中的多链接系统的组装和计算使我们无法独立编程零件的几何变换和运动关系,将这个问题留在CAD方面,在那里创建零件和设备模型,并专注于建模电子零件,电机,气动和此类机构的控制系统。