异步电动机矢量图的构建
此示例显示了在静态模式下为一相构建具有闭环转子(ADKZ)的异步电动机的旋转矢量图。
导言
ADKZ的矢量图说明了静力学中主要流量矢量、电机电压和电流的关系。 在发动机操作期间,所有矢量围绕转子的旋转轴线在横截面平面内旋转,同时它们的模块和相移发生变化。
在该计算中,为处于稳态的发动机的相位a构建图(矢量的长度和相位不改变)。 矢量的模块和相位是根据MTK011-6起重机-冶金发动机的护照数据基于示例中计算的替代方案计算的。
发动机计算
我们将根据有关ADKZ的护照数据确定初始数据。:
In [ ]:
# Mtk011-6发动机的护照数据
Pₙ = 1400; Uₙ = 380; f₁ = 50;           # 额定功率[W],线路电压[V],频率[V]
nₙ = 870; p = 3; η = 0.72;              # 额定转速[rpm]、极对数、效率
cosϕ = 0.69; Iₙ = 4.8; I₀ = 3.2;        # 额定功率因数、额定电流[A]、空载电流[A]
ki = 3; mₚ = 2.8; mₘ = 2.8; J = 0.02;   # 电机最大电流、起动和最大转矩、转动惯量系数[kg*m2]
现在让我们继续计算ADKZ替换方案的参数。:
In [ ]:
# 替代方案参数的计算
U₁ = Uₙ/sqrt(3);                           # 定子额定相电压[V]
n₀ = 60*f₁/p;                             # 同步转速[rpm]
sₙ = (n₀-nₙ)/n₀; sₖ = sₙ*(mₘ+sqrt(mₘ^2-1)); # 名义和临界滑移
ω₀ = 2π*f₁/p; ωₙ = π*nₙ/30;                # 转子的同步和标称角速度[rad/s]
Mₙ = Pₙ/ωₙ; Mₘ = Mₙ*mₘ; Mₚ = Mₙ*mₚ;           # 额定扭矩、最大扭矩和启动扭矩[Nm]
pₘ = 0.05*Pₙ;                              # 机械损耗(P㎡的5%)[W]
C = 0.8093072740472634;                   # 建设性系数(初步)

R₂ = 1/3*(Pₙ+pₘ)/(Iₙ^2*(1-sₙ)/sₙ);              # 转子绕组的减小的有功电阻为[欧姆]
R₁ = U₁*cosϕ*(1-η)/Iₙ - C^2*R₂ - pₘ/(3*Iₙ^2);  # 定子绕组的有源电阻[欧姆]

L₁σ = L₂σ = U₁/(4π*f₁*(1+C^2)*ki*Iₙ);          # 定子损耗电感和降低转子[Gn]
L₁ = L₂ = U₁/(2π*f₁*Iₙ*sqrt(1-cosϕ^2)-2/3*(2π*f₁*Mₘ*sₙ)/(p*U₁*sₖ)); # 定子电感和减小的转子[Gn]
Lm = L₁ - L₁σ;                                 # 磁路电感[Gn]

C = 1 + L₁σ/Lm                             # 建设性系数(指定)

X₁σ = 2π*f₁*L₁σ;    X₂σ = 2π*f₁*L₂σ        # 定子耗散和降低转子的无功电阻[欧姆]

I₂ = U₁/hypot(R₁+R₂*(1+(1-sₙ)/sₙ), X₁σ+X₂σ) # 转子电流[A](初始值)
ψ₂ = atan(X₂σ*sₙ/R₂);                       # 转子电流延迟角[rad](至转子电动势,初始值)
为了进一步计算和构建,我们转向电流和电压的复杂表示。 必须首先定义辅助函数。
辅助功能
以下功能可让您在将来简洁地准备矢量图的区域。
In [ ]:
"""
    coordinateplane(заголовок::String, длина_оси)

Функция для построения координатный осей.
Plots, бэкенд GR.
Получает значение атрибута title и длину оси (X или Y)
Масштаб осей одинаков, подписи графиков - вверху слева
"""
function coordinateplane(заголовок::String, длина_оси)
    gr()
    plot(size=(500, 500), legend=:topleft, aspect_ratio=:equal,
        xlabel="X轴", ylabel="Y轴",
        title=заголовок, showaxis = false)
    quiver!([-длина_оси/2], [0], quiver=([длина_оси], [0]), color=:grey, width = 2) # X轴
    quiver!([0], [-длина_оси/2], quiver=([0], [длина_оси]), color=:grey, width = 2) # Y轴
end;
下面的函数结合了预处理复杂向量的指令-缩放和旋转,以及构建相对于前一个的复杂向量。
In [ ]:
"""
    vectorplot(начальный::ComplexF64, результирующий::ComplexF64,
               цвет::Symbol=:black, лэйбл::String="")

Функция для построения результирующего вектора, исходящего из начального.
Plots, бэкенд GR.
Получает комплексные значения начального и результирующего векторов, атрибуты color и label результирующего.
Атрибуты поворот и множитель используются для вращения результирующего вектора на заданный угол [рад] и масштабирования соответственно.
Перед использованием рекомендуется выполнить coordinateplane().
"""
function vectorplot(начальный::ComplexF64, результирующий::ComplexF64, цвет::Symbol=:black, лэйбл::String="", поворот=0.0, множитель=1.0)
    начальный = начальный*множитель*exp(поворот*im)             # 旋转和缩放
    результирующий = результирующий*множитель*exp(поворот*im)   # 旋转和缩放
    Plots.quiver!([real(начальный)], [imag(начальный)], quiver=([real(результирующий)], [imag(результирующий)]), color=цвет, label=лэйбл)
end;
电流矢量图的构建
让我们定义电流的复数矢量:
In [ ]:
Ȯ = 0.0 + 0.0*im                # 零是原点的向量
İ₀ = I₀ + 0.0*im                # 复空载电流。 活动分量假定为0.0[A]
İ₂ = I₂*exp((3π/2-ψ₂)*im)       # 复数转子电流[A]
İ₁ = İ₀ - İ₂;                   # 复数定子电流[A]
让我们构建一个电流的矢量图:
In [ ]:
coordinateplane("Векторная диаграмма токов\n асинхронного двигателя", 20)

vectorplot(Ȯ,   İ₀,     :blue,     "İ₀, [A]")
vectorplot(İ₀,  -İ₂,    :green,    "-İ₂, [A]")
vectorplot(Ȯ,   İ₁,     :red,      "İ₁, [A]")
vectorplot(Ȯ,   İ₂,     :magenta,  "İ₂, [A]")
Out[0]:
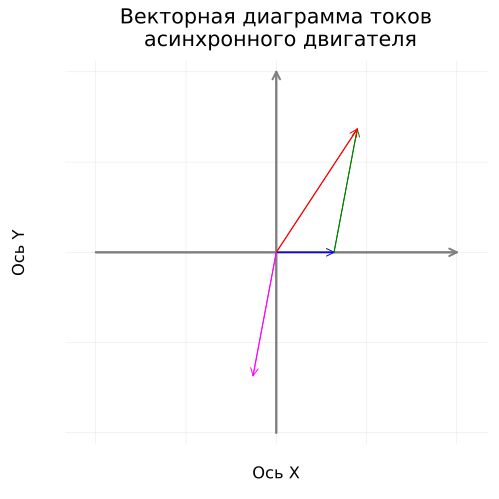
图的一般外观,以及矢量相对于彼此和平面上的位置,对应于预期。 让我们继续澄清矢量的参数并构建矢量应力图。
矢量应力图的构建
让我们定义复数电压和电动势矢量:
In [ ]:
Ż₁ = R₁ + X₁σ*im        # 定子电路总集成电阻[V]
Ů₁_r = İ₁*R₁            # 定子电路中的有源压降[V]
Ů₁_x = İ₁*X₁σ*im        # 定子电路中的无功压降[V]
Ů₁_z = İ₁*Ż₁            # 定子电路中的总压降[V]

Ů₁ = U₁*im              # 复数电源电压[V]
Ė₁ = Ė₂ = Ů₁_z - Ů₁;    # 定子电动势和减小的转子[V]
让我们指定平面上的位置和复矢量的参数:
In [ ]:
Ė₁ = Ė₂ = abs(Ė₁)*exp(-π/2*im)     # 定子和减小的转子的电动势[In](沿复轴移位)
Ů₁ = -Ė₁ + Ů₁_z                    # 电源电压[V](考虑到电动势矢量的旋转)

I₂ = abs(Ė₂)/hypot((R₂/sₙ), X₂σ)    # 降低转子电流模数[A](规定值)
ψ₂ = atan(X₂σ*sₙ/R₂)                # 转子电流延迟角[rad](规定值)
İ₂ = I₂*exp((3π/2-ψ₂)*im)          # 降低复转子电流[A]

İ₁ = İ₀ - İ₂                       # 复数定子电流[A](指定)

Ů₂_r = İ₂*(R₂ + R₂*(1-sₙ)/sₙ)       # 转子电路中降低的有源压降[V]
Ů₂_x = İ₂*X₂σ*im;                  # 降低转子电路中的无功压降[V]
我们来构造一个ADKZ应力的矢量图:
In [ ]:
coordinateplane("Векторная диаграмма напряжений\n асинхронного двигателя", 500)

vectorplot(Ȯ,        -Ė₁,   :green,   "-Ė₁, [В]")
vectorplot(-Ė₁,      Ů₁_r,  :blue,    "Ů₁_r, [В]")
vectorplot(-Ė₁+Ů₁_r, Ů₁_x,  :orange,  "Ů₁_x, [В]")
vectorplot(-Ė₁,      Ů₁_z,  :purple,  "Ů₁_z, [В]")
vectorplot(Ȯ,        Ů₁,    :red,     "Ů₁, [В]")
vectorplot(Ȯ,        Ė₁,    :magenta, "Ė₁, [В]")
vectorplot(Ȯ,        Ů₂_r,  :blue,    "Ů₂_r, [В]")
vectorplot(Ů₂_r,     Ů₂_x,  :orange,  "Ů₂_x, [В]")
Out[0]:
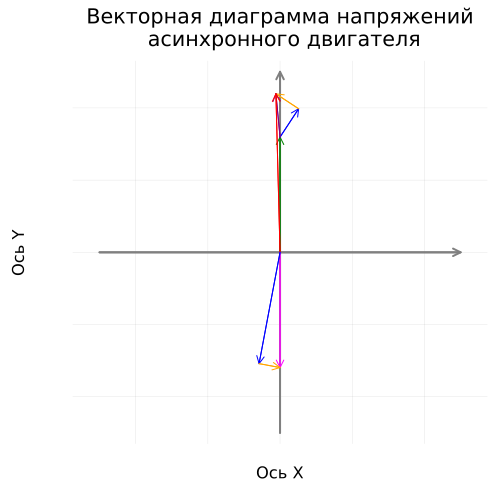
电压图也对应于预期参数。 最后,我们将构建一个在复平面上旋转的电流和电压的完整图。
构建旋转矢量图
设置将动画的旋转周期。
为了清楚起见,我们将缩放当前向量。
In [ ]:
RotateDiagram = @animate for δ in range(0.0, step=2π/100, length = 100)
    coordinateplane("Векторная диаграмма\n асинхронного двигателя", 500)

    vectorplot(Ȯ,  İ₀,  :blue,    "İ₀·15, [A]",  δ, 15)
    vectorplot(İ₀, -İ₂, :green,   "-İ₂·15, [A]", δ, 15)
    vectorplot(Ȯ,  İ₁,  :red,     "İ₁·15, [A]",  δ, 15)
    vectorplot(Ȯ,  İ₂,  :magenta, "İ₂·15, [A]",  δ, 15)

    vectorplot(Ȯ,           -Ė₁,  :green,   "-Ė₁, [В]",   δ)
    vectorplot(-Ė₁,         Ů₁_r, :blue,    "Ů₁_r, [В]",  δ)
    vectorplot((-Ė₁+Ů₁_r),  Ů₁_x, :orange,  "Ů₁_x, [В]",  δ)
    vectorplot(-Ė₁,         Ů₁_z, :purple,  "Ů₁_z, [В]",  δ)
    vectorplot(Ȯ,           Ů₁,   :red,     "Ů₁, [В]",    δ)
    vectorplot(Ȯ,           Ė₁,   :magenta, "Ė₁, [В]",    δ)
    vectorplot(Ȯ,           Ů₂_r, :blue,    "Ů₂_r, [В]",  δ)
    vectorplot(Ů₂_r,        Ů₂_x, :orange,  "Ů₂_x, [В]",  δ)
end

gif(RotateDiagram, "RotateDiagram.gif", fps = 20)
Out[0]:
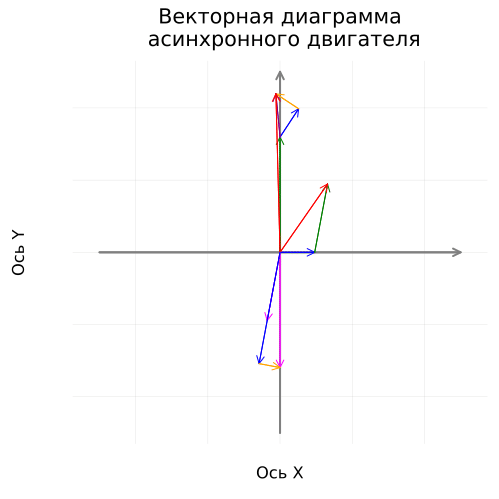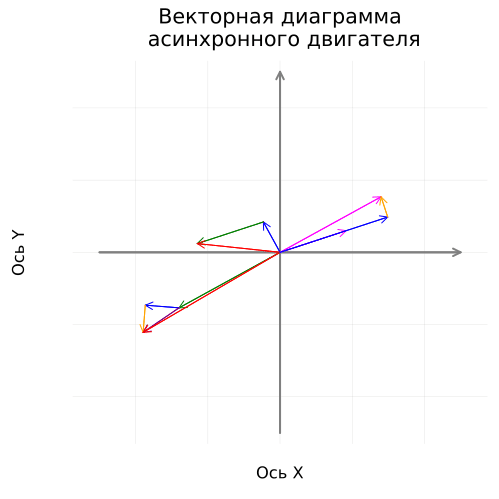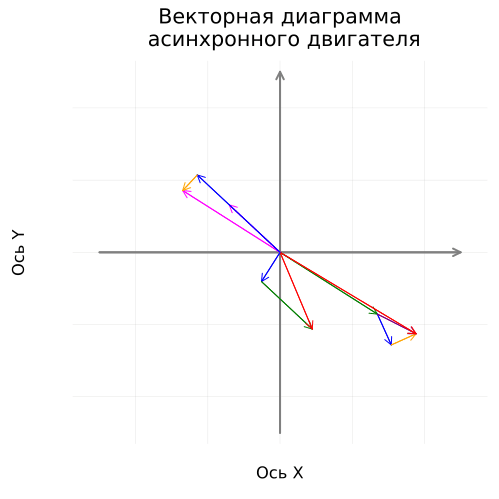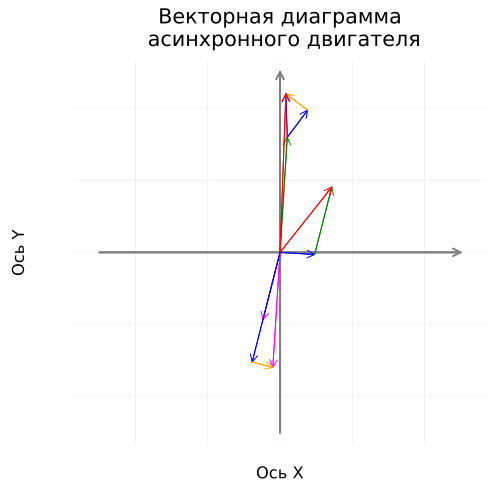
应该注意的是,图中矢量的旋转频率已经降低,以允许旋转分析250倍(从50到1/5Hz)。
结论
作为脚本的结果,我们获得了在复平面上旋转的ADKZ电流和电压的旋转矢量图。 该示例的进一步可能的扩展包括阐明替代方案和矢量的计算,以动态模式(负载调节,加速或减速)构造图,以及构造用于三个相位的图-对称和不对称。
使用过的文献列表
- **Voldek A.I.**电机。 高等工程院校学生教材。 -第3版。,转载。 -L.:Energiya,1978。 -832页,生病了。
- **Vyoshenevsky S.N.**电动驱动器中电机的特性-第6版。,ispr。 -M.:能源,1977年。 -431页,生病了。