电驱动模型参数的评估
建模通常涉及一种情况,即描述物体行为的定律是已知的,但方程中包含的一些参数仍然不确定。 在本例中,分阶段考虑基于实验数据估计电驱动模型的未知参数的过程。
连接必要的软件包
安装必要的软件包:
import Pkg
Pkg.add(["Interpolations","NLopt"])
我们将连接必要的软件包:
using DataFrames, Plots,Interpolations, NLopt, MATLAB
电驱动模型
考虑"motor_pe"电驱动模型,其图示如下图所示。 它由控制器,放大器和带负载的电动机组成。 模型的输入是控制负载位置的信号,输出是负载位置。
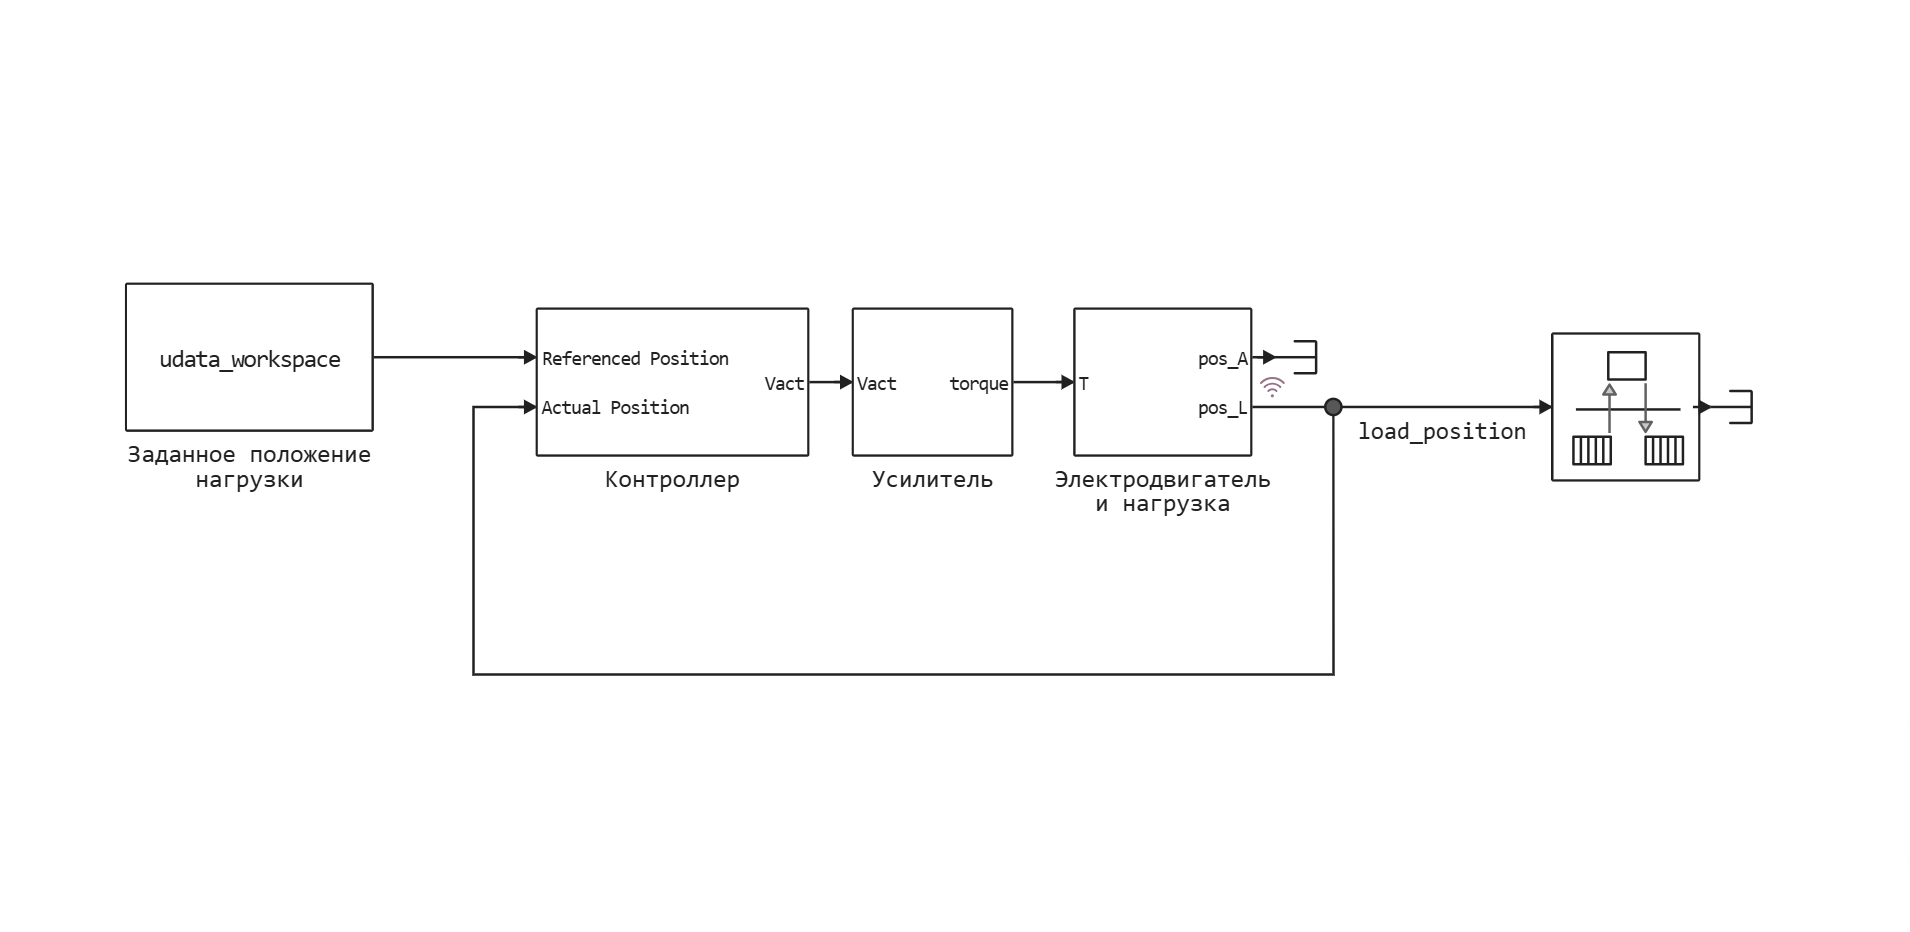
要运行模型的模拟,我们需要指定以下参数的值:
J1-电机转子的惯性, ;J2-负载的惯性, ;k-柔性轴的刚性, ;Km-电机常数, ;Ka-放大器的增益, ;b1-电机轴承的阻尼系数, ;b2-承重阻尼系数, ;b12-软轴的阻尼系数, .
这些参数中的一些是已知的,可以从技术文档或专门程序(例如,计算机辅助设计系统—CAD)获得,包括放大器的增益,负载的惯性矩和电动机的转子。 其他参数可以通过直接测量来确定,例如柔性轴的刚度。 让我们介绍包含已知参数值的变量。:
J1 = 1.00e-6;
J2 = 1.35e-7;
k = 0.001;
Km = 16.4e-3;
Ka = 1.3/2.5;
然而,阻尼系数不能通过直接测量来确定;它们必须根据整个系统行为的实验数据间接估计。 因此,我们将设置这些参数的近似值。:
b1 = 1e-5;
b2 = 1e-5;
b12 = 1e-5;
上传测量结果
让我们从"motor_data"实验数据文件下载测量信号的值。 在tdata向量中,我们将写入进行测量的时间点的值,在udata向量中—表示指定负载位置的输入信号,在ydata向量中-对应于测量负载位置的输出信号。:
data=read_matfile("$(@__DIR__)/motor_data.mat")
pa_input_voltage = jvector(data["pa_input_voltage"])
pa_output_voltage = jvector(data["pa_output_voltage"])
tdata = jvector(data["tdata"])
udata = jvector(data["udata"])
ydata = jvector(data["ydata"]);
让我们绘制测量信号:
gr()
input = plot(tdata, udata, title = "入口处", xlabel="t, c",legend=false)
output_measure = plot(tdata, ydata, title = "出口;出口", xlabel="t, c", legend=false)
plot(output_measure,input,layout = (2, 1))
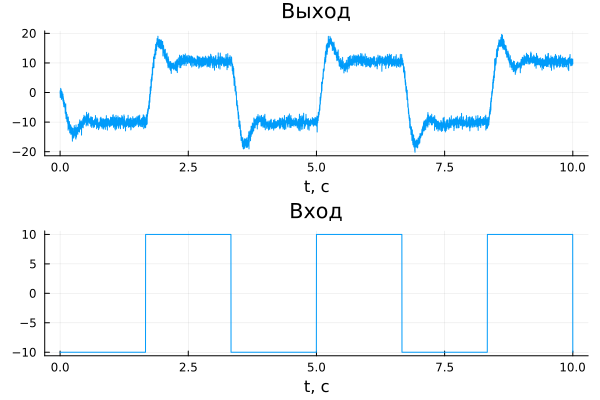
模拟和测量结果的比较
为了比较建模和实验测量的结果,需要向模型提供输入信号并登记其输出数据。
创建类型的变量 WorkspaceArray 以传送输入信号 udata 到模型中。 应该注意的是,矢量必须用作输入信号的时间值。 tdata.
udata_workspace = WorkspaceArray("udata_workspace", DataFrame(time = tdata, value = udata));
使用预设加载位置块(在下图中以黄色突出显示),输入信号 udata_workspace 传输到控制器的输入端。 输出信号load_position使用日志记录进行记录,其值在仿真完成后变为可用。 Set load position块和load_position信号对应于真实系统的输入和输出数据采集点。
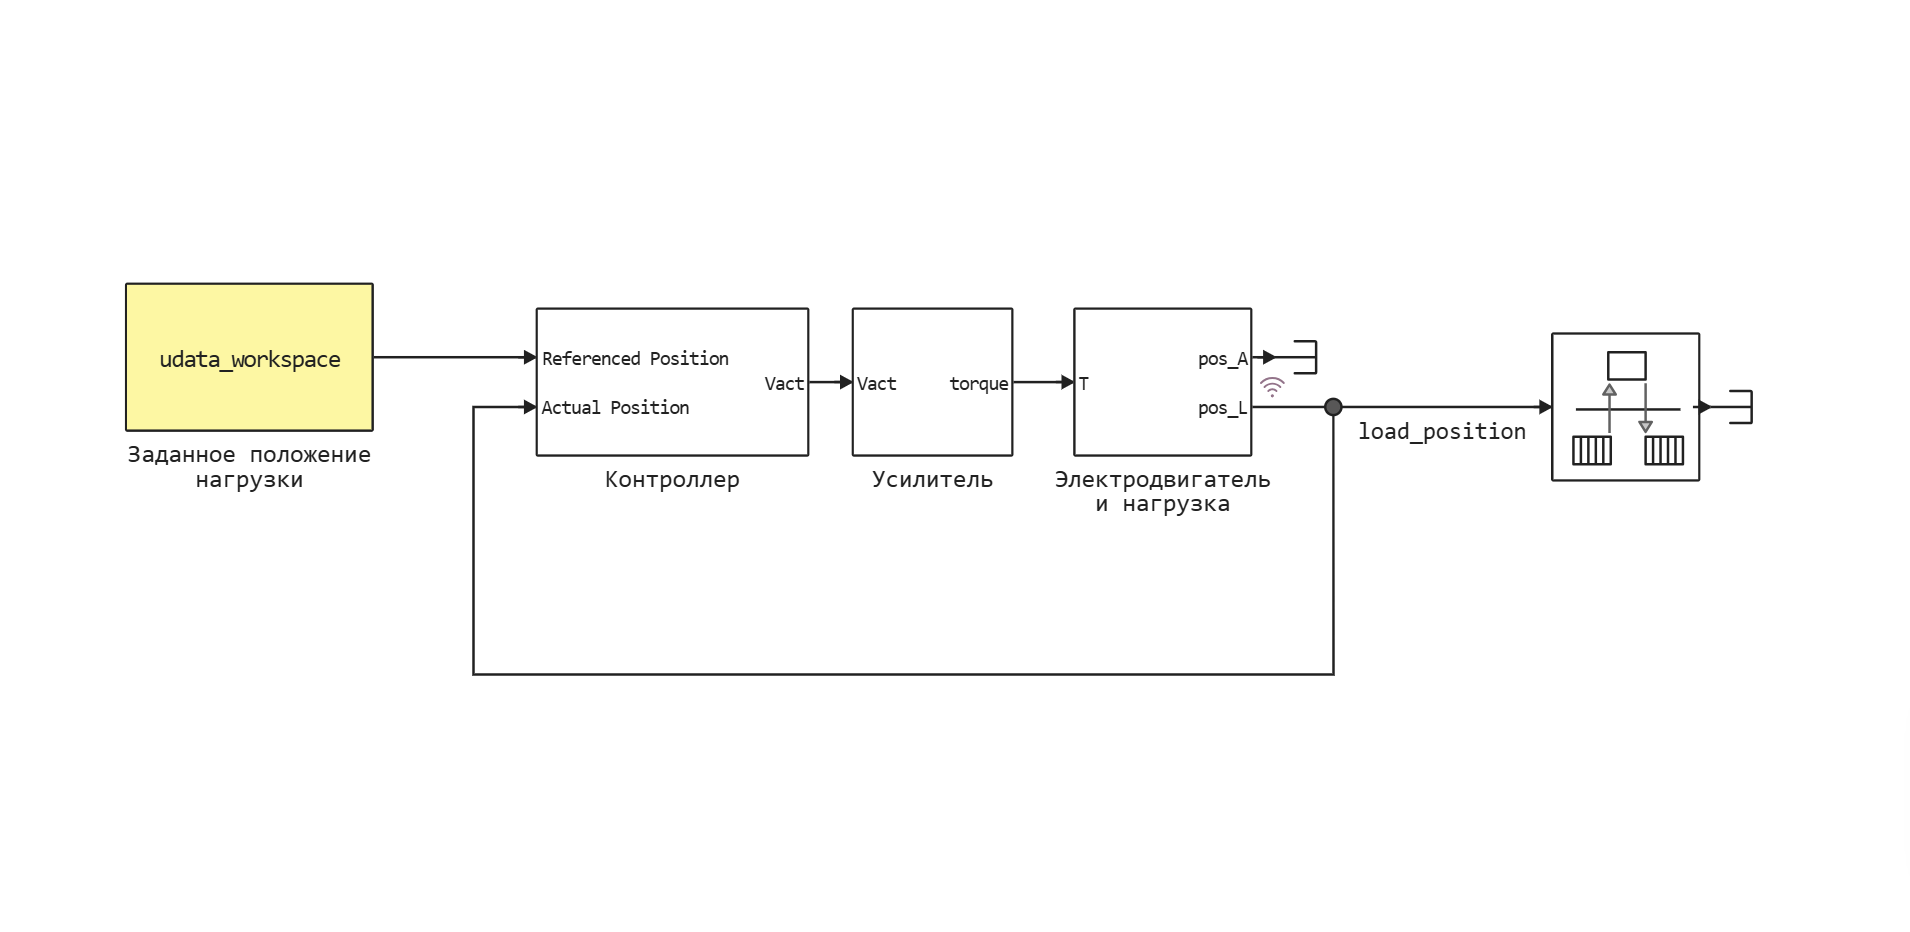
让我们打开"motor_pe"模型,运行其模拟,然后构建一个显示实验和模拟结果的图表。:
model = engee.load("motor_pe.engee")
logout = engee.run(model, verbose=false)
output = plot(tdata, ydata, title = "出口;出口", xlabel="t, c", label = "实验", legend=true)
plot!(logout["load_position"].time, logout["load_position"].value, label = "模拟仿真", linewidth=2)
plot(output,input,layout = (2, 1))
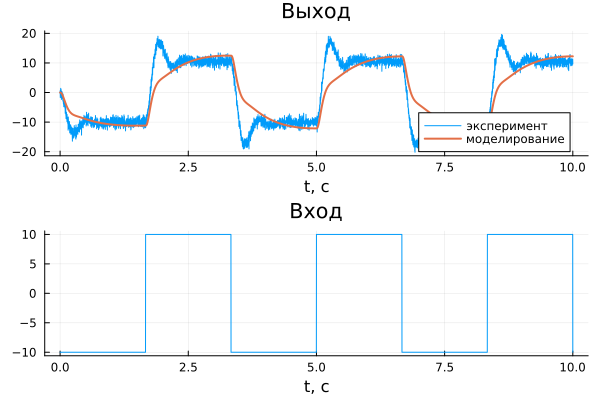
从图中可以看到,真实系统和模型的动态不匹配。 这表明需要对未知参数进行更精确的调整。 b1, b2, b12.
使用优化估计参数
有必要定义这样的参数值 b1, b2, b21,其中由负载位置单元记录的模型的输出信号与测量数据尽可能紧密地对应 ydata.
为此,我们将测量和模拟输出信号之间的平方误差之和最小化。 误差被计算为测量输出信号的值之间的差 ydata 和load_position模型在向量指定的时间点的输出信号 tdata. 为了最大限度地减少平方误差的总和,我们使用了一种可用的优化算法。
重要的是要注意估计的参数 b1, b2, b21 它们必须是变量(显示在工作区中)并在模型中使用。 在此示例中,它们涉及motor_pe/Electric Motor和load/State-Space块。
掩码只能在代码编辑器中工作,所以这里是打开motor_pe后将提供给您的界面截图。ngscript文件。
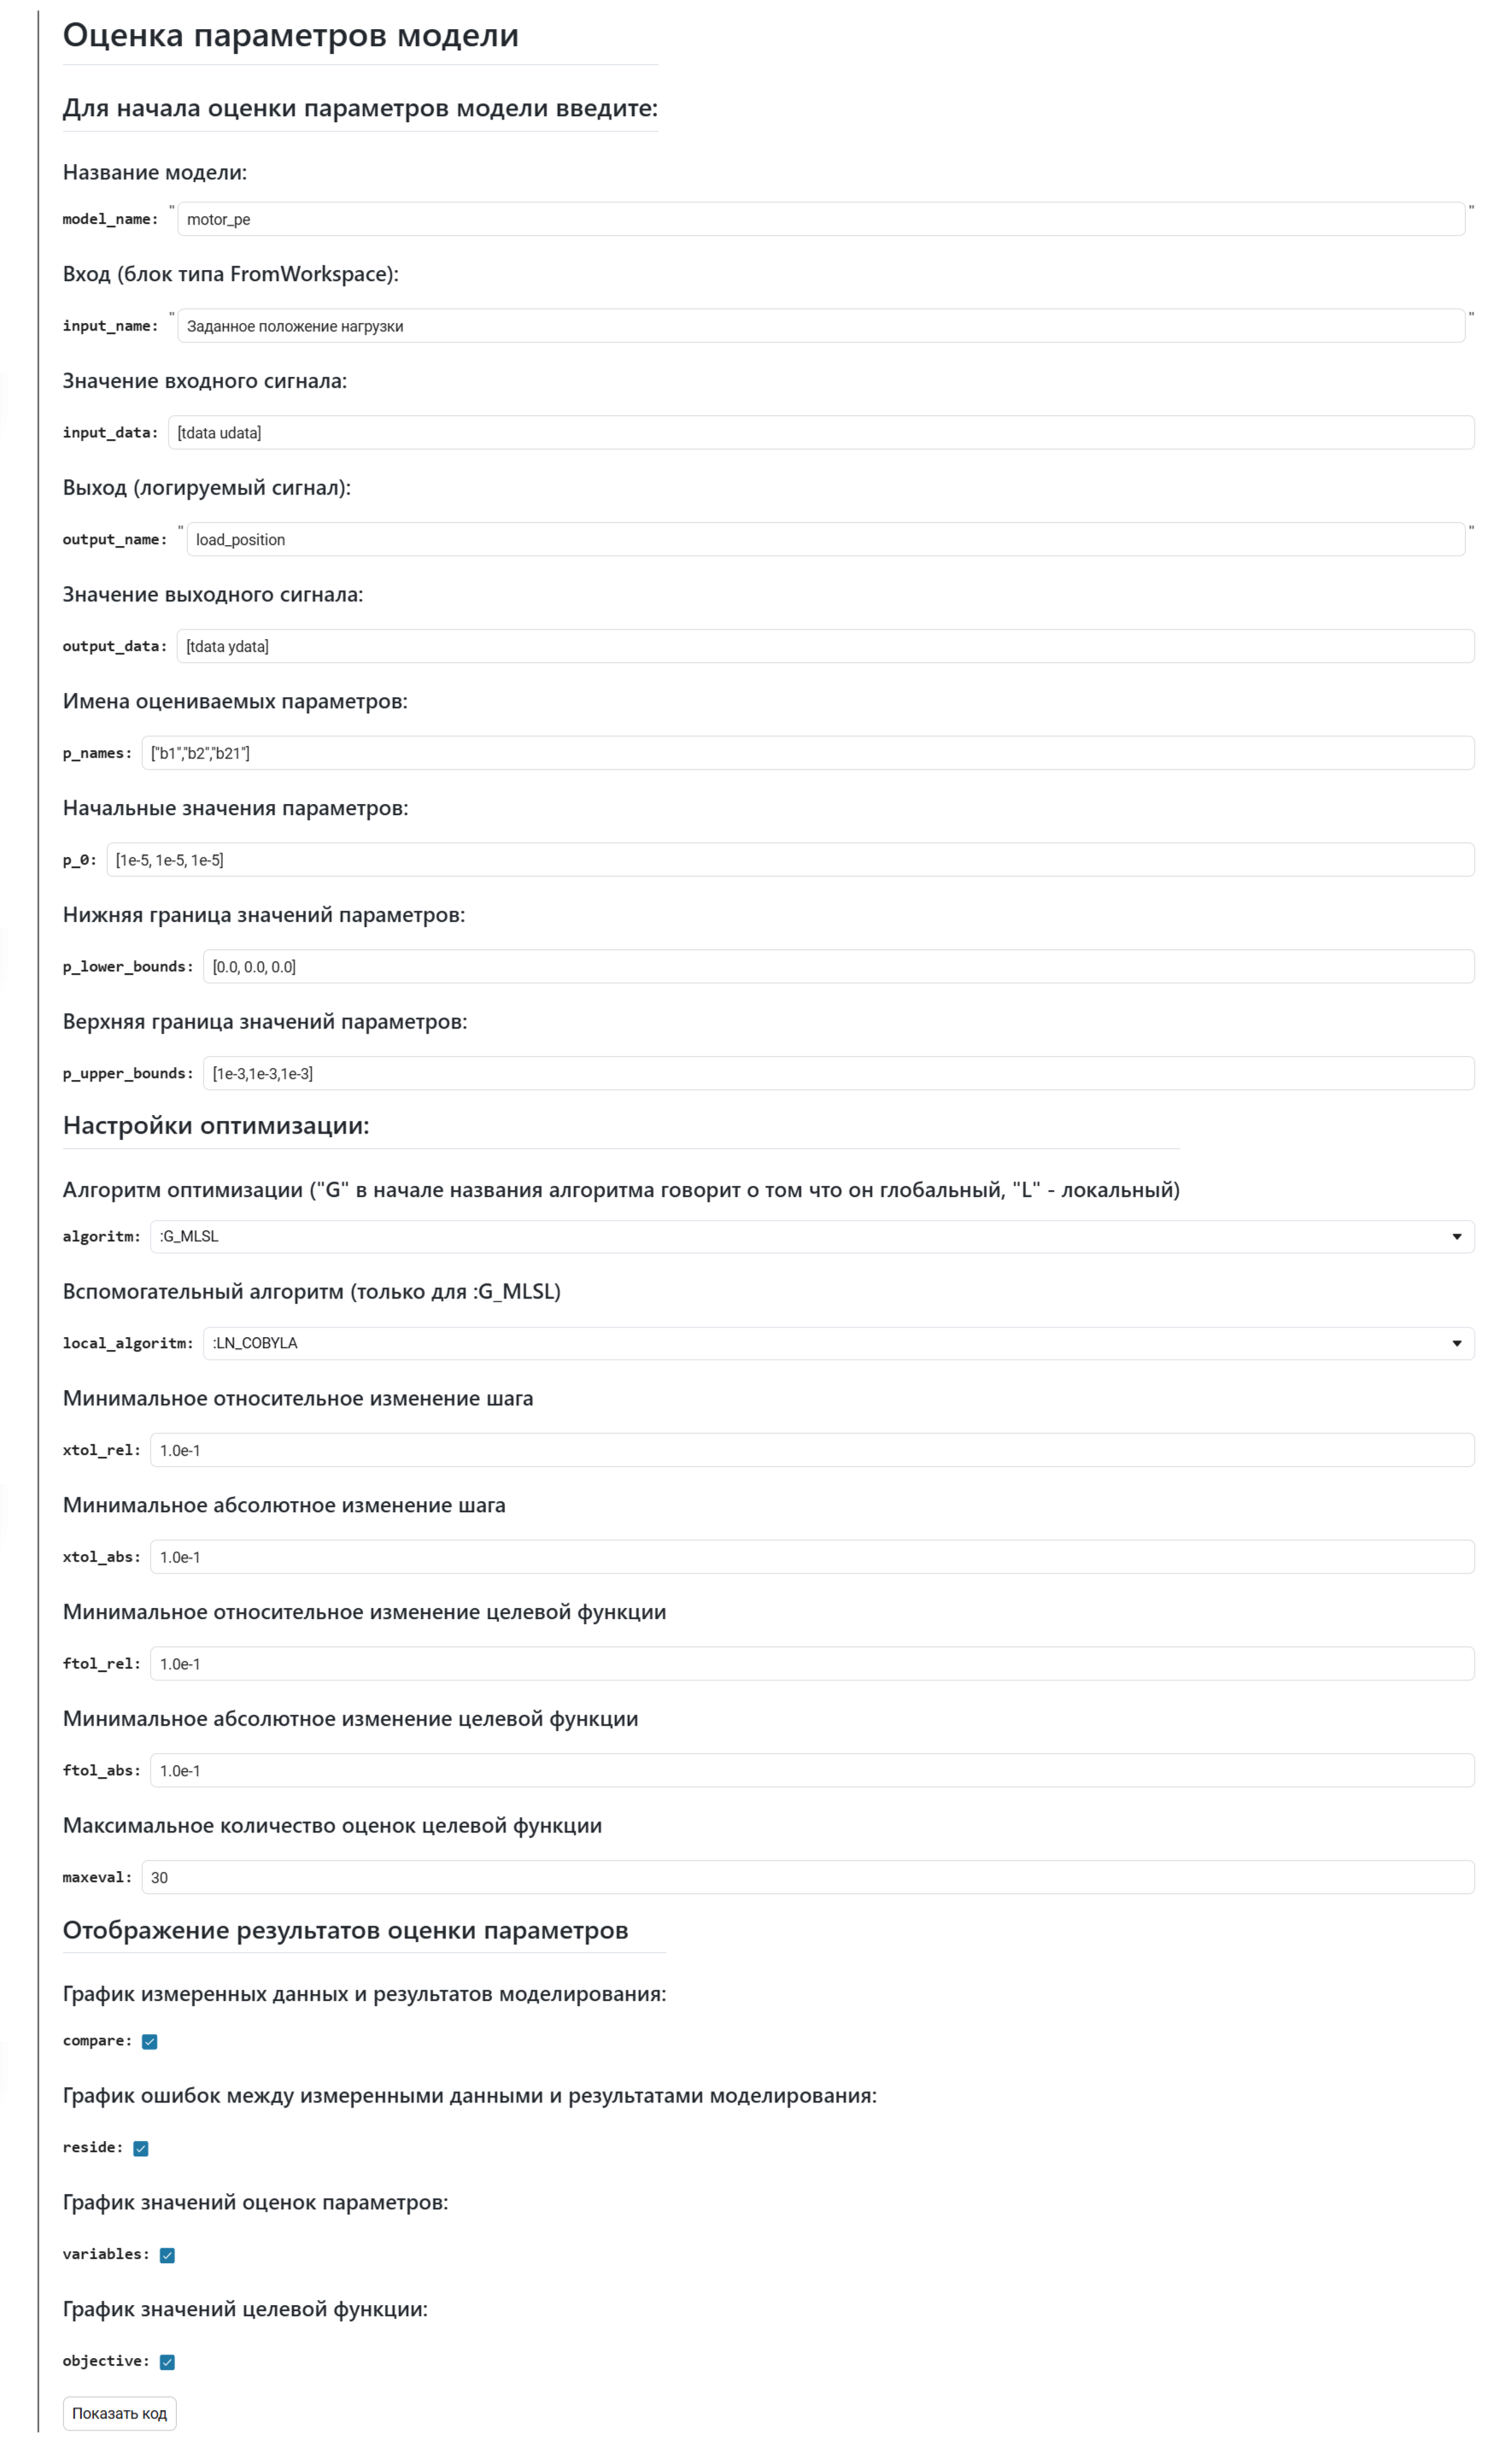
在完成所需的迭代次数后,获得了估计参数的以下值:
b1=2.9731e-6为电机轴承的阻尼系数;b2=9.1799e-23-承重阻尼系数;b12=7.439e-6为软轴的阻尼系数。
仿真和实验结果的可视化比较表明,模型的动力学和真实系统的行为之间实现了相当准确的匹配。 您还可以通过选择适当的参数来构建其他图形,这将允许对结果进行更详细的分析。
参数估计的质量取决于以下因素:
-初始参数值的准确性;
-对参数值施加的限制;
-优化算法设置;
-估计参数的数量。
结果
在这个例子中,考虑了基于实验数据估计包括在电驱动模型的方程中的未知参数的可能性。 建立了一个比较仿真和实验结果的图,证明了它们的重合性,证实了所找到的参数值的正确性。