基于标量控制的异步电驱动运行的建模与分析 , 和
该示例致力于根据三个定律对具有标量控制的异步电驱动器的操作进行建模和分析:具有电压降补偿的U/f(IR和IZ), 和 . 在AnyMath建模的基础上,演示了每个控制律的特征:加速、稳态和负载积累过程中转子速度和扭矩的行为。 结果与泵,风扇,输送机和其他具有不同负载特性的机构的电驱动控制系统的开发人员相关。
导言
标量异步电机控制(ad)是工业电力驱动中最常用的速度控制方法之一。 其原理是基于在定子电压的振幅和电源频率之间保持预设的比率,这允许您在没有转子位置传感器的情况下控制机器中的流量。 该方法在20世纪70年代和80年代随着基于晶闸管和晶体管的经济实惠的电压逆变器的出现而变得广泛,今天它几乎在所有串行变频器中实现。
根据负载的性质,应用不同的标量控制律。:
-
(线性定律)-确保磁通量在整个频率范围内的一致性。 它用于具有恒定负载力矩的驱动器:输送机,提升机,挤出机。 当定子有源电阻两端的电压降与机器的电动势相当时,额外的IR和IZ补偿允许流量保持在低速。
-
(二次定律)-保持电压与频率平方的恒定比率。 它用于风扇负载,泵和鼓风机,其中阻力矩与速度的平方成正比。
-
(散射通量的恒定定律)-提供频率比线性定律更柔和的电压上升。 它用于对初始时刻要求降低的机构。
标量控制在动态特性方面不如矢量控制,但它易于实现,不需要速度传感器,并且非常适合具有平滑负载变化的任务。
示例模型
模型 scalar_control_im.engee 在这个例子中考虑的一个是通过类比重新创建的 scalar_control_im.slx[1].
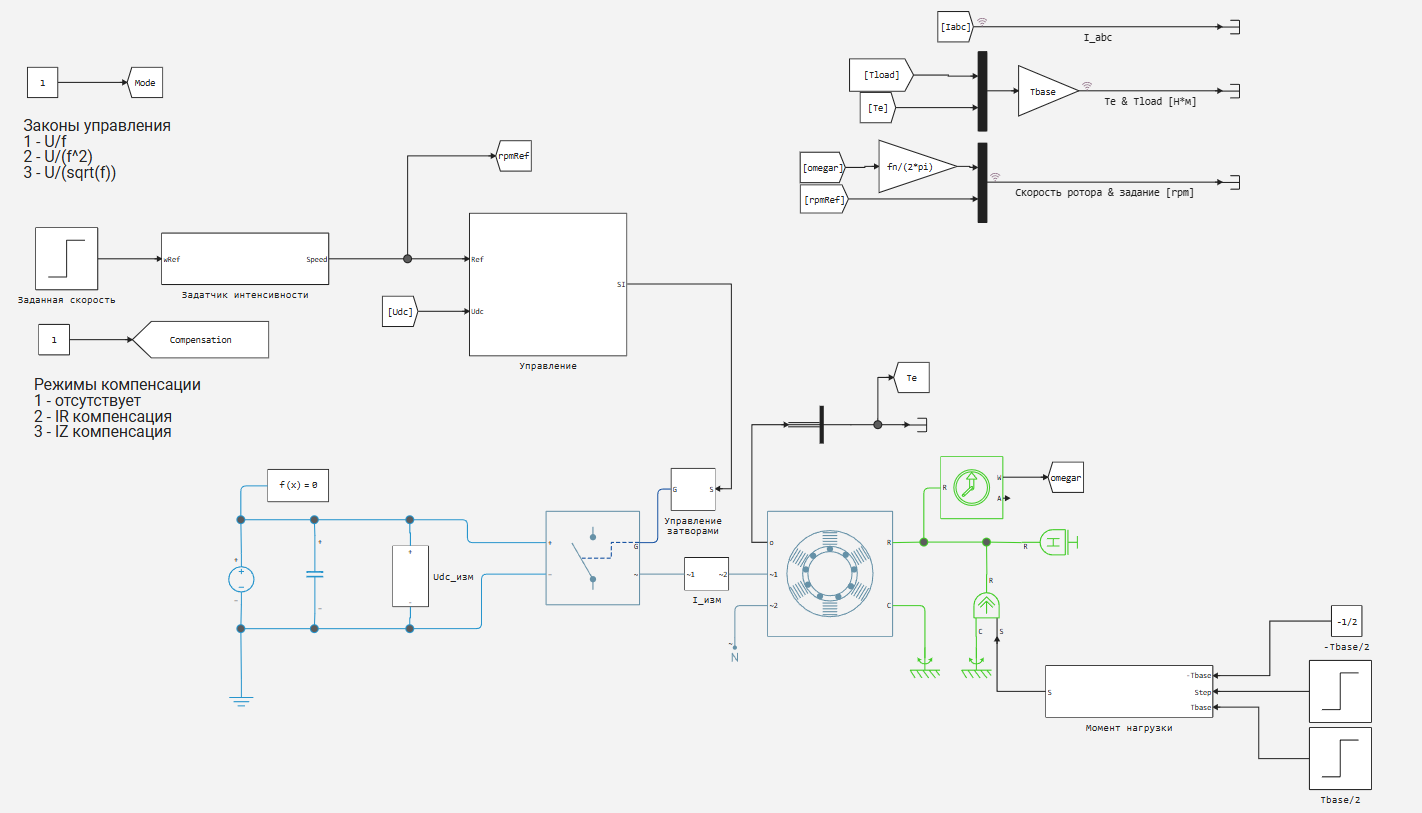
该模型由动力单元、控制单元和测量单元组成。 控制律的选择由参数设置 Mode (1 — , 2 — , 3 — ),补偿模式是一个参数 Compensation (1-无补偿,2-IR-补偿,3-IZ-补偿)。 因此,一个模型复盖了所有研究的模式,而不改变电路结构。
动力装置由以下元件组成:
*带电压测量的直流链路恒压源。
*直流链路电容器。
*理想半导体开关上的三相桥式电压逆变器,由栅极信号控制。
*具有三个电流表的三相定子电流测量单元,其产生数据阵列。
*异步电动机的替换电路参数如表1所示。
*转子角速度传感器。
*产生逐步阻力矩的块。
发动机参数见表1。
|
参数 |
指定 |
价值 |
|
额定功率 |
|
164千瓦 |
|
额定电压(界面) |
|
380伏 |
|
额定频率 |
|
50赫兹 |
|
对极数 |
|
2 |
|
定子的有源电阻 |
|
0.0122欧姆 |
|
转子的有源电阻 |
|
0.0099欧姆 |
|
定子散射的感应电阻 |
|
0.0591欧姆 |
|
转子散射的感应电阻 |
|
0.0591欧姆 |
|
定子散射电感 |
|
0.188平方米 |
|
磁化电阻 |
|
2.39欧姆 |
|
惯性常数 |
|
0.2734秒 |
|
粘性摩擦系数 |
|
0.0106O.E. |
负载由块产生 Момент нагрузки:在信号指定的时间 Step,时刻在值之间切换 和 (制动)。 这再现了启动、稳定状态和负载复位。
强度设定器
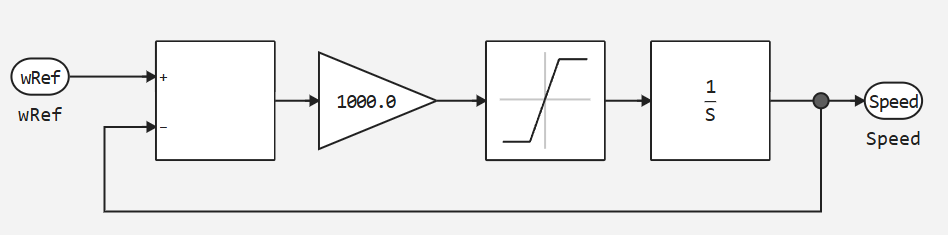
强度传感器被实现为具有有限增加速率的一阶非周期链路:目标之间的差 和电流输出值乘以因子1000,由导数限制并由积分器单元积分。 在输出反馈关闭电路,提供线性加速度的速度:
的输出信号 Speed以rpm为单位的当前速度设置进入控制单元(rpmRef).
控制算法工作原理说明
"管理"区块的一般结构
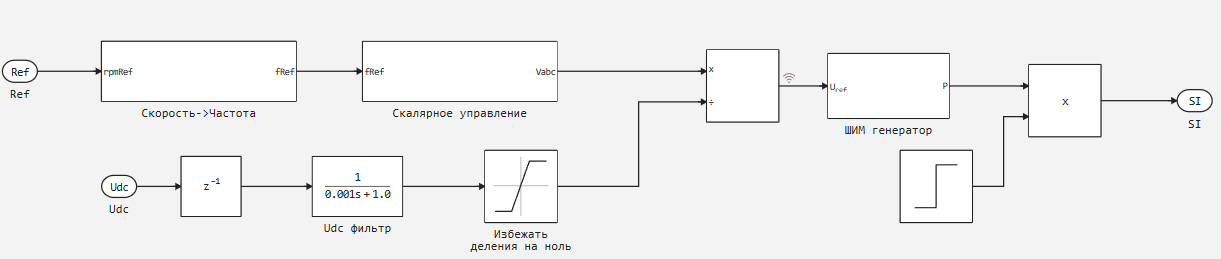
座 **Управление**接受当前速度设置作为输入 Ref(rpm)和测量的直流链路电压 Udc. 信号处理按以下顺序执行:
-
速度→频率(
Скорость->Частота):设定速度 **rpmRef**重新计算为预设的电气频率 (Hz)。 -
标量控制:单元产生预设相电压 根据所选择的法律和赔偿制度.
-
归一化 :向量 除以过滤后的值 (带滤波器和限幅器,以防止被零除),将电压转换为相对的调制单位。
-
PWM发生器:归一化信号 它被提供给具有开关频率的PWM发生器 =2kHz,形成逆变器栅极的三相控制信号集。
-
分辨率信号:步进信号 **
Step**通过将其输出信号乘以0或1来启用PWM发生器的操作。
块输出信号 Управление-向量 SI,包含六个控制信号的反相门。
标量控制单元
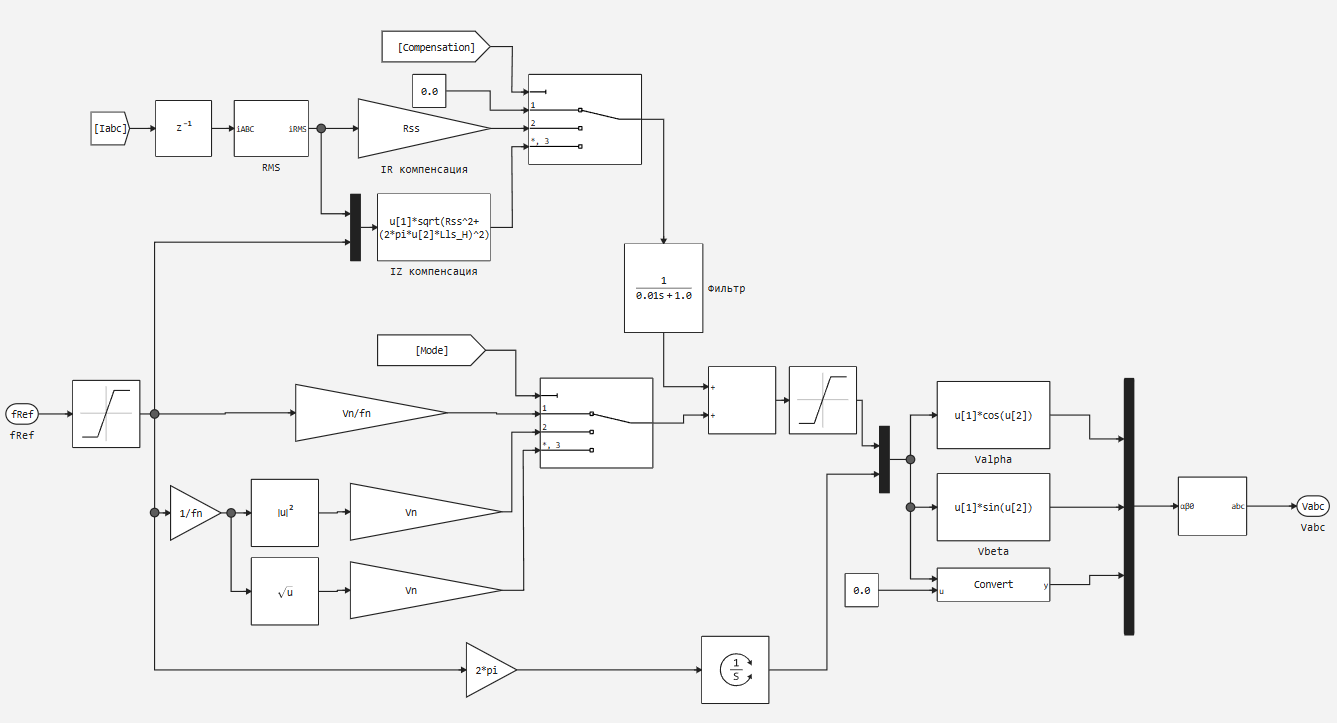
标量控制单元是算法的核心。 在其输入端接收预设频率 、定子电流 和模式选择信号 **Mode**及 Compensation.
变频至预设电压
基于 设置电压的三个变体形成:
法律1 — (线性):
关系 保持恒定,保证了主磁通的恒定性 在整个调节范围内。
法律2 — (二次):
电压与频率的平方成比例地增加。 磁通量随着频率的增加而线性减小。: ,其对应于风扇负载特性 .
法律3 — (散射通量的恒定定律):
电压与频率根成比例地增加。 与二次定律相比,流量随频率的下降速度更慢。
三个定律之间的选择是由信号上的多路复用器做出的 Mode.
电压降补偿
在低速(小 )设定电压 根据任何规律计算,结果很小,并且定子的有源电阻两端的电压降 它开始显着降低机器的电动势和磁通量。 实现了两种模式来补偿这种影响。:
IR补偿(Compensation = 2):
哪里 -定子电流的有效值,由 (座 **RMS**具有z-1的延迟)。 补偿添加剂与定子的有功电阻和负载电流成比例,补偿有功压降。
IZ-补偿(Compensation = 3):
定子的总电阻两端的总电压降进行补偿。 ,包括感应散射分量。 这确保了更精确的流量维护,特别是在反应组分已经很重要的中等速度下。
这两种补偿方案仅适用于法律 (Mode = 1). 为了法律 和 不使用补偿。 选择的补偿值加到 并通过低通滤波器消除补偿电路中的高频电流波纹。
补偿后的最终设定电压进行幅值限制。
形成三相电压
从给定的频率 通过积分,计算电压角:
设定电压 和角度 它们用于在坐标系中构造三相电压矢量。 :
然后向量(, , )由坐标系转换而来 成三相坐标系 按街区划分 Преобразование αβ0 в abc:
得到的向量 它转到标量控制单元的输出,然后转到归一化和PWM发生器。
快门控制单元
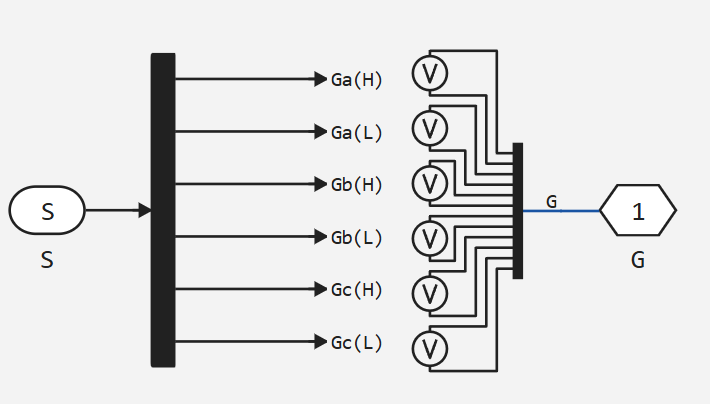
座 **Управление затворами**接收信号向量 **S**并产生逆变器门的六个控制信号: Ga(H), Ga(L), Gb(H), Gb(L), Gc(H), Gc(L)-桥的每个肩部一对(上键和下键)。 同一臂的上键和下键的信号是互补的,考虑到死区时间。 的输出信号 **G**传输到逆变器的功率电路。
"负载时刻"块
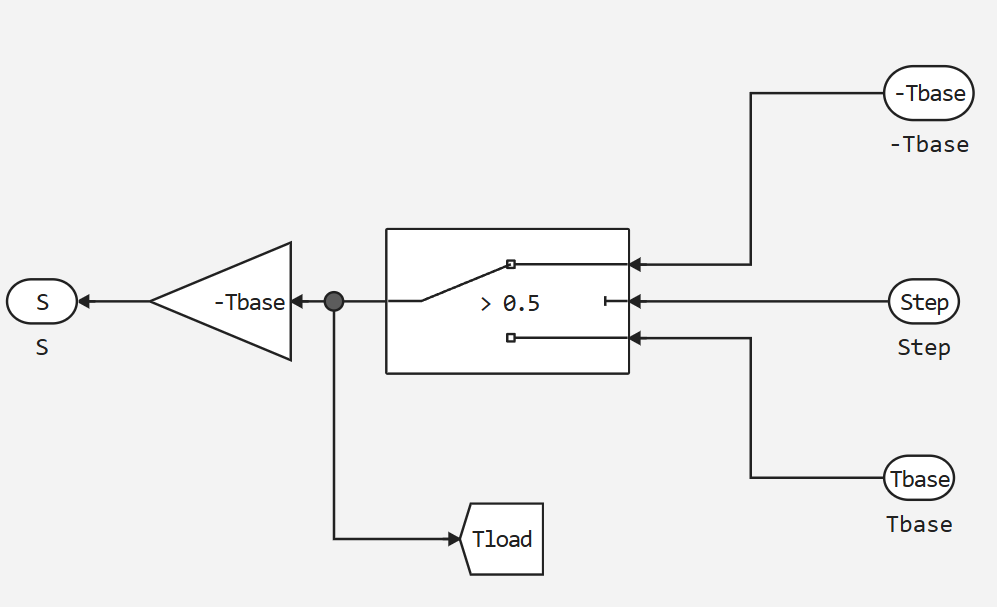
块产生负载矩 作用在电机轴上。 开关在值之间进行选择 和 取决于信号 Step(切换阈值0.5)。 输出扭矩由系数−Tbase缩放(减号是针对旋转的负载扭矩)。 信号 与此同时,它显示在模型空间中,以便在图形上显示。
模拟仿真
仿真在以下情况下执行:
-
在t=0的时刻,强度传感器开始加速发动机到 =800rpm,恒定加速度为1.0s。
-
当达到设定转速时,发动机在无负载的稳态下运行。
-
在给定的时间(
Step)施加额定负载扭矩 ,之后负载被重置或标志改变。
对于三个控制定律中的每一个重复该场景(Mode = 1, 2, 3). 补偿模式(Compensation = 1, 2, 3)只适用于 Mode = 1.
仿真参数:
|
参数 |
价值 |
|
基本取样步骤 |
5微秒 |
|
开关频率 |
2千赫 |
|
设定速度 |
每分钟800转 |
|
加速时间 |
1.0秒 |
下一个代码单元格将开始模拟:
model_name = "induction_motor_scalar"
model_path = "$(@__DIR__)/$model_name.engee"
engee.load(model_path) |> engee.run; # 上传并执行模型
engee.close(engee.gcm(), force=true) # 模型被关闭了
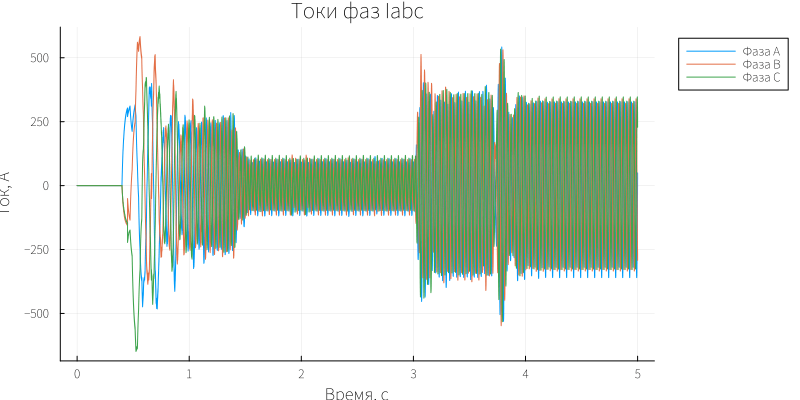
接下来,我们将绘制瞬时相电流。:
gr(size=(800, 400))
I = WorkspaceArrays.plot_wa(WorkspaceArray{Vector{Float64}}("$model_name/I_abc"))
xlabel!(I, "时间,从")
ylabel!(I, "电流,A")
title!(I, "Iabc相电流")

I[1][1][:label] = "Фаза A"
I[1][2][:label] = "Фаза B"
I[1][3][:label] = "Фаза C"

plot!(I, legend=:outertopright)
# I
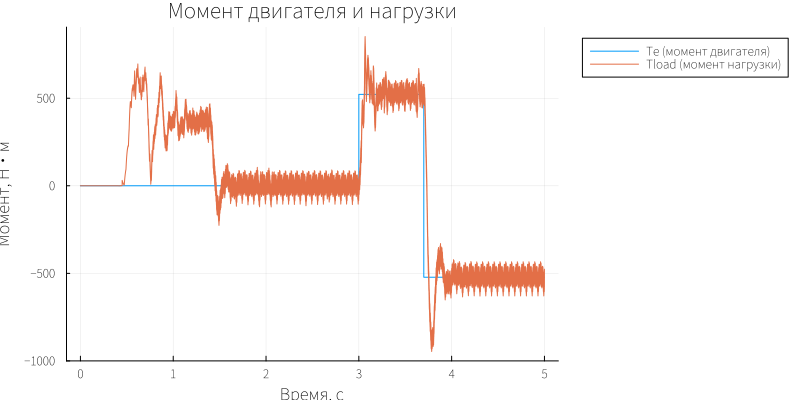
负载力矩和发动机力矩图:
T = WorkspaceArrays.plot_wa(WorkspaceArray{Vector{Float64}}("$model_name/Te & Tload [Н*м]"))
xlabel!(T, "时间,从")
ylabel!(T, "的时刻,N*m")
title!(T, "电机和负载扭矩")

T[1][1][:label] = "Te (момент двигателя)"
T[1][2][:label] = "Tload (момент нагрузки)"

plot!(T, legend=:outertopright)
# T
设定和实际角速度的图表:
w = WorkspaceArrays.plot_wa(WorkspaceArray{Vector{Float64}}("$model_name/Скорость ротора & задание [rpm]"))
xlabel!(w, "时间,从")
ylabel!(w, "Скорость, об/мин")
title!(w, "转子速度和设定")

w[1][1][:label] = "Скорость ротора"
w[1][2][:label] = "Задание скорости"

plot!(w, legend=:outertopright)
# w
在加速过程中,发动机的电磁转矩 (橙色曲线)达到约650nm的值,之后在达到稳定速度时降至零。 在t≈1.5–3.0s的范围内,发动机空转-扭矩接近零。 在t≈3.0s的时刻,施加载荷力矩 = (蓝色曲线):Te取约522Nm的值。 在t≈3.7s时,负载变化符号为 ,电磁矩在-522Nm处变为负。 在整个仿真过程中,观察到具有PWM逆变器开关频率特性的瞬间波纹。
定子电流(相位a、b和c—蓝色、橙色和黄色曲线)在加速期间达到约560A的振幅,这对应于启动模式。 在稳态空闲模式下,振幅降低到约270a。在t<3.0s加载后,电流增加到450a,具有特性PWM波纹。 当负载符号变化在t≈3.7s时,电流的幅度增加到540A。
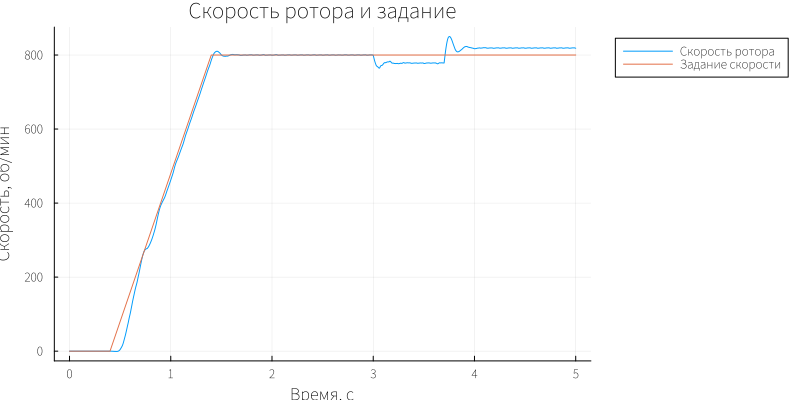
转子转速 (橙色曲线)跟随赋值 rpmRef(蓝色曲线)根据强度传感器的特性:线性加速度由t≈1.5s完成,之后将速度设置在800rpm的目标水平。 当负载降至t≈3.0s时,转速降至780rpm。 当负载符号在t≈3.7s时变化时,观察到类似的短期偏差。 目标和实际速度之间的差异是开放标量控制的结果-滑动不被速度控制器补偿。
结论
例根据规律模拟了带标量控制的异步电驱动的运行 在AnyMath环境中,这证实了开放式控制系统在加速、稳态和负载浪涌期间的可操作性。 表明线性定律 它以有限的启动电流将164kW电机稳定加速到800rpm的预设速度,但是,由于缺乏速度反馈,稳态下的实际转子速度滞后于滑移的设定值。 仿真结果证实,标量控制为对速度精度要求不高的机构(如输送机、泵和风扇)提供了可接受的动态特性。 模型中实现的IR和IZ补偿模式使得能够通过补偿跨定子电阻的电压降来改善低速范围内的驱动器的特性,这在重启动期间尤其重要。 该模型可以作为控制规律比较分析的基础。 , ,以及过渡到更复杂算法的起点-矢量和直接扭矩控制。
使用过的来源
- Asynchronous Machine Scalar Control — MathWorks Documentation
- Anuchin a.S.电气驱动控制系统:大学教科书。 莫斯科:梅出版社,2015年。 371页ISBN978-5-383-00918-5。