全步进电机控制
导言
在这个例子中,我们将考虑双极步进电机的全步控制,以便随后在数字计算机上实现该算法。
模型描述
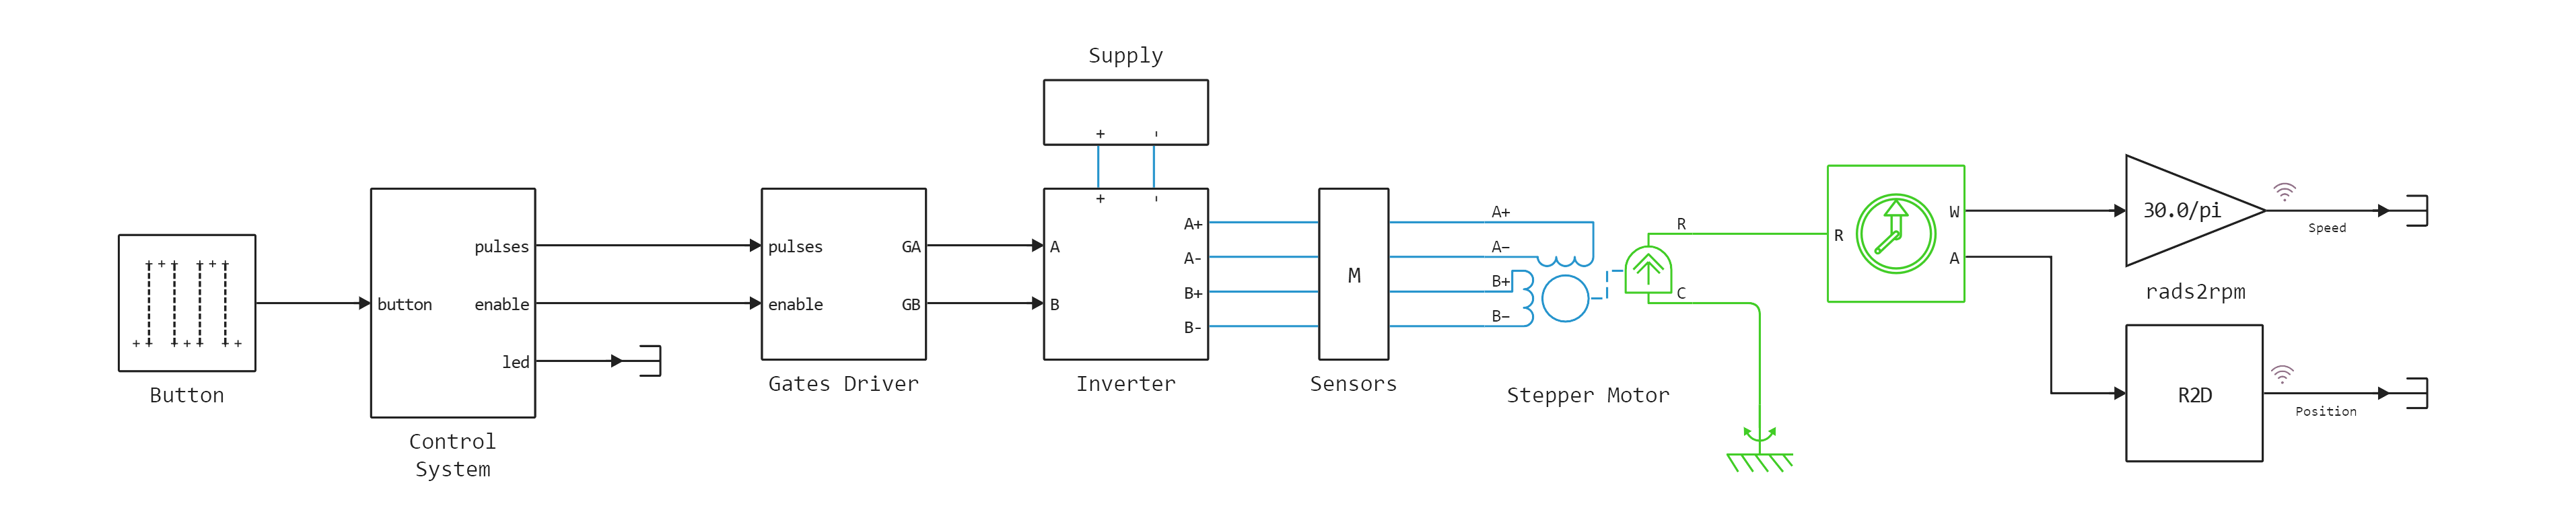
该模型包括全步控制算法(Contol系统子系统)、控制逆变器关键元件的算法(门驱动器子系统)、逆变器(逆变器子系统)、电源(供应子系统)、相电流和电压传感器(传感器子系统)以及带速度和位置传感器的步进电机。
该模型还提供了使用按钮打开/关闭引擎的功能,该按钮是使用Buttom块建模的。 发动机在0.1秒的时间开启,在0.9秒的时间关闭。
双极步进电机17hs1352-P4130作为控制对象。
控制算法
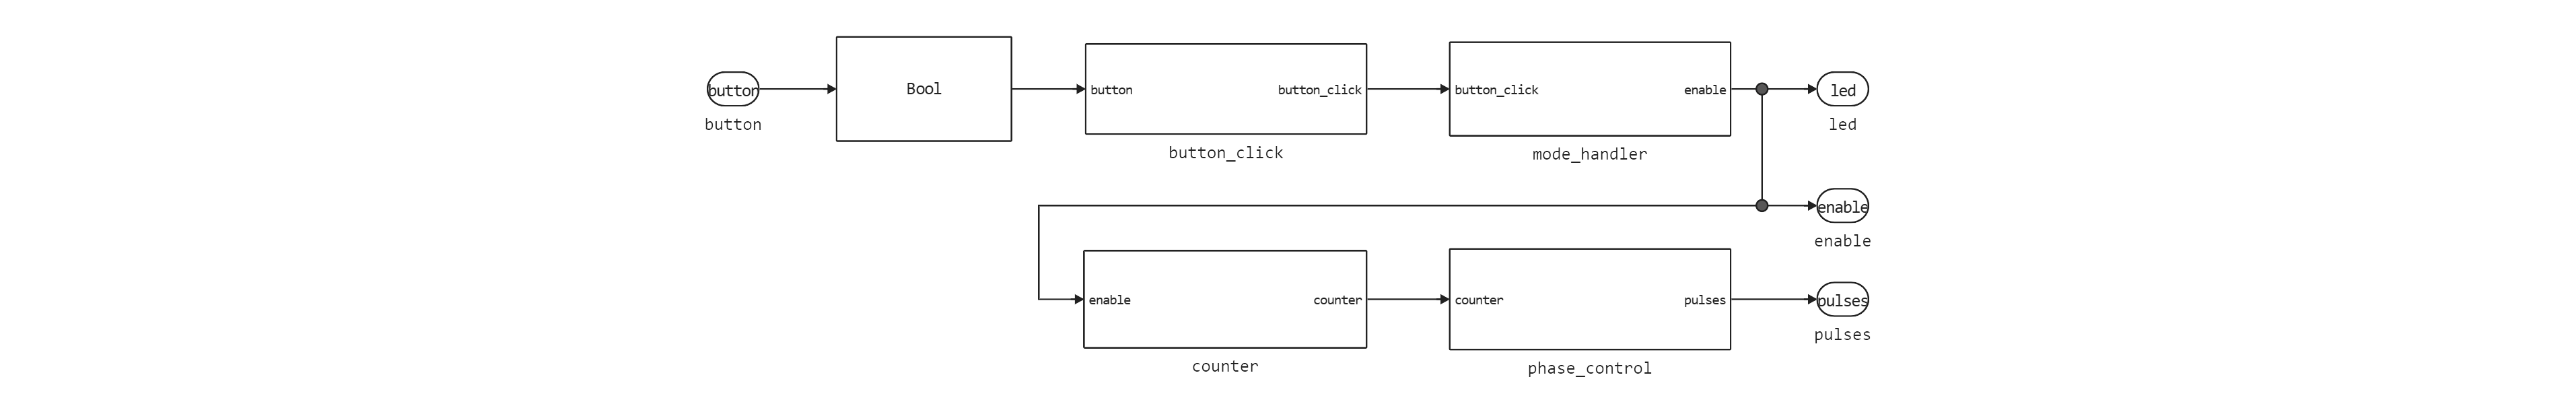
控制算法由几个子系统组成:
*button_click,
*mode_handler,
*柜台,
*phase_control。
算法的输入是来自电源按钮的信号。 算法的输出如下:
*脉冲-逆变器的控制信号,
*使能-控制系统工作模式信号和逆变器状态控制信号,
*LED-应用于LED的信号,用于指示工作模式(发动机是否开启)。
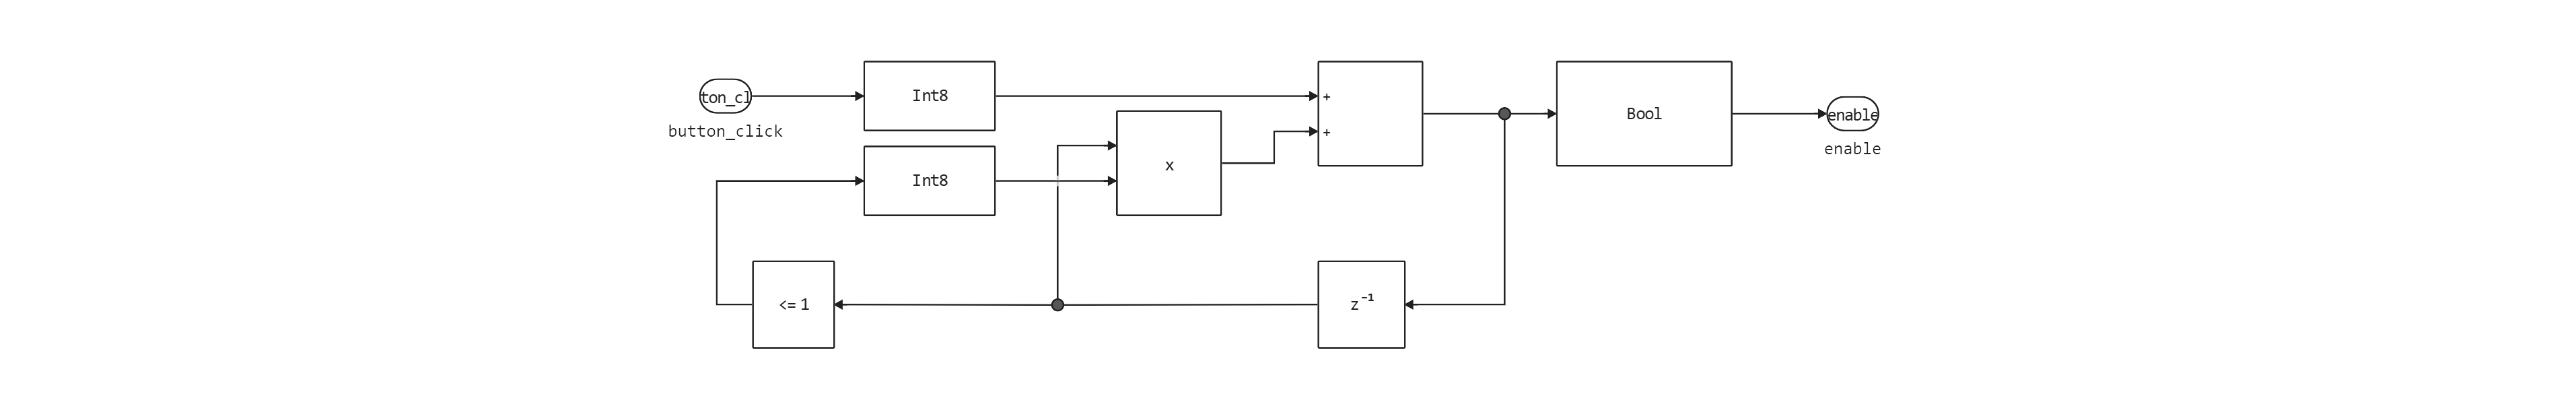
Button_click子系统用于通过检测按钮信号的后沿来处理按钮点击。

Mode_handler子系统控制控制系统的工作模式。 当第一次按下按钮时,发动机开启,使能信号等于一个逻辑单元。 下次按下时,发动机关闭,使能信号设置为逻辑零,下次按下时,发动机再次打开。
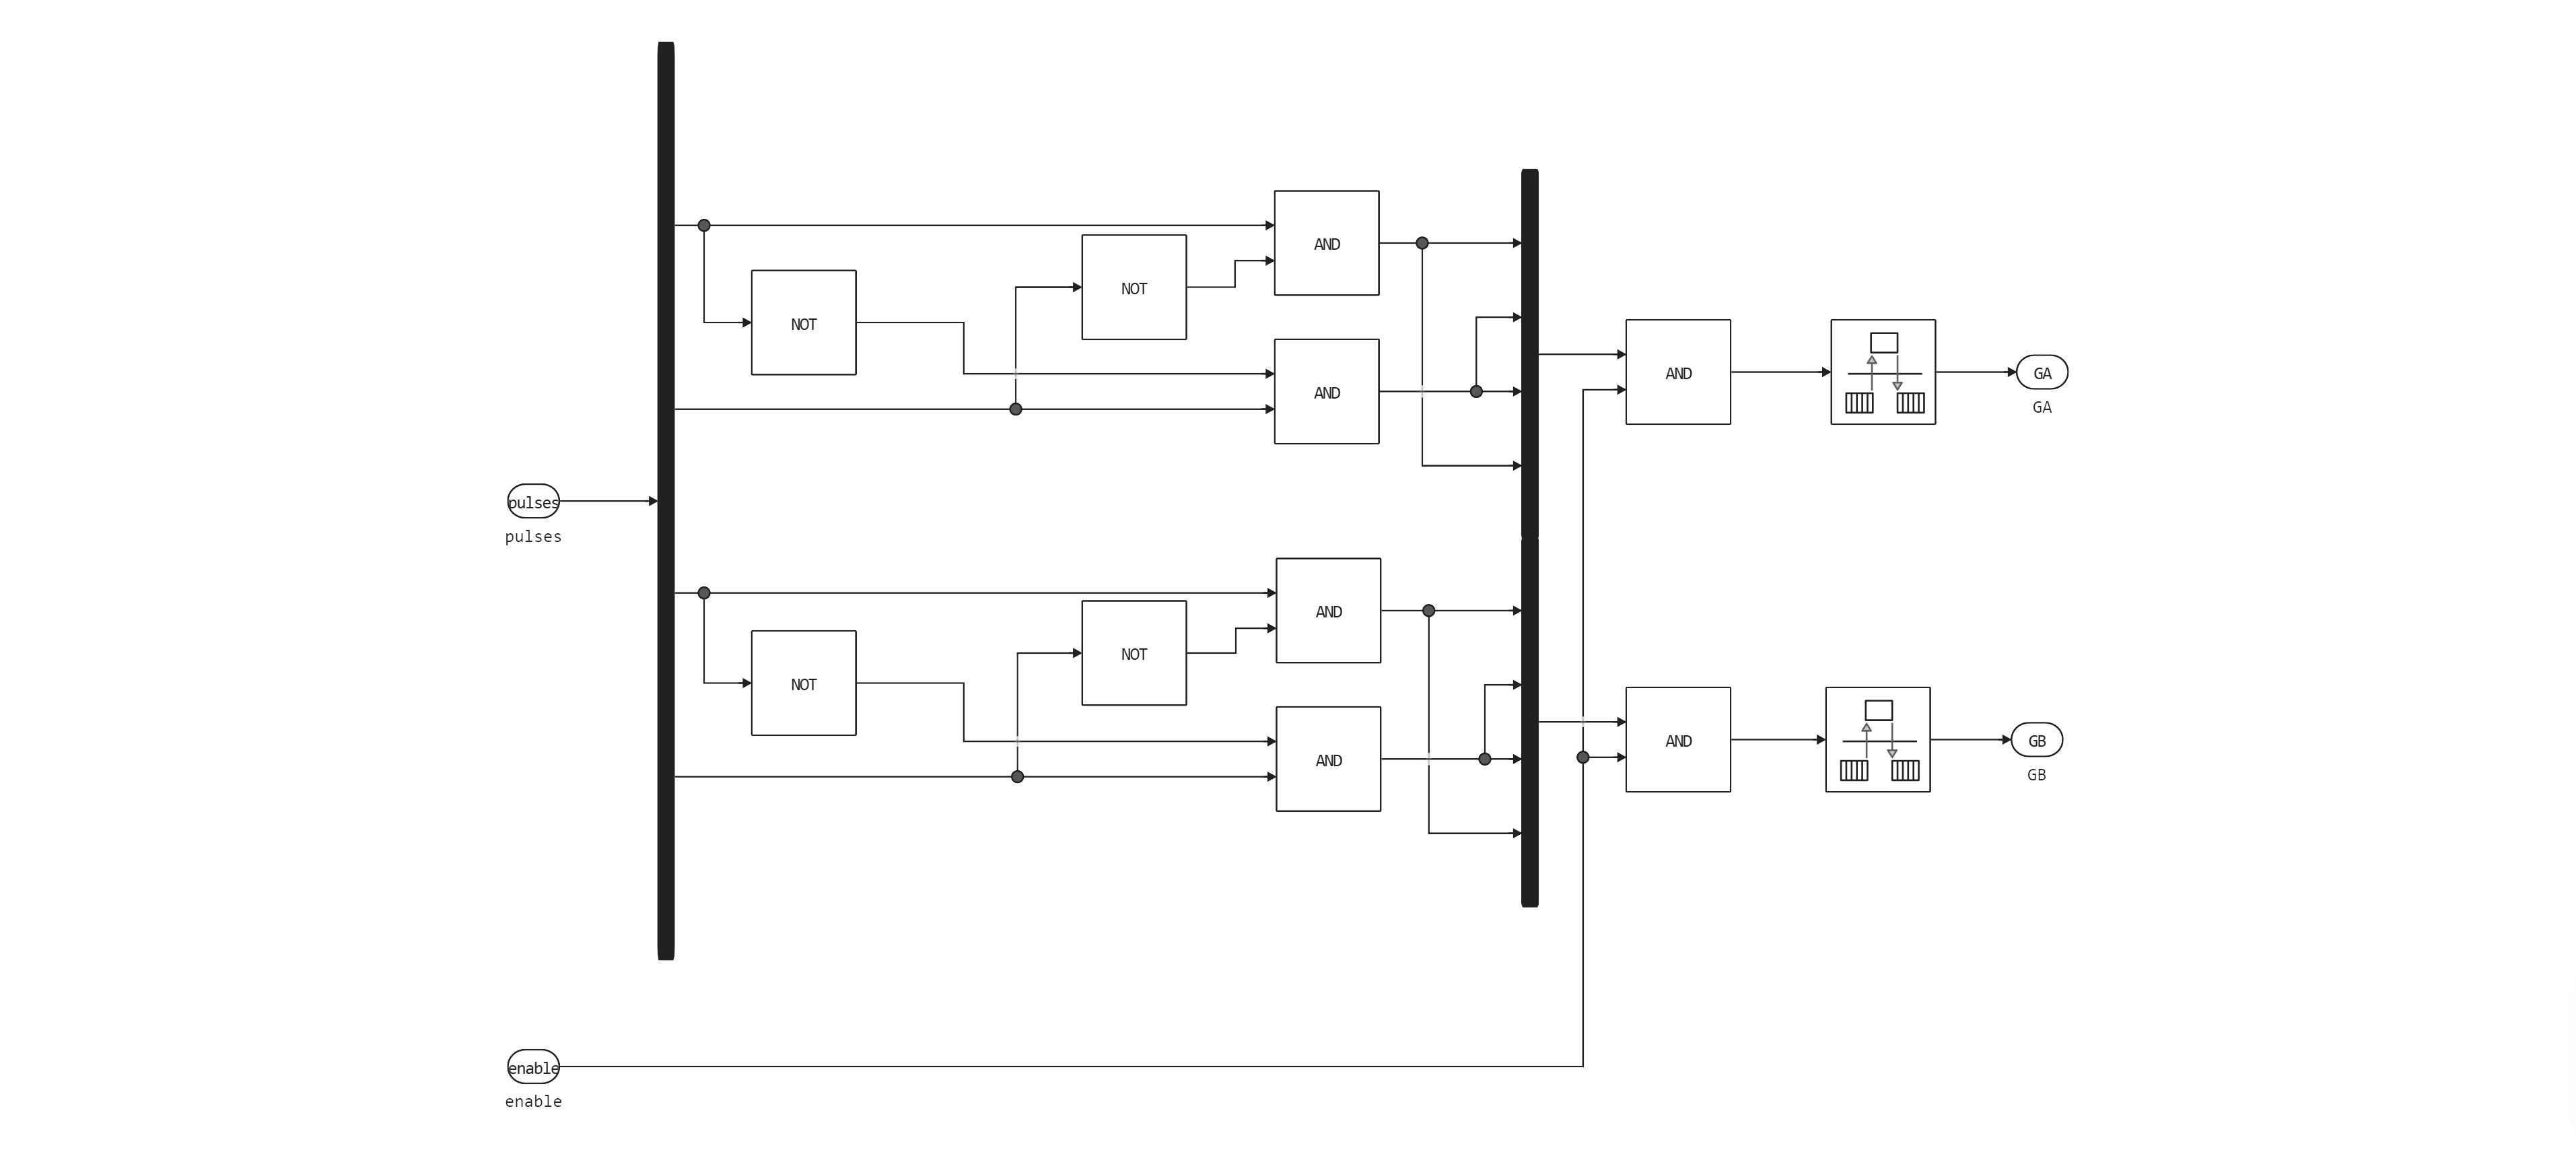
此外,使能输出信号控制反相器关键元件的状态:如果它等于逻辑零,则反相器关闭。
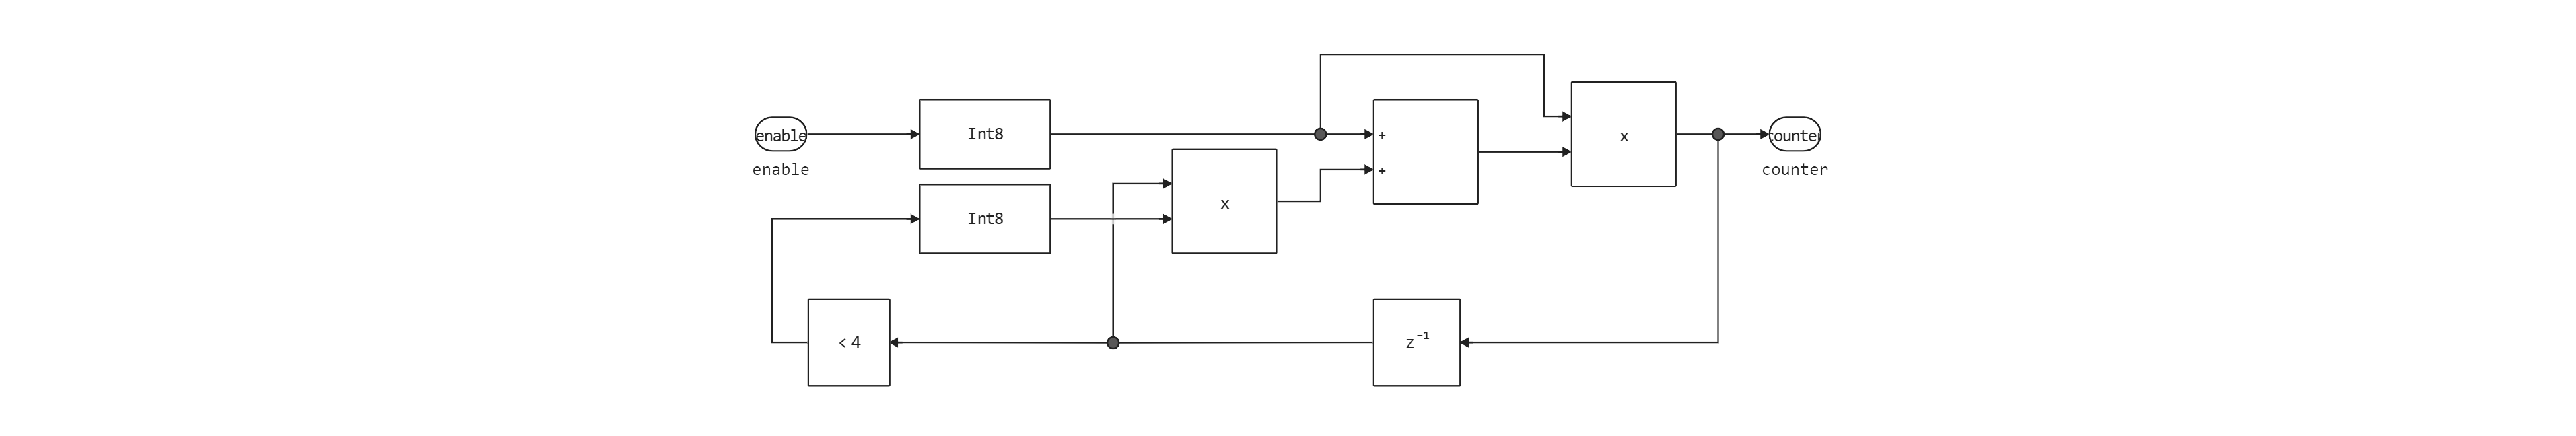
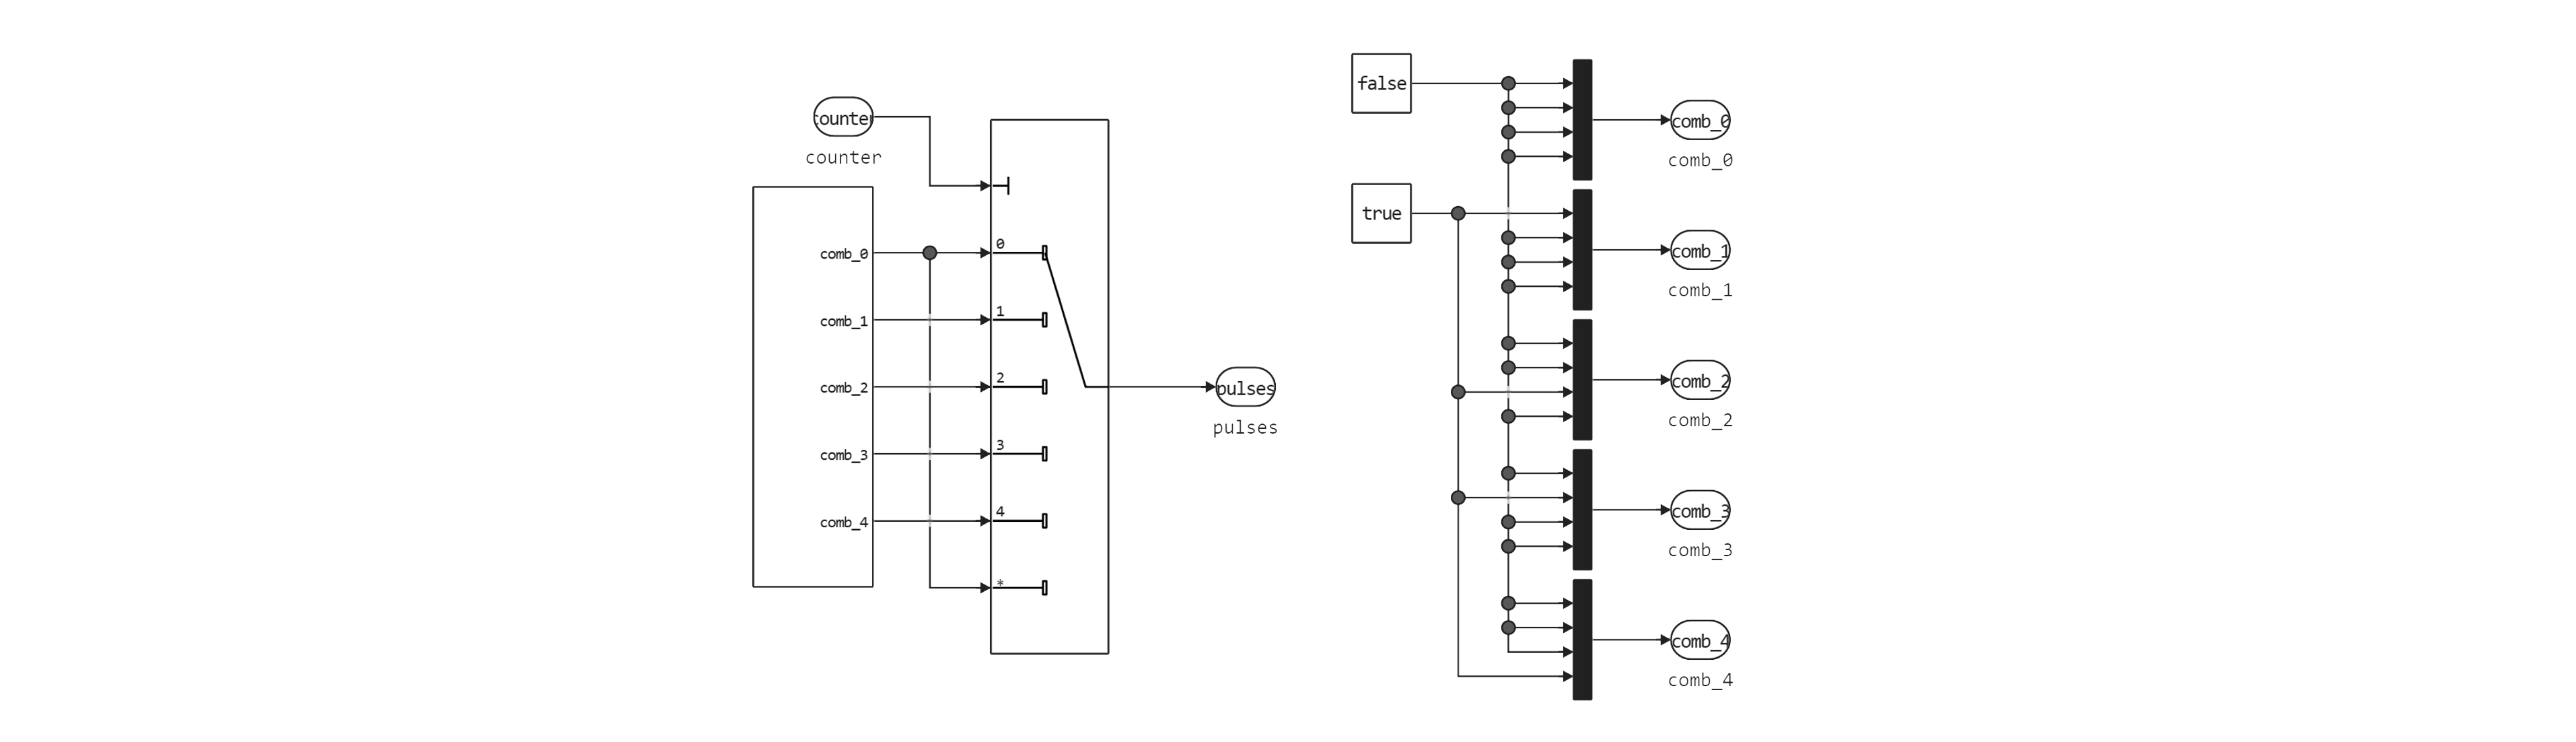
计数器子系统实现发动机相位切换计数器。 在我们的例子中,我们使用全步控制,其中一个阶段在一个步骤中被激活。
反周期 它由公式确定:
哪里 -转轴一步转动的角度,deg; -所需的转速,rpm;数值系数也存在于公式中:4是发动机相数,6是从rpm到deg/s的转换系数。
由 =300转 =4ms,这意味着相位开关频率为1kHz。
以下相位切换顺序在phase_control子系统中实现:
| 阶段 | A+ | A- | B+ | B- |
|---|---|---|---|---|
| 1 | 1 | 0 | 0 | 0 |
| 2 | 0 | 0 | 1 | 0 |
| 3 | 0 | 1 | 0 | 0 |
| 4 | 0 | 0 | 0 | 1 |
变频器控制
栅极驱动器子系统旨在将电机相位控制信号转换为逆变器关键元件的控制信号。
逆变器
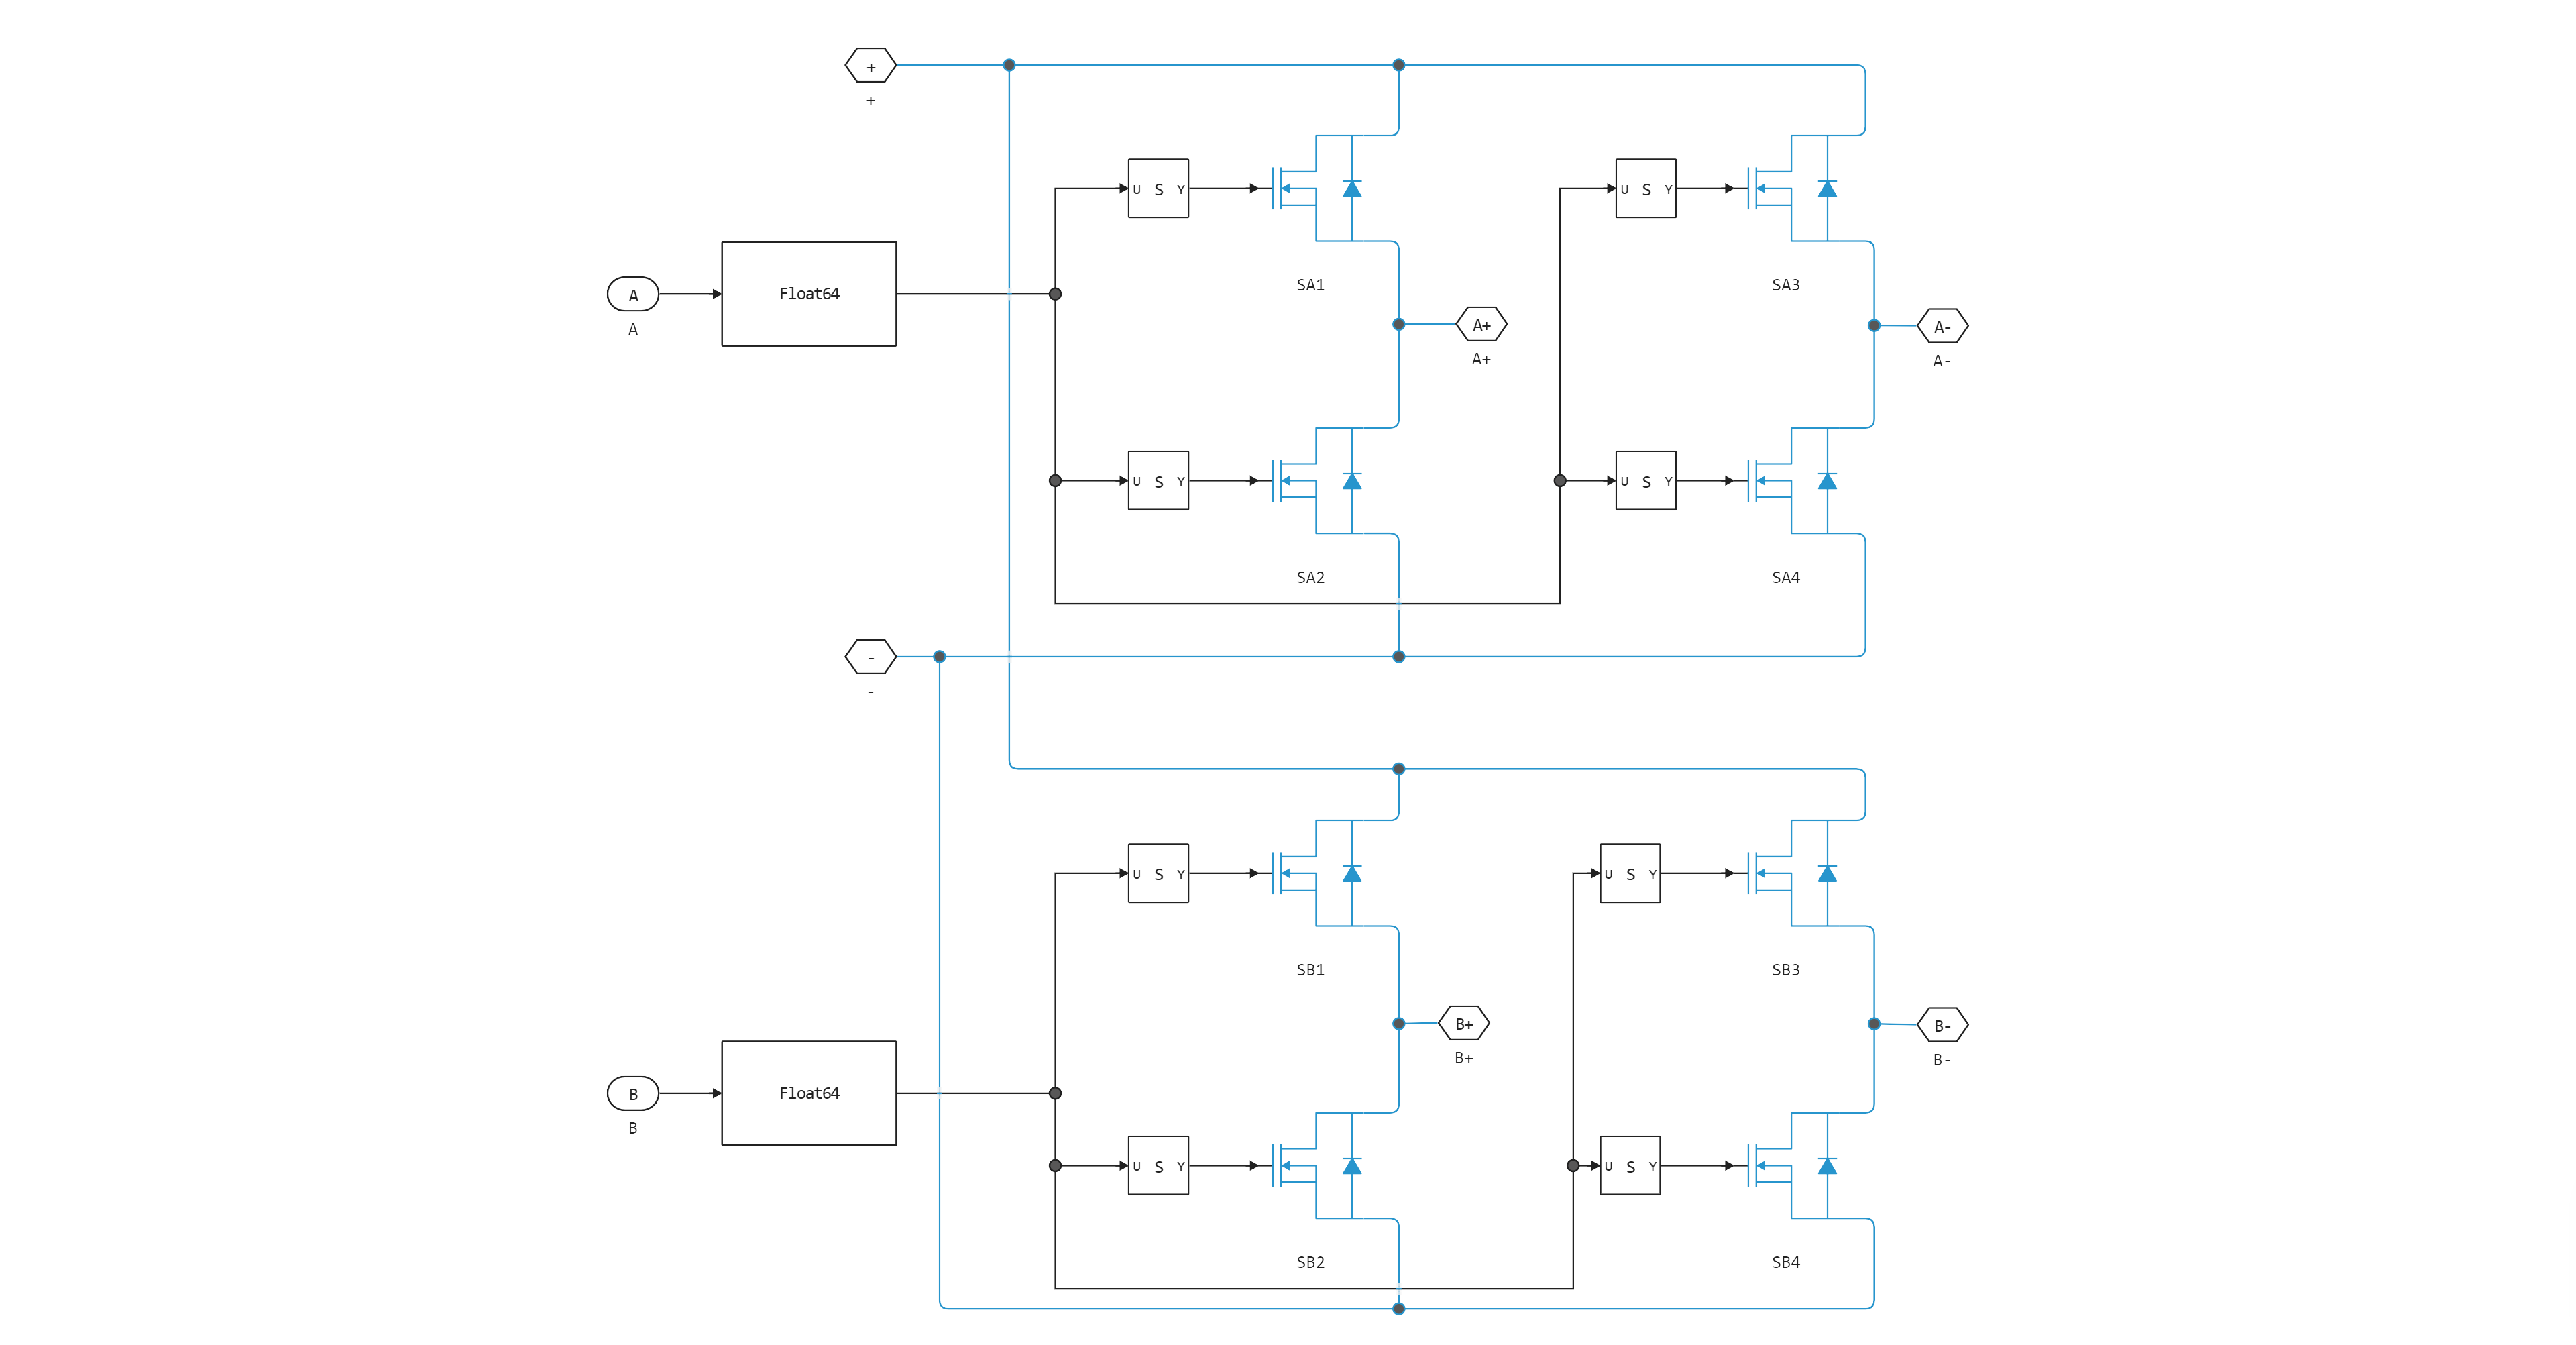
两个双机架逆变器用于控制步进电机。 关键元件是场效应Mosfet。 (MOSFET).
模型启动和仿真结果
下载必要的库:
using Plots
using DataFrames
plotlyjs();
启动模型:
modelName = "sm_fullstep_control";
if modelName ∉ getfield.(engee.get_all_models(), :name)
    engee.load( "$(@__DIR__)/$(modelName).engee");
end

model = engee.run(modelName);
读取电压和电流瞬时值以及转速和轴位置的数据:
t = model["Speed"].time;
Ia = model["Ia"].value;
Ib = model["Ib"].value;
Va = model["Va"].value;
Vb = model["Vb"].value;
Speed = model["Speed"].value;
Position = model["Position"].value;
绘制轴位置:
plot(t, Position, layout = (2,1), ylabel = "职位,学位", legend = :none)
plot!(t, Speed, subplot = 2, ylabel = "Скорость вращения, рад/с", xlabel = "时间,c", legend = :none)
绘制相电流和电压:
plot(t, [Va Vb], label = ["Va" "Vb"], ylabel = "相电压,在", color = [:red :blue], layout = (2,1), subplot = 1)
plot!(t, [Ia Ib], label = ["Ia" "Ib"], ylabel = "相电流,A", xlabel = "时间,c", color = [:green :black], subplot = 2)
结论
在这个例子中,我们检查了双极步进电机全步控制算法的实现,并确保它正常工作。
下一步,我们将为STM32微控制器生成代码,并用真实电机测试控制算法。