极坐标中的摆锤:工程中的物理组件
在极坐标中实现摆锤演示了一种通过物理组件建模机械系统的方法。
模型描述
摆锤的二维模型(在运动平面上)由一个点质量组成 固定在长度为 ,从而可绕悬挂点自由转动。 系统受:
*重力 ;
*阻尼力与角速度成正比 ;
*杆反应(张力),在使用极坐标时自动考虑(在笛卡尔坐标中建模时显着使模型复杂化)。
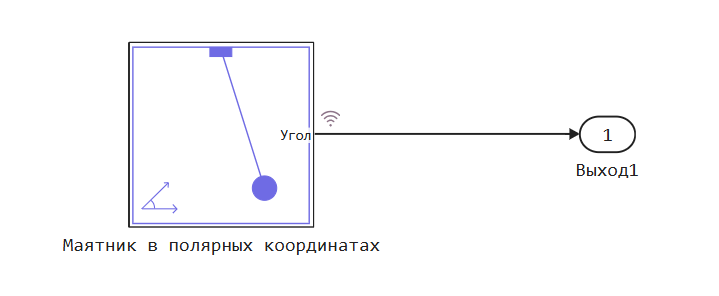
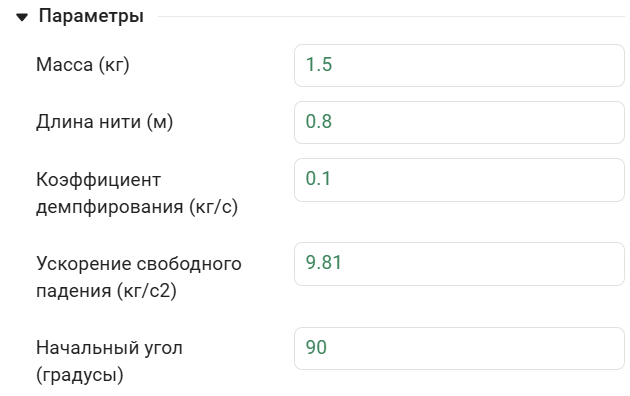
质量、杆长度和初始位移的设置通过块掩模传输到组件。 Маятник в полярных координатах:
在极坐标中,系统的状态由偏转角度描述 和角速度 . 运动方程的形式:
哪里:
-
-偏离垂直的角度(rad);
-
-角速度(rad/s);
-
-钟摆的质量(公斤);
-
-杆长(m);
-
-阻尼系数(kg/s);
-
-重力加速度(m/s2)。
在文件中 pendulum_planar_polar_coord.ngpc 该系统的代码以AnyMath物理建模语言给出。 与算法类型的解决方案相反,或者从以有限差分形式指定系统以进行数值积分,物理建模语言允许您扩展物理描述并包括将"从输出变量"作用于系统的
在街区里 @equations 这段代码显示了系统的运动方程是如何用微分方程给出的:
der(theta) ~ omega
m * l * der(omega) ~ -m * g * sin(theta) - l * d * omega
要成功编译摆模型的代码,文件 pendulum_planar_polar_coord.ngpc 它必须位于系统搜索路径之间的文件夹中(即在其中一个home文件夹中)。 包含组件的文件夹的图标应该如下所示:<svg width="16"height="16"viewBox="0 0 16 16"fill="none"xmlns="http://www.w3.org/2000/svg "class="folder-icon"><path d="M6.097 2a1.38 1.38 0 0 1.977.41l.081.09.948 1.167h4.419c.342 0.671.127.922.355.25.23.404.543.43.878l.003.1v1.02a1.37 1.37 0 0 1.893.57 1.32 1.32 0 0 1 .199 1.029l-。026.098-1.627 5.333a1.33 1.33 0 0 1-...445.653c-.212.168-.47.27-.742.292l-。111.005H2.356a1.37 1.37 0 0 1- ...923-.356 1.33 1.33 0 0 1- .43-.877l-。003-.1V3.333c0-。336.13-.66.362-.907.232-.246.55-.397.892-. 423L2.356 2zm0 1.333H2.355v5.458l.56-1.841c.085-.275.256-.515.49-. 687A1.37 1.37 0 0 1 4.216 6h8.306V5h-4.42a1.37 1.37 0 0 1-1.057-.5z"fill="#50b6e9">。
启动模型
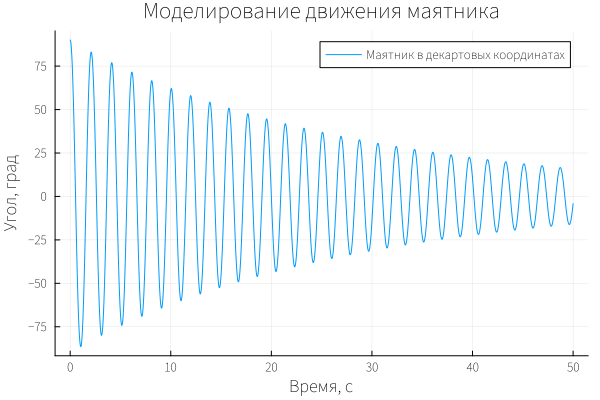
让我们想象一下钟摆的偏离角度对时间的依赖性。 初始角度为90°(π/2rad)。
engee.open("pendulum_in_polar_coordinates.engee")
data = engee.run()

angle_array = data["Маятник в полярных координатах.Угол"]

gr()
plot( angle_array.time, angle_array.value, xlabel="时间,从", ylabel="角度,度",
      label = "笛卡尔坐标中的钟摆", title="钟摆运动模拟")
结论
这个训练示例旨在说明一种物理建模方法,该方法允许将具有运动方程和约束的机械系统放置在AnyMath块中。