可移动支架上的摆锤:工程的物理部件
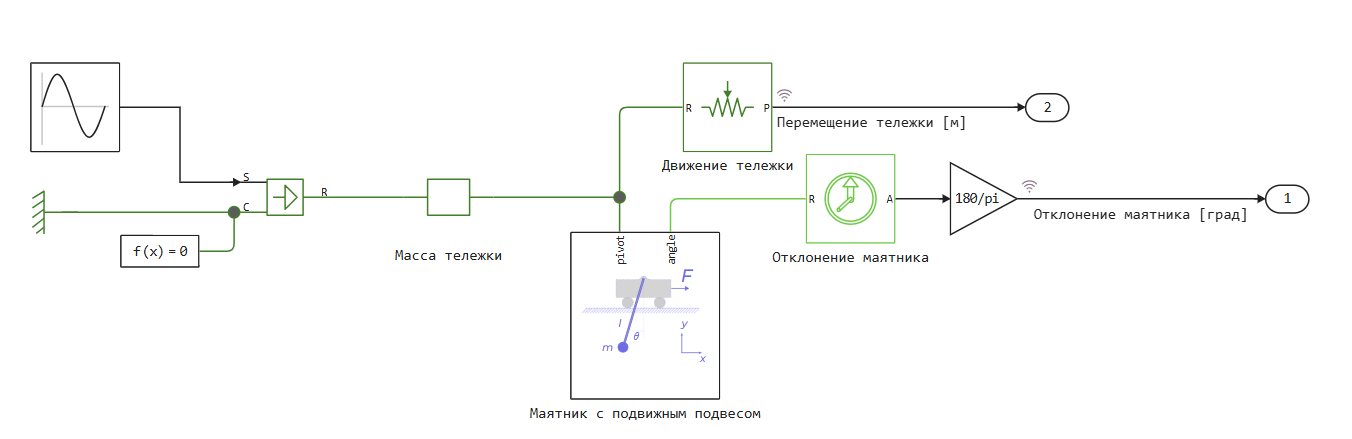
这个例子显示了一个数学摆的实现,它的悬挂点可以沿着水平轴移动。
该模型是经典钟摆的自然延伸,并在机器人任务中得到应用。
模型描述
考虑质量的钟摆 固定在长度为 . 悬挂点可以变速水平移动 . 系统受:
-重力 ;
阻尼力与摆锤的速度成正比吗? ;
-支撑的反应(杆张力)。
当支撑移动时,由于悬挂点的加速度而产生额外的惯性力。
摆的质量在绝对坐标系中的位置:
质量速度:
摆锤相对于悬浮点的运动方程:
哪里:
- -偏离垂直的角度(rad);
- -角速度(rad/s);
- -钟摆的质量(公斤);
- -杆长(m);
- -阻尼系数(kg/s);
- -重力加速度(m/s2);
- -悬挂点(m)的位置。
作用在支座上的水平反作用力:
这种力通过线性端口传递,并允许您模拟摆锤与小车或其他运动源的相互作用。
启动模型
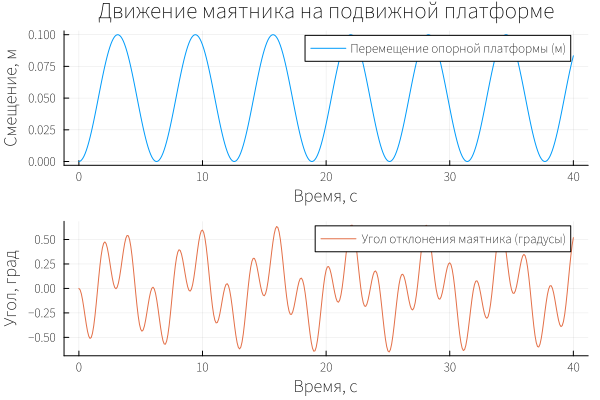
随着支撑的谐波运动,摆锤演示:
- 强制振荡-钟摆随着支撑的运动频率而振荡;
- 共振-当支座的运动频率与摆锤的固有频率重合时,振荡幅度急剧增加;
- 衰减-振幅受阻尼限制;
- 瞬态-当支撑运动开启时,观察到瞬态波动。
In [ ]:
engee.open("pendulum_on_moving_cart.engee")
data = engee.run()

angle_array = data["Отклонение маятника [град]"]
position_array = data["Перемещение тележки [м]"]

gr()
plot(
    plot( position_array.time, position_array.value, xlabel="时间,从", ylabel="位移,m",
      label = "支撑平台(m)的运动",
      title="摆在可移动平台上的运动"),
    plot( angle_array.time, angle_array.value, c = 2, xlabel="时间,从", ylabel="角度,度",
      label = "摆的偏转角度(度)"),
    layout=(2,1)
)
Out[0]:
结论
在极坐标上的可移动支撑上的摆锤模型考虑了支撑通过线性端口的运动,并允许您在不同运动源(力,速度,信号)的影响下模拟中等复杂性系统的运动,
该模型可用作建模更复杂系统的基础,例如:
*手推车上的钟摆(经典的控制任务);
*地震摆(振荡传感器);
*带有可移动底座的悬挂系统。