柴油电池船用发电厂:控制螺旋桨的扭矩
本示例展示了一个船舶发电厂的多域物理一维模型,该模型结合了柴油发电机组、电池组、电力电子设备和驱动螺旋桨的永磁同步电机(dsm)。
该模型使我们能够研究船舶加速和机动过程中相互关联的电气,机电和流体动力过程,以及开发用于控制发电厂和螺旋桨扭矩的算法。
模型特征
-
检查DSU和电池联合控制的算法
柴油发电机与储能装置之间配电船舶的加速和机动模式研究。 -
燃油效率评估
分析电池对柴油机工作模式的影响,并评估由于在瞬态模式下使用储存能量而可能减少的燃料消耗。 -
螺旋桨转矩控制律的调整
调器各种参数下的系统动力学研究及给定的控制系统转矩、转速和功率的变化规律。 -
电磁瞬变研究
电气设备在短路,负载浪涌和浪涌,电源变化和其他紧急影响的情况下的行为的计算。 -
螺旋桨动力学和船舶加速度的研究
考虑驱动器的机械惯性、附加质量、螺旋桨的阻力矩、流速、波阻和其他流体力学因素。
简介
现代船舶是复杂的技术系统,其中机械和电气部件紧密相连。 海洋发电厂对能源效率、机动性和可靠性的要求日益提高,导致柴油-电力综合体、电池储能系统和受控电力驱动器的广泛使用。
模型描述
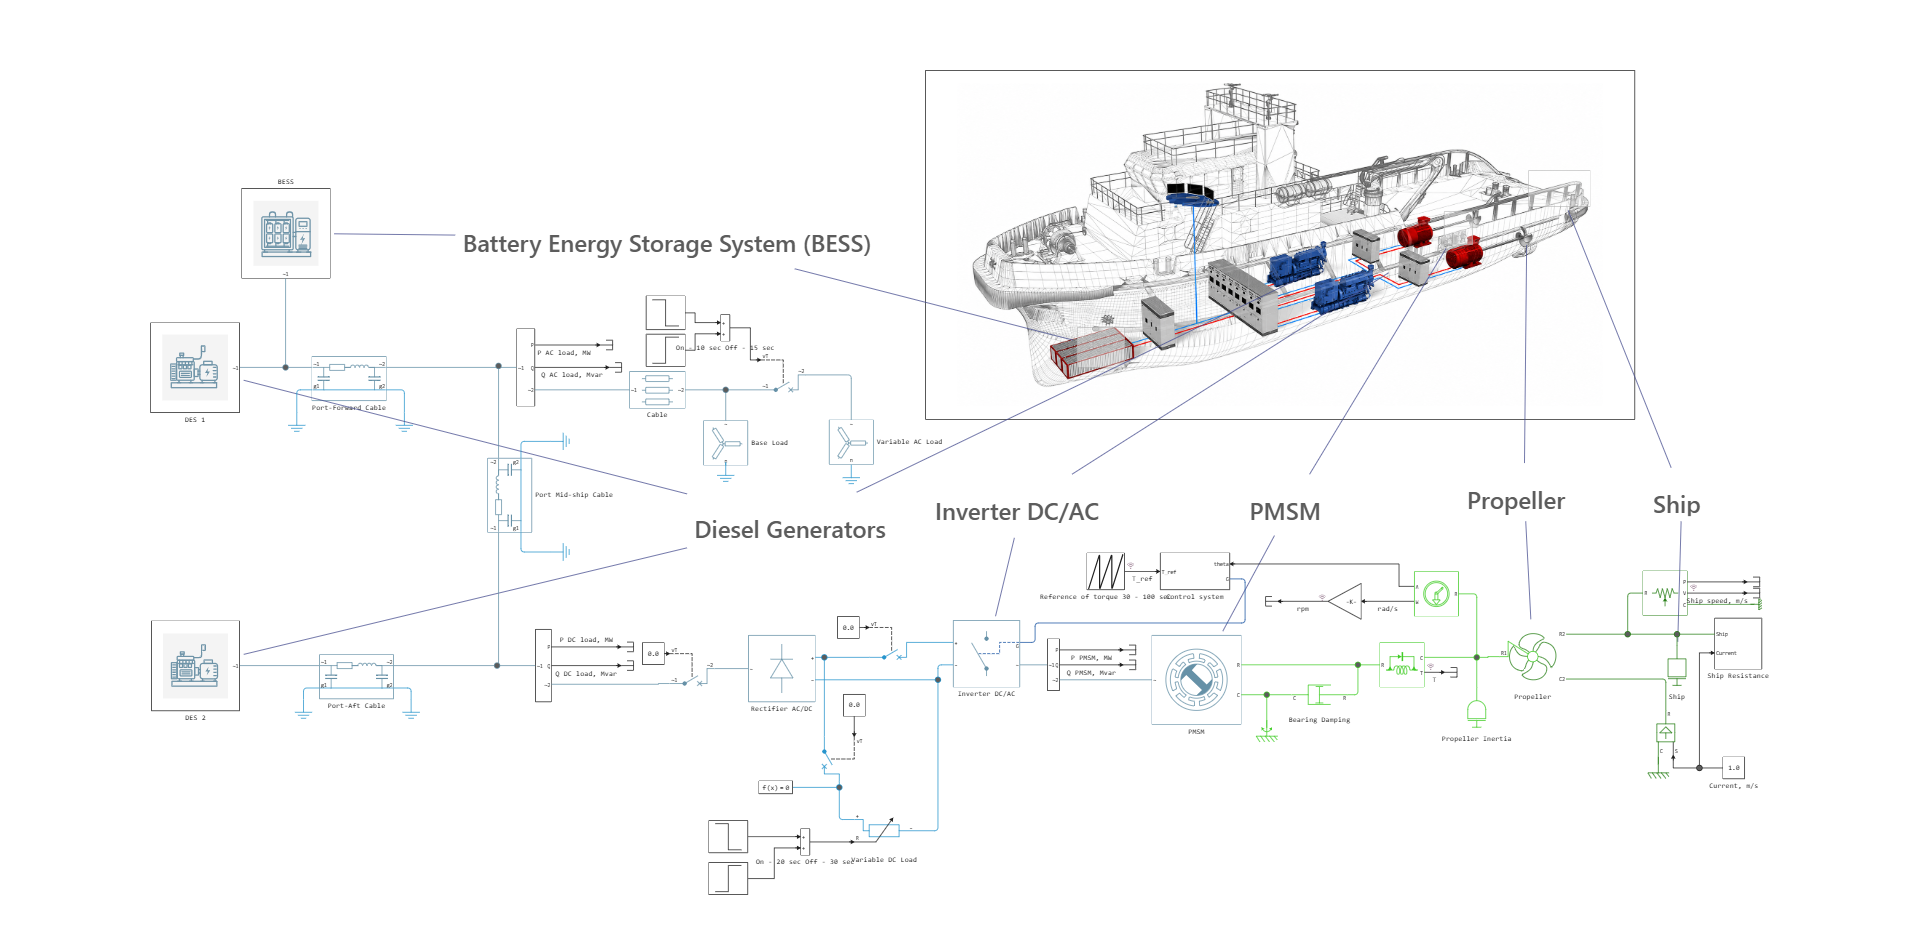
*两个DGS-生成的主要来源;
*******—峰值负载补偿;
*基本交流负载;
*开关交流负载;
*直流总线上的开关负载;
*电缆线;
*转换器-整流器和逆变器;
*SDPM-电动螺旋桨驱动;
*螺旋桨是驱动器的机械负载;
*在对加速度动力学进行建模时,将容器的质量考虑在内;
*流量模型-考虑到进入流速对螺旋桨操作模式的影响。
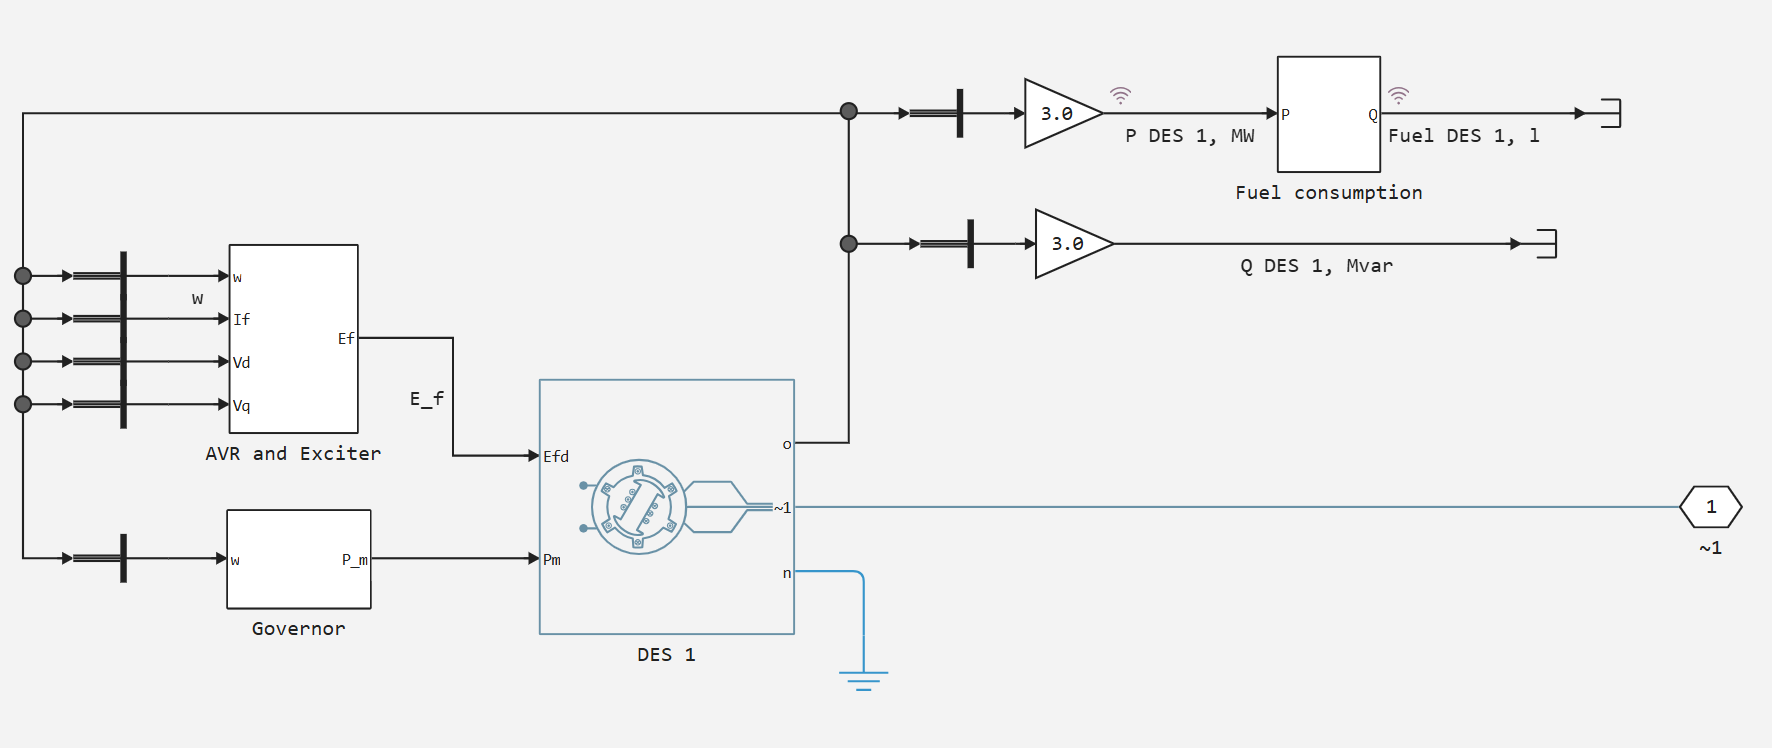
DSU模型的描述
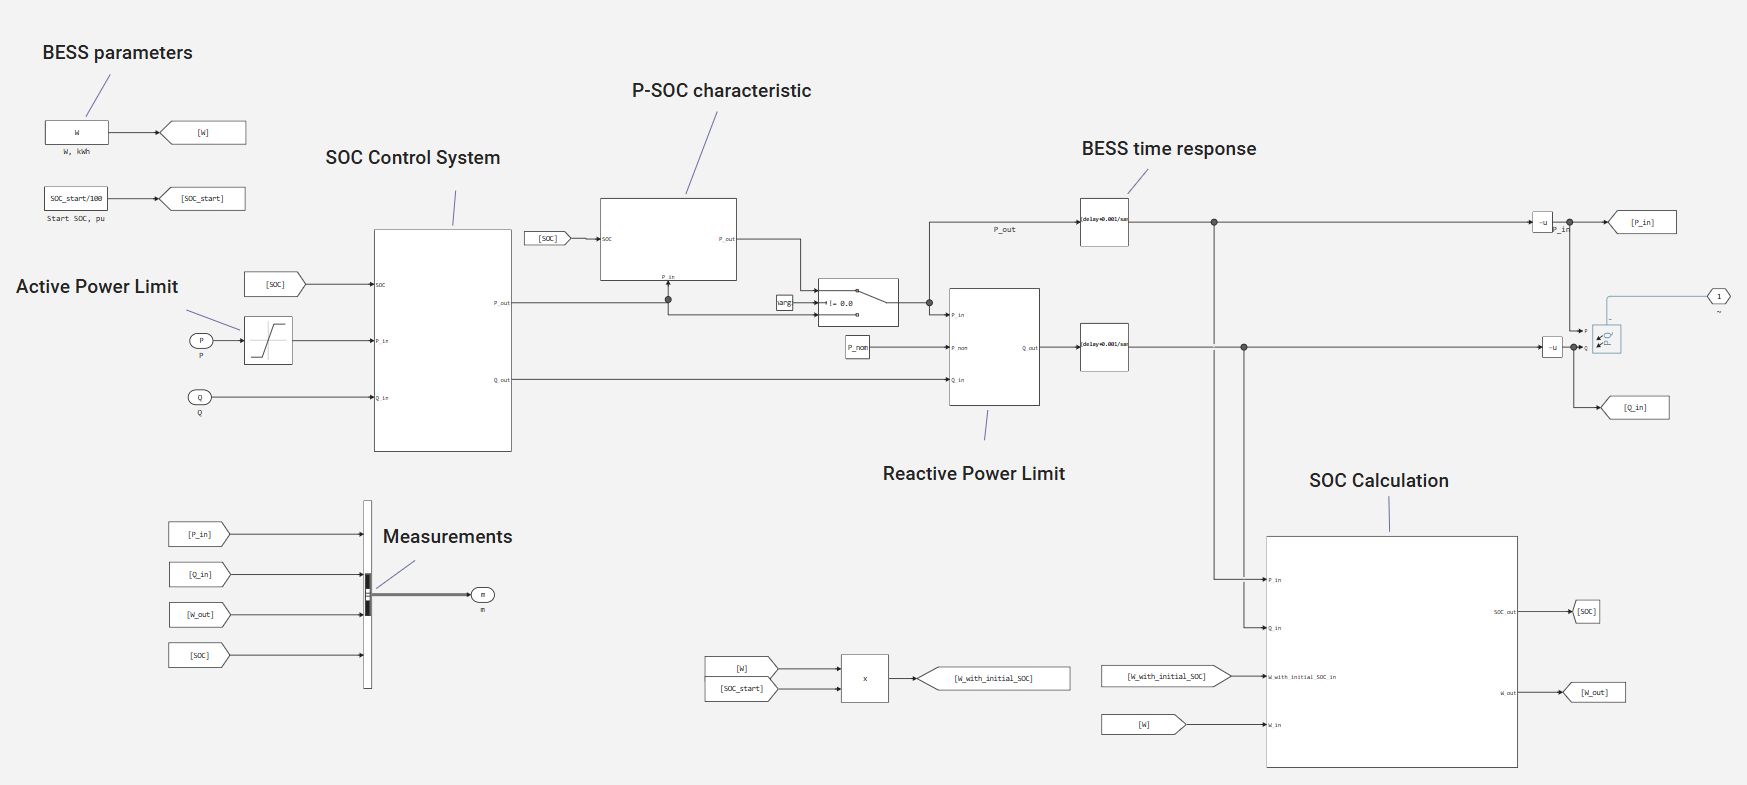
SNE模型的描述
作为海洋发电厂一部分的广义SNE模型如下:
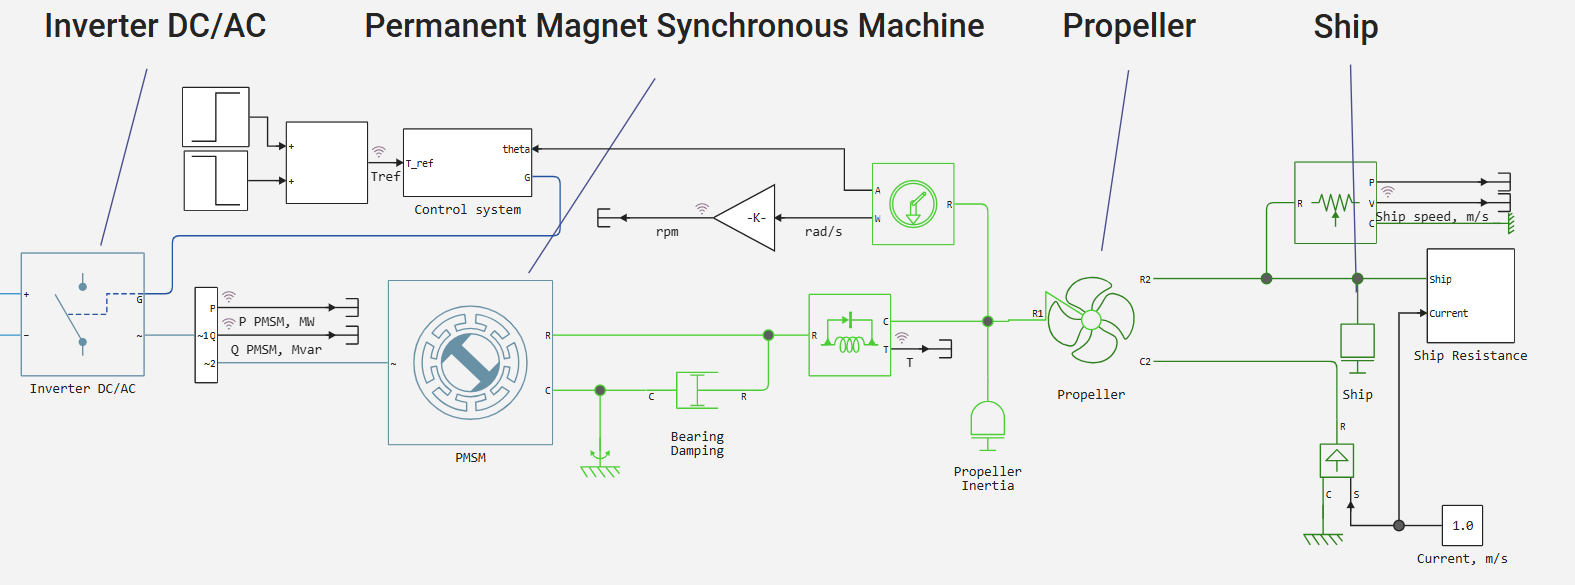
电动螺旋桨驱动型号说明
电驱动模型包括变频器、控制系统、自动柜员机、机械变速器、螺旋桨和船舶运动模型。
电气部分
SDM控制是在矢量dq控制的基础上实现的。 设定的力矩转换成沿电流的纵向分量和横向分量的控制动作。 控制电路使用PI调节器产生所需的控制电压. 接下来,产生PWM信号,这些信号被提供给DC/AC电源逆变器。 逆变器产生三相电压为SDPM供电,并调节其电磁转矩和转速。
旋转和平移力学
模型的机械部分考虑了转子和螺旋桨的惯性,轴承阻尼和螺旋桨的机械载荷。
螺旋桨连接到船舶的运动模型。 当它旋转时,形成牵引力,以确保容器的运动。 该模型还考虑了水流速度,水流速度决定了进入螺旋桨的相对速度,从而影响螺旋桨产生的推力和阻力矩。
船舶阻力单元计算对船舶运动的迎面阻力。 根据容器的速度,确定抵抗运动的水阻力的力。 这种力在推进系统上产生额外的机械载荷,并直接影响船只的加速动力学和稳态速度。
模拟结果
0-20s—浪涌复位交流负载;
20-30s—浪涌复位直流负载;
30-100s-SDPM的发射和螺旋桨的加速。
功率图:
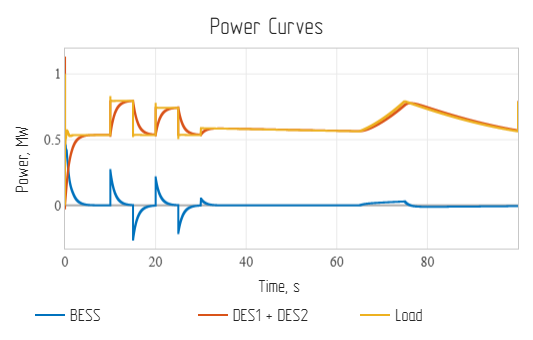
图表显示,在仿真的第一(0-20s)和第二(20-30s)间隔,SNE有效地平滑了交流和直流负载的跳跃。 在第30秒,SDPM发射,船加速。
船舶速度图:
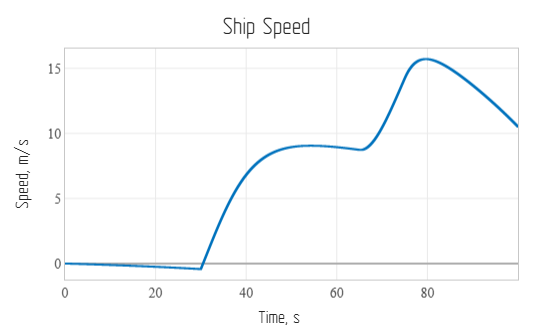
长达30秒,船舶被电流带走,速度为负。
螺旋桨旋转速度的曲线图:
.png)
该曲线图示出了SDPM的旋转速度。
SDPM时刻的时间表:
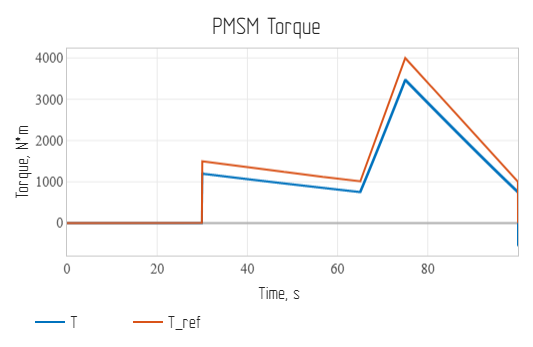
该图显示了两个信号:实际矩和参考矩。
DSU1和2的瞬时油耗曲线图:
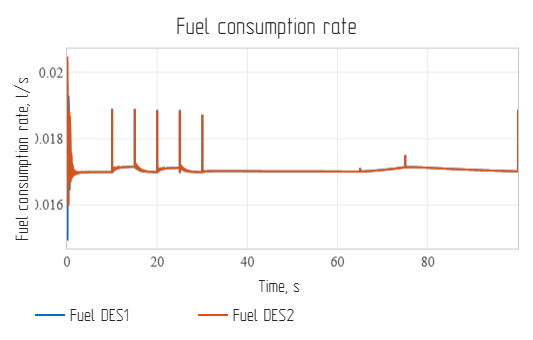
曲线图示出了每个DSU的燃料消耗信号。 在100秒的模拟中,DSU消耗~1.5升柴油。
结论
已经开发了基于DSU和SNE的具有SDPM螺旋桨驱动器的海洋发电厂的数字模型。 根据仿真结果可以看出,该模型反映了机电过程,船舶力学和流体力学,用于测试瞬态模式和设置自动控制。