platform
Создает объект платформы, относящейся к радиолокационному сценарию.
| Библиотека |
|
Описание
Функция platform создает системный объект EngeeRadars.Platform, относящийся к радиолокационному сценарию radarScenario. На платформе можно установить датчики, которые обнаруживают сигналы или излучают их в рамках сценария радиолокации. Характеристики платформы (сигнатуры) можно задать в виде эффективной площади рассеяния, силы цели или интенсивности инфракрасного излучения. Платформы можно моделировать как точки или прямоугольные параллелепипеды с помощью свойства Dimensions, а также использовать свойство PoseEstimator для определения текущего пространственного положения платформы относительно локальной системы координат сценария. Для любой платформы можно задать траекторию движения с помощью системных объектов EngeeRadars.KinematicTrajectory
или EngeeRadars.geoTrajectory.
Используйте функции targetPoses, targetFreeSpacePaths и targetTwoRayPaths для вычисления положения и ориентации всех целей, распространения сигнала в свободном пространстве и для двухлучевой модели в сценарии относительно наблюдающей платформы.
Синтаксис
Вызов функции
-
plat = platform(scenario,Name=Value)— создает системный объект платформыplatсо свойствами, заданными одним или несколькими аргументами типаName=Value. Неуказанные свойства сохраняют свои значения по умолчанию.
Аргументы
Входные аргументы
#
scenario —
радиолокационный сценарий
объект radarScenario
Details
Объект радиолокационного сценария radarScenario, к которому добавляется создаваемая платформа.
Входные аргументы «имя-значение»
Укажите необязательные пары аргументов в виде Name=Value, где Name — имя аргумента, а Value — соответствующее значение. Аргументы типа «имя-значение» должны располагаться после других аргументов, но порядок пар не имеет значения. Можно указать несколько пар «имя-значение».
#
PlatformID —
идентификатор платформы
скаляр
Details
Идентификатор платформы, заданный как целое положительное число.
Этот аргумент можно задать следующим образом:
scene = EngeeRadars.radarScenario()
plat = EngeeRadars.platform(scene)
plat.PlatformID = 2
Или через системный объект платформы:
scene = EngeeRadars.radarScenario()
plat = EngeeRadars.Platform(scene, 2)| Типы данных |
|
#
ClassID —
идентификатор классификации платформы
0 (по умолчанию) | скаляр
Details
Идентификатор классификации платформы, заданный как неотрицательное целое число. Можно определить собственную схему классификации платформ и присвоить им значения ClassID в соответствии с этой схемой. Значение 0 зарезервировано для объекта, класс которого неизвестен или не назначен.
| Типы данных |
|
#
Position —
текущее положение платформы
[0 0 0] (по умолчанию) | вектор | матрица 1 на 3
Details
Текущее положение платформы, заданное как трехэлементный вектор или матрица размером 1 на 3.
-
Если для свойства сценария
IsEarthCenteredустановлено значениеfalse, положение выражается в декартовых координатах[x y z]в метрах. -
Если для свойства сценария
IsEarthCenteredустановлено значениеtrue, положение выражается в геодезических координатах[широта, долгота, высота], где широта и долгота задаются в градусах, а высота — в метрах.
Положение определяется траекторией платформы, заданной свойством Trajectory.
| Этот аргумент доступен только для чтения. |
| Типы данных |
|
#
Orientation —
текущая ориентация платформы
[0 0 0] (по умолчанию) | вектор | матрица 1 на 3
Details
Текущая ориентация платформы в градусах, заданная как трехэлементный вектор или матрица размером 1 на 3. Ориентация выражается углами поворота [рыскание, тангаж, крен] при переходе от локальной системы координат к связанной системе координат платформы. Ориентация определяется траекторией платформы, заданной свойством Trajectory.
| Этот аргумент доступен только для чтения. |
| Типы данных |
|
#
Dimensions —
размеры платформы и смещение начала координат
(Length = 0, Width = 0, Height = 0, OriginOffset = [0 0 0]) (по умолчанию) | именованный кортеж
Details
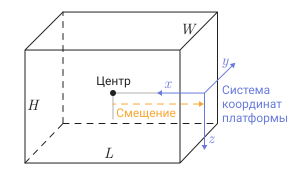
Размеры платформы и смещение начала координат, заданные как именованный кортеж. Кортеж содержит поля Length, Width, Height и OriginOffset для прямоугольного параллелепипеда, аппроксимирующего габариты платформы. По умолчанию свойство Dimensions представляет собой кортеж, в котором значения всех полей равны нулю, что соответствует точечной модели.
Поле OriginOffset представляет собой вектор положения, направленный от центра параллелепипеда к началу системы координат платформы. Значение OriginOffset задается в системе координат платформы. Например, если начало координат платформы находится в центре задней грани параллелепипеда, как показано на рисунке, то для OriginOffset следует установить значение .
| Поле | Описание | Значение по умолчанию |
|---|---|---|
|
Размер прямоугольного параллелепипеда вдоль оси |
|
|
Размер прямоугольного параллелепипеда вдоль оси |
|
|
Размер прямоугольного параллелепипеда вдоль оси |
|
|
Положение начала системы координат платформы относительно центра прямоугольного параллелепипеда |
|
| Типы данных |
|
#
Trajectory —
движение платформы
объект KinematicTrajectory (по умолчанию) | объект geoTrajectory
Details
Движение платформы, заданное как системный объект EngeeRadars.KinematicTrajectory или EngeeRadars.geoTrajectory. Объект траектории определяет изменение во времени положения и скорости начала системы координат платформы, а также ориентацию этой системы относительно системы отсчета сценария.
-
Если для свойства сценария
IsEarthCenteredустановлено значениеfalse, используйте объект EngeeRadars.KinematicTrajectory. -
Если для свойства сценария
IsEarthCenteredустановлено значениеtrue, используйте объект EngeeRadars.geoTrajectory.
#
PoseEstimator —
оценщик положения платформы
объект insSensor
Details
Оценщик положения платформы, заданный как объект оценки положения. Оценщик определяет положение платформы относительно локальных координат сценария в системе NED (север-восток-вниз). Интерфейс любого оценщика положения должен соответствовать интерфейсу объекта EngeeRadars.insSensor. По умолчанию значения параметров точности оценщика положения равны нулю.
#
Emitters —
излучатели на платформе
вектор объектов
Details
Излучатели, установленные на платформе, заданные как вектор объектов-излучателей типа EngeeRadars.radarEmitter или EngeeRadars.sonarEmitter.
#
Sensors —
датчики на платформе
вектор объектов
Details
Датчики, установленные на платформе, заданные как вектор объектов-датчиков типа EngeeRadars.radarDataGenerator или EngeeRadars.radarTransceiver.
#
Signatures —
сигнатуры платформы
объект rcsSignature
Details
Сигнатуры платформы, заданные как системный объект EngeeRadars.rcsSignature. Сигнатура характеризует параметры отражения или излучения платформы, такие как эффективная площадь рассеяния, сила цели или интенсивность инфракрасного излучения.
Выходные аргументы
#
plat —
объект платформы
системный объект
Details
Объект платформы, содержащий следующие свойства:
-
PlatformID— идентификатор платформы; -
ClassID— идентификатор классификации платформы; -
Position— текущее пространственное положение платформы; -
Orientation— текущая ориентация платформы; -
Dimensions— размеры платформы и смещение начала координат; -
Trajectory— движение платформы; -
PoseEstimator— оценщик положения платформы; -
Emitters— установленные на платформе излучатели; -
Sensors— установленные на платформе датчики; -
Signatures— характеристики платформы.
Методы
Для системного объекта EngeeRadars.Platform
targetPoses
|
Расчет положения и ориентации целей относительно платформы |
targetFreeSpacePaths
|
Расчет параметров распространения сигнала в свободном пространстве для заданных целей |
targetTwoRayPaths
|
Расчет параметров распространения сигнала по двухлучевой модели |