Моделирование и анализ работы асинхронного электропривода со скалярным управлением по закону с обратными связями по моменту и скорости.
Пример посвящён моделированию и анализу работы асинхронного электропривода со скалярным управлением по закону с обратными связями по моменту и скорости. На основе модели в Engee продемонстрированы возможности повышения точности поддержания скорости и защиты привода от перегрузки за счёт введения отрицательной обратной связи по скорости , положительной обратной связи по моменту (компенсация скольжения) и отрицательной обратной связи по моменту (ограничение момента на допустимом уровне ). Рассмотрено поведение скорости ротора и электромагнитного момента при разгоне, установившемся режиме и набросе нагрузки как с использованием обратных связей, так и без них. Результаты актуальны для разработчиков систем управления электроприводами, где требуется повышенная точность поддержания скорости и защита от перегрузки по моменту без перехода векторному управлению.
Введение
Скалярное управление асинхронным двигателем (АД) — один из наиболее распространённых методов регулирования скорости в промышленных электроприводах. Его принцип основан на поддержании заданного соотношения между амплитудой напряжения статора и частотой питания, что позволяет управлять потоком в машине без датчика положения ротора. Метод получил широкое распространение в 1970–1980-х годах с появлением доступных инверторов напряжения на тиристорах и транзисторах, а сегодня реализован практически во всех серийных частотных преобразователях.
В своей базовой (разомкнутой) реализации скалярное управление по закону обладает существенным недостатком: фактическая скорость ротора ωrωr отличается от заданной синхронной скорости на величину скольжения, зависящего от момента нагрузки . При изменении нагрузки скорость «проседает», а сама система не защищена от превышения допустимого момента. Для устранения этих недостатков без перехода к более сложному векторному управлению в структуру - вводятся дополнительные обратные связи:
Отрицательная обратная связь по скорости — используется при наличии датчика скорости (ДС) и позволяет получить более жёсткую механическую характеристику привода за счёт регулятора скорости (РС), формирующего задание частоты по рассогласованию .
Положительная обратная связь по моменту — применяется при отсутствии датчика скорости и обеспечивает компенсацию скольжения путём оценки момента по электрическим сигналам преобразователя (фазным токам и напряжениям либо сигналам звена постоянного тока) с последующей коррекцией выходной частоты на величину
Отрицательная обратная связь по моменту — реализуется регулятором момента (РМ), ограничивающим момент двигателя на допустимом уровне за счёт снижения выходной частоты при перегрузке, что защищает привод и приводимый механизм от недопустимых динамических нагрузок.
Совместное применение указанных обратных связей позволяет существенно улучшить характеристики электропривода со скалярным управлением (повысить точность поддержания скорости в установившемся режиме и обеспечить ограничение момента при набросе нагрузки), сохранив при этом относительную простоту реализации, характерную для скалярного управления в целом.
Модель примера
Модель scalar_control_im_feedback.engee рассматриваемая в данном примере, воссоздана по аналогу scalar_control_im.slx[1].
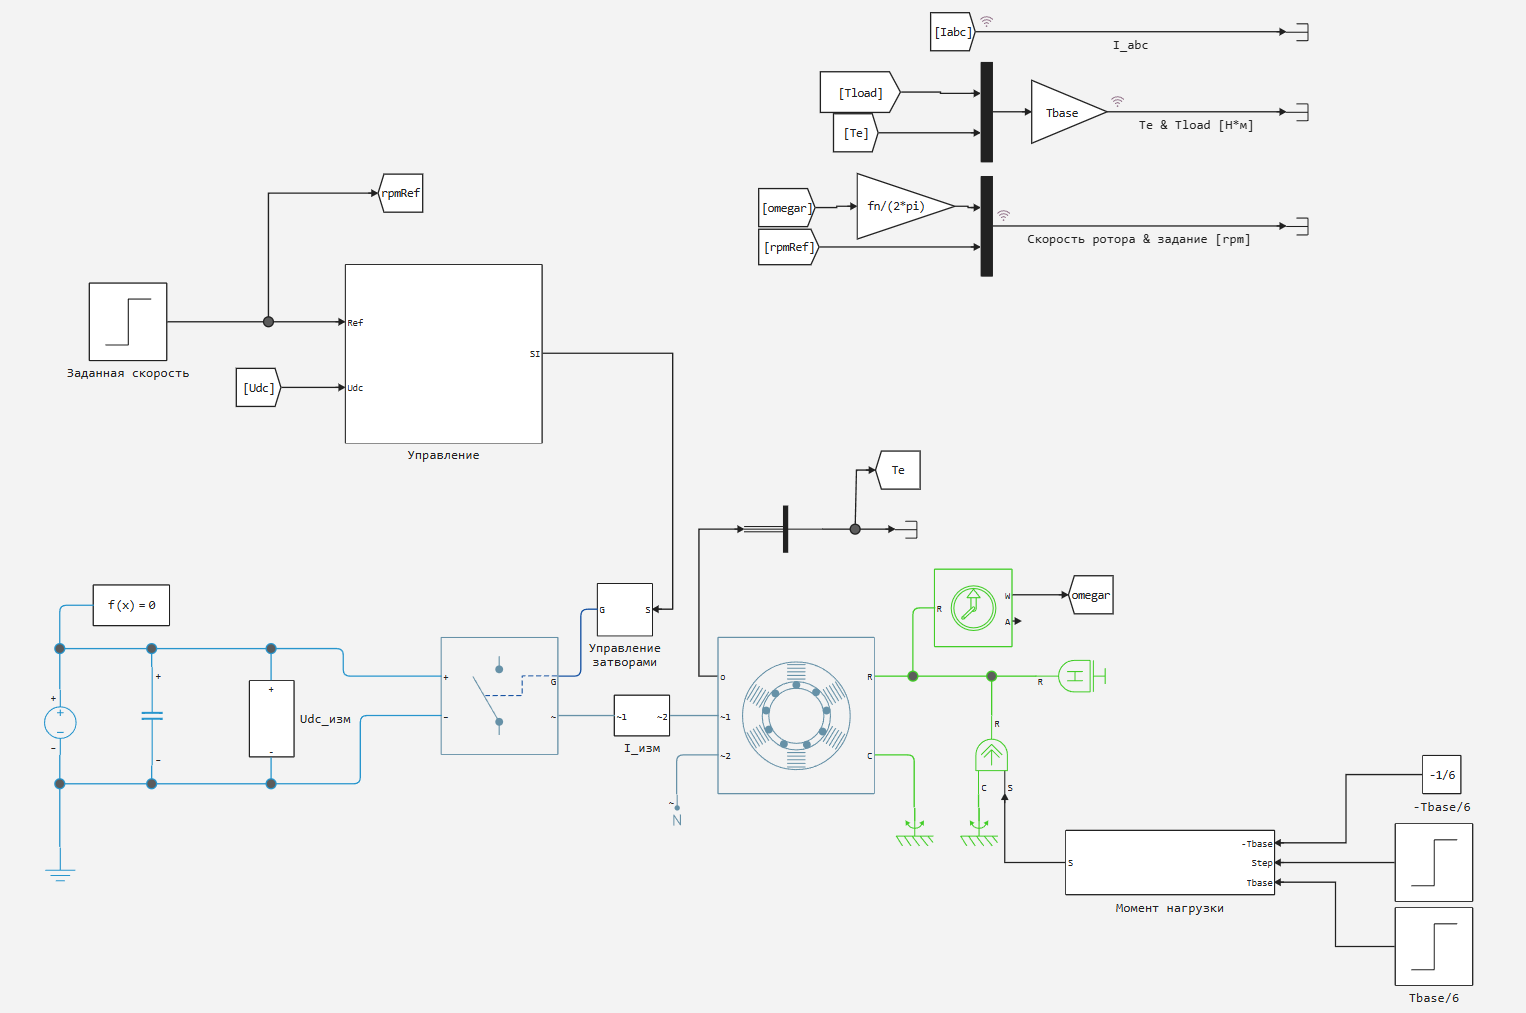
Модель состоит из силовой части, блока управления и блоков измерения. Силовая часть состоит из следующих элементов:
-
Источник постоянного напряжения звена DC с измерением напряжения.
-
Конденсатор звена постоянного тока.
-
Трёхфазный мостовой инвертор напряжения на идеальных полупроводниковых ключах, управляемый сигналами затворов.
-
Блок измерения трёхфазных токов статора с тремя амперметрами, формирующий массив данных.
-
Асинхронный двигатель с параметрами схемы замещения, приведёнными в таблице 1.
-
Датчик угловой скорости ротора.
-
Блок, формирующий ступенчатый момент сопротивления.
Параметры двигателя приведены в таблице 1.
|
Параметр |
Обозначение |
Значение |
|
Номинальная мощность |
|
164 кВт |
|
Номинальное напряжение (межфазное) |
|
380 В |
|
Номинальная частота |
|
50 Гц |
|
Число пар полюсов |
|
2 |
|
Активное сопротивление статора |
|
0.0122 Ом |
|
Активное сопротивление ротора |
|
0.0099 Ом |
|
Индуктивное сопротивление рассеяния статора |
|
0.0591 Ом |
|
Индуктивное сопротивление рассеяния ротора |
|
0.0591 Ом |
|
Индуктивность рассеяния статора |
|
0.188 мГн |
|
Сопротивление намагничивания |
|
2.39 Ом |
|
Постоянная инерции |
|
0.2734 с |
|
Коэффициент вязкого трения |
|
0.0106 о.е. |
Нагрузка формируется блоком Момент нагрузки: в момент времени, задаваемый сигналом Step, момент переключается между значениями и (торможение). Тем самым воспроизводятся пуск, установившийся режим и наброс/сброс нагрузки.
Описание принципа работы алгоритма управления
Общая структура блока «Управление»
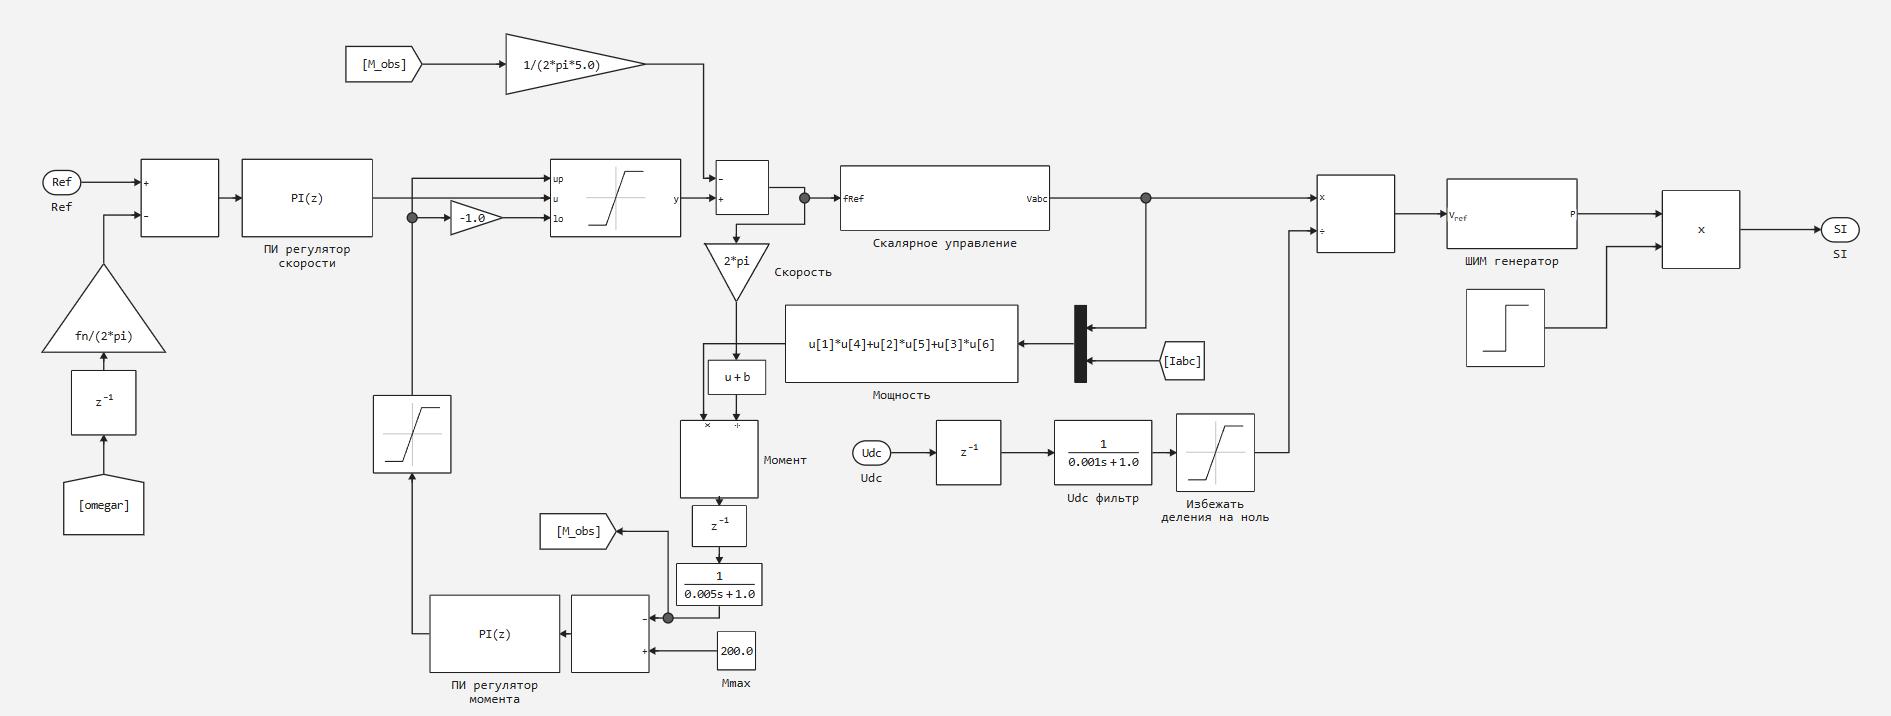
Блок Управление принимает на вход текущее задание скорости Ref, измеренное напряжение звена постоянного тока Udc, фазные токи Iabc и измеренную скорость ротора (сигнал omegar, поступающий от модели двигателя). Обработка сигналов реализует структуру с обратными связями по скорости и моменту и выполняется в следующей последовательности:
Контур скорости. Заданная скорость Ref сравнивается с сигналом обратной связи по скорости, приведённым к об/мин через коэффициент fn/(2π). Полученное рассогласование поступает на ПИ-регулятор скорости.
Ограничение выходной частоты и учёт РМ. Выход ПИ-регулятора скорости подаётся на вход u блока Saturation, верхний и нижний пределы которого (up, lo) формируются сигналом регулятора момента (РМ) напрямую как верхний предел и через Gain =−1.0 как нижний. Таким образом реализуется отрицательная обратная связь по моменту: при превышении моментом допустимого уровня выход РМ ограничивает диапазон допустимых значений выходной частоты сверху и снизу. Результат насыщения y представляет собой заданную частоту .
Компенсация скольжения. Оценка момента (сигнал M_obs) пропускается через инерционный фильтр и блок Gain ( - заданная жесткость), формируя добавку компенсации скольжения , которая вычитается из , реализуя положительную обратную связь по моменту.
Скалярное управление. Скорректированная частота fref поступает на блок Скалярное управление, который формирует заданные фазные напряжения Vabc∗ в соответствии с выбранным законом и режимом компенсации.
Оценка момента. Фазные токи Iabc и заданные фазные напряжения умножаются попарно (блок Мощность, u[1]⋅u[4]+u[2]⋅u[5]+u[3]⋅u[6]), формируя оценку мгновенной мощности. После деления на текущую скорость и прохождения через инерционный фильтр формируется сглаженная оценка момента (сигнал M_obs), используемая как в контуре компенсации скольжения, так и в контуре ограничения момента.
Регулятор момента (РМ). Оценка сравнивается с заданным допустимым моментом , рассогласование поступает на ПИ-регулятор момента, выход которого ограничивает контур скорости, как описано выше.
Нормировка по Udc. Вектор Vabc∗ делится на отфильтрованное значение Udc с ограничителем для защиты от деления на ноль, переводя напряжения в относительные единицы модуляции Uref.
ШИМ-генератор. Нормированный сигнал Uref подаётся на ШИМ-генератор с частотой коммутации , формирующий трёхфазный набор сигналов управления затворами инвертора.
Разрешающий сигнал. Ступенчатый сигнал Step разрешает работу ШИМ-генератора, умножая его выходной сигнал на 0 или 1.
Выходной сигнал блока Управление — вектор SI, содержащий шесть управляющих сигналов затворов инвертора.
Блок «Скалярное управление»
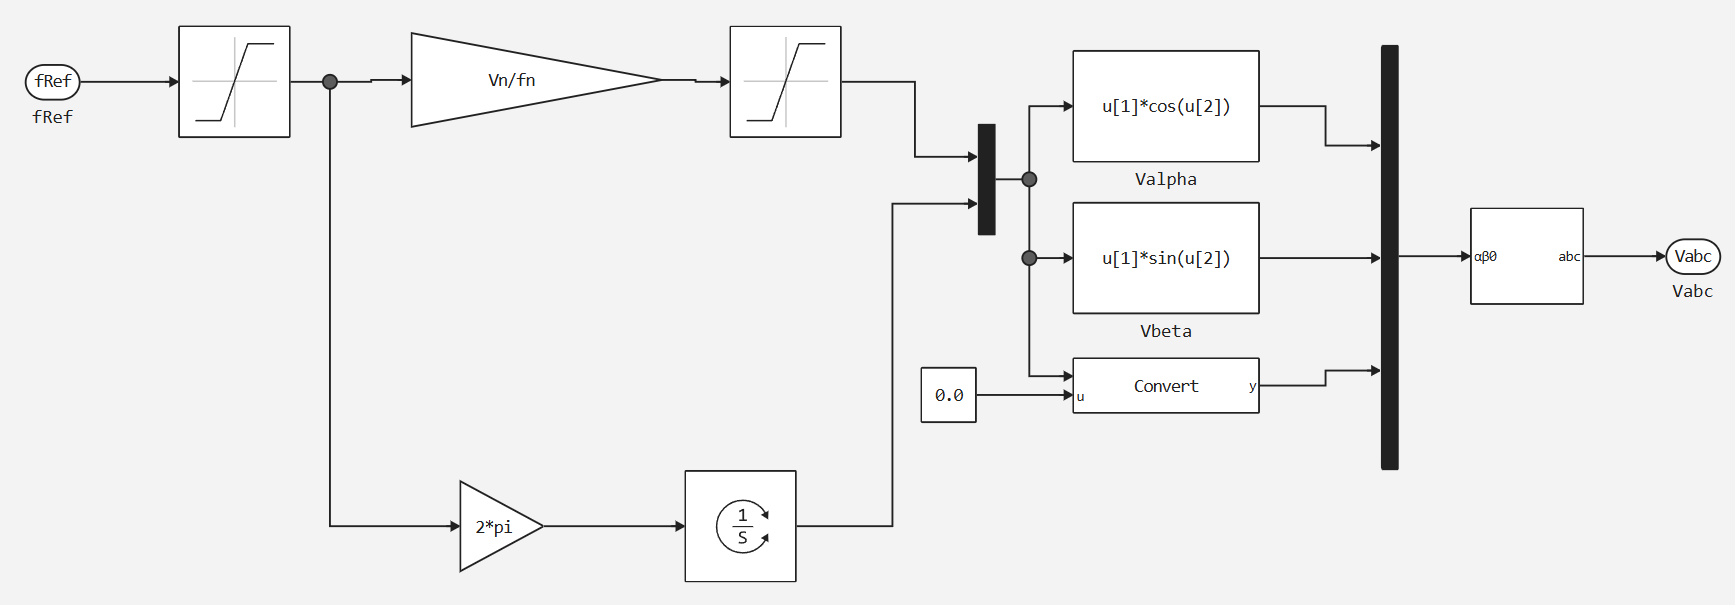
Блок скалярного управления является ядром алгоритма. На его вход поступает заданная частота .
На основе формируется заданное напряжение:
Формирование трёхфазных напряжений
Из заданной частоты интегрированием вычисляется угол напряжения:
Заданное напряжение и угол используются для построения трёхфазного вектора напряжения в системе координат :
Затем вектор (, , ) преобразуется из системы координат в трёхфазную систему координат блоком Преобразование αβ0 в abc:
Полученный вектор поступает на выход блока скалярного управления и далее — на нормировку и ШИМ-генератор.
Блок «Управление затворами»
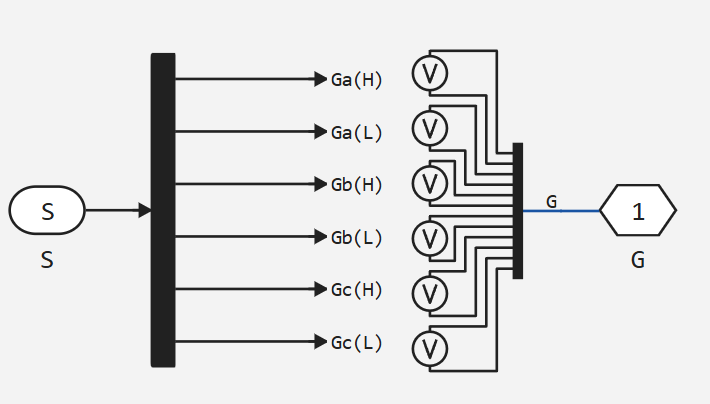
Блок Управление затворами получает вектор сигналов S и формирует шесть управляющих сигналов затворов инвертора: Ga(H), Ga(L), Gb(H), Gb(L), Gc(H), Gc(L) — по паре на каждый плечо моста (верхний и нижний ключ). Сигналы верхнего и нижнего ключей одного плеча комплементарны с учётом мёртвого времени. Выходной сигнал G передаётся в силовую цепь инвертора.
Блок «Момент нагрузки»
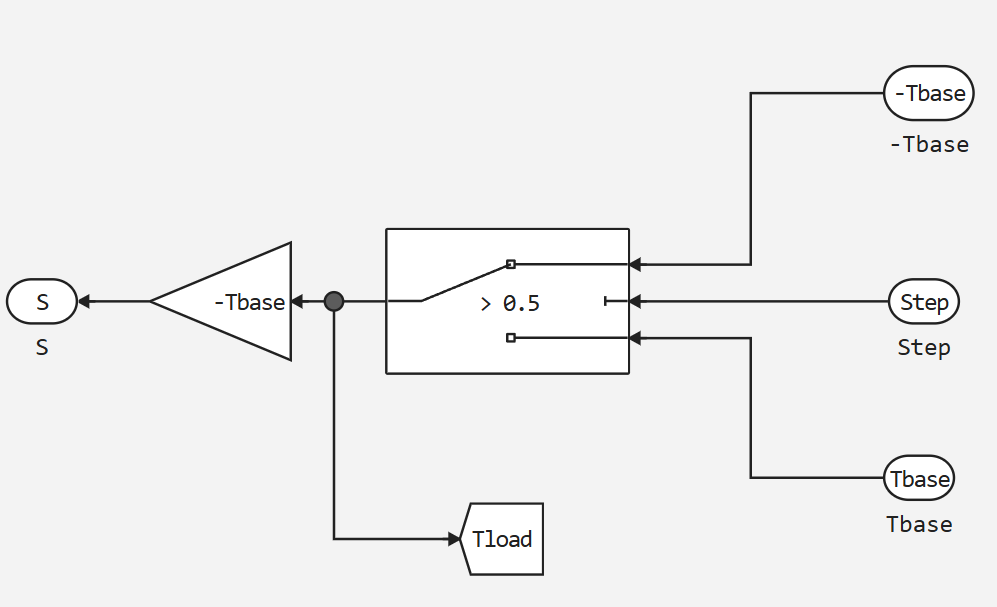
Блок формирует момент нагрузки , действующий на вал двигателя. Переключатель выбирает между значениями и в зависимости от сигнала Step (порог переключения 0.5). Выходной момент масштабируется коэффициентом −Tbase (знак «минус» — нагрузочный момент направлен против вращения). Сигнал одновременно выводится в пространство модели для отображения на графике.
Моделирование
Моделирование проводится при следующем сценарии:
-
В момент t = 0.4 задается скорость = 800 об/мин.
-
По достижении заданной скорости двигатель работает в установившемся режиме без нагрузки.
-
В заданный момент времени (
Step) прикладывается номинальный момент нагрузки , после чего нагрузка сбрасывается или меняет знак.
Параметры моделирования:
|
Параметр |
Значение |
|
Базовый шаг дискретизации |
5 мкс |
|
Частота коммутации |
2 кГц |
|
Заданная скорость |
800 об/мин |
Следующая кодовая ячейка запустит моделирование:
model_name = "induction_motor_scalar_feedback"
model_path = "$(@__DIR__)/$model_name.engee"
engee.load(model_path) |> engee.run; # загрузили и выполнили модель
engee.close(engee.gcm(), force=true) # закрыли модель
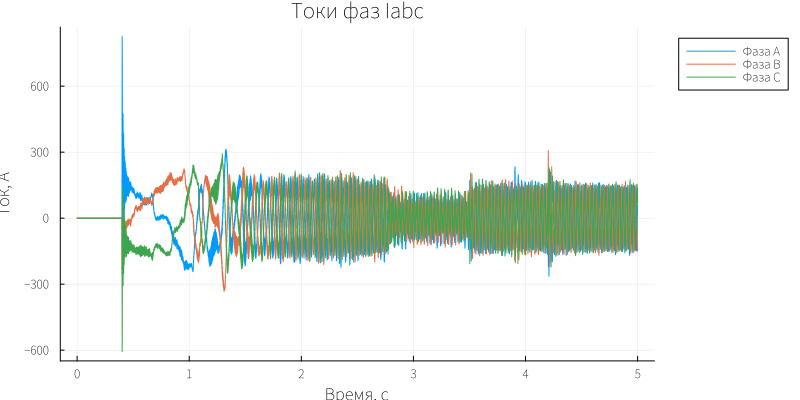
Далее, построим графики мгновенных фазных токов:
gr(size=(800, 400))
p = WorkspaceArrays.plot_wa(WorkspaceArray{Vector{Float64}}("$model_name/I_abc"))
xlabel!(p, "Время, с")
ylabel!(p, "Ток, А")
title!(p, "Токи фаз Iabc")

p[1][1][:label] = "Фаза A"
p[1][2][:label] = "Фаза B"
p[1][3][:label] = "Фаза C"

plot!(p, legend=:outertopright)
# p
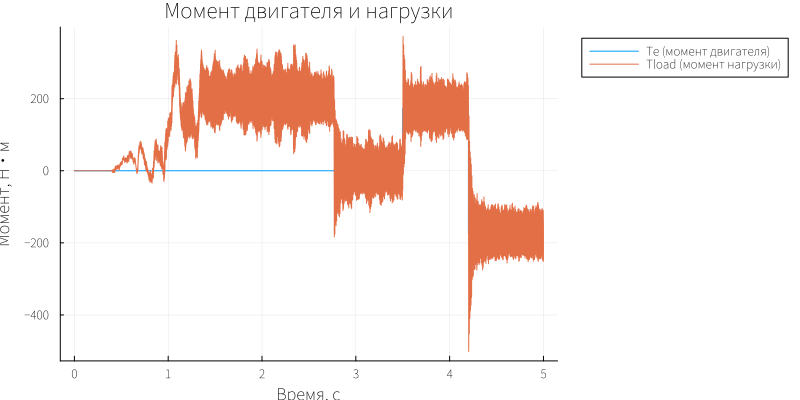
Графики момента нагрузки и момента двигателя:
p = WorkspaceArrays.plot_wa(WorkspaceArray{Vector{Float64}}("$model_name/Te & Tload [Н*м]"))
xlabel!(p, "Время, с")
ylabel!(p, "Момент, Н·м")
title!(p, "Момент двигателя и нагрузки")

p[1][1][:label] = "Te (момент двигателя)"
p[1][2][:label] = "Tload (момент нагрузки)"

plot!(p, legend=:outertopright)
# p
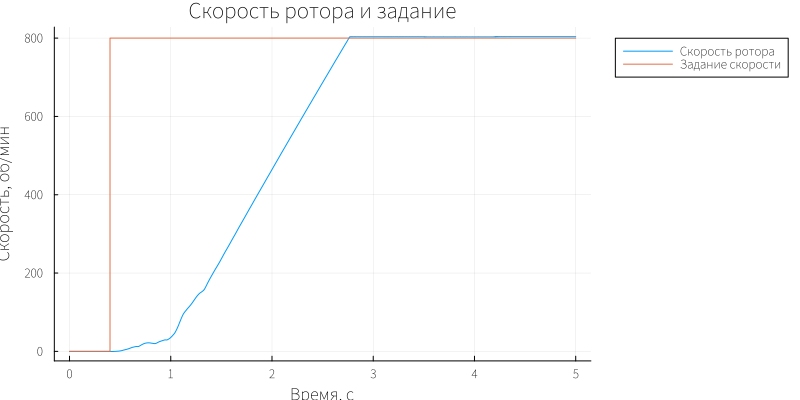
Графики заданной и фактической угловой скорости:
p = WorkspaceArrays.plot_wa(WorkspaceArray{Vector{Float64}}("$model_name/Скорость ротора & задание [rpm]"))
xlabel!(p, "Время, с")
ylabel!(p, "Скорость, об/мин")
title!(p, "Скорость ротора и задание")

p[1][1][:label] = "Скорость ротора"
p[1][2][:label] = "Задание скорости"

plot!(p, legend=:outertopright)
# p
В процессе разгона электромагнитный момент двигателя (оранжевая кривая) достигает значений порядка 200 Н·м (максимальный момент, который был задан в системе управления), после чего снижается до нуля по мере выхода на установившуюся скорость. В интервале t≈2,7–3,5 с двигатель работает на холостом ходу — момент близок к нулю. В момент t ≈ 3,5 с прикладывается момент нагрузки = (синяя кривая): Te принимает значение около 180 Н·м. При t ≈ 4,2 с нагрузка меняет знак на , электромагнитный момент становится отрицательным -180 Н·м. На всём протяжении моделирования наблюдаются характерные для ШИМ-инвертора пульсации момента с частотой коммутации.
Токи статора (фазы a, b, c — синяя, оранжевая, жёлтая кривые) в процессе разгона достигают амплитуды около 800 А, что соответствует пусковому режиму. В установившемся режиме на холостом ходу амплитуда снижается до ≈100 А. После наброса нагрузки при t ≈ 3,5 с токи возрастают до 180 А с характерными ШИМ-пульсациями. При изменении знака нагрузки в t≈4,2 с амплитуда токов уменьшается до 140 А.
Скорость ротора (оранжевая кривая) следует за заданием rpmRef (синяя кривая): скорость устанавливается на уровне задания 800 об/мин. При набросах нагрузки отсутствует статическая ошибка по скорости, что связано с компенсацией скольжения регулятором.
Заключение
В примере выполнено моделирование работы асинхронного электропривода со скалярным управлением по закону с обратными связями по моменту и скорости в среде Engee, подтвердившее работоспособность предложенной структуры управления при разгоне, установившемся режиме и набросе нагрузки. Показано, что введение отрицательной обратной связи по скорости позволяет устранить статическую ошибку, характерную для разомкнутого скалярного управления, фактическая скорость ротора в установившемся режиме точно совпадает с заданием, а не отстаёт от него на величину скольжения. Реализованный в модели регулятор момента (РМ) обеспечивает ограничение электромагнитного момента двигателя мощностью 164 кВт на допустимом уровне при набросе и изменении знака нагрузки, тем самым защищая привод и приводимый механизм от недопустимых динамических перегрузок. Результаты моделирования подтверждают, что скалярное управление с обратными связями по скорости и моменту обеспечивает существенно более высокую точность поддержания скорости и защищённость по моменту по сравнению с разомкнутой системой, приближаясь по статическим характеристикам к системам подчинённого регулирования, при сохранении относительной простоты реализации, характерной для скалярного управления. Модель может служить основой для дальнейшего исследования влияния параметров регуляторов скорости и момента (коэффициентов ПИ-регуляторов, постоянной времени фильтра оценки момента) на качество регулирования, а также отправной точкой при переходе к более сложным алгоритмам — векторному и прямому управлению моментом.
Использованные источники
- Asynchronous Machine Scalar Control — MathWorks Documentation
- Анучин А. С. Системы управления электроприводов : учебник для вузов. — Москва : Изд. дом МЭИ, 2015. — 371 с. — ISBN 978-5-383-00918-5.