Устройство плавного пуска (SoftStarter)
Устройство плавного пуска двигателя с вентиляторной нагрузкой
Введение
Устройство плавного пуска (сокр. - УПП, англ. - softstarter) применяют для управляемого запуска и, где это требуется, останова асинхронного двигателя. Типичные агрегаты – вентиляторы, насосы, компрессоры, конвейеры, дробилки и мельницы. УПП постепенно повышает напряжение двигателя, снижая пусковой ток и механические удары в передаче и нагрузке. Для вентилятора с большой инерцией это помогает уменьшить нагрузку на ремни, подшипники и сеть при разгоне [1].
Преимущества УПП – настройка времени и начального напряжения пуска, уменьшение сетевых просадок и механических напряжений, а после замыкания bypass (шунтирования УПП) – меньшие потери в силовой части. Ограничения – при пониженном напряжении уменьшается и доступный момент; тяжёлая нагрузка может не разогнаться. УПП не обеспечивает длительное регулирование скорости, а тиристорное управление создаёт гармоники во время пуска. Уставки и тепловую стойкость следует проверять для конкретного агрегата и частоты пусков [1].
В примере реализуется расчёт и проверка модели softstarter.engee: разгон асинхронного двигателя с механической номинальной мощностью 15 кВт от трёхфазного тиристорного УПП, затем шунтирование тиристоров контактором bypass.
Теоретическая часть
В каждой фазе УПП пара встречно-параллельных тиристоров меняет действующее напряжение двигателя посредством угла отпирания . На старте большой угол ограничивает напряжение; уменьшение повышает его. При прочих равных пусковой электромагнитный момент приближённо пропорционален квадрату напряжения. Это приближение полезно для настройки, но не заменяет расчёт переходного процесса с гармониками и инерцией [1]. Зависимости (1) объясняют, почему при снижении напряжения нужно проверять достаточность пускового момента.
После разгона тиристоры почти полностью открыты. Контактор, включённый параллельно УПП, принимает ток нагрузки и уменьшает потери в силовом регуляторе. Для оценки переключения сравниваются одинаковые временные окна до и после замыкания, местный максимум тока и скорость [1, 5].
Исходные данные и расчёт параметров
Для воспроизводимого примера принят двигатель АИР160S2 по каталогу [2]. Паспортная мощность 15 кВт- это механическая мощность . Номинальная полная электрическая мощность для блока машины рассчитывается отдельно. Инерция вентилятора без паспорта нагрузки является допущением. Исходные данные сведены в таблицу 1.
Полная мощность и номинальный момент определяются формулами (2) и (3).
Таблица 1 - Паспортные данные и допущения
| Величина | Значение | Основание |
|---|---|---|
| 15 кВт | паспорт двигателя [2] | |
| , | 380 В, 50 Гц | паспорт [2] |
| , | 2930 об/мин, 1 пара полюсов | паспорт [2] |
| , | 0.894; 0.89 | паспорт [2] |
| , | 28.6 А; 7.5 | паспорт [2] |
| , | 2.2; 2.3 | паспорт [2] |
| 0.05 кг·м² | паспорт [2] | |
| 0.15 кг·м² | принято для примера | |
| допущение расчётной схемы [3] |
Порядок вычислений повторяет пример Engee [3]: фазное напряжение и скольжение → номинальный и максимальный моменты → сопротивления ветвей схемы замещения → индуктивности рассеяния и намагничивания → пять уточнений коэффициента . Альтернативная методика не требуется. Рассчитанные параметры приведены в таблице 2.
Таблица 2 - Параметры блоков после расчёта
| Параметр | Значение | Комментарий |
|---|---|---|
,S_rated машины и инерции |
18 852.27 ВА | полная электрическая мощность |
V_rated, f_rated, N_pole_pairs |
380 В; 50 Гц; 1 | RMS линейного напряжения |
| , | 0.260; 0,153 Ом | по схеме замещения [3] |
| 0.252 Ом | симметричное рассеяние | |
| 16.674 Ом | ветвь намагничивания | |
| 0.252 Ом | принято равным при симметричной сети | |
| 0.2 кг·м² | инерция на общем валу | |
| 0.526 с | на базе | |
| 51.251 Н·м | момент вентилятора при |
Нагрузка задаёт соотношение ; знак означает противодействие вращению. Коэффициент выбран так, чтобы при паспортных 2930 об/мин вентилятор потреблял 15 кВт.
В блоке «Инерция электрической машины» заданы кг·м², полная мощность , 50 Гц и одна пара полюсов.
Параметр демпфирования соответствует примерно 0.72 кВт механических потерь около рабочей точки [4].
Коэффициент нагрузки и инерционная постоянная определяются формулой (4).
Следующая ячейка повторяет вычисления в коде. Её результат можно сопоставить с таблицей 2; она не записывает параметры обратно в модель.
function ssp_motor_and_load()
    # Паспорт: P2 – мощность на валу.
    P2 = 15_000.0; Uline = 380.0; f = 50.0; nN = 2930.0
    eta = 0.894; cosphi = 0.89; IN = 28.6
    ki = 7.5; mP = 2.2; mM = 2.3; polepairs = 1
    # Фазное напряжение, скольжение и моменты.
    Uphase = Uline / sqrt(3)
    n0 = 60f / polepairs
    sN = (n0 - nN) / n0
    sK = sN * (mM + sqrt(mM^2 - 1))
    omega0 = 2pi*f / polepairs
    omegaN = pi*nN / 30
    MN = P2 / omegaN
    MP = mP*MN
    MM = mM*MN
    Pmechloss = 0.05P2
    # Сопротивление ротора с учётом механических потерь.
    Rr = (P2 + Pmechloss)*sN / (3IN^2*(1-sN))
    C = 1.02
    Rs = Lsigma = Lm = 0.0
    # Пять уточнений коэффициента C в схеме замещения.
    for _ in 1:5
        Rs = Uphase*cosphi*(1-eta)/IN - C^2*Rr - Pmechloss/(3IN^2)
        Lsigma = Uphase/(4pi*f*(1+C^2)*ki*IN)
        L1 = Uphase/(2pi*f*IN*sqrt(1-cosphi^2) - (2/3)*(2pi*f*MM*sN)/(polepairs*Uphase*sK))
        Lm = L1 - Lsigma
        C = 1 + Lsigma/Lm
    end
    # Полная электрическая мощность и инерция нагрузки.
    S = P2/(eta*cosphi)
    Jrotor = 0.05
    Jfan_assumed = 0.15
    J = Jrotor + Jfan_assumed
    Kfan = MN/(omegaN/omega0)^2
    H = J*omega0^2/(2S)
    (; S, Uphase, n0, sN, sK, MN, MP, MM, Rs, Rr,
       Xls=2pi*f*Lsigma, Xlr=2pi*f*Lsigma, Xm=2pi*f*Lm,
       C, J, Kfan, H)
end
ssp_motor_and_load()
Логика системы управления
Блок GateLogic формирует синхронные импульсы открытия шести тиристоров, используя время, частоту сети и заданный угол . Угол линейно убывает от (150°) до 0.02 рад за 10 с.
После достижения скорости 0.97 о.е. и истечения 10.2 с сбрасывается сигнал контактора:
- 1 означает разомкнутый bypass,
- 0 – замкнутый [5].
Последовательность состояний bypass приведена в таблице 3.
Таблица 3 - Последовательность управления
| Участок | Угол тиристоров | Условие bypass |
|---|---|---|
| с | линейный спад 150° → 1.15° | разомкнут |
| с | 0.02 рад | выдержка времени |
| с | 0.02 рад | замыкание при о.е. |
Логика с защёлкой удерживает bypass в замкнутом состоянии после срабатывания.
Пуск управляется по заданной временной программе угла. Активной обратной связи по току и тепловой защиты в этой логике нет; поэтому ограничение пускового тока требуется оценивать по результату прогона.
Описание модели Engee
Модель примера показана на рисунке 1.
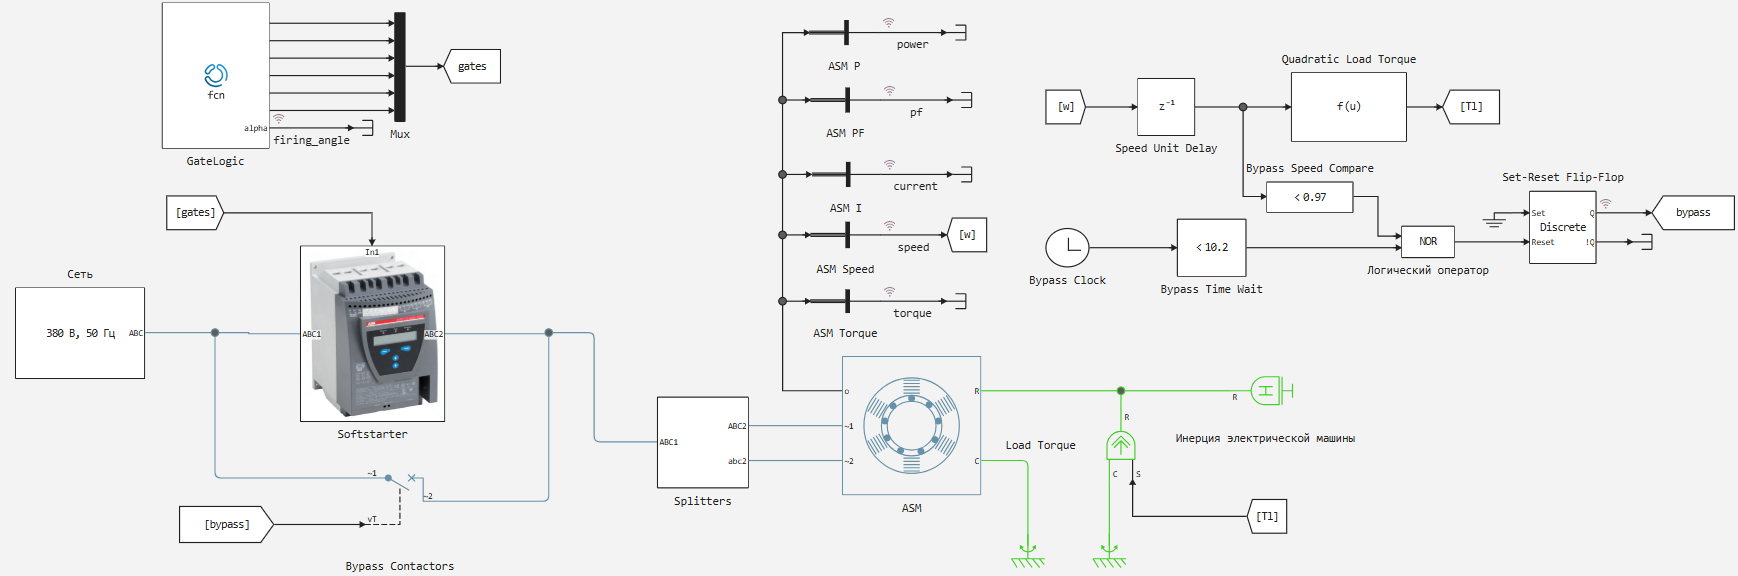
Рисунок 1 - Модель Engee процесса разгона АДКЗР с вентиляторной нагрузкой с использованием УПП
Физические блоки и нагрузка
Физическая часть модели состоит из следующих элементов.
Трёхфазная сеть 380 В, 50 Гц питает УПП Softstarter с шестью встречно-параллельными тиристорами и RC-цепями. Трёхполюсный Bypass Contactors подключён параллельно регулятору. Асинхронная машина ASM соединена с блоком «Инерция электрической машины» и управляемым источником момента вентилятора. Фазные источники имеют амплитуду 310.269 В и сдвиги 120°. Подсистема с именем Splitters электрически реализует звезду с общей нейтралью.
Система управления модели
Система упарвления состоит из следующих частей.
Блок Engee Function - GateLogic, маршрутизация импульсов и логика сравнения скорости с порогом 0.97 о.е. формируют пуск двигателя и bypass.
Блок Clock и заданный порог времени 10.2 с запрещают раннее шунтирование УПП.
Блоки NOR и Set-Reset Flip-Flop удерживают состояние контактора.
Измерительные блоки машины фиксируют скорость, момент, клеммный ток, активную мощность и коэффициент мощности для записи результатов [5, 6].
Моделирование и сбор данных
Ячейка ниже загружает существующий файл модели, если он ещё не открыт, затем запускает engee.run. Она не вызывает engee.save и не меняет параметры или блоки. После прогона проверяется наличие нужных ключей в simout. Единственный путь получения временных рядов в этом скрипте – collect(simout[ключ]), как в примере программного управления Engee [7].
В simout используются записи softstarter/speed, softstarter/current, softstarter/Set-Reset Flip-Flop.Q, softstarter/GateLogic.alpha, softstarter/P_measure.1, softstarter/PF_measure.1. Ток измерения машины представлен в относительных единицах.
Модель рассчитана до 13 с фиксированным шагом 0.25 мс, то есть имеет 52 001 отсчёт на сигнал.
# Укажите каталог, где лежат скрипт и существующая модель.
ssp_project_dir = @__DIR__
model_name = "softstarter"
ssp_model_path = joinpath(ssp_project_dir,"$model_name.engee")
if !any(m -> string(m.name) == model_name, engee.get_all_models())
    engee.load(ssp_model_path)
end
# Расчёт модели создаёт новый simout; файл модели не сохраняется.
engee.run(model_name)
# Проверяем, что записаны все сигналы для графиков и bypass.
ssp_required = ["$model_name/speed","$model_name/current",
    "$model_name/Set-Reset Flip-Flop.Q","$model_name/firing_angle",
    "$model_name/power","$model_name/pf"]
ssp_missing = setdiff(ssp_required,collect(keys(simout)))
isempty(ssp_missing) || error("Нет сигналов в simout: " * join(ssp_missing,", "))
Dict(k => size(collect(simout[k]),1) for k in ssp_required)
Обсуждение результатов
Код в ячейках ниже строит графики: скорость за всё время пуска и ток в относительных единицах. Момент шунтирования определяется по фронту сигнала контактора в simout.
using Statistics, Plots
# Все временные ряды считываем только из результата последнего прогона simout.
ssp_speed_data = collect(simout["$model_name/speed"])
ssp_current_data = collect(simout["$model_name/current"])
ssp_bypass_data = collect(simout["$model_name/Set-Reset Flip-Flop.Q"])
ssp_power_data = collect(simout["$model_name/power"])
ssp_pf_data = collect(simout["$model_name/pf"])
ssp_t = Float64.(ssp_speed_data.time)
ssp_n = Float64.(ssp_speed_data.value)
ssp_i = Float64.(ssp_current_data.value)
ssp_b = Bool.(ssp_bypass_data.value)
# Фронт 1 → 0 означает замыкание обходного контактора.
ssp_edge = findfirst(ssp_b[1:end-1] .& .!ssp_b[2:end])
ssp_edge === nothing && error("Не найдено замыкание bypass")
ssp_tb = ssp_t[ssp_edge+1]
ssp_before = (ssp_t .>= ssp_tb-0.2) .& (ssp_t .< ssp_tb)
ssp_after = (ssp_t .>= ssp_tb) .& (ssp_t .< ssp_tb+0.2)
ssp_steady = ssp_t .>= 12.0
# Сравниваем одинаковые окна по 0,2 с до и после bypass.
ssp_stats = (; bypass_s=ssp_tb, speed_pu=mean(ssp_n[ssp_steady]),
    current_pu=mean(ssp_i[ssp_steady]),
    current_before_pu=mean(ssp_i[ssp_before]),
    current_after_pu=mean(ssp_i[ssp_after]),
    current_peak_before_pu=maximum(ssp_i[ssp_before]),
    current_peak_after_pu=maximum(ssp_i[ssp_after]),
    current_peak_start_pu=maximum(ssp_i),
    peak_change_percent=100*(maximum(ssp_i[ssp_after])/maximum(ssp_i[ssp_before])-1),
    mean_change_percent=100*(mean(ssp_i[ssp_after])/mean(ssp_i[ssp_before])-1),
    active_power_kw=mean(ssp_power_data.value[ssp_steady])*ssp_motor_and_load().S/1000,
    pf=mean(ssp_pf_data.value[ssp_steady]))
# Две панели графиков: скорость и ток.
gr(format=:png)
ssp_p1 = plot(ssp_t,ssp_n; xlabel="Время, с", ylabel="Скорость, о.е.", label="Ротор", lw=1.5)
vline!(ssp_p1,[ssp_tb]; label="Bypass", ls=:dash)
ssp_p2 = plot(ssp_t,ssp_i; xlabel="Время, с", ylabel="Ток, о.е.", label="Terminal current", lw=1.4)
vline!(ssp_p2,[ssp_tb]; label="Bypass", ls=:dash)
ssp_zoom = (ssp_t .>= ssp_tb-0.2) .& (ssp_t .<= ssp_tb+0.2)
ssp_p3 = plot(ssp_t[ssp_zoom],ssp_i[ssp_zoom];
    xlabel="Время, с", ylabel="Ток, о.е.", label="±0,2 с", lw=1.5)
vline!(ssp_p3,[ssp_tb]; label="Bypass", ls=:dash)
ssp_fig = plot(ssp_p1,ssp_p2, ssp_p3; layout=(3,1), size=(1000,900));

# следующая строка сохраняет график в png
savefig(ssp_fig,joinpath(ssp_project_dir,"softstarter_script_results.png"))
# ssp_fig
Построенные графики - на рисунке 2.
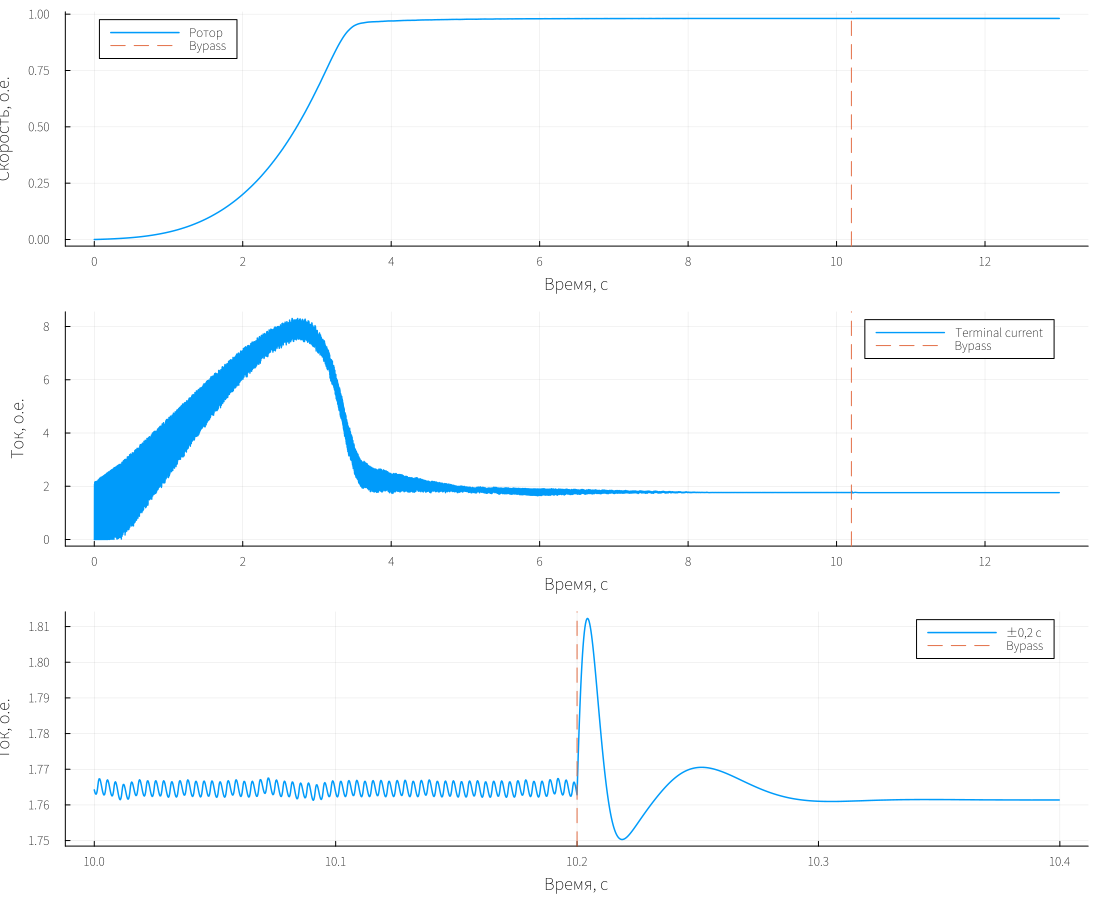
Рисунок 2 - Разгон, ток двигателя и переключение bypass в контрольном прогоне
При контрольном прогоне скорость после установления составила 0.981 о.е., или 2942.95 об/мин.
Средний сигнал клеммного тока за 12–13 с составил 1.761 о.е.;
пик этого сигнала на пуске – 8.303 о.е. около 2.741 с.
Входная активная мощность двигателя составила 16.896 кВт, коэффициент мощности – 0.882.
По закону нагрузки мощность на валу вентилятора около 15.2 кВт, поскольку рабочая скорость немного превышает паспортные 2930 об/мин. Показатели сведены в таблице 4.
Таблица 4 - Контрольные показатели из simout
| Показатель | Значение |
|---|---|
| Время замыкания bypass | 10.2 с |
| Скорость после установления | 0.981 о.е. |
| Средний клеммный ток при 12–13 с | 1.761 о.е. |
| Максимум клеммного тока за пуск | 8.303 о.е. |
| Активная мощность после установления | 16.896 кВт |
| Коэффициент мощности после установления | 0.882 |
Оценка точки bypass (шунтирования УПП)
Выведем график тока в точке шунтирования УПП:
ssp_zoom = (ssp_t .>= ssp_tb-0.2) .& (ssp_t .<= ssp_tb+0.2)
ssp_p3 = plot(ssp_t[ssp_zoom],ssp_i[ssp_zoom];
    xlabel="Время, с", ylabel="Ток, о.е.", label="±0,2 с", lw=1.5)
vline!(ssp_p3,[ssp_tb]; label="Bypass", ls=:dash)
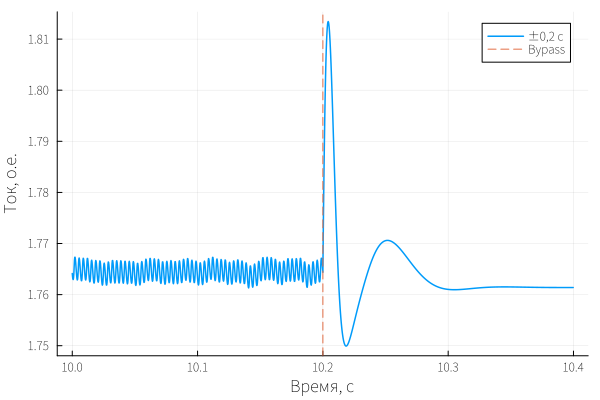
В интервале 10.0 – 10.2 с средний клеммный ток равен 1.764 о.е., а максимум - 1.768 о.е.
В интервале 10.2 – 10.4 с средний ток 1.764 о.е., максимум - 1.812 о.е.
После переключения среднее изменилось на −0.016%, локальный максимум вырос на 2.53%.
Краткий пик виден, но устойчивого увеличения тока нет.
Минимальная скорость до и после переключения 0.981 о.е.
Такой малый провал не нарушает разгон. Относительные изменения получены по формуле (5).
Практические рекомендации и развитие
- Подставить фактическую приведённую инерцию вентилятора вместо принятого кг·м² и проверить характеристику по данным конкретного агрегата.
- При подборе УПП проверить допустимый ток, число пусков в час и тепловую нагрузку тиристоров; в этой модели нет активного ограничения тока. Для вентилятора ABB приводит ориентиры по времени разгона и уставке ограничения тока [1].
- Для проверки сети добавить достоверный импеданс питающего трансформатора и кабеля, затем повторить пуск при разных напряжениях и моментах сопротивления.
- Для детального bypass регистрировать в фазные токи и напряжения на тиристорах и контакторе, оценивать согласование фаз и коммутационные пики.
- Скрипт можно копировать вместе с моделью для нового двигателя: изменить путь проекта и паспортные данные, пересчитать параметры модели, затем прогнать и сравнить метрики. Развить его можно в серию параметрических прогонов и автоматическую таблицу сравнений, сохраняя эталонную модель отдельно.
Использованные источники
- ABB. Softstarter Handbook, 1SFC132060M0201 (2010). Ссылка.
- Насосэлпром. Техническая документация АИР160S2. Ссылка.
- Проект "Модель асинхронного двигателя". Сообщество Engee.
- Блок "Инерция электрической машины". Документация Engee.
- Блок "Трёхфазный выключатель и управляющий сигнал". Документация Engee.
- Блок "Измерение величин асинхронной машины". Документация Engee.
- Блок "Программное управление моделированием и simout". Документация Engee.
- Блок "Параметры блока асинхронной машины". Документация Engee.