平台
创建与雷达场景相关的平台对象。
库::`工程师`
资料描述
功能 平台 创建系统对象*EngeeRadars。与雷达场景相关的平台* radarScenario. 传感器可以安装在平台上,检测信号或作为雷达场景的一部分发射信号。 平台的特征(signatures)可以以有效散射区域、目标的强度或红外辐射的强度的形式设置。 平台可以使用属性建模为点或矩形平行平台 [属性:尺寸],并且还使用属性 [属性:PoseEstimator] 以确定所述平台相对于所述场景的局部坐标系的当前空间位置。 对于任何平台,您可以使用*EngeeRadars系统对象设置轨迹。[医]运动餐厅*
或 EngeeRadars.geotrajector 。
争论
输入参数 «名称-值»
将可选参数对指定为 名称=值,在哪里 姓名 -参数的名称,以及 价值 -适当的值。 类型参数 «名称-值» 它们应该放在其他参数之后,但对的顺序无关紧要。 您可以指定多个对 «名称-值».
# *PlatformID*是 平台标识符
+
标量,标量
Details
平台ID,设置为正整数。
此参数可以设置如下:
scene = EngeeRadars.radarScenario()
plat = EngeeRadars.platform(scene)
plat.PlatformID = 2
或者通过平台的系统对象:
scene = EngeeRadars.radarScenario()
plat = EngeeRadars.Platform(scene, 2)| 数据类型 |
|
# ClassID 是平台分类标识符
+
0 (默认情况下)| 标量,标量
Details
的平台分类ID,设置为非负整数。 您可以定义自己的平台分类方案并为其分配值。 [医]分类 根据该方案。 意义 0 为类未知或未分配的对象保留。
| 数据类型 |
|
# 职位 — 平台的当前位置
+
[0 0 0] (默认情况下)| 向量资料 | 1乘3矩阵
Details
平台的当前位置,设置为大小的三元向量或矩阵 1 上 3.
*如果为脚本属性 IsEarthCentered 值设置 错误,位置用笛卡尔坐标表示 [x y z] 以米为单位。
*如果为脚本属性 IsEarthCentered 值设置 真的,位置用大地坐标表示 [纬度,经度,海拔],其中经纬度以度为单位,海拔高度以米为单位。
位置由平台的轨迹确定,由属性设置 [属性:轨迹].
| 此参数是只读的。 |
| 数据类型 |
|
# 尺寸 — 平台的尺寸和原点的偏移量
+
(长度=0,宽度=0,高度=0,OriginOffset=[0 0 0]) (默认情况下)| 命名元组
Details
平台的大小和原点的偏移量,设置为命名元组。 元组包含字段 长度, 阔度, 身高 和 原始装置 用于近似平台尺寸的矩形平行六面体。 默认情况下,属性 尺寸 它是一个元组,其中所有字段的值都为零,对应于点模型。
领域 原始装置 它是从平行六面体中心指向平台坐标系原点的位置矢量。 意义 原始装置 置在平台的坐标系中。 例如,如果平台坐标的原点在平行六面体的背面的中心,如图所示,则对于 原始装置 值应设置 .
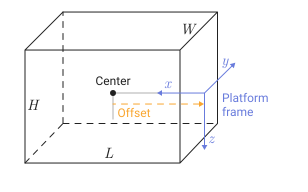
| 领域 | 资料描述 | 默认值 |
|---|---|---|
|
沿轴线的矩形平行六面体的尺寸 |
|
|
沿轴线的矩形平行六面体的尺寸 |
|
|
沿轴线的矩形平行六面体的尺寸 |
|
|
平台坐标系原点相对于矩形平行六面体中心的位置 |
|
| 数据类型 |
|
# 轨迹 — 平台运动
+
运动目标 (默认情况下)| 地理目标
Details
平台的运动,设置为系统对象*EngeeRadars。[医]运动餐厅* 或 EngeeRadars.geotrajector 。 轨迹对象确定平台坐标系原点的位置和速度在时间上的变化,以及此系统相对于场景的参考系的方位。
如果为脚本属性 IsEarthCentered 值设置 错误,使用*EngeeRadars对象。运动食堂。
*如果为脚本属性 IsEarthCentered 值设置 真的,使用*EngeeRadars。geotrajector*对象。
# PoseEstimator — 平台位置评估员
+
insensor对象
Details
的平台位置估计器,设定为位置估计对象。 评估器确定平台相对于ned系统中场景的局部坐标的位置(东北-向下)。 任何位置估计器的接口必须与*EngeeRadars的接口匹配。insensor*对象。 默认情况下,位置估计器的精度参数设置为零。
# 发射器 — 平台上的发射器
+
对象的向量
Details
安装在平台上的发射器被设置为*EngeeRadars类型的发射器对象的向量。radarEmitter*或 EngeeRadars.sonarEmitter 。
# 传感器 — 平台上的传感器
+
对象的向量
Details
安装在平台上的传感器被定义为传感器对象的向量,例如*EngeeRadars。radarDataGenerator*或 EngeeRadars.radarTransceiver 。
# 签名 — 平台签名
+
rcsSignature对象
Details
平台签名设置为系统对象*EngeeRadars。rcsSignature*。 签名表征平台的反射或辐射参数,例如有效散射面积、目标的强度或红外辐射的强度。