Controller LCFB1
Регулятор нагрузки для модели турбина-регулятор.
Тип: SubSystem
|
Путь в библиотеке: |
Описание
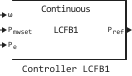
Блок Controller LCFB1 представляет собой регулятор нагрузки турбины LCFB1. Вы можете использовать этот регулятор нагрузки с любой моделью турбины-регулятора.
Порты
Вход
#
ω
—
скорость нагрузки
скаляр
Details
Скорость нагрузки, заданная в виде скаляра.
| Типы данных |
|
| Поддержка комплексных чисел |
Нет |
#
Pmwset
—
значение мощности
скаляр
Details
Значение мощности, заданное в виде скаляра.
| Типы данных |
|
| Поддержка комплексных чисел |
Нет |
#
Pe
—
потребляемая электрическая мощность
скаляр
Details
Потребляемая электрическая мощность, заданная в виде скаляра.
| Типы данных |
|
| Поддержка комплексных чисел |
Нет |
Выход
#
Pref
—
смещение
скаляр
Details
Смещение, применяемое к заданию скорости нагрузки турбины-регулятора, возвращается в виде скаляра.
| Типы данных |
|
| Поддержка комплексных чисел |
Нет |
Параметры
Основные
# Speed reference, pu — сигнал задания скорости
Details
Эталон скорости, о. е.
| Значение по умолчанию |
|
| Имя для программного использования |
|
| Вычисляемый |
Да |
# Controller deadband, pu — зона нечувствительности контроллера
Details
Зона нечувствительности контроллера, о. е.
| Значение по умолчанию |
|
| Имя для программного использования |
|
| Вычисляемый |
Да |
# Maximum error e_max, pu — максимальная ошибка
Details
Максимально возможная ошибка.
| Значение по умолчанию |
|
| Имя для программного использования |
|
| Вычисляемый |
Да |
# Frequency bias gain f_b, pu — коэффициент усиления смещения частоты
Details
Коэффициент усиления смещения частоты, о. е.
| Значение по умолчанию |
|
| Имя для программного использования |
|
| Вычисляемый |
Да |
# Proportional gain K_p, pu — пропорциональный коэффициент усиления для ПИ-регулирования
Details
Пропорциональный коэффициент усиления для ПИ-регулирования, о. е.
| Значение по умолчанию |
|
| Имя для программного использования |
|
| Вычисляемый |
Да |
# Integral gain K_i, pu/s — интегральный коэффициент усиления для ПИ-регулирования
Details
Интегральный коэффициент усиления для ПИ-регулирования, о. е.
| Значение по умолчанию |
|
| Имя для программного использования |
|
| Вычисляемый |
Да |
# Power transducer time constant T_pelec, s — постоянная времени преобразователя мощности
Details
Постоянная времени преобразователя мощности, с.
| Значение по умолчанию |
|
| Имя для программного использования |
|
| Вычисляемый |
Да |
# Maximum output I_rmax, pu — верхний предел выходного сигнала
Details
Верхний предел насыщения выходного сигнала, о. е.
| Значение по умолчанию |
|
| Имя для программного использования |
|
| Вычисляемый |
Да |
# Sample time (-1 for inherited) — период дискретизации блока
Details
Время между последовательными выполнениями блока. Во время выполнения блок генерирует выходные сигналы и, при необходимости, обновляет свое внутреннее состояние.
Для наследуемого режима дискретного времени установите для этого параметра значение −1. Для дискретного режима установите для этого параметра положительное вещественное число. Для непрерывного режима установите для этого параметра значение 0.
| Значение по умолчанию |
|
| Имя для программного использования |
|
| Вычисляемый |
Да |
Начальные значения
# Initial power reference P_ref0, pu — начальное значение мощности
Details
Заданная мощность в начальный момент, о. е.
| Значение по умолчанию |
|
| Имя для программного использования |
|
| Вычисляемый |
Да |