Governor Type 3
Линеаризованная модель гидротурбины с регулятором скорости IEEE тип 3.
Тип: SubSystem
|
Путь в библиотеке: |
Описание
Блок Governor Type 3 представляет собой модель гидротурбины-регулятора IEEEG3 с динамикой напорного водовода.
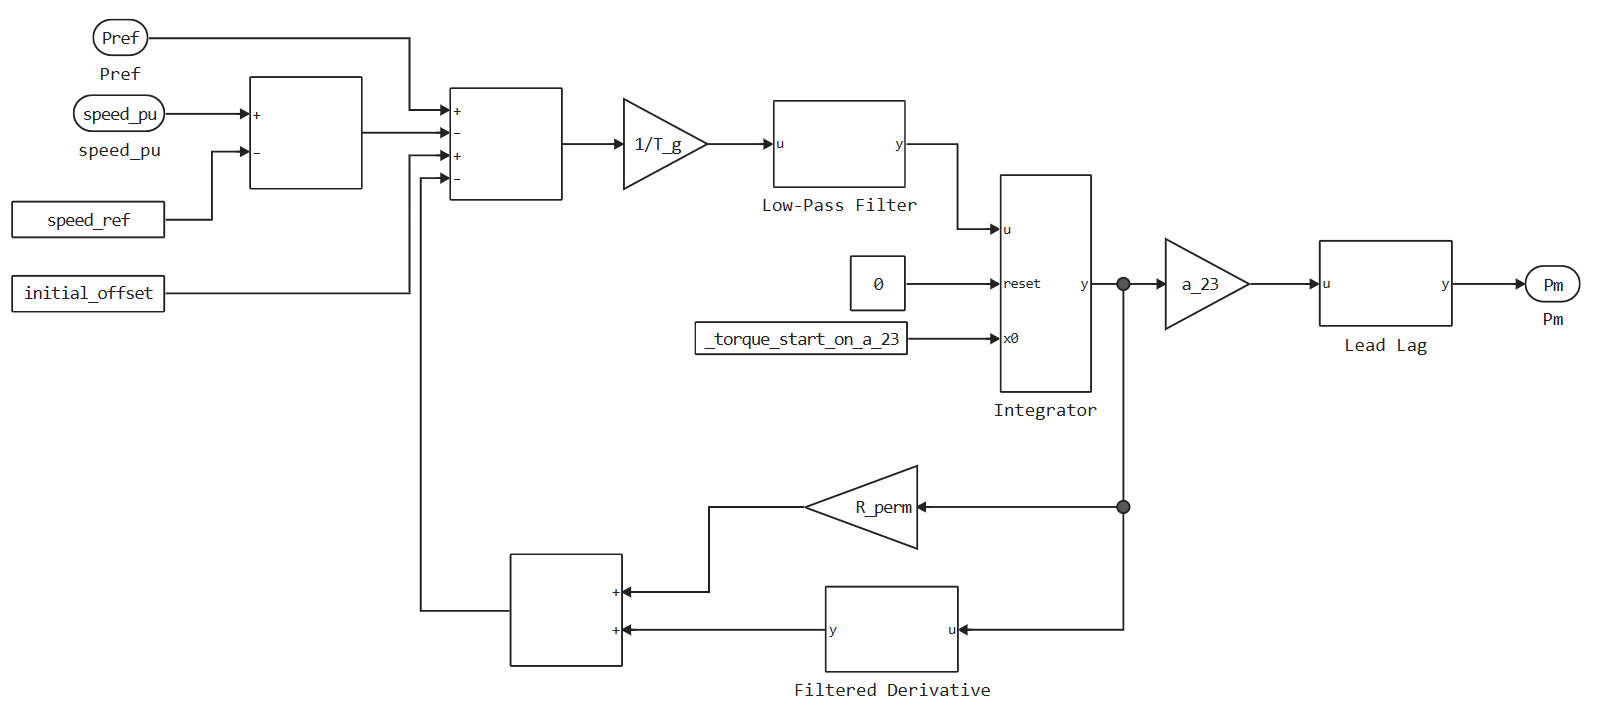
Этот блок имеет более подробную модель регулятора, чем блок Governor Type 1, и использует линеаризованную модель турбины, или модель водяного столба, и динамику напорного водовода.
Эта схема иллюстрирует общую структуру блока:
Порты
Вход
#
ω
—
скорость вращения турбины
скаляр
Details
Скорость турбины в относительных единицах, заданная в виде скаляра.
| Типы данных |
|
| Поддержка комплексных чисел |
Нет |
#
Pref
—
смещение опорной скорости
скаляр
Details
Смещение, применяемое к заданию скорости нагрузки турбины-регулятора, возвращается в виде скаляра.
Подключите этот порт к выходному порту Pref блока регулятора нагрузки турбины, например, блока Controller LCFB1.
| Типы данных |
|
| Поддержка комплексных чисел |
Нет |
Выход
#
Pm
—
механическая мощность
скаляр
Details
Механическая мощность, возвращается в виде скаляра.
| Типы данных |
|
| Поддержка комплексных чисел |
Нет |
Параметры
Маска
Основные
# Speed reference, pu — уставка по скорости
Details
Эталон скорости в относительных единицах.
| Значение по умолчанию |
|
| Имя для программного использования |
|
| Вычисляемый |
Да |
# Initial torque, pu — начальный крутящий момент
Details
Начальный крутящий момент в относительных единицах в начале моделирования.
| Значение по умолчанию |
|
| Имя для программного использования |
|
| Вычисляемый |
Да |
# Sample time (-1 for inherited) — период дискретизации блока
Details
Время между последовательными выполнениями блока. Во время выполнения блок генерирует выходные сигналы и, при необходимости, обновляет свое внутреннее состояние.
Для наследуемого режима дискретного времени установите для этого параметра значение −1. Для дискретного режима установите для этого параметра положительное вещественное число. Для непрерывного режима установите для этого параметра значение 0.
| Значение по умолчанию |
|
| Имя для программного использования |
|
| Вычисляемый |
Да |
Регулятор
Основные
# Gate servomotor time constant T_g, s — постоянная времени для сервомотора направляющего аппарата гидротурбины
Details
Постоянная времени для сервомотора направляющего аппарата гидротурбины.
| Значение по умолчанию |
|
| Имя для программного использования |
|
| Вычисляемый |
Да |
# Pilot value time constant T_p, s — постоянная времени управляющего сигнала
Details
Постоянная времени управляющего сигнала. Этот параметр связан с блоком, обозначенным на схеме как Low-Pass Filter.
| Значение по умолчанию |
|
| Имя для программного использования |
|
| Вычисляемый |
Да |
# Opening gate rate limit U_o, pu/s — предел скорости открытия затвора
Details
Предел скорости открытия затвора на единицу. Этот параметр связан с блоком, обозначенным на схеме как Low-Pass Filter.
| Значение по умолчанию |
|
| Имя для программного использования |
|
| Вычисляемый |
Да |
# Closing gate rate limit U_c, pu/s — предел скорости закрытия затвора
Details
Предел скорости закрытия затвора на единицу. Этот параметр связан с блоком, обозначенным на схеме как Low-Pass Filter.
| Значение по умолчанию |
|
| Имя для программного использования |
|
| Вычисляемый |
Да |
# Maximum gate position, on MVA capability P_max, pu — максимальное открытие клапана о. е., при мощности P-max
Details
Максимальное открытие клапана о. е., при мощности P-max.
| Значение по умолчанию |
|
| Имя для программного использования |
|
| Вычисляемый |
Да |
# Minimum gate position, on MVA capability P_min, pu — минимальное открытие клапана о. е., при мощности P-min
Details
Минимальное открытие клапана о. е., при мощности P-min.
| Значение по умолчанию |
|
| Имя для программного использования |
|
| Вычисляемый |
Да |
# Permanent speed droop coefficient R_perm, pu — коэффициент статизма по скорости в относительных единицах
Details
Коэффициент статизма по скорости в относительных единицах.
| Значение по умолчанию |
|
| Имя для программного использования |
|
| Вычисляемый |
Да |
# Transient speed droop coefficient R_temp, pu — коэффициент снижения скорости в переходный период
Details
Коэффициент снижения переходной скорости в относительных единицах. Этот параметр связан с блоком, обозначенным на схеме как Filtered Derivative.
| Значение по умолчанию |
|
| Имя для программного использования |
|
| Вычисляемый |
Да |
# Governor time constant T_r, s — постоянная времени регулятора
Details
Постоянная времени регулятора. Этот параметр связан с блоком, обозначенным на схеме как Filtered Derivative.
| Значение по умолчанию |
|
| Имя для программного использования |
|
| Вычисляемый |
Да |
# Water starting time constant T_w, s — постоянная времени запуска воды
Details
Постоянная времени инерции воды. Этот параметр связан с блоком, обозначенным на схеме как Lead-Lag.
| Значение по умолчанию |
|
| Имя для программного использования |
|
| Вычисляемый |
Да |
# Penstock coefficient a_11 — коэффициент а_11 динамики затвора
Details
Коэффициент а_11 динамики затвора. Этот параметр связан с блоком, обозначенным на схеме как Lead-Lag.
| Значение по умолчанию |
|
| Имя для программного использования |
|
| Вычисляемый |
Да |
# Penstock coefficient a_13 — коэффициент а_13 динамики затвора
Details
Коэффициент а_13 динамики затвора. Этот параметр связан с блоком, обозначенным на схеме как Lead-Lag.
| Значение по умолчанию |
|
| Имя для программного использования |
|
| Вычисляемый |
Да |
# Penstock coefficient a_21 — коэффициент а_21 динамики затвора
Details
Коэффициент а_21 динамики затвора. Этот параметр связан с блоком, обозначенным на схеме как Lead-Lag.
| Значение по умолчанию |
|
| Имя для программного использования |
|
| Вычисляемый |
Да |
# Penstock coefficient a_23 — коэффициент а_23 динамики затвора
Details
Коэффициент а_23 динамики затвора. Этот параметр связан с блоком, обозначенным на схеме как Lead-Lag.
| Значение по умолчанию |
|
| Имя для программного использования |
|
| Вычисляемый |
Да |