Independent Suspension - Double Wishbone
双叉骨上的独立悬挂。
模块类型: SubSystem
|
库中的路径: |
资料描述
座 Independent Suspension - Double Wishbone 在双叉臂上实现独立悬挂,用于多个车轴,每个车轴上有多个车轮。
该装置模拟悬架的弹性、阻尼和几何效应,作为车辆和轮毂的相对位置和速度的函数,同时考虑到每个轴特有的柔度和阻尼参数。 使用悬架柔度和阻尼数据,该单元计算施加在车辆和车轮上的力。 块使用具有向下指向轴的坐标系 (在SAE J670标准中定义)。 可以为每个悬挂元件配置以下参数:
*对于车轴-车轮的数量,具有两个车轮的车轴的稳定杆的存在,悬架参数; *对于车轮,旋转角度。
块包含存储能量的弹簧元件和消散能量的阻尼元件。 它不包含储存能量的质量元素。 该块假定连接到该块的车辆块(sprung mass)和车轮(unsprung mass)累积与该质量相关的悬架能量。
为了模拟具有以下特征的车辆:两个车轴,每个车轴上的两个车轮,前轴上的两个车轮和前轴上的稳定杆的旋转角度,设置参数:
-
Number of axles NumAxl 价值
2; -
Number of wheels per axle [NumWhlsByAxl] 价值
[2 2]; -
Steered axle enable by axle [StrgEnByAxl] 价值
[1 0]; -
Anti-sway axle enable by axle [AntiSwayEnByAxl] 价值
[1 0].
块使用轮号 用于索引输入和输出信号。 下表提供了有关具有以下特征的车辆的车轮,车轴和相应车轮编号的信息:两个车轴和每个车轴上的两个车轮。
| 车轮 | 轴心 | 车轮号码 |
|---|---|---|
前左 |
前面 |
|
前右 |
前面 |
|
后左 |
背面 |
|
后右 |
背面 |
|
悬架延展性和阻尼
该装置使用线性弹簧和阻尼器来模拟悬架系统的垂直动态效应。 利用车辆和轮毂的相对位置和速度,该单元计算车轮和车辆上的垂直悬架力。 该装置使用一个线性方程,将垂直阻尼和延性与悬架的高度、悬架高度的变化率和旋转角度的绝对值相关联。
该块实现以下等式:
哪里
-
-悬挂力施加到编号的车轮 轴上 沿轴线 ,安装在车轮上;
-
-施加在车轴上的车轮上的垂直悬架弹簧的预紧力 ;
-
-轴垂直弹簧的刚度系数;
-
-轴的车辆的运动和速度 还有轮子 沿惯性轴 ;
-
-车轮的运动和速度 在轴附着点 沿轴线 惯性坐标系;
-
-车轮相对于施加在轮毂上的力矢量的旋转角度;
-
-车轮对轴的输入旋转角度 还有轮子 ;
-
-阻尼系数;
-
-刚性止挡在轴上的垂直力 还有轮子 沿惯性轴 ;
-
-轴上稳定杆的垂直力 还有轮子 沿轴线 的惯性坐标系。
阻尼系数 取决于参数值 Enable active damping . 如果未选中此选项,阻尼系数将保持不变。 ,在哪里 -车轮悬架在车轴上的垂直阻尼系数 . 如果选择此选项,则使用插值表,该插值表是主动阻尼器填充因子和驱动速度的函数。:
在该块的框架内,假设悬挂元件没有质量。 因此,作用在车辆上的悬架力和力矩等于作用在车轮上的悬架力和力矩。
哪里
-
-施加在车轴上的悬架力和力矩 还有轮子 沿轴线 ,安装在车轮上;
-
-施加在车轴上的悬架力和力矩 还有轮子 沿轴线 ,安装在车轮上;
-
-施加在车轴上的悬架力和力矩 还有轮子 沿轴线 ,安装在车轮上;
-
-在数字下施加在车轮上的力和力矩 轴上 沿轴线 ,安装在车轮上;
-
-在数字下施加在车轮上的力和力矩 轴上 沿轴线 ,安装在车轮上;
-
-在数字下施加在车轮上的力和力矩 轴上 沿轴线 ,安装在车轮上;
-
和 -轴的有效车轮半径 还有轮子 沿着轴 和 因此;
-
-轴的悬架高度 还有轮子 .
单元设置车轮位置和速度等于车辆的横向和纵向位置和速度。
哪里
-
-车轮的运动和速度 轴上 沿惯性轴 ;
-
-车辆在车轴上的运动和速度 还有轮子 沿惯性轴 ;
-
-车轮的运动和速度 轴上 沿惯性轴 ;
-
-车辆在车轴上的运动和速度 还有轮子 沿惯性轴 .
停止的力量
推力反馈力 其中在块中施加取决于悬浮液是压缩的还是拉伸的。 力产生:
在压缩过程中,当悬架被压缩超过参数设置的最大值时 *Suspension maximum height Hmax, m ; 拉伸时,当悬架拉伸超过参数设置的最大值时 *Suspension maximum height Hmax, m .
基于双曲正切和指数缩放的刚度系数用于计算块中的力。
稳定杆,稳定杆
或者,您可以使用参数 Anti-sway axle enable by axle [AntiSwayEnByAxl] ,它允许您激活稳定杆 对于每个轴有两个轮子。 下图显示了稳定杆如何在公共轴上的独立悬架的两个车轮之间传递扭矩。 每个独立悬架通过将稳定杆连接到独立悬架的杠杆将扭矩传递到稳定杆。
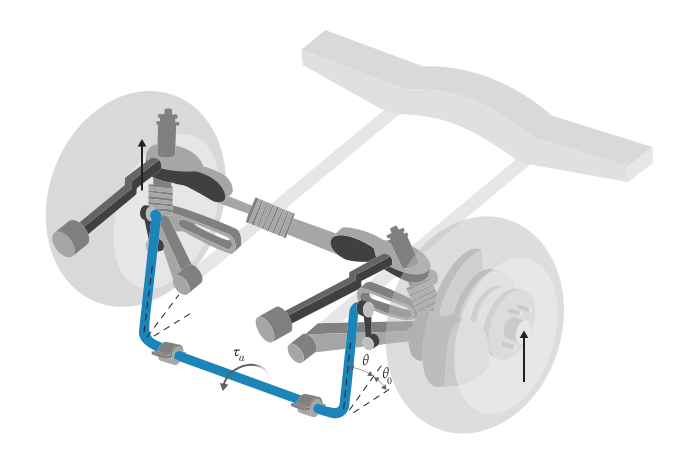
为了计算作用在稳定杆上的力,该单元使用以下公式:
*稳定杆的角度偏差 对于此轴 还有轮子 :
+
+ 哪里
-
-稳定杆的初始旋转角度;
-
-从稳定杆安装点到稳定杆中心线的垂直距离;
-
-稳定杆的半径。
*稳定杆的旋转角度 :
+
*稳定杆的扭矩 :
+
*稳定器施加在车轮上的力 轴上 沿轴线 ,安装在车轮上:
+
+ 哪里
-
-在车轴上移动车辆 还有轮子 沿惯性轴 ;
-
-车轮的运动和速度 轴上 沿惯性轴 .
外倾角、车轮旋转轴线的纵向倾斜和会聚
该装置使用悬架高度和旋转角度的线性函数来计算外倾角、车轮轴的纵向倾斜和收敛。
哪里
-
-车轮在车轴上的外倾角 还有轮子 ;
-
-车轮的旋转轴线在轴线上的纵向倾斜的角度 还有轮子 ;
-
-车轮在车轴上的会聚角 还有轮子 ;
-
, , -轴的外倾角、倾斜和收敛(分别)的名义角度 在零旋转角度下悬挂;
-
, , -外倾角、倾斜和收敛角度分别对轴悬架高度的依赖性 ;
-
, , -塌陷、倾斜和收敛的角度分别对轴旋转角度的依赖性 ;
-
-旋转角度对轴垂直力的依赖性 ;
-
-轴的输入旋转角度 还有轮子 ;
-
-在车轴上移动车辆 还有轮子 沿惯性轴 ;
-
-移动车轮 轴上 沿惯性轴 .
港口
输入
WhlPz
# —
沿轴移动车轮
+
阵列
Details
移动车轮 沿轴线 ,安装在车轮上,以米为单位。 数组的大小: 1 为车辆上的车轮总数。
例如,对于每个轴上有两个车轮的两轴车辆,信号阵列*WhlPz*具有大小 1 上 4:
| 车轮 | 数组元素 | 轴心 | 车轮号码 |
|---|---|---|---|
前左 |
|
|
|
前右 |
|
|
|
后左 |
|
|
|
后右 |
|
|
|
| 数据类型 |
|
| 复数支持 |
非也。 |
WhlRe
# —
有效车轮半径
阵列
Details
有效车轮半径 ,以米计。 数组的大小: 1 为车辆上的车轮总数。
例如,对于每个轴上有两个车轮的两轴车辆,信号阵列*WhlRe*具有大小 1 上 4:
| 车轮 | 数组元素 | 轴心 | 车轮号码 |
|---|---|---|---|
前左 |
|
|
|
前右 |
|
|
|
后左 |
|
|
|
后右 |
|
|
|
| 数据类型 |
|
| 复数支持 |
非也。 |
# WhlVz —
轮在轴上的旋转速度
+ `阵列`
Details
车轮速度 沿轴线 ,安装在车轮上,以m/s测量。: 1 为车辆上的车轮总数。
例如,对于每个轴上有两个车轮的两轴车辆,信号阵列*WhlVz*具有大小 1 上 4:
| 车轮 | 数组元素 | 轴心 | 车轮号码 |
|---|---|---|---|
前左 |
|
|
|
前右 |
|
|
|
后左 |
|
|
|
后右 |
|
|
|
| 数据类型 |
|
| 复数支持 |
非也。 |
特效药
# —
作用在车辆车轮上的纵向力
+
阵列
Details
纵向力 沿惯性轴作用于车辆 . 数组的大小: 1 为车辆上的车轮总数。
例如,对于每个轴上有两个车轮的双轴车辆,*WhlFx*信号阵列具有大小 1 上 4:
| 车轮 | 数组元素 | 轴心 | 车轮号码 |
|---|---|---|---|
前左 |
|
|
|
前右 |
|
|
|
后左 |
|
|
|
后右 |
|
|
|
| 数据类型 |
|
| 复数支持 |
非也。 |
WhlFy
# —
作用在车辆车轮上的横向力
+
阵列
Details
横向力 沿惯性轴作用于车辆 . 数组的大小: 1 为车辆上的车轮总数。
例如,对于每个轴上有两个车轮的两轴车辆,信号阵列*WhlFy*具有尺寸 1 上 4:
| 车轮 | 数组元素 | 轴心 | 车轮号码 |
|---|---|---|---|
前左 |
|
|
|
前右 |
|
|
|
后左 |
|
|
|
后右 |
|
|
|
| 数据类型 |
|
| 复数支持 |
非也。 |
WhlM
# —
从悬架侧作用在车轮上的力矩
+
阵列
Details
轴上的纵向、横向和垂直力矩 还有轮子 ,在轮毂的参考坐标中从悬挂侧作用在车轮上,以nm为单位测量。 数组的大小: 3 车辆上的车轮数量。
-
WhlM[1,。..]-从悬架侧沿惯性轴作用在车轮上的力矩 (纵向); -
WhlM[2,。..]-从悬架侧沿惯性轴作用在车轮上的力矩 (横向); -
WhlM[3,。..]-从悬架侧沿惯性轴作用在车轮上的力矩 (垂直)。
例如,对于每个轴上有两个车轮的双轴车辆,WhlM信号的阵列:
*尺寸为 3 上 4;
*包含根据车轴和车轮的位置作用在悬架侧的四个车轮上的扭矩:
+
+
| 车轮 | 数组元素 | 轴心 | 车轮号码 | 矩的轴 |
|---|---|---|---|---|
前左 |
|
|
|
惯性轴 (纵向) |
前右 |
|
|
|
|
后左 |
|
|
|
|
后右 |
|
|
|
|
前左 |
|
|
|
惯性轴 (横向) |
前右 |
|
|
|
|
后左 |
|
|
|
|
后右 |
|
|
|
|
前左 |
|
|
|
惯性轴 (垂直) |
前右 |
|
|
|
|
后左 |
|
|
|
|
后右 |
|
|
|
| 数据类型 |
|
| 复数支持 |
非也。 |
N.激烈的,激烈的
# —
移动车辆
+
阵列
Details
将车辆移离车轴 还有轮子 沿惯性坐标系,以米为单位测量。 输入数据数组的大小: 3 车辆上的车轮数量。
-
VehP[1,。..]-搬家 沿着惯性轴移动车辆远离车轮 ; -
VehP[2,。..]-搬家 沿着惯性轴移动车辆远离车轮 ; -
VehP[3,。..]-搬家 沿着惯性轴移动车辆远离车轮 .
例如,对于每个轴上有两个车轮的双轴车辆,VehP信号的阵列:
*尺寸为 3 上 4;
*根据车轴和车轮的位置包含四个运动:
+
+
| 车轮 | 数组元素 | 轴心 | 车轮号码 | 轴心 |
|---|---|---|---|---|
前左 |
|
|
|
惯性轴 |
前右 |
|
|
|
|
后左 |
|
|
|
|
后右 |
|
|
|
|
前左 |
|
|
|
惯性轴 |
前右 |
|
|
|
|
后左 |
|
|
|
|
后右 |
|
|
|
|
前左 |
|
|
|
惯性轴 |
前右 |
|
|
|
|
后左 |
|
|
|
|
后右 |
|
|
|
| 数据类型 |
|
| 复数支持 |
非也。 |
N.汽车,汽车
# —
车辆速度
+
阵列
Details
车轴上的车辆速度 还有轮子 沿惯性坐标系,以m/s为单位测量输入数据阵列的大小: 3 车辆上的车轮数量。
-
VehV[1,。..]-速度 车辆车轮沿惯性轴 ; -
VehV[2,。..]-速度 车辆车轮沿惯性轴 ; -
VehV[3,。..]-速度 车辆车轮沿惯性轴 .
例如,对于每个轴上有两个车轮的双轴车辆,VehV信号的阵列:
*尺寸为 3 上 4;
*根据车轴和车轮的位置包含四个速度:
+
+
| 车轮 | 数组元素 | 轴心 | 车轮号码 | 轴心 |
|---|---|---|---|---|
前左 |
|
|
|
惯性轴 |
前右 |
|
|
|
|
后左 |
|
|
|
|
后右 |
|
|
|
|
前左 |
|
|
|
惯性轴 |
前右 |
|
|
|
|
后左 |
|
|
|
|
后右 |
|
|
|
|
前左 |
|
|
|
惯性轴 |
前右 |
|
|
|
|
后左 |
|
|
|
|
后右 |
|
|
|
| 数据类型 |
|
| 复数支持 |
非也。 |
斯特冈
# —
可选旋转角度
阵列
Details
可选旋转角度 每个轮子。 输入数组的大小: 1 可转向轮的数量。
例如,对于每个车轴上有两个车轮的双轴车辆,您可以在第一个车轴上输入两个车轮的转弯角度。:
*输入数据数组具有大小 1 上 2;
*StrgAng*信号阵列根据车轴和车轮的位置包含两个旋转角度:
+
+
| 车轮 | 数组元素 | 轴心 | 车轮号码 |
|---|---|---|---|
前左 |
|
|
|
前右 |
|
|
|
依赖关系
要使用*StrgAng*端口,请设置参数 Steered axle enable by axle [StrgEnByAxl] 价值 [1 0].
| 数据类型 |
|
| 复数支持 |
非也。 |
输出
资料
# —
信息信号
+
轮胎
Details
包含块值的总线信号。 信号是取决于车轮位置的阵列。
例如,这些是具有两个车轮的双轴车辆的指标。 轮的总数为四个。
*信号的一维数组(1 上 4)
+
| 车轮 | 数组元素 | 轴心 | 车轮号码 |
|---|---|---|---|
前左 |
|
|
|
前右 |
|
|
|
后左 |
|
|
|
后右 |
|
|
|
*信号的三维阵列(3 上 4)
+
| 车轮 | 数组元素 | 轴心 | 车轮号码 |
|---|---|---|---|
前左 |
|
|
|
前右 |
|
|
|
后左 |
|
|
|
后右 |
|
|
|
前左 |
|
|
|
前右 |
|
|
|
后左 |
|
|
|
后右 |
|
|
|
前左 |
|
|
|
前右 |
|
|
|
后左 |
|
|
|
后右 |
|
|
|
| 信号 | 资料描述 | 信号阵列 | 变量 | 测量单位 |
|---|---|---|---|---|
|
车轮倾斜角度取决于轴和车轮的位置 |
一维 |
|
很高兴 |
|
|
|||
|
|
|||
|
悬挂高度 |
一维 |
|
m |
|
耗散悬架功率 |
一维 |
|
星期二 |
|
吸收的悬浮能量 |
一维 |
|
J |
VehF |
从悬架侧作用在车辆上的力 |
三维立体 |
用于车轴上有两个轮子的两轴车辆: |
N |
VehM |
从悬架侧作用在车辆上的力矩 |
三维立体 |
用于车轴上有两个轮子的两轴车辆: |
N元m |
WhlF |
从悬架侧作用在车轮上的力 |
三维立体 |
用于车轴上有两个轮子的两轴车辆: |
N |
WhlP |
移动车轮 |
三维立体 |
用于车轴上有两个轮子的两轴车辆: |
m |
WhlV |
车轮速度 |
三维立体 |
用于车轴上有两个轮子的两轴车辆: |
米/秒 |
WhlAng |
车轮的外倾角、倾斜和收敛角度 |
三维立体 |
用于车轴上有两个轮子的两轴车辆: |
很高兴 |
| 数据类型 |
|
| 复数支持 |
非也。 |
N.激烈的,激烈的
# —
从悬架侧作用在车辆上的力
+
阵列
Details
轴上的纵向、横向和垂直力 还有轮子 ,在悬架接合点处从悬架侧作用于车辆,以牛顿为单位测量。 数组的大小: 3 车辆上的车轮数量。
-
VehF[1,。..]—从悬架侧沿惯性轴作用在车辆上的力 (纵向); -
VehF[2,。..]—从悬架侧沿惯性轴作用在车辆上的力 (横向); -
VehF[3,。..]—从悬架侧沿惯性轴作用在车辆上的力 (垂直)。
例如,对于每个轴上有两个车轮的双轴车辆,VehF信号的阵列:
*尺寸为 3 上 4;
*包含根据车轴和车轮的位置从悬架侧作用在车辆上的力:
+
+
| 车轮 | 数组元素 | 轴心 | 车轮号码 | 动力轴 |
|---|---|---|---|---|
前左 |
|
|
|
惯性轴 (纵向) |
前右 |
|
|
|
|
后左 |
|
|
|
|
后右 |
|
|
|
|
前左 |
|
|
|
惯性轴 (横向) |
前右 |
|
|
|
|
后左 |
|
|
|
|
后右 |
|
|
|
|
前左 |
|
|
|
惯性轴 (垂直) |
前右 |
|
|
|
|
后左 |
|
|
|
|
后右 |
|
|
|
| 数据类型 |
|
| 复数支持 |
非也。 |
N.激烈的,激烈的
# —
从悬架侧作用在车辆上的力矩
+
阵列
Details
轴上的纵向、横向和垂直力矩 还有轮子 ,在悬架连接点处从悬架侧作用于车辆,以Nm计。 数组的大小: 3 车辆上的车轮数量。
-
VehM[1,。..]—从悬架侧沿惯性轴作用在车辆上的力矩 (纵向); -
VehM[2,。..]—从悬架侧沿惯性轴作用在车辆上的力矩 (横向); -
VehM[3,。..]—从悬架侧沿惯性轴作用在车辆上的力矩 (垂直)。
例如,对于每个轴上有两个车轮的双轴车辆,VehM信号的阵列:
*尺寸为 3 上 4;
*包含根据车轴和车轮的位置从悬架侧作用在车辆上的力矩:
+
+
| 车轮 | 数组元素 | 轴心 | 车轮号码 | 矩的轴线 |
|---|---|---|---|---|
前左 |
|
|
|
惯性轴 (纵向) |
前右 |
|
|
|
|
后左 |
|
|
|
|
后右 |
|
|
|
|
前左 |
|
|
|
惯性轴 (横向) |
前右 |
|
|
|
|
后左 |
|
|
|
|
后右 |
|
|
|
|
前左 |
|
|
|
惯性轴 (垂直) |
前右 |
|
|
|
|
后左 |
|
|
|
|
后右 |
|
|
|
| 数据类型 |
|
| 复数支持 |
非也。 |
WhlF
# —
从悬架侧作用在车轮上的力
阵列
Details
轴上的纵向、横向和垂直力 还有轮子 ,在轮毂的参考坐标中从悬挂侧作用在车轮上,以牛顿为单位测量。 数组的大小: 3 车辆上的车轮数量。
-
WhlF[1,。..]—从悬架侧沿惯性轴作用在车轮上的力 (纵向); -
WhlF[2,。..]—从悬架侧沿惯性轴作用在车轮上的力 (横向); -
WhlF[3,。..]—从悬架侧沿惯性轴作用在车轮上的力 (垂直)。
例如,对于每个轴上有两个车轮的双轴车辆,WhlF信号的阵列:
*尺寸为 3 上 4;
*根据车轴和车轮的位置,包含从悬挂侧作用在车轮上的力:
+
+
| 车轮 | 数组元素 | 轴心 | 车轮号码 | 动力轴 |
|---|---|---|---|---|
前左 |
|
|
|
惯性轴 (纵向) |
前右 |
|
|
|
|
后左 |
|
|
|
|
后右 |
|
|
|
|
前左 |
|
|
|
惯性轴 (横向) |
前右 |
|
|
|
|
后左 |
|
|
|
|
后右 |
|
|
|
|
前左 |
|
|
|
惯性轴 (垂直) |
前右 |
|
|
|
|
后左 |
|
|
|
|
后右 |
|
|
|
| 数据类型 |
|
| 复数支持 |
非也。 |
WhlV
# —
车轮转速
阵列
Details
车轮的纵向、横向和垂直旋转速度 轴上 ,以m/s为单位。: 3 车辆上的车轮数量。
-
WhlV[1,。..]-车轮沿惯性轴的旋转速度 (纵向); -
WhlV[2,。..]-车轮沿惯性轴的旋转速度 (横向); -
WhlV[3,。..]-车轮沿惯性轴的旋转速度 (垂直)。
例如,对于每个轴上有两个车轮的两轴车辆,WhlV信号的阵列:
*尺寸为 3 上 4;
*根据车轴和车轮的位置,包含车轮的转速:
+
+
| 车轮 | 数组元素 | 轴心 | 车轮号码 | 动力轴 |
|---|---|---|---|---|
前左 |
|
|
|
惯性轴 (纵向) |
前右 |
|
|
|
|
后左 |
|
|
|
|
后右 |
|
|
|
|
前左 |
|
|
|
惯性轴 (横向) |
前右 |
|
|
|
|
后左 |
|
|
|
|
后右 |
|
|
|
|
前左 |
|
|
|
惯性轴 (垂直) |
前右 |
|
|
|
|
后左 |
|
|
|
|
后右 |
|
|
|
| 数据类型 |
|
| 复数支持 |
非也。 |
WhlAng
# —
车轮的外倾角、倾斜和收敛角度
阵列
Details
车轮在轴上的外倾角、倾斜和收敛角度 还有轮子 ,以弧度计。 数组的大小: 3 车辆上的车轮数量。
-
WhlAng[1,。..]-外倾角; -
WhlAng[2,。..]-倾斜角度; -
WhlAng[3,。..]-会聚角。
例如,对于每个轴上有两个车轮的双轴车辆,WhlAng信号的数组:
*尺寸为 3 上 4;
*根据车轴和车轮的位置包含角度:
+
+
| 车轮 | 数组元素 | 轴心 | 车轮号码 | 角落 |
|---|---|---|---|---|
前左 |
|
|
|
外倾角 |
前右 |
|
|
|
|
后左 |
|
|
|
|
后右 |
|
|
|
|
前左 |
|
|
|
倾斜角度(脚轮) |
前右 |
|
|
|
|
后左 |
|
|
|
|
后右 |
|
|
|
|
前左 |
|
|
|
会聚角(脚趾) |
前右 |
|
|
|
|
后左 |
|
|
|
|
后右 |
|
|
|
| 数据类型 |
|
| 复数支持 |
非也。 |
参数
主要群体
# Enable active damping — 启用阻尼
Details
启用阻尼。
依赖关系
选中此框后,将显示选项:
-
Damping coefficient map [f_act_susp_cz], Ns/m ;
-
Damping actuator duty cycle breakpoints [f_act_susp_duty_bpt] ;
-
Damping actuator velocity breakpoints [f_act_susp_zdot_bpt], m/s .
| 默认值 |
|
| 程序使用名称 |
|
| 可调谐 |
无 |
| 可计算 |
是 |
# Number of axles NumAxl — 轴数
Details
轴数 ,一个无量纲参数。
| 默认值 |
|
| 程序使用名称 |
|
| 可调谐 |
无 |
| 可计算 |
是 |
# Number of wheels per axle [NumWhlsByAxl] — 每轴车轮数
Details
每轴车轮数 ,一个无量纲参数。 向量等于值 1 乘以轴数 的车辆。 例如, [1, 2] 表示第一车轴上的一个车轮和第二车轴上的两个车轮。
| 默认值 |
|
| 程序使用名称 |
|
| 可调谐 |
无 |
| 可计算 |
是 |
# Steered axle enable by axle [StrgEnByAxl] — 用于激活轴控制的逻辑向量
Details
逻辑无量纲向量 ,其激活轴控制。 向量等于值 1 乘以轴数 的车辆。 例如,对于双轴车辆,值:
-
[1 0]-激活轴1控制和禁用轴2控制; -
[1 1]-激活轴1和2的控制。
依赖关系
设置此参数的值时 1:
StrgAng*端口被激活。 出现以下参数: *Toe angle vs steering angle slope ToeStrgSlp ; Caster angle vs steering angle slope CasterStrgSlp ; Camber angle vs steering angle slope CamberStrgSlp ; * *Suspension height vs steering angle slope StrgHgtSlp, m/rad .
例如,对于每个车轴上有两个车轮的双轴车辆,您可以在第一个车轴上输入两个车轮的转弯角度。:
要使用*StrgAng*端口,请设置参数 *Steered axle enable by axle [StrgEnByAxl] 价值 [1 0]. 输入数据数组具有大小 1 上 2.
*StrgAng*信号阵列根据车轴和车轮的位置包含两个旋转角度:
+
+
| 车轮 | 数组元素 | 轴心 | 车轮号码 |
|---|---|---|---|
前左 |
|
|
|
前右 |
|
|
|
| 默认值 |
|
| 程序使用名称 |
|
| 可调谐 |
无 |
| 可计算 |
是 |
# Anti-sway axle enable by axle [AntiSwayEnByAxl] — 用于激活轴稳定的逻辑向量
Details
激活轴稳定的逻辑无量纲矢量 . 例如,值 [1 0] 激活轴1稳定和禁用轴2稳定. 向量等于 1 乘以轴数 的车辆。
依赖关系
设置此参数的值时 1 出现以下参数:
-
Anti-sway arm radius AntiSwayR, m ;
-
Anti-sway arm neutral angle AntiSwayNtrlAng, rad ;
-
Anti-sway torsion spring constant AntiSwayTrsK, Nm/rad .
| 默认值 |
|
| 程序使用名称 |
|
| 可调谐 |
无 |
| 可计算 |
是 |
合规和阻尼
# Suspension spring constant Kz, N/m — 悬架弹簧的刚度系数
Details
线性刚度系数 用于车轴上独立悬挂轮的垂直弹簧 ,以N/m计。
向量等于值 1 乘以轴数 的车辆。 如果指定标量值,则块将此值用于所有轴。
| 默认值 |
|
| 程序使用名称 |
|
| 可调谐 |
无 |
| 可计算 |
是 |
# Suspension spring preload F0z, N — 悬架弹簧的预紧力
Details
垂直力 在轮毂的参考坐标中,施加在轴上的车轮上的弹簧的预紧力,以牛顿为单位测量。 正预紧力:
*导致车辆抬起; *沿负惯性轴定向 .
向量等于值 1 乘以轴数 的车辆。 如果指定标量值,则块将此值用于所有轴。
| 默认值 |
|
| 程序使用名称 |
|
| 可调谐 |
无 |
| 可计算 |
是 |
# Suspension shock damping constant Cz, Ns/m — 悬架减震器的阻尼系数
Details
线性系数 用于车轴上独立悬挂轮的垂直阻尼 ,以N〇s/m计。
向量等于值 1 乘以轴数 的车辆。 如果指定标量值,则块将此值用于所有轴。
依赖关系
要使用此选项,请取消选中该框。 Enable active damping .
| 默认值 |
|
| 程序使用名称 |
|
| 可调谐 |
无 |
| 可计算 |
是 |
# Suspension maximum height Hmax, m — 最大悬挂高度
Details
最大悬架伸展或最小悬架压缩高度 为轴 在悬架到达刚性停止之前,以米为单位测量。
向量等于值 1 乘以轴数 的车辆。 如果指定标量值,则块将此值用于所有轴。
| 默认值 |
|
| 程序使用名称 |
|
| 可调谐 |
无 |
| 可计算 |
是 |
主动阻尼
# Damping coefficient map [f_act_susp_cz], Ns/m — 填充因子的插值表
Details
阻尼系数表作为主动填充因子和驱动器压缩率的函数,单位为N∶s/m。每个值确定填充因子和驱动器速度的特定组合的阻尼。 数组的维数必须与填充因子的参考点矢量的维数相对应。 和驱动速度 .
依赖关系
要使用此选项,请取消选中该框。 Enable active damping .
| 默认值 |
|
| 程序使用名称 |
|
| 可调谐 |
无 |
| 可计算 |
是 |
# Damping actuator duty cycle breakpoints [f_act_susp_duty_bpt] — 填充因子参考点
Details
阻尼驱动器的填充因子的参考点,一个无量纲参数。
依赖关系
要使用此选项,请取消选中该框。 Enable active damping .
| 默认值 |
|
| 程序使用名称 |
|
| 可调谐 |
无 |
| 可计算 |
是 |
# Damping actuator velocity breakpoints [f_act_susp_zdot_bpt], m/s — 速度参考点
Details
阻尼驱动速度的参考点,以m/s为单位。
依赖关系
要使用此选项,请取消选中该框。 Enable active damping .
| 默认值 |
|
| 程序使用名称 |
|
| 可调谐 |
无 |
| 可计算 |
是 |
几何设置和效果
# Toe angle at steering center Toe, rad — 会聚角
Details
标称角度 在零旋转角度下的悬浮会聚,以弧度测量。
| 默认值 |
|
| 程序使用名称 |
|
| 可调谐 |
无 |
| 可计算 |
是 |
# Roll steer angle vs suspension height slope RollStrgSlp, rad/m — 悬架的旋转角度
Details
旋转角度 取决于悬浮液的高度,以rad/m测量。
向量等于值 1 乘以轴数 的车辆。 如果指定标量值,则块将此值用于所有轴。
| 默认值 |
|
| 程序使用名称 |
|
| 可调谐 |
无 |
| 可计算 |
是 |
# Toe angle vs steering angle slope ToeStrgSlp — 收敛的角度取决于车轮的旋转角度
Details
车轮收敛角 取决于旋转角度,无量纲参数。
向量等于值 1 乘以轴数 的车辆。 如果指定标量值,则块将此值用于所有轴。
依赖关系
要使用*StrgAng*端口,请设置参数 Steered axle enable by axle [StrgEnByAxl] 价值 1.
| 默认值 |
|
| 程序使用名称 |
|
| 可调谐 |
无 |
| 可计算 |
是 |
# Caster angle at steering center Caster, rad — 车轮的旋转轴线在车轮中心的角度
Details
标称倾斜角度 车轮在零旋转角度下的旋转轴线,以弧度为单位。
| 默认值 |
|
| 程序使用名称 |
|
| 可调谐 |
无 |
| 可计算 |
是 |
# Caster angle vs suspension height slope CasterHslp, rad/m — 车轮旋转轴线的倾斜角度取决于悬架的高度
Details
倾斜角度 车轮的旋转轴线取决于悬架的高度,以rad/m测量。
向量等于值 1 乘以轴数 的车辆。 如果指定标量值,则块将此值用于所有轴。
| 默认值 |
|
| 程序使用名称 |
|
| 可调谐 |
无 |
| 可计算 |
是 |
# Caster angle vs steering angle slope CasterStrgSlp — 车轮的旋转轴线的倾斜角度取决于车轮的旋转角度
Details
倾斜角度 车轮的旋转轴线取决于旋转角度,这是一个无量纲参数。
向量等于值 1 乘以轴数 的车辆。 如果指定标量值,则块将此值用于所有轴。
依赖关系
要使用*StrgAng*端口,请设置参数 Steered axle enable by axle [StrgEnByAxl] 价值 1.
| 默认值 |
|
| 程序使用名称 |
|
| 可调谐 |
无 |
| 可计算 |
是 |
# Camber angle at steering center Camber, rad — 车轮中心的外倾角
Details
公称外倾角 悬浮在零旋转角度,以弧度测量。
| 默认值 |
|
| 程序使用名称 |
|
| 可调谐 |
无 |
| 可计算 |
是 |
# Camber angle vs suspension height slope CamberHslp, rad/m — 外倾角取决于悬挂高度
Details
外倾角 取决于悬浮液的高度,以rad/m测量。
向量等于值 1 乘以轴数 的车辆。 如果指定标量值,则块将此值用于所有轴。
| 默认值 |
|
| 程序使用名称 |
|
| 可调谐 |
无 |
| 可计算 |
是 |
# Camber angle vs steering angle slope CamberStrgSlp — 外倾角取决于车轮的旋转角度
Details
外倾角 取决于旋转角度,无量纲参数。
向量等于值 1 乘以轴数 的车辆。 如果指定标量值,则块将此值用于所有轴。
依赖关系
要使用*StrgAng*端口,请设置参数 Steered axle enable by axle [StrgEnByAxl] 价值 1.
| 默认值 |
|
| 程序使用名称 |
|
| 可调谐 |
无 |
| 可计算 |
是 |
# Suspension height vs steering angle slope StrgHgtSlp, m/rad — 悬挂高度取决于车轮的旋转角度
Details
旋转角度的偏差 施加在悬架轮毂轴承点上的垂直力,单位为m/rad。
向量等于值 1 乘以轴数 的车辆。 如果指定标量值,则块将此值用于所有轴。
依赖关系
要使用*StrgAng*端口,请设置参数 Steered axle enable by axle [StrgEnByAxl] 价值 1.
| 默认值 |
|
| 程序使用名称 |
|
| 可调谐 |
无 |
| 可计算 |
是 |
防侧倾参数
# Anti-sway arm radius AntiSwayR, m — 稳定杆的半径
Details
半径 稳定杆的杠杆,以米为单位。
向量等于值 1 乘以轴数 的车辆。 如果指定标量值,则块将此值用于所有轴。
依赖关系
设置此参数的值时 1 出现以下参数:
-
Anti-sway arm neutral angle AntiSwayNtrlAng, rad ;
-
Anti-sway torsion spring constant AntiSwayTrsK, Nm/rad .
| 默认值 |
|
| 程序使用名称 |
|
| 可调谐 |
无 |
| 可计算 |
是 |
# Anti-sway arm neutral angle AntiSwayNtrlAng, rad — 稳定杆的中性角
Details
中性角 稳定杆在悬架标称高度上的杠杆,以弧度测量。
向量等于值 1 乘以轴数 的车辆。 如果指定标量值,则块将此值用于所有轴。
依赖关系
设置此参数的值时 1 出现以下参数:
-
Anti-sway arm radius AntiSwayR, m ;
-
Anti-sway torsion spring constant AntiSwayTrsK, Nm/rad .
| 默认值 |
|
| 程序使用名称 |
|
| 可调谐 |
无 |
| 可计算 |
是 |
# Anti-sway torsion spring constant AntiSwayTrsK, Nm/rad — 稳定杆的扭转刚度
Details
扭转刚度 稳定剂棒,以nm/rad测量。
向量等于值 1 乘以轴数 的车辆。 如果指定标量值,则块将此值用于所有轴。
依赖关系
设置此参数的值时 1 出现以下参数:
-
Anti-sway arm radius AntiSwayR, m ;
-
Anti-sway arm neutral angle AntiSwayNtrlAng, rad .
| 默认值 |
|
| 程序使用名称 |
|
| 可调谐 |
无 |
| 可计算 |
是 |