具有风扇负载的发动机的软起动装置
导言
软起动装置(缩写为softstarter)用于异步电动机的受控启动和必要时的停机。 典型的装置是风扇、泵、压缩机、输送机、破碎机和磨坊. SCP逐渐增加电机电压,减少了变速器和负载中的浪涌电流和机械冲击。 对于具有高惯性的风扇,这有助于在加速过程中减少皮带、轴承和网络上的负载。
SCP的优点是设置时间和初始启动电压,减少网络损耗和机械应力,旁路旁路后,降低功率部分的损耗。 限制-当电压降低时,可用扭矩也会降低;重负载可能无法加速。 SCP不提供长期速度控制,晶闸管控制在启动期间产生谐波。 应检查特定单元的设置和热稳定性以及启动频率[1]。
例实现了模型的计算和验证 softstarter.engee:从三相晶闸管UPR加速机械额定功率为15kW的异步电动机,然后用旁路接触器分流晶闸管。
理论部分
在SCP的每个相中,一对反并联晶闸管借助释放角改变电机的工作电压 . 开始时,大角度限制电压;降低 增加它。 在所有其他条件相同的情况下,起始电磁力矩大约与电压的平方成正比。 这种近似对于调谐很有用,但它不能用谐波和惯性代替瞬态过程的计算[1]。 依赖性(1)解释为什么当电压降低时,有必要检查起动转矩的充分性。
超频后,晶闸管几乎完全打开。 与SCP并联连接的接触器接受负载电流并减少功率调节器中的损耗。 为了评估开关,比较短路前后的相同时间窗口,本地电流最大值和速度[1,5]。
初始数据和参数计算
对于再现的示例,根据目录[2]接受AIR160S2发动机。 15千瓦的额定功率为机械功率 . 机单元的额定总电功率分别计算。 没有负载护照的风扇的惯性是一个假设。 初始数据汇总于表1。
总功率和额定扭矩由公式(2)和(3)确定。
表1-护照数据和假设
| 价值 | 意义 | 立足点,立足点 |
|---|---|---|
| 15千瓦 | 发动机护照[2] | |
| , | 380v,50赫兹 | 护照[2] |
| , | 每分钟2930转,1对极 | 护照[2] |
| , | 0.894; 0.89 | 护照[2] |
| , | 28.6A;7.5 | 护照[2] |
| , | 2.2; 2.3 | 护照[2] |
| 0.05公斤*m2 | 护照[2] | |
| 0.15公斤*m2 | 作为一个例子接受 | |
| 计算方案的假设[3] |
计算过程重复了AnyMath[3]的例子:相电压和滑移→标称和最大扭矩→替代电路支路的电阻→散射和磁化电感→系数的五个改进 . 不需要替代技术。 计算出的参数见表2。
表2-计算后的块参数
| 参数 | 意义 | 评论 |
|---|---|---|
,S_rated 机器和惯性 |
18852.27VA | 全电力 |
V_rated, f_rated, N_pole_pairs |
380V;50Hz;1 | 有效值线电压 |
| , | 0.260;0.153欧姆 | 根据替换方案[3] |
| 0.252欧姆 | 对称散射 | |
| 16.674欧姆 | 磁化分支 | |
| 0.252欧姆 | 被接受为平等 具有对称网络 | |
| 0.2公斤*m2 | 共同轴上的惯性 | |
| 0.526秒 | 在基地上 | |
| 51.251N*m | 风扇扭矩在 |
负荷设定比率 ;标志意味着抵消旋转。 该系数的选择使得在额定2930rpm时风扇消耗15kW。
在"电机的惯性"块中,设置了以下参数 kg*m2,满负荷 ,50赫兹和一对极点。
阻尼参数 对应于工作点附近的大约0.72kw的机械损耗[4]。
负载因子和惯性常数由式(4)确定。
下一个单元格重复代码中的计算。 它的结果可以与表2进行比较;它不会将参数写回模型。
function ssp_motor_and_load()
    # 护照:P2轴动力。
    P2 = 15_000.0; Uline = 380.0; f = 50.0; nN = 2930.0
    eta = 0.894; cosphi = 0.89; IN = 28.6
    ki = 7.5; mP = 2.2; mM = 2.3; polepairs = 1
    # 相电压、滑差和力矩。
    Uphase = Uline / sqrt(3)
    n0 = 60f / polepairs
    sN = (n0 - nN) / n0
    sK = sN * (mM + sqrt(mM^2 - 1))
    omega0 = 2pi*f / polepairs
    omegaN = pi*nN / 30
    MN = P2 / omegaN
    MP = mP*MN
    MM = mM*MN
    Pmechloss = 0.05P2
    # 转子的阻力,考虑到机械损耗。
    Rr = (P2 + Pmechloss)*sN / (3IN^2*(1-sN))
    C = 1.02
    Rs = Lsigma = Lm = 0.0
    # 替换方案中c系数的五个改进。
    for _ in 1:5
        Rs = Uphase*cosphi*(1-eta)/IN - C^2*Rr - Pmechloss/(3IN^2)
        Lsigma = Uphase/(4pi*f*(1+C^2)*ki*IN)
        L1 = Uphase/(2pi*f*IN*sqrt(1-cosphi^2) - (2/3)*(2pi*f*MM*sN)/(polepairs*Uphase*sK))
        Lm = L1 - Lsigma
        C = 1 + Lsigma/Lm
    end
    # 负载的全电功率和惯量。
    S = P2/(eta*cosphi)
    Jrotor = 0.05
    Jfan_assumed = 0.15
    J = Jrotor + Jfan_assumed
    Kfan = MN/(omegaN/omega0)^2
    H = J*omega0^2/(2S)
    (; S, Uphase, n0, sN, sK, MN, MP, MM, Rs, Rr,
       Xls=2pi*f*Lsigma, Xlr=2pi*f*Lsigma, Xm=2pi*f*Lm,
       C, J, Kfan, H)
end
ssp_motor_and_load()
控制系统的逻辑
座 GateLogic 利用时间、网络频率和预设角度生成六个晶闸管的同步开启脉冲 . 角度从线性减小 (150°)在10秒内达到0.02rad。
在达到0.97OE的速度和10.2s的期满之后,接触器信号被复位。:
-1表示开放旁路,
-0表示闭合的[5]。
旁路状态的顺序见表3。
表3-控制序列
| 区域 | 晶闸管角度 | 旁路条件 |
|---|---|---|
| 与 | 线性下降150°→1.15° | 打开 |
| 与 | 0.02高兴 | 时间曝光 |
| 与 | 0.02高兴 | 短路在 O.E. |
锁存逻辑在致动后使旁路保持在闭合状态。
启动由预设的时间角度程序控制。 该逻辑中没有有效电流反馈和热保护;因此,必须根据运行结果评估浪涌电流限制。
AnyMath模型的描述
示例模型如图1所示。
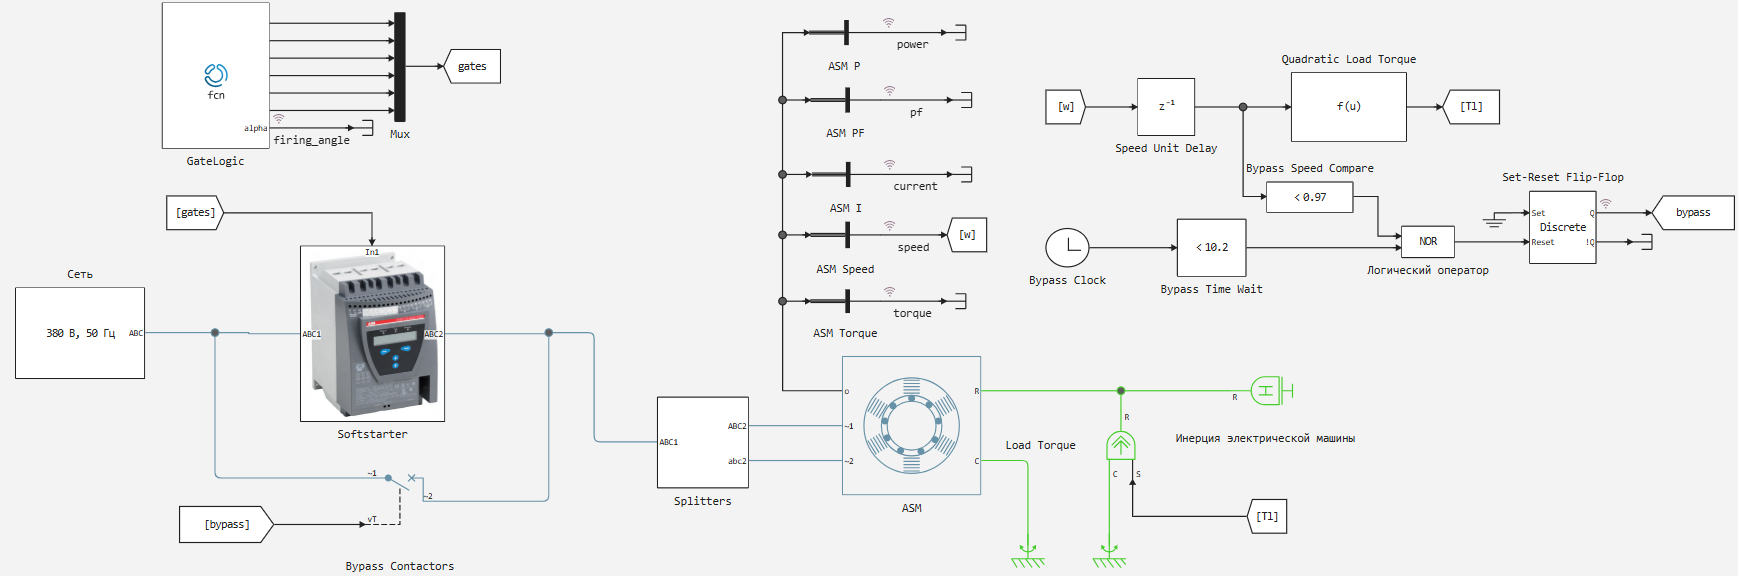
图1-使用UPR对带有风扇负载的ADKZR进行超频的过程的AnyMath模型
物理块和负载
模型的物理部分由以下元素组成。
三相380V,50Hz网络为SCP供电 Softstarter 具有六个反并联晶闸管和RC电路。 的黎波里 Bypass Contactors 并联连接到调节器。 异步机器 ASM 它连接到"电机惯性"单元和受控风扇扭矩源。 相位源的幅度为310.269V,位移为120°。 名为的子系统 Splitters 它在电气上实现了一个具有共同中性的恒星。
模型管理系统
支化系统由以下部分组成。
AnyMath功能块 - GateLogic 阈值为0.97OE的脉冲路由和速度比较逻辑构成发动机启动和旁路。
座 Clock 并且设定的时间阈值为10.2s禁止SCP的早期搭桥手术。
街区 NOR 和 Set-Reset Flip-Flop 它们保持接触器状态。
机器的测量单元记录速度,扭矩,终端电流,有功功率和功率因数以记录结果[5,6]。
建模和数据收集
下面的单元格加载现有模型文件,如果尚未打开,则运行 engee.run. 它不会导致 engee.save 它不会改变参数或块。 运行后,将签入必要密钥的可用性 simout. 在这个脚本中获取时间序列的唯一方法是 – collect(simout[ключ]) 如在AnyMath软件控制[7]的例子。
在 simout 记录被使用 softstarter/speed, softstarter/current, softstarter/Set-Reset Flip-Flop.Q, softstarter/GateLogic.alpha, softstarter/P_measure.1, softstarter/PF_measure.1. 机器的测量电流以相对单位表示。
该模型设计用于多达13个固定增量为0.25ms,即每个信号有52 001个样本。
# 指定脚本和现有模型所在的目录。
ssp_project_dir = @__DIR__
model_name = "softstarter"
ssp_model_path = joinpath(ssp_project_dir,"$model_name.engee")
if !any(m -> string(m.name) == model_name, engee.get_all_models())
    engee.load(ssp_model_path)
end
# 计算模型会创建一个新的simout;不保存模型文件。
engee.run(model_name)
# 我们检查图表和旁路的所有信号都被记录下来.
ssp_required = ["$model_name/speed","$model_name/current",
    "$model_name/Set-Reset Flip-Flop.Q","$model_name/firing_angle",
    "$model_name/power","$model_name/pf"]
ssp_missing = setdiff(ssp_required,collect(keys(simout)))
isempty(ssp_missing) || error("Нет сигналов в simout: " * join(ssp_missing,", "))
Dict(k => size(collect(simout[k]),1) for k in ssp_required)
讨论结果
下面单元格中的代码以相对单位绘制整个启动时间的速度和电流。 搭桥手术的时刻 它是由接触器信号的边缘在 simout.
using Statistics, Plots
# 我们仅从上次simout运行的结果读取所有时间序列。
ssp_speed_data = collect(simout["$model_name/speed"])
ssp_current_data = collect(simout["$model_name/current"])
ssp_bypass_data = collect(simout["$model_name/Set-Reset Flip-Flop.Q"])
ssp_power_data = collect(simout["$model_name/power"])
ssp_pf_data = collect(simout["$model_name/pf"])
ssp_t = Float64.(ssp_speed_data.time)
ssp_n = Float64.(ssp_speed_data.value)
ssp_i = Float64.(ssp_current_data.value)
ssp_b = Bool.(ssp_bypass_data.value)
# 前1→0表示旁路接触器闭合。
ssp_edge = findfirst(ssp_b[1:end-1] .& .!ssp_b[2:end])
ssp_edge === nothing && error("Не найдено замыкание bypass")
ssp_tb = ssp_t[ssp_edge+1]
ssp_before = (ssp_t .>= ssp_tb-0.2) .& (ssp_t .< ssp_tb)
ssp_after = (ssp_t .>= ssp_tb) .& (ssp_t .< ssp_tb+0.2)
ssp_steady = ssp_t .>= 12.0
# 我们比较了旁路前后相同的0.2s窗口。
ssp_stats = (; bypass_s=ssp_tb, speed_pu=mean(ssp_n[ssp_steady]),
    current_pu=mean(ssp_i[ssp_steady]),
    current_before_pu=mean(ssp_i[ssp_before]),
    current_after_pu=mean(ssp_i[ssp_after]),
    current_peak_before_pu=maximum(ssp_i[ssp_before]),
    current_peak_after_pu=maximum(ssp_i[ssp_after]),
    current_peak_start_pu=maximum(ssp_i),
    peak_change_percent=100*(maximum(ssp_i[ssp_after])/maximum(ssp_i[ssp_before])-1),
    mean_change_percent=100*(mean(ssp_i[ssp_after])/mean(ssp_i[ssp_before])-1),
    active_power_kw=mean(ssp_power_data.value[ssp_steady])*ssp_motor_and_load().S/1000,
    pf=mean(ssp_pf_data.value[ssp_steady]))
# 两个图表面板:速度和电流。
gr(format=:png)
ssp_p1 = plot(ssp_t,ssp_n; xlabel="时间,从", ylabel="速度,O.E.", label="转子", lw=1.5)
vline!(ssp_p1,[ssp_tb]; label="Bypass", ls=:dash)
ssp_p2 = plot(ssp_t,ssp_i; xlabel="时间,从", ylabel="电流,O.E.", label="Terminal current", lw=1.4)
vline!(ssp_p2,[ssp_tb]; label="Bypass", ls=:dash)
ssp_zoom = (ssp_t .>= ssp_tb-0.2) .& (ssp_t .<= ssp_tb+0.2)
ssp_p3 = plot(ssp_t[ssp_zoom],ssp_i[ssp_zoom];
    xlabel="时间,从", ylabel="电流,O.E.", label="±0.2s", lw=1.5)
vline!(ssp_p3,[ssp_tb]; label="Bypass", ls=:dash)
ssp_fig = plot(ssp_p1,ssp_p2, ssp_p3; layout=(3,1), size=(1000,900));

# 下一行将图形保存为png格式
savefig(ssp_fig,joinpath(ssp_project_dir,"softstarter_script_results.png"))
# ssp_fig
绘制的图形如图2所示。
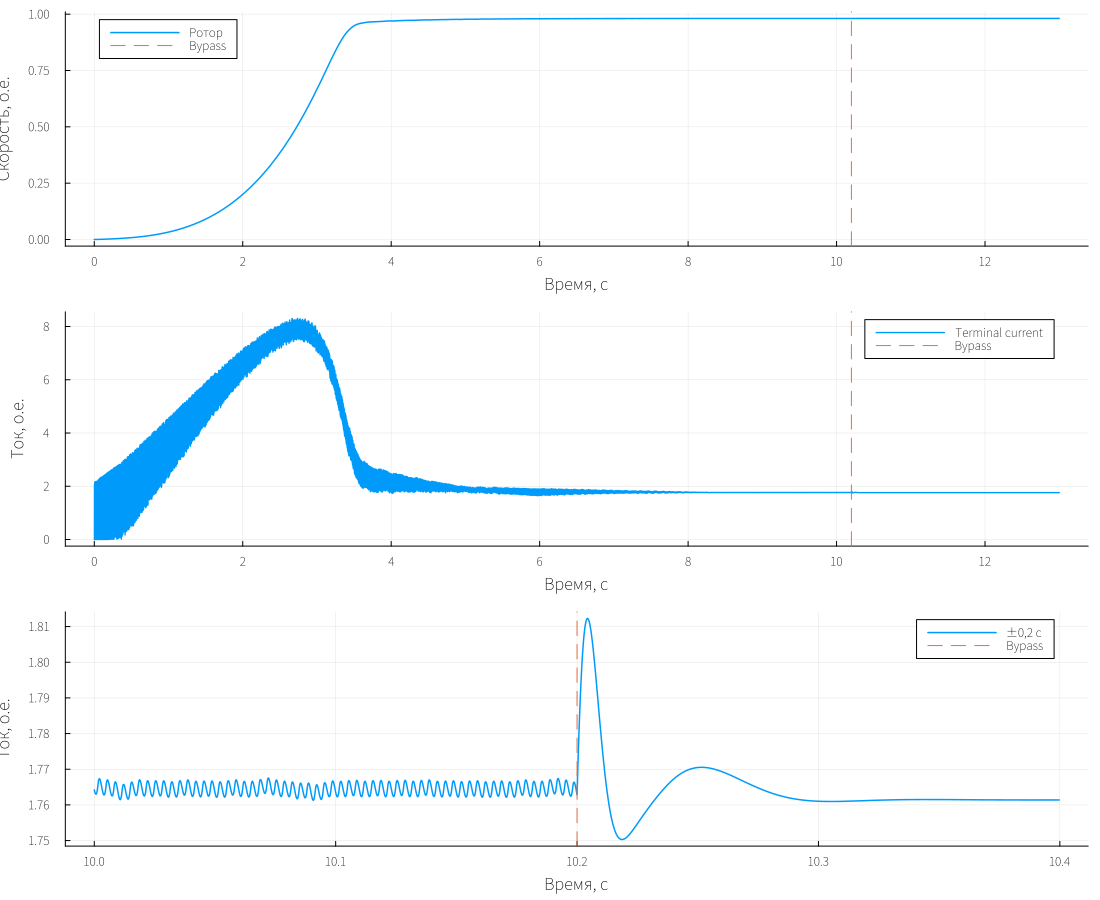
图2-控制运行中的加速度、电机电流和旁路开关
在控制运行期间,设定后的转速为0.981rpm,或2942.95rpm。
12-13秒的平均终端电流信号为1.761欧姆。;
该信号在发射时的峰值为8.303OE,约为2.741s。
发动机输入有功功率为16.896kw,功率因数为0.882。
根据负载定律,风扇轴上的功率约为15.2kW,因为运行速度略高于额定的2930rpm。 各项指标汇总于表4。
表4-基准 simout
| 指标 | 意义 |
|---|---|
| 旁路关闭时间 | 10.2c |
| 安装后的速度 | 0.981O.E. |
| 12-13c时的平均终端电流 | 1.761O.E. |
| 每次启动的最大终端电流 | 8.303O.E. |
| 安装后有功功率 | 16.896千瓦 |
| 安装后的功率因数 | 0.882 |
旁路点的评估(旁路旁路)
让我们在SCP的旁路点绘制电流:
ssp_zoom = (ssp_t .>= ssp_tb-0.2) .& (ssp_t .<= ssp_tb+0.2)
ssp_p3 = plot(ssp_t[ssp_zoom],ssp_i[ssp_zoom];
    xlabel="时间,从", ylabel="电流,O.E.", label="±0.2s", lw=1.5)
vline!(ssp_p3,[ssp_tb]; label="Bypass", ls=:dash)
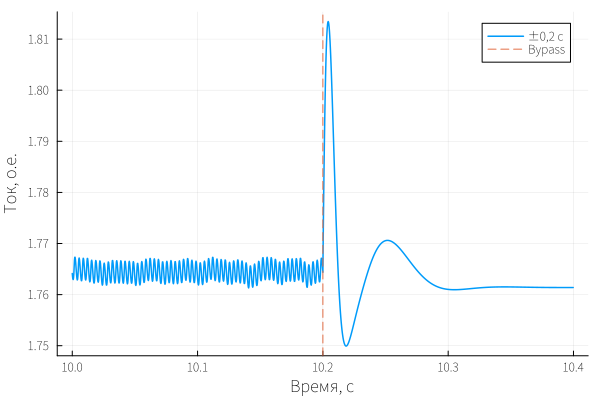
在10.0-10.2s范围内,平均端电流为1.764a.e.,最大值为1.768a.e.。
在10.2-10.4s范围内,平均电流为1.764OE,最大值为1.812oe。
切换后,平均值变化了-0.016%,局部最大值增加了2.53%。
一个短暂的峰值是可见的,但电流没有稳定的增加。
切换前后的最小速度为0.981au。
如此小的下降不会破坏加速度。 通过式(5)求出相对变化。
实用建议和发展
- 用风扇实际减少的惯性代替被接受的惯性 kg*m2并检查特性 据特定单元的数据。
- 选择SCP时,检查允许电流、每小时启动次数和晶闸管的热负载;该模型没有活动电流限制。 对于ABB风扇,它提供了加速时间和电流限制设定点的指导[1]。
- 要检查网络,请添加电源变压器和电缆的可靠阻抗,然后在不同的电压和电阻点重复启动。
- 有关详细的旁路,请注册 晶闸管和接触器上的相电流和电压,评估相位匹配和开关峰值。
- 脚本可以与新引擎的模型一起复制:更改项目路径和护照数据,重新计算模型参数,然后运行并比较指标。 您可以将其开发为一系列参数化运行和自动比较表,使参考模型保持独立。
使用过的来源
- ABB。 Softstarter Handbook,1SFC132060M0201(2010)。 连结。
- Pumpelprom. AIR160S2的技术文档。 连结。
- 项目"[异步电动机模型](https://engee.com/community/ru/catalogs/projects/model-asinkhronnogo-dvigatelia )"。 AnyMath社区。
- 块"[电机的惯性](https://engee.com/helpcenter/stable/cn/fmod-electrical-mechanical/machine-inertia.html )"。 AnyMath文档。
- 块"三相开关和控制сигнал".AnyMath文档。
- 块"测量异步машины".AnyMath文档。
- 该块[软件仿真管理和simout](https://engee.com/helpcenter/stable/ru-en/modeling/programmatic-modeling-example.html )"。 AnyMath文档。
- 该块异步网络块参数машины".AnyMath文档。