车辆车身 6 自由度
具有平移和旋转运动的两轴车体。
模块类型: SubSystem
|
库中的路径: |
资料描述
座 车辆车身 6 自由度 实现具有六个自由度的刚性双轴车身(TC)模型,用于计算纵向,横向,垂直以及俯仰,滚动和偏航运动。 该单元考虑到车身重量,惯性,空气动力阻力,道路坡度以及由于悬架和外力和力矩引起的车轴之间的重量分布。 使用选项卡上的选项 惯性载荷 用于分析各种负载条件下的车辆动力学。
该装置可以连接到虚拟传感器、悬架系统或外部系统,如车身控制驱动器。 使用块 车辆车身 6 自由度 在平稳运行和操纵的研究中,模拟阻力,乘客负载和悬架附着点位置的影响。
要使用其他输入端口,请在参数组中 输入信号 勾选以下方框:
-
挂接力 -在车辆的参考系中打开与作用在车身上的耦合力相关联的*Fh*端口;
-
挂接力矩 -打开与车辆参考系中的离合器力矩相关联的*Mh*端口。
惯性载荷
- 要分析不同负载条件下的车辆动力学,请使用选项卡中的参数 惯性载荷 . 特别是,您可以设置以下负载
-
*前传输;
*前后排乘客;
*车身上部的负荷;
*行李部分的货物。
对于每个负载,您可以指定质量,位置和惯性。
插图显示了负载的位置和车辆的尺寸(TS)。 该表显示了位置参数标志的相应设置。
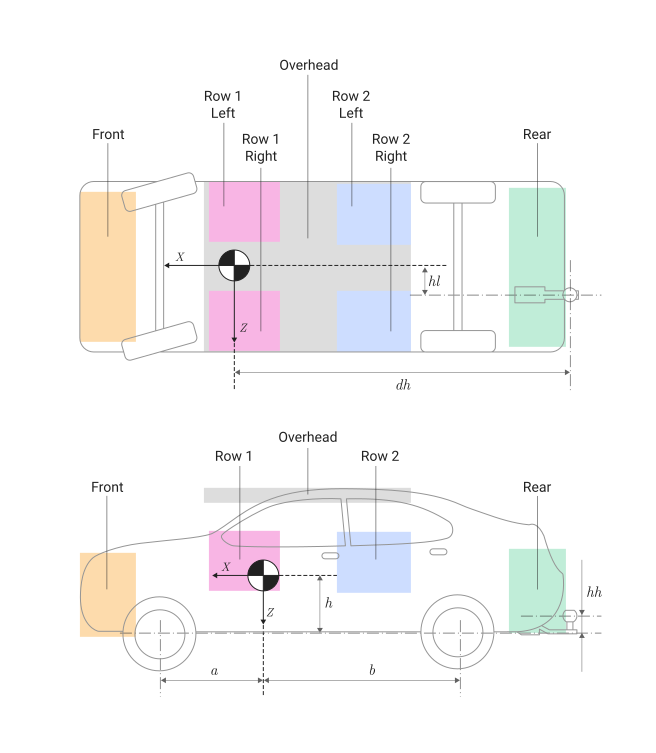
插图显示:
-
-沿轴线从质心(CM)到联接装置的横向距离 在车辆的参考系;
-
-从联接装置到牵引车重心在公共轴平面上的法线投影点的纵向距离;
-
-所述联接装置在所述轴线的平面上方沿所述轴线的高度 在车辆的参考系;
-
-车辆质心在轴线平面上方的高度;
-
-前轮和后轮分别从车辆质心的法线投影到轴线的公共平面上的点的距离。
此表显示了确定点所示载荷位置的参数设置。 为了确定位置,块使用以下距离矢量:
*前悬挂安装点,用于沿固定轴加载 车辆(vehicle);
*沿固定轴装载的车辆中心线 车辆;
*前悬挂安装点,用于沿固定轴加载 的车辆。
| 负荷/负荷 | 参数 | 位置示例 |
|---|---|---|
在前面 |
距前轴的距离向量 [z1R], m |
|
从上面 |
距前轴的距离向量 [z2R], m |
|
左边前排 |
距前轴的距离向量 [z3R], m |
|
右前排 |
距前轴的距离向量 [z4R], m |
|
左边后排 |
距前轴的距离向量 [z5R], m |
|
右边后排 |
距前轴的距离向量 [z6R], m |
|
从后面 |
距前轴的距离向量 [z7R], m |
|
运动方程
为了确定车辆的运动,该单元将车辆动力学计算为固体,空气阻力,惯性载荷和坐标变换。 体轴的关联坐标系和车辆的坐标系相同。
座 车辆车身 6 自由度 考虑到相关坐标系围绕惯性参考系相对于平坦地球的旋转。 关联坐标系的原点为车体的重心。
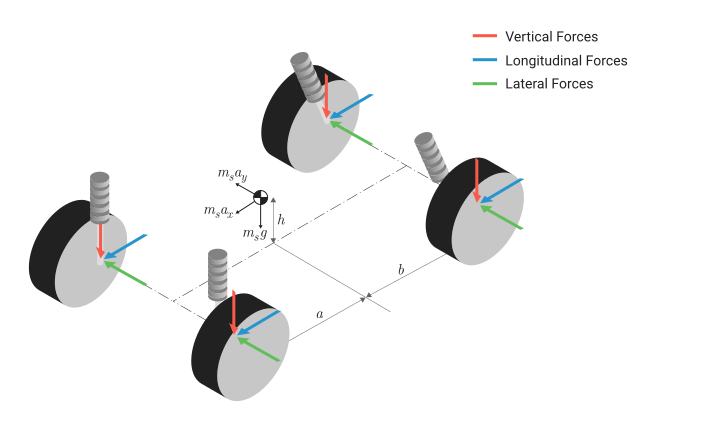
插图显示:
-
-车辆质心在轴线平面上方的高度;
-
-前轮和后轮分别从车辆质心在轴线的公共平面上的法线投影的点的距离。
该模块使用以下公式计算相关坐标系的平移运动,其中施加的力为 都在一个相关的坐标系中,而体的质量 它被认为是永久性的:
哪里 -车辆车身的惯性矩。
体相关联的角速度矢量之间的关系来确定, 和欧拉角的变化率 ,该块将欧拉速度转换为相关坐标系:
这里
-
-车辆坐标系绕轴旋转的角度 ,相对于地面静止(滚动);
-
-车辆坐标系绕轴旋转的角度 ,相对于地面静止(俯仰);
-
-车辆坐标系绕轴旋转的角度 ,相对于地面静止(偏航)。
反向转换 给出了确定欧拉速度矢量的必要关系:
施加的力和力矩是阻力、重力、外力和悬挂力的总和。:
哪里
-
-沿轴施加于车辆质心的阻力 和 在车辆车身的参考系中;
-
-沿轴施加于车辆质心的重力 和 在车辆车身的参考系中;
-
-沿轴施加于车辆质心的外力 和 在车辆车身的参考系中;
-
-沿轴施加于前左悬架连接点的悬架力 和 在车辆车身的参考系中;
-
-沿轴施加于前右悬架连接点的悬架力 和 在车辆车身的参考系中;
-
-沿轴施加于后左悬架连接点的悬架力 和 在车辆车身的参考系中;
-
-沿轴施加于后右悬架连接点的悬架力 和 在车辆车身的参考系中;
-
—沿轴施加于车辆质心的悬架力矩 和 在车辆车身的参考系中;
-
-沿轴施加在车辆质心上的阻力矩 和 在车辆车身的参考系中;
-
-沿轴施加于车辆质心的外部力矩 和 车体的参考系中。
载荷的大小和转动惯量
该模块使用惠更斯-施泰纳定理计算负载的单个质量和转动惯量,同时考虑到车辆的质量和转动惯量:
重力力量_
块使用引导余弦的矩阵来变换重力矢量 在连接系统的惯性固定参照系中.
阻力和阻力时刻
为了确定气流的相对速度,该装置将风速从车辆质心的速度中减去。 利用气流的相对速度,该装置确定阻力 :
哪里
-
-车辆沿轴线的质心、速度和加速度的位移 在车辆的参考系中;
-
-车辆沿轴线的质心、速度和加速度的位移 在车辆的参考系中;
-
-车辆沿轴线的质心、速度和加速度的位移 在车辆的参考系中;
-
-沿轴的风速 和 在车辆的参考系中;
-
-环境空气温度;
-
-大气的特定气体常数;
-
-沿轴作用的气动阻力系数 在TC的参考系中,分别;
-
-额表面积;
-
-绝对环境压力。
利用气流的相对速度,该装置确定阻力矩 :
哪里
-
-分别相对于轴的滚动、俯仰、偏航时的空气阻力矩 在TC的参考系中,分别;
-
-前轮和后轮分别从车辆质心在轴线的公共平面上的法线投影的点的距离。
外力和力矩_
外部力量 和时刻 它们通过端口*FExt*和*MExt*进入。
暂停的强度和时刻
该块假定悬挂力和力矩作用于以下附着点:
-
, -前左;
-
, -前右;
-
, —从左边的后面;
-
, -从后面到右边。
港口
入口处
# Fsusp —
作用在车辆上的悬架力
+
array
Details
在附着点施加在车辆上的纵向、横向和垂直悬架力,以N为单位。信号尺寸为 3×4:
| 数组元素 | 轴心 | 车轮 | 动力轴 |
|---|---|---|---|
|
前面 |
左边的那个 |
轴心 在车辆的参考系(纵向) |
|
前面 |
正确的 |
|
|
背面 |
左边的那个 |
|
|
背面 |
正确的 |
|
|
前面 |
左边的那个 |
轴心 在TC(横向)参照系中 |
|
前面 |
正确的 |
|
|
背面 |
左边的那个 |
|
|
背面 |
正确的 |
|
|
前面 |
左边的那个 |
轴心 在TC参考系(垂直) |
|
前面 |
正确的 |
|
|
背面 |
左边的那个 |
|
|
背面 |
正确的 |
| 数据类型 |
|
支持复数::无
# Msusp —
在车辆上悬挂的时刻
+
array
Details
在附着点施加在车辆上的纵向、横向和垂直悬架扭矩,以nm为单位。 信号维数为 3×4:
| 数组元素 | 轴心 | 车轮 | 矩的轴 |
|---|---|---|---|
|
前面 |
左边的那个 |
轴心 在车辆的参考系(纵向) |
|
前面 |
正确的一个 |
|
|
背面 |
左边的那个 |
|
|
背面 |
正确的一个 |
|
|
前面 |
左边的那个 |
轴心 在TC(横向)参照系中 |
|
前面 |
正确的一个 |
|
|
背面 |
左边的那个 |
|
|
背面 |
正确的一个 |
|
|
前面 |
左边的那个 |
轴心 在TC参考系(垂直) |
|
前面 |
正确的一个 |
|
|
背面 |
左边的那个 |
|
|
背面 |
正确的一个 |
| 数据类型 |
|
支持复数::无
# FExt —
作用在车辆上的外力
+
vector
Details
作用在车辆上的外力,以H为单位,以大小向量的形式给出 1×3 或 3×1:
或
| 数组元素 | 动力轴 |
|---|---|
|
轴心 在车辆的参考系(纵向) |
|
轴心 在TC(横向)参照系中 |
|
轴心 在TC参考系(垂直) |
| 数据类型 |
|
支持复数::无
梅克斯特 —
作用在车辆上的外部力矩
+
vector
Details
作用于车辆的外部扭矩,以nm为单位,以矢量形式给出 1×3 或 3×1:
或
| 数组元素 | 矩的轴线 |
|---|---|
|
轴心 在车辆的参考系(纵向) |
|
轴心 在TC(横向)参照系中 |
|
轴心 在TC参考系(垂直) |
| 数据类型 |
|
支持复数::无
# Fh —
联接装置对车身的张紧力
+
array
Details
联接装置在联接装置的附接点处施加到主体上的联接装置的张紧力, ,在车辆参考系中,以H为单位测量,指定为大小数组 1×3 或 3×1.
依赖关系
要使用此端口,请在参数组中 输入信号 勾选方格 挂接力 .
| 数据类型 |
|
支持复数::无
# Mh —
相对于身体的耦合力矩
+
array
Details
连接点处的耦合力矩, ,相对于车辆的参考系,以nm为单位测量,指定为大小的数组 1×3 或 3×1.
依赖关系
要使用此端口,请在参数组中 输入信号 勾选方格 挂接力矩 .
| 数据类型 |
|
支持复数::无
# AirTemp —
环境温度
+
scalar
Details
环境温度 ,以K为单位测量,作为标量给出。
依赖关系
要使用此端口,请在参数组中 环境 勾选方格 空气温度 .
| 数据类型 |
|
支持复数::无
出口;出口
资料 —
信息信号
+
the tire
Details
块计算的结果的总线。
| 信号 | 描述 | 值 | 测量单位 | |||||
|---|---|---|---|---|---|---|---|---|
|
|
|
|
车辆的CM沿相对于地球固定的轴的位移 |
计算 |
m |
||
|
车辆的CM沿相对于地球固定的轴的位移 |
计算 |
m |
|||||
|
车辆的CM沿相对于地球固定的轴的位移 |
计算 |
m |
|||||
|
|
车辆沿相对于地球固定的轴的CM的速度 |
计算 |
m/s |
||||
|
车辆沿相对于地球固定的轴的CM的速度 |
计算 |
m/s |
|||||
|
车辆沿相对于地球固定的轴的CM的速度 |
计算 |
m/s |
|||||
|
|
车辆的参考系绕相对于地球固定的轴旋转的角度 (卷) |
计算 |
rad |
||||
|
车辆的参考系绕相对于地球固定的轴旋转的角度 (音高) |
计算 |
rad |
|||||
|
车辆的参考系绕相对于地球固定的轴旋转的角度 (偏航) |
计算 |
rad |
|||||
|
|
|
|
前左轴沿相对于地面固定的轴的位移 |
计算 |
m |
||
|
前左轴沿相对于地面固定的轴的位移 |
计算 |
m |
|||||
|
前左轴沿相对于地面固定的轴的位移 |
计算 |
m |
|||||
|
|
前左轴沿相对于地面固定的轴的速度 |
计算 |
m/s |
||||
|
前左轴沿相对于地面固定的轴的速度 |
计算 |
m/s |
|||||
|
前左轴沿相对于地面固定的轴的速度 |
计算 |
m/s |
|||||
|
|
|
前右轴沿相对于地面固定的轴的位移 |
计算 |
m |
|||
|
前右轴沿相对于地面固定的轴的位移 |
计算 |
m |
|||||
|
前右轴沿相对于地面固定的轴的位移 |
计算 |
m |
|||||
|
|
前右轴沿相对于地面固定的轴的速度 |
计算 |
m/s |
||||
|
前右轴沿相对于地面固定的轴的速度 |
计算 |
m/s |
|||||
|
前右轴沿相对于地面固定的轴的速度 |
计算 |
m/s |
|||||
|
|
|
|
后左轴沿相对于地面固定的轴的位移 |
计算 |
m |
||
|
后左轴沿相对于地面固定的轴的位移 |
计算 |
m |
|||||
|
后左轴沿相对于地面固定的轴的位移 |
计算 |
m |
|||||
|
|
后左轴沿相对于地面固定的轴的速度 |
计算 |
m/s |
||||
|
后左轴沿相对于地面固定的轴的速度 |
计算 |
m/s |
|||||
|
后左轴沿相对于地面固定的轴的速度 |
计算 |
m/s |
|||||
|
|
|
后右轴沿相对于地面固定的轴的位移 |
计算 |
m |
|||
|
后右轴沿相对于地面固定的轴的位移 |
计算 |
m |
|||||
|
后右轴沿相对于地面固定的轴的位移 |
计算 |
m |
|||||
|
|
后右轴沿相对于地面固定的轴的速度 |
计算 |
m/s |
||||
|
后右轴沿相对于地面固定的轴的速度 |
计算 |
m/s |
|||||
|
后右轴沿相对于地面固定的轴的速度 |
计算 |
m/s |
|||||
|
|
|
耦合装置相对于轴平面的位移沿相对于地面固定的轴 |
计算 |
m |
|||
|
耦合装置相对于轴平面的位移沿相对于地面固定的轴 |
计算 |
m |
|||||
|
耦合装置相对于轴平面的位移沿相对于地面固定的轴 |
计算 |
m |
|||||
|
|
车辆沿相对于地球固定的轴运动的速度 |
计算 |
m/s |
||||
|
车辆沿相对于地球固定的轴运动的速度 |
计算 |
m/s |
|||||
|
车辆沿相对于地球固定的轴运动的速度 |
计算 |
m/s |
|||||
|
|
|
车辆底盘相对于轴线平面的位移沿相对于地面固定的轴线 |
计算 |
m |
|||
|
车辆底盘相对于轴线平面的位移沿相对于地面固定的轴线 |
计算 |
m |
|||||
|
车辆底盘相对于轴线平面的位移沿相对于地面固定的轴线 |
计算 |
m |
|||||
|
|
车辆底盘沿相对于地面固定的轴线的位移速率 |
计算 |
m/s |
||||
|
车辆底盘沿相对于地面固定的轴线的位移速率 |
计算 |
m/s |
|||||
|
车辆底盘沿相对于地面固定的轴线的位移速率 |
计算 |
m/s |
|||||
|
|
|
|
车辆的CM沿着相对于车辆固定的轴的速度 |
计算 |
m/s |
||
|
车辆的CM沿着相对于车辆固定的轴的速度 |
计算 |
m/s |
|||||
|
车辆的CM沿着相对于车辆固定的轴的速度 |
计算 |
m/s |
|||||
|
|
车辆相对于固定轴的角速度 (滚转率) |
计算 |
rad/s |
||||
|
车辆相对于固定轴的角速度 (俯仰速度) |
计算 |
rad/s |
|||||
|
车辆相对于固定轴的角速度 (偏航率) |
计算 |
rad/s |
|||||
|
|
车辆的CM沿相对于车辆固定的轴线的加速度 |
计算 |
gn |
||||
|
车辆的CM沿相对于车辆固定的轴线的加速度 |
计算 |
gn |
|||||
|
车辆的CM沿相对于车辆固定的轴线的加速度 |
计算 |
gn |
|||||
|
车辆的CM沿相对于车辆固定的轴线的加速度 |
计算 |
m/s2 |
|||||
|
车辆的CM沿相对于车辆固定的轴线的加速度 |
计算 |
m/s2 |
|||||
|
车辆的CM沿相对于车辆固定的轴线的加速度 |
计算 |
m/s2 |
|||||
|
指导余弦矩阵 |
计算 |
rad |
|||||
|
|
|
由此产生的沿相对于车辆静止的轴线作用在车辆CM上的力 |
计算 |
N |
|||
|
由此产生的沿相对于车辆静止的轴线作用在车辆CM上的力 |
计算 |
N |
|||||
|
由此产生的沿相对于车辆静止的轴线作用在车辆CM上的力 |
计算 |
N |
|||||
|
|
沿相对于车辆静止的轴线作用在车辆轴线上的外力 |
输入 |
N |
||||
|
沿相对于车辆静止的轴线作用在车辆轴线上的外力 |
输入 |
N |
|||||
|
沿相对于车辆静止的轴线作用在车辆轴线上的外力 |
输入 |
N |
|||||
|
|
|
前左轴线上沿相对于车辆固定的轴线的纵向力 |
计算 |
N |
|||
|
相对于车辆的前左轴沿固定轴的侧向力 |
计算 |
N |
|||||
|
沿相对于车辆静止的轴的前左轴上的法向力 |
计算 |
N |
|||||
|
|
前右轴线上沿相对于车辆固定的轴线的纵向力 |
计算 |
N |
||||
|
沿相对于车辆固定的轴线在前右轴线上的横向力 |
计算 |
N |
|||||
|
前右轴上沿相对于车辆静止的轴的法向力 |
计算 |
N |
|||||
|
|
|
后左轴线上沿相对于车辆固定的轴线的纵向力 |
计算 |
N |
|||
|
后左轴上沿相对于车辆固定的轴的侧向力 |
计算 |
N |
|||||
|
后左轴上沿相对于车辆静止的轴的法向力 |
计算 |
N |
|||||
|
|
后右轴线上沿相对于车辆固定的轴线的纵向力 |
计算 |
N |
||||
|
后右轴上沿相对于车辆固定的轴的横向力 |
计算 |
N |
|||||
|
后右轴上沿相对于车辆静止的轴的法向力 |
计算 |
N |
|||||
|
|
在联接装置的附接点处沿相对于车辆固定的轴线施加到车身上的力 |
计算 |
N |
||||
|
在联接装置的附接点处沿相对于车辆固定的轴线施加到车身上的力 |
计算 |
N |
|||||
|
在联接装置的附接点处沿相对于车辆固定的轴线施加到车身上的力 |
计算 |
N |
|||||
|
|
|
|
沿相对于车辆的固定轴线作用在前左轮胎上的力 |
计算 |
N |
||
|
沿相对于车辆的固定轴线作用在前左轮胎上的力 |
计算 |
N |
|||||
|
沿相对于车辆的固定轴线作用在前左轮胎上的力 |
计算 |
N |
|||||
|
|
沿相对车辆固定的轴线作用在前右轮胎上的力 |
计算 |
N |
||||
|
沿相对车辆固定的轴线作用在前右轮胎上的力 |
计算 |
N |
|||||
|
沿相对车辆固定的轴线作用在前右轮胎上的力 |
计算 |
N |
|||||
|
|
|
沿相对于车辆的固定轴线作用在后左轮胎上的力 |
计算 |
N |
|||
|
沿相对于车辆的固定轴线作用在后左轮胎上的力 |
计算 |
N |
|||||
|
沿相对于车辆的固定轴线作用在后左轮胎上的力 |
计算 |
N |
|||||
|
|
相对于车辆沿固定轴线作用在后右轮胎上的力 |
计算 |
N |
||||
|
相对于车辆沿固定轴线作用在后右轮胎上的力 |
计算 |
N |
|||||
|
相对于车辆沿固定轴线作用在后右轮胎上的力 |
计算 |
N |
|||||
|
|
沿相对于车辆静止的轴作用在车辆CM上的阻力 |
计算 |
N |
||||
|
沿相对于车辆静止的轴作用在车辆CM上的阻力 |
计算 |
N |
|||||
|
沿相对于车辆静止的轴作用在车辆CM上的阻力 |
计算 |
N |
|||||
|
|
沿相对于车辆固定的轴线作用在车辆车辆的CM上的重力的力 |
计算 |
N |
||||
|
沿相对于车辆固定的轴线作用在车辆车辆的CM上的重力的力 |
计算 |
N |
|||||
|
沿相对于车辆固定的轴线作用在车辆车辆的CM上的重力的力 |
计算 |
N |
|||||
|
|
|
相对于固定轴作用于车辆CM的转动惯量 |
计算 |
N⋅m |
|||
|
相对于固定轴作用于车辆CM的转动惯量 |
计算 |
N⋅m |
|||||
|
相对于固定轴作用于车辆CM的转动惯量 |
计算 |
N⋅m |
|||||
|
|
相对于固定轴作用在车辆CM上的阻力矩 |
计算 |
N⋅m |
||||
|
相对于固定轴作用在车辆CM上的阻力矩 |
计算 |
N⋅m |
|||||
|
相对于固定轴作用在车辆CM上的阻力矩 |
计算 |
N⋅m |
|||||
|
|
相对于固定轴作用在车辆的CM上的外部力矩 |
计算 |
N⋅m |
||||
|
相对于固定轴作用在车辆的CM上的外部力矩 |
计算 |
N⋅m |
|||||
|
相对于固定轴作用在车辆的CM上的外部力矩 |
计算 |
N⋅m |
|||||
|
|
在联接装置的附接点处相对于固定轴发生的力矩 |
计算 |
N⋅m |
||||
|
在联接装置的附接点处相对于固定轴发生的力矩 |
计算 |
N⋅m |
|||||
|
在联接装置的附接点处相对于固定轴发生的力矩 |
计算 |
N⋅m |
|||||
|
|
|
|
前左轴线沿相对于车辆固定的轴线的位移 |
计算 |
m |
||
|
前左轴线沿相对于车辆固定的轴线的位移 |
计算 |
m |
|||||
|
前左轴线沿相对于车辆固定的轴线的位移 |
计算 |
m |
|||||
|
|
前左轴沿固定轴相对于车辆的速度 |
计算 |
m/s |
||||
|
前左轴沿固定轴相对于车辆的速度 |
计算 |
m/s |
|||||
|
前左轴沿固定轴相对于车辆的速度 |
计算 |
m/s |
|||||
|
|
|
前右轴线沿相对于车辆固定的轴线的位移 |
计算 |
m |
|||
|
前右轴线沿相对于车辆固定的轴线的位移 |
计算 |
m |
|||||
|
前右轴线沿相对于车辆固定的轴线的位移 |
计算 |
m |
|||||
|
|
前右轴沿固定轴相对于车辆的速度 |
计算 |
m/s |
||||
|
前右轴沿固定轴相对于车辆的速度 |
计算 |
m/s |
|||||
|
前右轴沿固定轴相对于车辆的速度 |
计算 |
m/s |
|||||
|
|
|
|
后左轴线沿相对于车辆固定的轴线的位移 |
计算 |
m |
||
|
后左轴线沿相对于车辆固定的轴线的位移 |
计算 |
m |
|||||
|
后左轴线沿相对于车辆固定的轴线的位移 |
计算 |
m |
|||||
|
|
后左轴沿固定轴相对于车辆的速度 |
计算 |
m/s |
||||
|
后左轴沿固定轴相对于车辆的速度 |
计算 |
m/s |
|||||
|
后左轴沿固定轴相对于车辆的速度 |
计算 |
m/s |
|||||
|
|
|
后右轴线沿相对于车辆固定的轴线的位移 |
计算 |
m |
|||
|
后右轴线沿相对于车辆固定的轴线的位移 |
计算 |
m |
|||||
|
后右轴线沿相对于车辆固定的轴线的位移 |
计算 |
m |
|||||
|
|
后右轴沿固定轴相对于车辆的速度 |
计算 |
m/s |
||||
|
后右轴沿固定轴相对于车辆的速度 |
计算 |
m/s |
|||||
|
后右轴沿固定轴相对于车辆的速度 |
计算 |
m/s |
|||||
|
|
|
联接装置相对于轴线平面的位移沿着相对于车辆固定的轴线 |
输入 |
m |
|||
|
联接装置相对于轴线平面的位移沿着相对于车辆固定的轴线 |
输入 |
m |
|||||
|
联接装置相对于轴线平面的位移沿着相对于车辆固定的轴线 |
输入 |
m |
|||||
|
|
联接装置沿相对于车辆固定的轴线的位移速率 |
计算 |
m/s |
||||
|
联接装置沿相对于车辆固定的轴线的位移速率 |
计算 |
m/s |
|||||
|
联接装置沿相对于车辆固定的轴线的位移速率 |
计算 |
m/s |
|||||
|
|
外加外部功率 |
计算 |
W |
||||
|
电阻引起的功率损耗 |
计算 |
W |
|||||
|
|
|
车辆底盘相对于轴平面沿固定轴的位移 |
输入 |
m |
|||
|
车辆底盘相对于轴平面沿固定轴的位移 |
输入 |
m |
|||||
|
车辆底盘相对于轴平面沿固定轴的位移 |
输入 |
m |
|||||
|
|
车辆底盘沿固定轴线相对于车辆的位移速率 |
计算 |
m/s |
||||
|
车辆底盘沿固定轴线相对于车辆的位移速率 |
计算 |
m/s |
|||||
|
车辆底盘沿固定轴线相对于车辆的位移速率 |
计算 |
m/s |
|||||
|
|
车身滑动角度 |
计算 |
rad |
||||
| 数据类型 |
|
支持复数::无
# Vb —
车辆沿与车辆相关联的参考系的速度
 +
`vector`
Details
车辆质心沿轴的速度 和 ,相对于车辆静止,以m/s为单位,作为矢量返回。
| 数据类型 |
|
支持复数::无
# pqr —
车辆相对于与车辆相关联的参考系的角速度
+
vector
Details
车辆质心相对于轴的角速度 (滚转速度), (俯仰速度)和 (横摆速度),相对于车辆静止,以rad/s测量,作为矢量返回。
| 数据类型 |
|
支持复数::无
参数
输入信号
# 挂接力 — 激活输入端口*Fh*
Details
选择此选项可激活耦合力的输入端口*Fh*。
| 默认值 |
|
| 程序使用名称 |
|
| 可调谐 |
无 |
| 可计算 |
是 |
# 挂接力矩 — 输入端口的激活*Mh*
Details
选择此选项可激活*Mh*输入端口以用于耦合力矩。
| 默认值 |
|
| 程序使用名称 |
|
| 可调谐 |
无 |
| 可计算 |
是 |
底盘
# 车辆质量 m, kg — 车辆重量
Details
车辆重量 ,以千克计。
| 默认值 |
|
| 程序使用名称 |
|
| 可调谐 |
无 |
| 可计算 |
是 |
# 质心到前轴的纵向距离 a, m — 距离
Details
距离 从车辆的质心到前轴,以米为单位。
| 默认值 |
|
| 程序使用名称 |
|
| 可调谐 |
无 |
| 可计算 |
是 |
# 质心到后轴的纵向距离 b, m — 距离
Details
距离 从车辆的质量中心到前轴,以米为单位。
| 默认值 |
|
| 程序使用名称 |
|
| 可调谐 |
无 |
| 可计算 |
是 |
# 几何中心线到质心的横向距离 d, m — 距离
Details
横向距离 从几何中心线到质量中心,以米为单位,沿着相对于车辆静止的轴 . 正值表示车辆的质心位于几何中心线的右侧。 负值表示车辆的质心在几何中心线的左侧。
| 默认值 |
|
| 程序使用名称 |
|
| 可调谐 |
无 |
| 可计算 |
是 |
# 质心到轴平面的垂直距离, h [m]: — 距离
Details
垂直距离 从车辆的质心到轴的平面,以米为单位测量。
| 默认值 |
|
| 程序使用名称 |
|
| 可调谐 |
无 |
| 可计算 |
是 |
# 质心到挂接点的纵向距离 dh, m — 距离
Details
的纵向距离 从质心到耦合装置,以米为单位测量。
依赖关系
要使用此参数,请在参数组中 输入信号 勾选方格 挂接力 或 挂接力矩 .
| 默认值 |
|
| 程序使用名称 |
|
| 可调谐 |
无 |
| 可计算 |
是 |
# 几何中心线到挂接点的横向距离 hl, m — 距离
Details
横向距离 从质心到耦合装置,以米为单位测量。
依赖关系
要使用此参数,请在参数组中 输入信号 勾选方格 挂接力 或 挂接力矩 .
| 默认值 |
|
| 程序使用名称 |
|
| 可调谐 |
无 |
| 可计算 |
是 |
# 挂接点到轴平面的垂直距离 hh, m — 距离
Details
垂直距离 从耦合装置到轴平面,以米为单位测量。
依赖关系
要使用此参数,请在参数组中 输入信号 勾选方格 挂接力 或 挂接力矩 .
| 默认值 |
|
| 程序使用名称 |
|
| 可调谐 |
无 |
| 可计算 |
是 |
# 惯性坐标系中的初始位置 Xe_o = [Xeo, Yeo, Zeo], m — 起始位置
Details
起始位置 车辆在惯性参考系中,以米为单位.
| 默认值 |
|
| 程序使用名称 |
|
| 可调谐 |
无 |
| 可计算 |
是 |
# 机体轴初始速度 xbdot_o = [xdot_o, ydot_0, xdot_o], m/s — 初始速度
Details
车辆质心沿轴的初始速度 和 ,相对于车辆静止,以m/s测量。
| 默认值 |
|
| 程序使用名称 |
|
| 可调谐 |
无 |
| 可计算 |
是 |
# 初始欧拉方向 eul_o = [roll, pitch, yaw], rad — 初始旋转
Details
与车辆相关联的欧拉坐标系绕轴的初始旋转 (卷), (音高)及 (偏航)相对于地面静止,以弧度测量。
| 默认值 |
|
| 程序使用名称 |
|
| 可调谐 |
无 |
| 可计算 |
是 |
# 初始机体角速度 p_0 = [p, q, r], rad/s — 初始转速
Details
车辆质心绕轴的初始角速度 (滚转速度), (俯仰速度)和 (横摆速度),相对于车辆静止,以rad/s测量。
| 默认值 |
|
| 程序使用名称 |
|
| 可调谐 |
无 |
| 可计算 |
是 |
# 底盘惯量张量 [Iveh], kg*m^2 — 车辆惯性
Details
车辆惯性张量 按尺寸划分 3×3. 张量的元素以kg〇m2测量。
| 默认值 |
|
| 程序使用名称 |
|
| 可调谐 |
无 |
| 可计算 |
是 |
# 轮距 w = [前, 后], m — 轨道宽度
Details
前后轨道的宽度,以米为单位,设置为大小的矢量 1×2.
| 默认值 |
|
| 程序使用名称 |
|
| 可调谐 |
无 |
| 可计算 |
是 |
空气动力
# 纵向迎风面积 Af, m^2 — 车辆的横截面积
Details
车辆的有效截面积 来计算作用在车辆上的空气动力阻力,以m2测量。
| 默认值 |
|
| 程序使用名称 |
|
| 可调谐 |
无 |
| 可计算 |
是 |
# 纵向阻力系数 Cd — 气动阻力
Details
气动阻力无量纲系数 .
| 默认值 |
|
| 程序使用名称 |
|
| 可调谐 |
无 |
| 可计算 |
是 |
# 纵向升力系数 CI — 提升力
Details
气动提升力无量纲系数 .
| 默认值 |
|
| 程序使用名称 |
|
| 可调谐 |
无 |
| 可计算 |
是 |
# 纵向阻力俯仰力矩 Cpm — 俯仰阻力
Details
纵向俯仰阻力矩的无量纲系数 .
| 默认值 |
|
| 程序使用名称 |
|
| 可调谐 |
无 |
| 可计算 |
是 |
# 相对风向角向量 [beta_w], rad — 风角
Details
相对风角矢量 ,以弧度计。
| 默认值 |
|
| 程序使用名称 |
|
| 可调谐 |
无 |
| 可计算 |
是 |
# 侧向力系数向量 [Cs] — 横向阻力
Details
横向阻力无量纲系数的向量 .
| 默认值 |
|
| 程序使用名称 |
|
| 可调谐 |
无 |
| 可计算 |
是 |
# 偏航力矩系数向量 [Cym] — 偏航阻力矩
Details
偏航力矩的无量纲系数的矢量 .
| 默认值 |
|
| 程序使用名称 |
|
| 可调谐 |
无 |
| 可计算 |
是 |
环境
# 绝对压力 Pabs, Pa — 大气压力
Details
环境中的绝对大气压 ,以Pa计。
| 默认值 |
|
| 程序使用名称 |
|
| 可调谐 |
无 |
| 可计算 |
是 |
# 空气温度 — 设置空气温度的选项
Details
选择此选项以激活*AirTemp*输入端口。 取消选中该框以使用参数设置空气温度 空气温度 Tair, K .
| 默认值 |
|
| 程序使用名称 |
|
| 可调谐 |
无 |
| 可计算 |
是 |
# 空气温度 Tair, K — 环境温度
Details
环境温度 ,以K计。
依赖关系
要使用此选项,请取消选中该框。 空气温度 .
| 默认值 |
|
| 程序使用名称 |
|
| 可调谐 |
无 |
| 可计算 |
是 |
# 重力加速度 g, m/s^2 — 重力
Details
自由落体加速 以m/s2测量。
| 默认值 |
|
| 程序使用名称 |
|
| 可调谐 |
无 |
| 可计算 |
是 |
仿真
# 纵向速度容差 xdot_tol, m/s — 津贴
Details
纵向速度公差 ,以m/s测量。
单元在计算车体的滑动角时使用该参数来避免被零除。 .
| 默认值 |
|
| 程序使用名称 |
|
| 可调谐 |
无 |
| 可计算 |
是 |
# 距轴平面的几何纵向偏移 longOff, m — 纵向位移
Details
车辆底盘相对于轴线平面沿轴线的位移 ,相对于身体静止,以米为单位。 使用3D可视化机制时,建议使用此偏移量来定位底盘,而不考虑车辆的重心。
| 默认值 |
|
| 程序使用名称 |
|
| 可调谐 |
无 |
| 可计算 |
是 |
# 距轴平面的几何横向偏移 latOff, m — 横向位移
Details
车辆底盘沿轴线从中心平面的位移 ,相对于身体静止,以米为单位。 使用3D可视化机制时,建议使用此偏移量来定位底盘,而不考虑车辆的重心。
| 默认值 |
|
| 程序使用名称 |
|
| 可调谐 |
无 |
| 可计算 |
是 |
# 距轴平面的几何垂直偏移 vertOff, m — 垂直位移
Details
车辆底盘相对于轴线平面沿轴线的位移 ,相对于身体静止,以米为单位。 使用3D可视化机制时,建议使用此偏移量来定位底盘,而不考虑车辆的重心。
| 默认值 |
|
| 程序使用名称 |
|
| 可调谐 |
无 |
| 可计算 |
是 |
# 环绕欧拉角, wrapAng — 限制欧拉角的能力
Details
将欧拉角限制在一个区间内的能力 [−π, π]. 对于可能涉及偏航轴转弯超出此范围的车辆机动,如果需要,建议取消选中此框:
*跟踪车辆沿偏航轴的全旋转角度。 *避免车辆状况评估的差距。
| 默认值 |
|
| 程序使用名称 |
|
| 可调谐 |
无 |
| 可计算 |
是 |
前
# 质量 z1m, kg — 重量
Details
重量 z1m,以千克计。
| 默认值 |
|
| 程序使用名称 |
|
| 可调谐 |
无 |
| 可计算 |
是 |
# 距前轴的距离向量 [z1R], m — 距离
Details
距离向量 z1R 从前轴到负载,以米为单位。 向量的维数为 1×3.
| 数组元素 | 资料描述 |
|---|---|
|
前悬架与负载的附着点,沿轴 ,相对于车辆静止 |
|
车辆到负载的中心线,沿轴线 ,相对于车辆静止 |
|
前悬架与负载的附着点,沿轴 ,相对于车辆静止 |
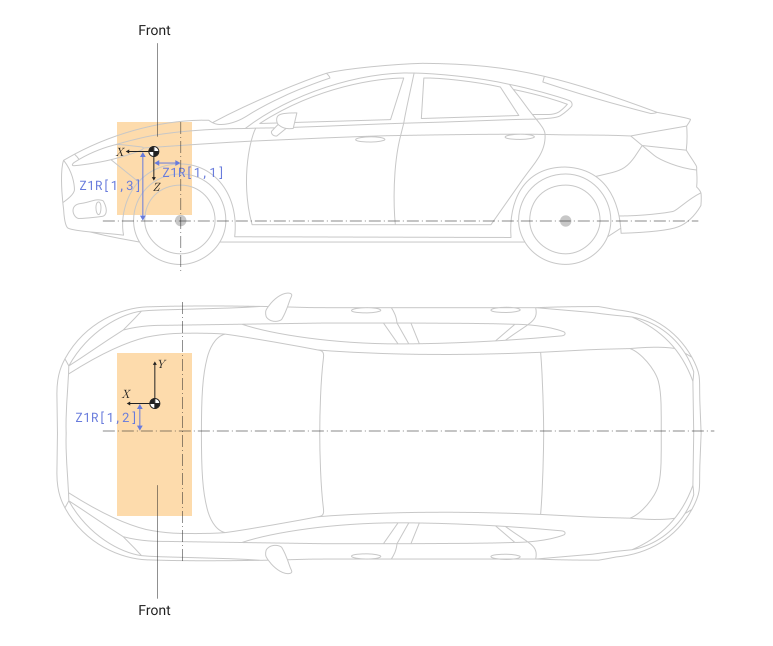
例如,下表提供了确定负载位置的参数的摘要,用点表示。
| 位置示例 | 签署 |
|---|---|
前轴前方 |
|
车辆中心线右侧 |
|
前桥悬架安装点上方 |
|
| 默认值 |
|
| 程序使用名称 |
|
| 可调谐 |
无 |
| 可计算 |
是 |
# 惯量张量 [z1I], kg*m^2 — 惯性,惯性
Details
惯性张量 z1I 按尺寸划分 3×3. 张量的元素以kg〇m2测量。
张量使用一个坐标系,原点位于载荷的质心:
*轴心 -沿着相对于车辆固定的轴线 ; *轴心 -沿着相对于车辆固定的轴线 ; *轴心 -沿着相对于车辆固定的轴线 .
| 默认值 |
|
| 程序使用名称 |
|
| 可调谐 |
无 |
| 可计算 |
是 |
开销
# 质量 z2m, kg — 重量
Details
重量 z2m,以千克计。
| 默认值 |
|
| 程序使用名称 |
|
| 可调谐 |
无 |
| 可计算 |
是 |
# 距前轴的距离向量 [z2R], m — 距离
Details
距离向量 z2R 从前轴到负载,以米为单位。 向量的维数为 1×3.
| 数组元素 | 资料描述 |
|---|---|
|
前悬架与负载的附着点,沿轴 ,相对于车辆静止 |
|
车辆到负载的中心线,沿轴线 ,相对于车辆静止 |
|
前悬架与负载的附着点,沿轴 ,相对于车辆静止 |
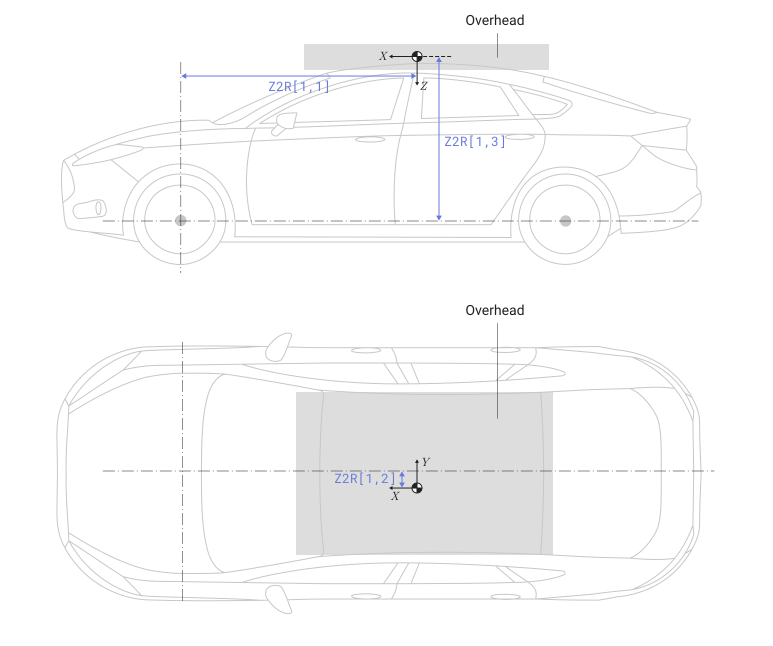
例如,下表提供了确定负载位置的参数的摘要,用点表示。
| 位置示例 | 签署 |
|---|---|
前轴后面 |
|
在车辆中心线的左边 |
|
前桥悬架安装点上方 |
|
| 默认值 |
|
| 程序使用名称 |
|
| 可调谐 |
无 |
| 可计算 |
是 |
# 惯量张量 [z2I], kg*m^2 — 惯性,惯性
Details
惯性张量 z2I 按尺寸划分 3×3. 张量的元素以kg〇m2测量。
张量使用一个坐标系,原点位于载荷的质心:
*轴心 -沿着相对于车辆固定的轴线 ; *轴心 -沿着相对于车辆固定的轴线 ; *轴心 -沿着相对于车辆固定的轴线 .
| 默认值 |
|
| 程序使用名称 |
|
| 可调谐 |
无 |
| 可计算 |
是 |
第 1 行, 左侧
# 质量, z3m [kg]: — 重量
Details
重量 z3m,以千克计。
| 默认值 |
|
| 程序使用名称 |
|
| 可调谐 |
无 |
| 可计算 |
是 |
# 距前轴的距离向量 [z3R], m — 距离
Details
距离向量 z3R 从前轴到负载,以米为单位。 向量的维数为 1×3.
| 数组元素 | 资料描述 |
|---|---|
|
前悬架与负载的附着点,沿轴 ,相对于车辆静止 |
|
车辆到负载的中心线,沿轴线 ,相对于车辆静止 |
|
前悬架与负载的附着点,沿轴 ,相对于车辆静止 |
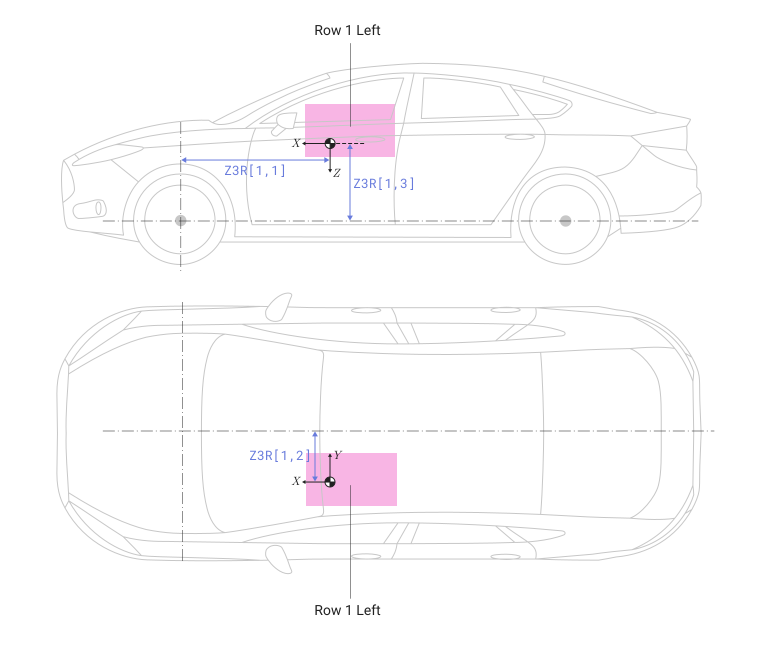
例如,下表提供了确定负载位置的参数的摘要,用点表示。
| 位置示例 | 签署 |
|---|---|
前轴后面 |
|
在车辆中心线的左边 |
|
前桥悬架安装点上方 |
|
| 默认值 |
|
| 程序使用名称 |
|
| 可调谐 |
无 |
| 可计算 |
是 |
# 惯量张量 [z3I], kg*m^2 — 惯性,惯性
Details
惯性张量 z3I 按尺寸划分 3×3. 张量的元素以kg〇m2测量。
张量使用一个坐标系,原点位于载荷的质心:
*轴心 -沿着相对于车辆固定的轴线 ; *轴心 -沿着相对于车辆固定的轴线 ; *轴心 -沿着相对于车辆固定的轴线 .
| 默认值 |
|
| 程序使用名称 |
|
| 可调谐 |
无 |
| 可计算 |
是 |
第 1 行, 右侧
# 质量 z4m, kg — 重量
Details
重量 z4m,以千克计。
| 默认值 |
|
| 程序使用名称 |
|
| 可调谐 |
无 |
| 可计算 |
是 |
# 距前轴的距离向量 [z4R], m — 距离
Details
距离向量 z4R 从前轴到负载,以米为单位。 向量的维数为 1×3.
| 数组元素 | 资料描述 |
|---|---|
|
前悬架与负载的附着点,沿轴 ,相对于车辆静止 |
|
车辆到负载的中心线,沿轴线 ,相对于车辆静止 |
|
前悬架与负载的附着点,沿轴 ,相对于车辆静止 |
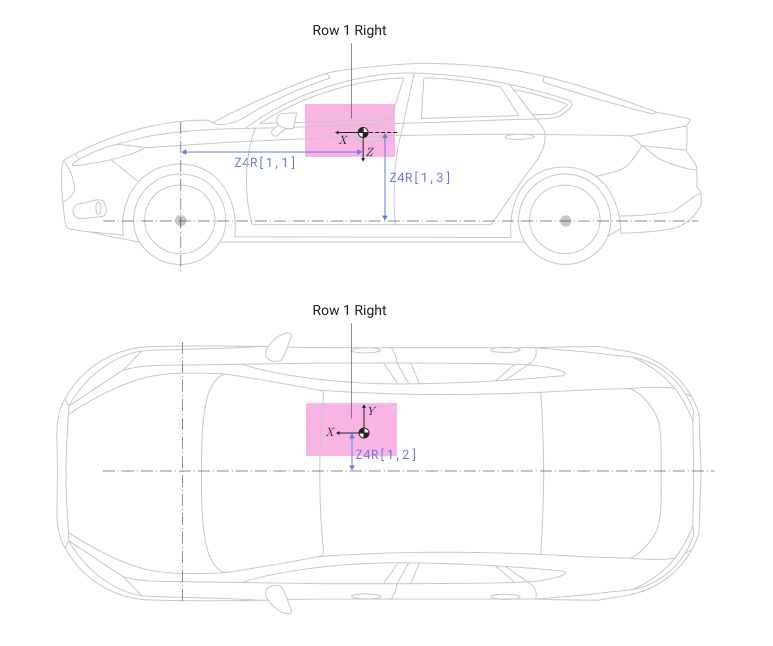
例如,下表提供了确定负载位置的参数的摘要,用点表示。
| 位置示例 | 签署 |
|---|---|
前轴后面 |
|
车辆中心线右侧 |
|
前桥悬架安装点上方 |
|
| 默认值 |
|
| 程序使用名称 |
|
| 可调谐 |
无 |
| 可计算 |
是 |
# 惯量张量 [z4I], kg*m^2 — 惯性,惯性
Details
惯性张量 z4I 按尺寸划分 3×3. 张量的元素以kg〇m2测量。
张量使用一个坐标系,原点位于载荷的质心:
*轴心 -沿着相对于车辆固定的轴线 ; *轴心 -沿着相对于车辆固定的轴线 ; *轴心 -沿着相对于车辆固定的轴线 .
| 默认值 |
|
| 程序使用名称 |
|
| 可调谐 |
无 |
| 可计算 |
是 |
第 2 行, 左侧
# 质量 z5m, kg — 重量
Details
重量 z5m,以千克计。
| 默认值 |
|
| 程序使用名称 |
|
| 可调谐 |
无 |
| 可计算 |
是 |
# 距前轴的距离向量 [z5R], m — 距离
Details
距离向量 z5R 从前轴到负载,以米为单位。 向量的维数为 1×3.
| 数组元素 | 资料描述 |
|---|---|
|
前悬架与负载的附着点,沿轴 ,相对于车辆静止 |
|
车辆到负载的中心线,沿轴线 ,相对于车辆静止 |
|
前悬架与负载的附着点,沿轴 ,相对于车辆静止 |
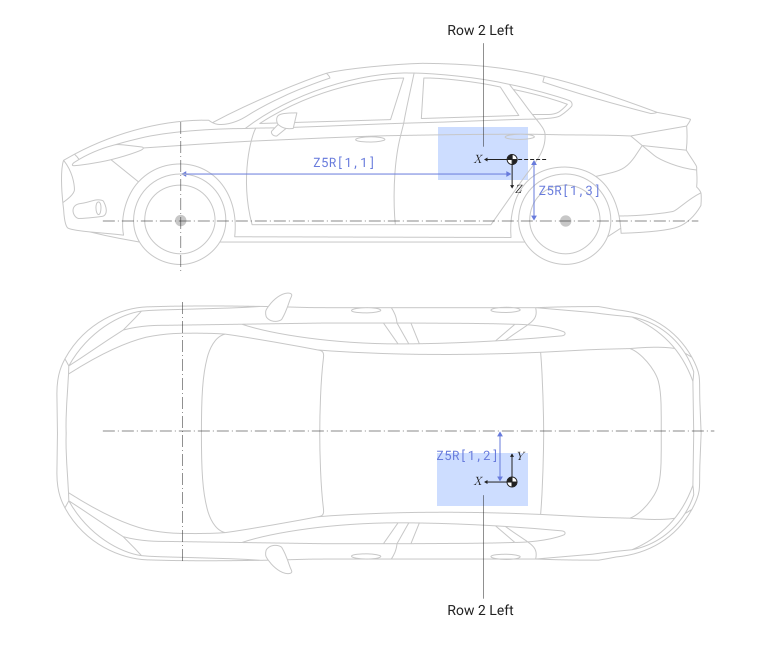
例如,下表提供了确定负载位置的参数的摘要,用点表示。
| 位置示例 | 签署 |
|---|---|
前轴后面 |
|
在车辆中心线的左边 |
|
前桥悬架安装点上方 |
|
| 默认值 |
|
| 程序使用名称 |
|
| 可调谐 |
无 |
| 可计算 |
是 |
# 惯量张量 [z5I], kg*m^2 — 惯性,惯性
Details
惯性张量 z5I 按尺寸划分 3×3. 张量的元素以kg〇m2测量。
张量使用一个坐标系,原点位于载荷的质心:
*轴心 -沿着相对于车辆固定的轴线 ; *轴心 -沿着相对于车辆固定的轴线 ; *轴心 -沿着相对于车辆固定的轴线 .
| 默认值 |
|
| 程序使用名称 |
|
| 可调谐 |
无 |
| 可计算 |
是 |
第 2 行, 右侧
# 质量 z6m, kg — 重量
Details
重量 z6m,以千克计。
| 默认值 |
|
| 程序使用名称 |
|
| 可调谐 |
无 |
| 可计算 |
是 |
# 距前轴的距离向量 [z6R], m — 距离
Details
距离向量 z6R 从前轴到负载,以米为单位。 向量的维数为 1×3.
| 数组元素 | 资料描述 |
|---|---|
|
前悬架与负载的附着点,沿轴 ,相对于车辆静止 |
|
车辆到负载的中心线,沿轴线 ,相对于车辆静止 |
|
前悬架与负载的附着点,沿轴 ,相对于车辆静止 |
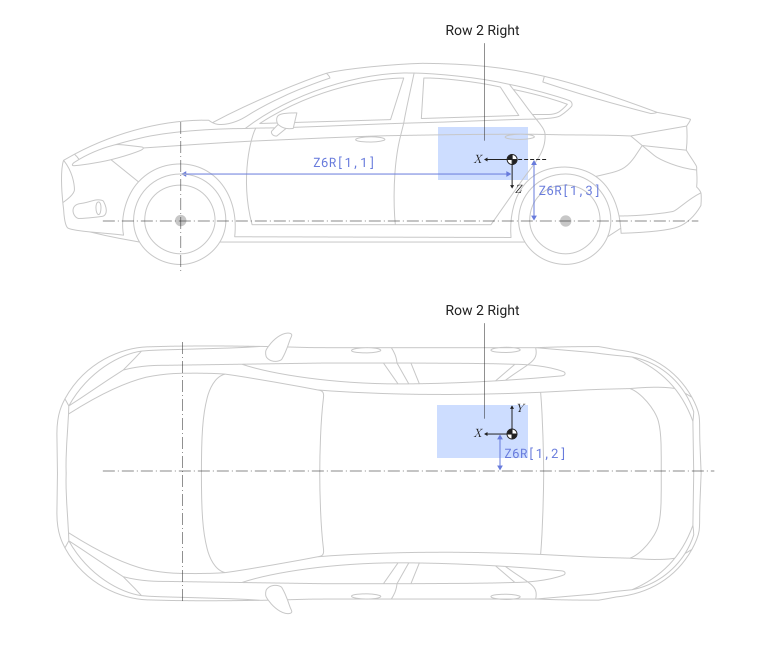
例如,下表提供了确定负载位置的参数的摘要,用点表示。
| 位置示例 | 签署 |
|---|---|
前轴后面 |
|
车辆中心线右侧 |
|
前桥悬架安装点上方 |
|
| 默认值 |
|
| 程序使用名称 |
|
| 可调谐 |
无 |
| 可计算 |
是 |
# 惯量张量 [z6I], kg*m^2 — 惯性,惯性
Details
惯性张量 z6I 按尺寸划分 3×3. 张量的元素以kg〇m2测量。
张量使用一个坐标系,原点位于载荷的质心:
*轴心 -沿着相对于车辆固定的轴线 ; *轴心 -沿着相对于车辆固定的轴线 ; *轴心 -沿着相对于车辆固定的轴线 .
| 默认值 |
|
| 程序使用名称 |
|
| 可调谐 |
无 |
| 可计算 |
是 |
后
# 质量 z7m, kg — 重量
Details
重量 z7m,以千克计。
| 默认值 |
|
| 程序使用名称 |
|
| 可调谐 |
无 |
| 可计算 |
是 |
# 距前轴的距离向量 [z7R], m — 距离
Details
距离向量 z7R 从前轴到负载,以米为单位。 向量的维数为 1×3.
| 数组元素 | 资料描述 |
|---|---|
|
前悬架与负载的附着点,沿轴 ,相对于车辆静止 |
|
车辆到负载的中心线,沿轴线 ,相对于车辆静止 |
|
前悬架与负载的附着点,沿轴 ,相对于车辆静止 |
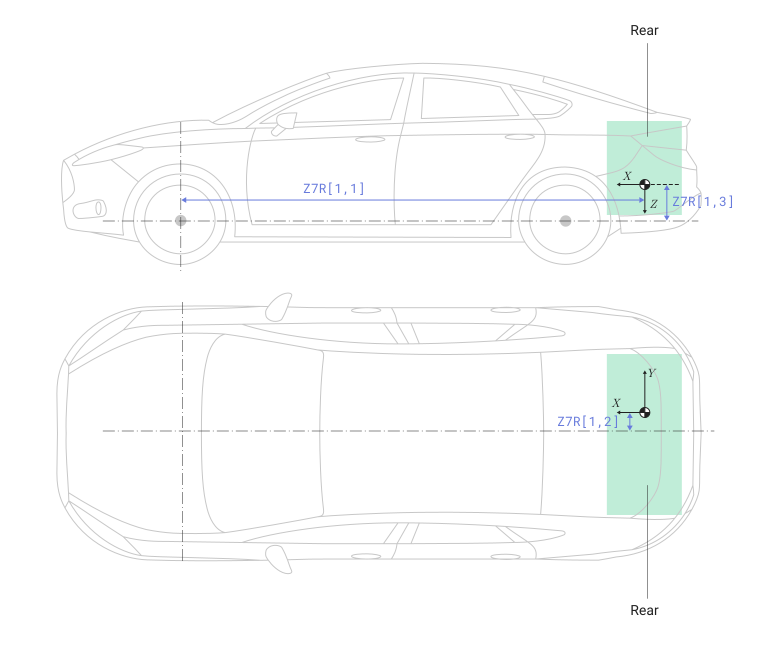
例如,下表提供了确定负载位置的参数的摘要,用点表示。
| 位置示例 | 签署 |
|---|---|
前轴后面 |
|
车辆中心线右侧 |
|
前桥悬架安装点上方 |
|
| 默认值 |
|
| 程序使用名称 |
|
| 可调谐 |
无 |
| 可计算 |
是 |
# 惯量张量 [z7I], kg*m^2 — 惯性,惯性
Details
惯性张量 z7I 按尺寸划分 3×3. 张量的元素以kg〇m2测量。
张量使用一个坐标系,原点位于载荷的质心:
*轴心 -沿着相对于车辆固定的轴线 ; *轴心 -沿着相对于车辆固定的轴线 ; *轴心 -沿着相对于车辆固定的轴线 .
| 默认值 |
|
| 程序使用名称 |
|
| 可调谐 |
无 |
| 可计算 |
是 |