tachorpm
Извлечение сигнала частоты вращения из импульсного сигнала тахометра.
| Библиотека |
|
Синтаксис
Вызов функции
-
tachorpm(___,out=:plot)— строит график рассчитанного сигнала частоты вращения и сигнала тахометра с обнаруженными импульсами.
Аргументы
Входные аргументы
#
x — импульсный сигнал тахометра
вектор
Details
Импульсный сигнал тахометра, заданный как вектор-строка или вектор-столбец.
#
Fs — частота дискретизации
скаляр
Details
Частота дискретизации в Гц, заданная как положительный скаляр.
Входные аргументы «имя-значение»
Укажите необязательные пары аргументов в виде Name,Value, где Name — имя аргумента, а Value — соответствующее значение. Аргументы типа «имя-значение» должны располагаться после других аргументов, но порядок пар не имеет значения. Можно указать несколько пар «имя-значение».
Используйте запятые для разделения имени и значения, а Name заключите в кавычки, либо используйте знак равенства для разделения имени и значения, а Name укажите без кавычек.
Пример: rpm = tachorpm(x, Fs, "PulsesPerRev", 3, "OutputFs", 1e3) или rpm = tachorpm(x, Fs, PulsesPerRev = 3, OutputFs = 1e3) указывает, что на один оборот приходится три импульса тахометра, а возвращаемый сигнал частоты вращения должен дискретизироваться с частотой 1 кГц.
#
PulsesPerRev — количество импульсов тахометра на один оборот
1 (по умолчанию) | скаляр
Details
Количество импульсов тахометра на один оборот, заданное как вещественный скаляр.
#
StateLevels — уровни состояний для идентификации импульсов
двухэлементный вектор
Details
Уровни состояний, используемые для идентификации импульсов, заданные как двухэлементный вещественный вектор.
Первый элемент вектора соответствует низкому уровню состояния, а второй — высокому. Выберите уровни состояний так, чтобы каждый фронт импульса пересекал оба уровня в пределах 10%. Если этот аргумент не задан, функция tachorpm автоматически вычисляет уровни методом гистограмм, который используется в функции statelevels.
#
OutputFs — частота дискретизации выходного сигнала
Fs (по умолчанию) | скаляр
Details
Частота дискретизации выходного сигнала, заданная как вещественный скаляр.
#
FitType — метод аппроксимации
"smooth" (по умолчанию) | "linear"
Details
Метод аппроксимации, заданный одним из следующих значений:
-
"smooth"— аппроксимация значений частоты вращения на импульсах B-сплайном методом наименьших квадратов; -
"linear"— линейная интерполяция между значениями частоты вращения на импульсах.
#
FitPoints — точки разбиения B-сплайна
10 (по умолчанию) | скаляр
Details
Количество точек разбиения B-сплайна, заданное как вещественный скаляр.
Количество точек разбиения определяет соотношение между гладкостью кривой и близостью к исходным данным. Слишком большое количество точек может привести к переобучению. Функция tachorpm игнорирует этот аргумент, если аргументу FitType присвоено значение "linear".
#
out — тип выходных данных
:data (по умолчанию) | :plot
Details
Тип выходных данных:
-
:data— функция возвращает данные; -
:plot— функция возвращает график.
Для этого аргумента имя и значение разделяются знаком равенства (=).
|
Примеры
Извлечение сигнала частоты вращения
Details
Вычислим сигнал частоты вращения из заданного сигнала тахометра x с частотой дискретизации fs = 300 Гц с помощью функции tachorpm, используя значения по умолчанию. Визуализируем результат.
import EngeeDSP.Functions: tachorpm

x = [0.0123687231949916 0.012929057487293 0.00370767140060606 -0.0127867455844306 0.0207798656342499 0.0149300342450755 -0.00257492375812022 0.0101513511337194 0.000221061466986783 0.0134107717285896 -0.00032638837471522 0.00264658439791083 -0.0143828404346631 0.00112171981189251 -0.00532699201156813 0.00481279396579837 -0.0132256568321587 -0.0134236371554794 0.0135267695369469 -0.0118623459528275 0.325732263905399 1.00599505357105 0.340546043324391 -0.00341132970925447 0.0117886531893246 0.00907790735669179 -0.00937073341626731 -0.00662456631297685 0.0105554596805873 -0.0123222191616032 0.0077712008280042 0.00148460369048622 0.0201243480405002 -0.0129239931688391 0.0104841421024252 0.000807308563014007 0.00345245561139732 -0.015389951968041 0.00495555611861497 0.00568242650216338 0.0170058773587523 -0.0117929075880624 -0.0146033669978636 -0.0051745915436029 0.00854647319250477 -0.00379598313133096 -0.0206009704447754 0.000229447701471211 -0.00144866010581576 0.345045319139853 1.00476947651622 0.331390666995008 -0.00600030925764606 -0.00300313598346054 0.0151081065255403 -0.0165624038809835 -0.00310657525290631 0.00355618442778826 -0.003233055312466 -0.000536419894749568 0.0118683350987834 -0.00527313070208185 0.00242228713889516 -0.00831979062711107 -0.00758341618554786 0.000557701568753797 -0.0230442758076321 -0.00818176566521673 0.00604900635681608 0.00383724098379988 -0.00750622368719906 0.00434557877734846 0.00592057925766131 0.0104374669060945 -0.00950168323445638 -0.0205776712008571 0.0132700375010382 0.333462756069495 0.993194264295042 0.348408806121347 -0.00316601639928196 -0.00101667512862816 -0.00382150728939923 0.0152468531360328 -0.0010492485728069 -0.00774816000072779 0.00622307134169297 0.000616728048525806 0.00634886505365873 -0.00587222466780974 -0.0189104172908645 -0.00376414390709292 0.0167857677307849 -0.0042247141613658 0.00933825757733899 0.0143681310724238 -0.0134713439956526 -0.00048606420547968 0.0236970319802929 0.0110583657512326 0.00228990015305506 0.0255721576969559 0.00258238252255179 -0.0167654516834903 0.00309754955281608 0.00744000441780851 0.335480905533579 1.00150524731801 0.335745888523375 -0.00557110546579485 -0.0163241712211035 0.00673765946037728 -0.00015172163281829 0.0113408931166143 -0.0177446636830673 -0.0091775246687951 0.0110984007355662 0.0107296867994391 0.00918353531652778 -0.00333171376524465 0.00542823067992952 0.00354918556632447 0.0154287839679142 0.00159700927345757 -0.00573722994539428 0.00314638503912775 -0.0077018245520029 0.0144599109872083 0.0111154321086023 0.00837498029881252 -0.00948133925972314 0.00532257142640029 -0.011159181487983 0.000248121953946674 0.331178572808174 0.991000860795657 0.326420065862715 0.000921678486817408 -0.00333955488833592 0.00606157716107364 0.0129381693199957 -0.00234247267422009 -0.00371035908729699 0.00353054237205674 0.0085110347237396 0.00351119854479667 -0.00512430455330845 0.0107386241915759 0.00683852268033496 0.00131145852379954 0.000551611363298636 -0.000803285552740011 0.0099935466964052 -0.00424058690118701 0.00743887948504606 0.00463566203470817 0.00136562009929537 0.0184269680957754 0.00594542876143403 0.000689702792290508 0.00232558275816203 0.0140348702462655 0.360008383489613 0.999152430331844 0.326733314752749 -0.00821514846848881 -0.00814352565876977 0.0158403151517346 0.0014732130402467 0.00693351776343055 -0.00627647127347142 0.00773393394074708 0.00022463111837903 -0.00641877967191403 -0.0209217954508951 0.00336674902268624 -0.0132280971595629 -0.0114786371412884 2.98481085063913e-5 -0.00945485177461916 -0.0025776880504647 -0.00661003592538187 -0.0233662670350878 -0.00352356496203137 -0.00564348956146911 -0.00466679014527461 0.00840927871030486 -0.012589910559448 -0.00154211740840474 0.0116766647202132 0.330616984620313 0.988276509918218 0.337328557005741 0.0241234274826587 -0.0162929425209768 0.014181901621891 -0.00759005617739814 -0.00161510061123031 0.00782476271265081 -0.00437968205667631 0.00171351538942357 0.00804994623055304 -0.00253826021482742 0.0110511649865298 -0.00391978035790193 -0.00494413324966295 0.00117858622500355 -0.0124152082285886 -0.0104568387612462 -0.00844150046071535 -0.0034994947575161 0.00385941374048937 0.0156137751117932 -0.0178454698410544 -0.0086787080312056 -0.0047404573950102 -0.011366072514341 0.0016957651970677 0.337682137573958 0.999425710026516 0.315715336864508 0.0173149523070065 0.0116445190653724 0.00729016999231267 -0.0195000311320162 -0.00756961838882072 -0.0210825300793485 0.00138295314058436 0.0117733622506946 -0.00332344700420788 -0.0200889500858694 0.010625422638581 -0.00250168933892938 0.00209981326417487 0.00378172884909814 0.00850329920497805 0.0264397723452991 0.0126414249854762 -0.000458795116066035 0.00298344313531912 0.0106978581459031 -0.0048432421491483 0.00235249886061713 -0.00190886955902538 0.0173730545858268 -0.00483131414020375 0.353267903433487 0.998645915272625 0.344835010377289 -0.000942362017288848 0.00836968855050359 0.0156717506500162 -0.00619834776797133 -0.0139444407440782 -0.00221979385523925 0.00882095578165526 -0.00948526111985494 0.0151122077825191 0.00918426909732982 0.000552585712473191 0.00860883019975887 0.00502474107107943 0.00861659557782132 0.0124068636591337 -0.00863533891327363 0.00782365632526516 0.00490109505311577 0.00989613559341397 -0.00446256579762467 0.00096029242376651 -0.00744455497189824 -0.00260690838044167 -0.00969344424080115 0.32598727408206 0.987285534385729 0.338510537759917 -0.0130393845866332 -0.00756763496329479 -0.00425048883449127 0.000337674314884639 0.0248261971077493 -0.00846513468206622 -0.00789126742733859 0.0117862902231557 -0.011068462545708 0.0173771648346555 0.00336649928185011 0.0168910911578464 -0.00798431302611711 0.00422260766767306 0.00139800916411764 0.00195622470993301 0.00241022965721666 -0.00372529709577477 0.000361373598859211 0.013127222849596 -0.00288138336621927 0.00550808964195426 -0.00274428182860599 0.000469532594057926]
fs = 300

tachorpm(x, fs, out = :plot)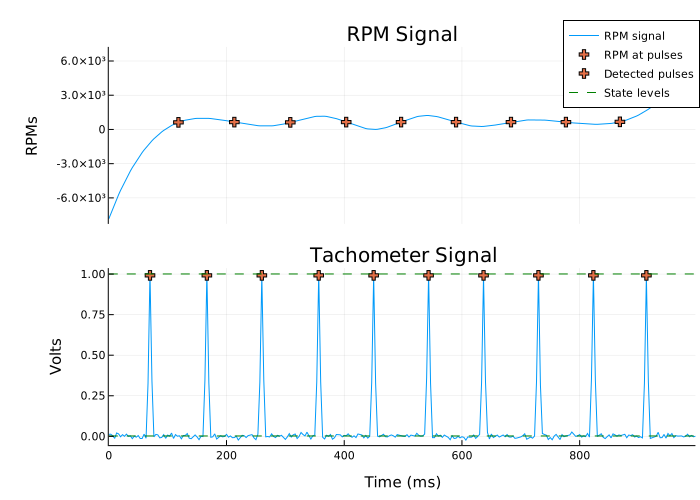
Алгоритмы
Функция tachorpm выполняет следующие действия:
-
С помощью функции
statelevelsопределяет низкий и высокий уровни сигнала тахометра. -
С помощью функций
risetimeиfalltimeопределяет время начала и окончания каждого импульса, а затем усредняет эти значения, чтобы найти момент времени, соответствующий каждому импульсу.Функция
tachorpmобнаруживает нарастающие и спадающие фронты независимо и попарно, не предполагая, какой фронт появляется в сигнале тахометра первым. Если импульс начинается в середине цикла, функция может неправильно сопоставить фронты. Например, это возможно, когда высокому уровню соответствует последовательность фронтов «нарастающий — спадающий — нарастающий», а сигнал начинается со спадающего фронта. Чтобы функция правильно рассчитывала частоту вращения в таких случаях, обрежьте сигнал тахометра так, чтобы его первый фронт был нарастающим и обозначал начало полного цикла импульса. -
С помощью функции
diffопределяет временные интервалы между центрами импульсов и вычисляет значения частоты вращения в серединах интервалов по формуле . -
Если аргументу
FitTypeприсвоено значение"smooth", выполняет аппроксимацию методом наименьших квадратов с помощью функцииspline. Если аргументуFitTypeприсвоено значение"linear", выполняет линейную интерполяцию с помощью функцииinterp1.
Литература
-
Brandt, Anders. Noise and Vibration Analysis: Signal Analysis and Experimental Procedures. Chichester, UK: John Wiley & Sons, 2011.
-
Vold, Håvard, and Jan Leuridan. «High Resolution Order Tracking at Extreme Slew Rates Using Kalman Tracking Filters.» Shock and Vibration. Vol. 2, 1995, pp. 507–515.