超前滞后(离散或连续)
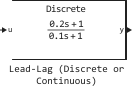
提前补偿器-离散或连续时间的延迟。
模块类型: SubSystem
|
库中的路径: |
资料描述
座 超前滞后(离散或连续) 实现符合IEEE421.5-2016标准的提前延迟补偿器[1].
您可以使用参数在连续和离散块实现之间切换 采样时间 (-1 表示继承) .
提前延迟补偿器的方程
不可用模式_
要设置连续运行的补偿器,请设置参数 采样时间 (-1 表示继承) 价值 0. 这种表示相当于连续传递函数。
哪里
-
-提前时间常数;
-
-延迟时间常数。
定义补偿器的方程组遵循上述传递函数。:
哪里
-
-单元的输入信号;
-
-区块状态;
-
-单元的输出信号;
-
-模拟时间;
-
-块的输入信号的初始值。
discret模式
要将补偿器设置为在离散模式下工作,请设置参数 采样时间 (-1 表示继承) 正非零值或值 −1 以从更高层块继承采样周期。 离散表示相当于传递函数
哪里
-
-提前时间常数;
-
-延迟时间常数;
-
-采样周期。
基于离散传递函数,使用直接欧拉法确定补偿器方程:
哪里
-
-单元的输入信号;
-
-区块状态;
-
-单元的输出信号;
-
-模拟的时间步长;
-
-块的输入信号的初始值。
积分的限制
设置参数的最终值 上饱和限值 及 下饱和限值 要使用饱和保护限制方法(«防发条»).
饱和保护方法将补偿器的状态限制在饱和下限之间 和饱和度的上限 :
由于状态是有限的,所以当积分器饱和时,输出信号可以立即响应输入信号的符号的变化。
该块不支持积分饱和法(«发条/发条»). 要使用此方法,请设置参数 上饱和限值 价值 资讯,而对于参数 下饱和限值 价值 -Inf 并连接单元 *饱和*到输出信号。
参数
主分组
# 超前时间常数 T1 — 提前时间常数
Details
补偿器提前的时间常数。 将此值设置为 0 或参数值 滞后时间常数 T2 .
| 默认值 |
|
| 程序使用名称 |
|
| 可计算 |
是 |
# 滞后时间常数 T2 — 的延迟时间常数
Details
补偿器的延迟时间常数。 将此值设置为 0 或参数值 超前时间常数 T1 .
| 默认值 |
|
| 程序使用名称 |
|
| 可计算 |
是 |
# 上饱和限值 — 条件的上限
Details
补偿器条件的上限。 设置值 资讯 为不饱和上限或有限值以防止系统积分器的上限溢出。
| 默认值 |
|
| 程序使用名称 |
|
| 可计算 |
是 |
# 下饱和限值 — 条件的下限
Details
补偿器条件的下限。 设置值 -Inf 为非饱和下限或有限值以防止系统积分器下限溢出。
| 默认值 |
|
| 程序使用名称 |
|
| 可计算 |
是 |
# 初始状态 — 初始状态
Details
块的初始状态。
依赖关系
若要使用此参数,请为参数设置 初始化 价值 指定为参数.
| 默认值 |
|
| 程序使用名称 |
|
| 可计算 |
是 |
# 采样时间 (-1 表示继承) — 块采样周期
Details
连续块执行之间的时间。 在执行期间,该块产生输出信号,并在必要时更新其内部状态。
对于继承的离散时间模式,将此参数设置为 −1. 对于离散模式,将此参数设置为正整数。 对于连续模式,将此参数设置为 0.
| 默认值 |
|
| 程序使用名称 |
|
| 可计算 |
是 |