Synchronizer
机械同步器。
模块类型: Engee1DMechanical.Clutches.SingleSidedSynchronizer
|
库中的路径: |
资料描述
座 Synchronizer 它是由凸轮离合器、锥形离合器和平移运动锁组成的同步器。 同步器通过在开启前均衡齿轮速度、减少齿轮之间的摩擦和确保不同齿轮比之间的平稳转换来确保手动变速箱的平稳换档。
首先,换档杆被移动以激活锥齿轮离合器。 摩擦力矩使换档杆和伞形离合器轴以相同的速度旋转。 当施加在换档杆上的力超过锁定力时,凸轮离合器可接合。
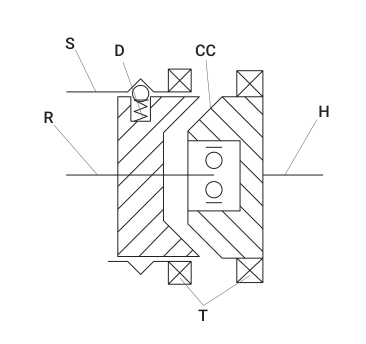
该图示出了处于打开状态的同步器。 在这种状态下,环(R)和轮毂(H)的轴可以彼此独立地以不同的速度旋转。 为了同步环轴和轮毂轴的转速,换档杆向轮毂轴方向移动以激活锥齿轮离合器。 锥形联轴器的摩擦表面产生一个摩擦力矩,使环和轮毂轴的转速均衡。 当作用在换档杆上的平移力超过峰值锁定力时,凸轮离合器(T)的齿能够接合。 峰值锁定力必须提供足够的时间和法向力来均衡环轴和轮毂轴的转速,以便凸轮离合器能够接合。
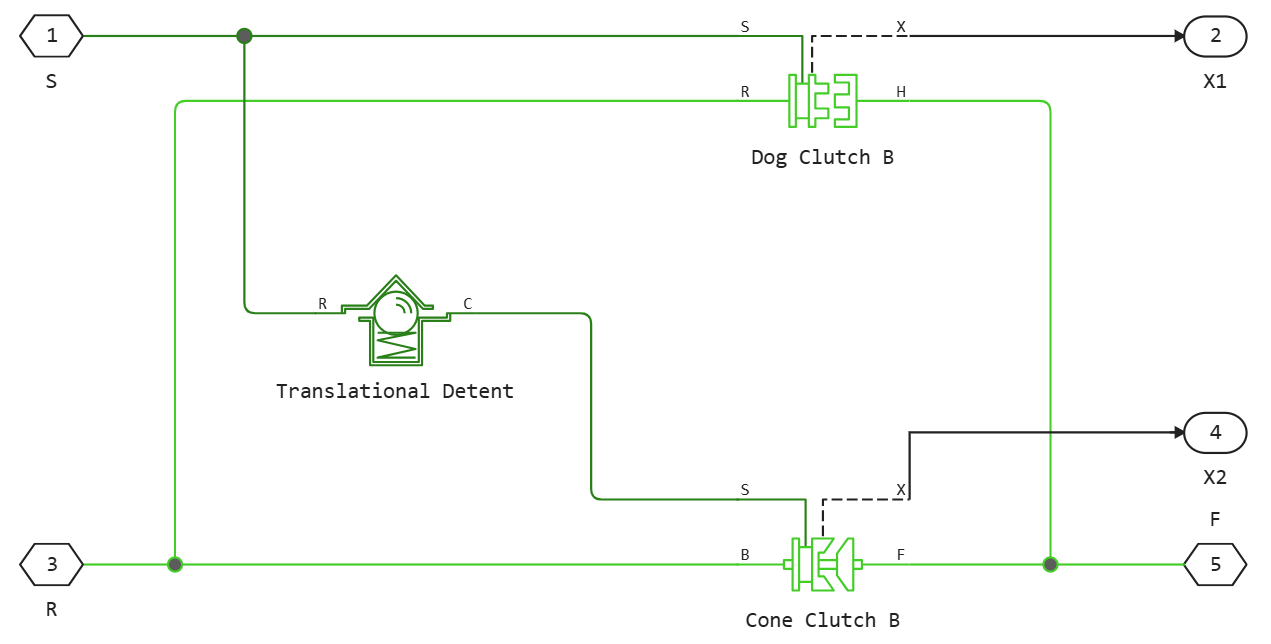
模型实现块 Dog Clutch, Cone Clutch*及 *Translational Detent. 类似的方法可用于模拟同步器的自定义版本。 *R*和*H*连接是属于旋转力学领域的非定向端口,它们分别是环(R)和轮毂(H)。 *S*连接是属于平移力学领域的非定向端口,它是一个换档旋钮。
连接*X1*和*X2*是输出标量信号,分别指示凸轮和锥齿轮联轴器的换档杆的位置。 当离合器完全关闭时,杠杆位置对应于零. 当凸轮离合器完全接合时,其变速杆的位置对应于凸轮离合器的环和轮毂之间的间隙与凸轮的高度之和。 当伞形离合器完全啮合时,其变速杆的位置对应于伞形离合器的环和轮毂之间的间隙。
扭矩传输模型
您可以选择以下扭矩传输模型之一。
摩擦离合器的近似模型
如果为参数 Torque transmission model 值已设置 Friction clutch approximation - Suitable for HIL and linearization 块将离合器的包含视为环与轮毂之间摩擦的现象。 此设置更适合于线性化、固定步长建模和硬件-软件建模。 块使用块的复合实现 Fundamental Friction Clutch(离合器).
使用此设置时,联轴器具有三种可能的配置:关闭、开启和锁定。 在断开状态下,环与轮毂之间的接触力为零。 该力保持为零,直到换档杆到达接合离合器的最小位置。
当环和轮毂的凸轮重叠时 超过用于接通的最小值,两个部件之间的接触力随着变速杆位置的变化开始线性增加 .
当完全接合时,接触力达到其最大值,并且联轴器切换到锁定状态。 在这种状态下,环和轮毂作为单个单元旋转而不打滑。 要解锁离合器,传递的扭矩必须超过参数的值 Maximum transmitted torque .
具有齿隙的动态模型_
如果为参数 Torque transmission model 值已设置 Dynamic with backlash 该模块模拟环和轮毂凸轮之间的间隙、扭转柔度和接触力等现象。 该模型提供比近似摩擦离合器模型更高的精度。
使用此设置时,联轴器具有两种可能的配置:off和on。 在断开状态下,环与轮毂之间的接触力为零。 该力保持为零,直到换档杆到达接合离合器的最小位置。
当环和轮毂的凸轮重叠时 超过用于接通的阈值,则离合器传递扭矩。 这个扭矩是弹簧和阻尼器的扭矩之和,包括环和轮毂的凸轮之间的间隙,使
哪里
-
-耦合环毂的扭转刚度;
-
-环和轮毂相对于公共旋转轴线的相对角度;
-
-环的凸轮和轮毂之间的间隙;
-
-环与轮毂之间的相对角速度。 该变量描述了两个部件相对于彼此的滑移率。
可延展的端部止挡件限制换档杆和环的向前运动。 柔度模型将端止点视为线性弹簧阻尼系统。 端部止动件的位置取决于环的凸轮和轮毂之间的相对角度和角速度:
*如果凸轮对齐并且相对角速度小于打开离合器的最大值,则停止位置由完全关闭时环与轮毂之间的间隙和凸轮高度的总和确定。 离合器可以在该停止位置接通。
*如果凸轮未对齐或相对角速度超过联轴器激活的最大值,则停止位置设置为防止环与轮毂啮合。 离合器在该停止位置不导通。
平移摩擦防止换档杆和环移动。 这种摩擦力是库仑和粘性分量的总和,使得
哪里
-
-作用在换档杆和环上的平移摩擦的总力;
-
-环的凸轮和轮毂之间的动力学摩擦系数;
-
-环的凸轮和轮毂之间的垂直定向力;
-
-换档杆和环的平移运动速度;
-
-平移速度的阈值;低于该阈值,双曲正切函数在换档杆和环的速度趋于零时使库仑摩擦力平滑为零;
-
-作用在换档杆和环上的粘性阻尼系数。
模型动态模型
如果为参数 Torque transmission model 值已设置 Dynamic modal 单元通过从非定向机械端口*S*读取变速杆的位置来确定离合器的离散模态行为。 该设置考虑了离合器的更复杂的动力学。
它的工作速度比设置更快。 Friction clutch approximation - Suitable for HIL and linearization 和 Dynamic with backlash.
您可以使用设置 Dynamic modal 模拟当转速差太大而无法触发离合器盘时的离合器锁定。 该块表示耦合锁作为一个弹簧阻尼系统,其中弹性系数和阻尼系数可以参数化。 接合模式重叠,这防止它们改变,直到变速杆的位置超出接合重叠区域。 接合的重叠区域由参数确定 Tooth overlap to engage .

杠杆位置限制:
-
-换档杆在端口*S的位置*;
-
-参数值 Tooth height ;
-
-参数值 Ring-hub clearance when dog clutch disengaged ;
-
-参数值 Tooth overlap to engage ;
-
-参数值 Engagement speed threshold .
切换模式位置:
-
-离合器完全关闭;
-
-当换档杆的位置在由 ;联轴器可以从断开状态切换到接通状态,如果 ;
-
-离合器打开时 位于由 ;联轴器可以从打开状态切换到关闭状态,如果 ;
-
-离合器完全接合;
-
-何时 位于所述接合重叠的区域中,仅当所述速度差小于所述参数值时才激活所述离合器。 .
热建模
使用额外的非定向热端口*T*可以模拟热流和温度变化的影响。 默认情况下此端口是隐藏的。 要使用它,在参数组 Cone Clutch 为参数设置 Friction model 价值 Temperature-dependent friction coefficients 或 Temperature and velocity-dependent friction coefficients. 然后为组件指定适当的热参数。
线性化
要优化线性化的模型,在参数组中 Dog Clutch 用于参数 Torque transmission model 价值 Friction clutch approximation - Suitable for HIL and linearization.
硬件和软件建模
在参数组中获得最佳仿真性能 Dog Clutch 用于参数 Torque transmission model 价值 Friction clutch approximation - Suitable for HIL and linearization.
假设和限制
该模型没有考虑惯性效应。 为了解释惯性,你可以添加一个块 *Inertia*到同步器模型的每个端口。
港口
输出
#
X2
—
锥形离合器的换档杆的位置
标量,标量
Details
测量锥形联轴器平移运动量的标量信号的输出端口。
| 数据类型 |
|
| 复数支持 |
非也。 |
#
X1
—
凸轮离合器的换档杆的位置
标量,标量
Details
测量凸轮离合器平移运动量的标量信号的输出端口。
| 数据类型 |
|
| 复数支持 |
非也。 |
非定向
#
T
—
热流量
温暖
Details
热流相连的非定向热口。
依赖关系
要使用此端口,请在参数组中 Cone Clutch 为参数设置 Friction model 价值 Temperature-dependent friction coefficients 或 Temperature and velocity-dependent friction coefficients.
| 程序使用名称 |
|
#
S
—
换档杆
平移力学
Details
与换档杆连接的无方向性机械端口。
| 程序使用名称 |
|
#
H
—
联轴器毂
旋转力学
Details
与离合器毂连接的非定向机械端口。
| 程序使用名称 |
|
#
R
—
耦合环
旋转力学
Details
联接环连接的非定向机械端口。
| 程序使用名称 |
|
参数
锥形离合器
# Kinetic friction coefficient vector — 滑动摩擦系数矢量
Details
动摩擦系数值的向量。 所有值必须大于零。 向量的维数必须与向量的维数相匹配 Temperature vector .
依赖关系
若要使用此参数,请为参数设置 Friction model 价值 Temperature-dependent friction coefficients.
| 默认值 |
|
| 程序使用名称 |
|
| 可计算 |
是 |
# Kinetic friction coefficient vector — 滑动摩擦系数矢量
Details
动摩擦系数值的向量。 所有值必须大于零。 向量的维数必须与向量的维数相匹配 Relative velocity vector .
依赖关系
若要使用此参数,请为参数设置 Friction model 价值 Velocity-dependent kinetic friction coefficient.
| 默认值 |
|
| 程序使用名称 |
|
| 可计算 |
是 |
#
Cone half angle —
锥体的开口角的一半
rad | deg | rev | mrad | arcsec | arcmin | gon
Details
锥体的开口角的一半 .
| 计量单位 |
|
| 默认值 |
|
| 程序使用名称 |
|
| 可计算 |
是 |
# Static friction coefficient vector — 静摩擦系数矢量
Details
静态或峰值摩擦系数的向量。 此向量的维数必须与向量的维数相匹配 Temperature vector . 每个值必须大于向量中相应元素的值。 Kinetic friction coefficient vector .
依赖关系
若要使用此参数,请为参数设置 Friction model 价值 Temperature-dependent friction coefficients 或 Temperature and velocity-dependent friction coefficients.
| 默认值 |
|
| 程序使用名称 |
|
| 可计算 |
是 |
# Kinetic friction coefficient — 滑动摩擦系数
Details
动或库仑摩擦系数。 系数必须大于零。
依赖关系
若要使用此参数,请为参数设置 Friction model 价值 Fixed kinetic friction coefficient.
| 默认值 |
|
| 程序使用名称 |
|
| 可计算 |
是 |
#
Temperature vector —
温度值向量
K | degC | degF | degR | deltaK | deltadegC | deltadegF | deltadegR
Details
温度值的向量。 向量中的值应该从左到右增加。 对于线性插值,为每个维度至少指定两个值,对于平滑插值,至少指定三个值。
依赖关系
若要使用此参数,请为参数设置 Friction model 价值 Temperature-dependent friction coefficients 或 Temperature and velocity-dependent friction coefficients.
| 计量单位 |
|
| 默认值 |
|
| 程序使用名称 |
|
| 可计算 |
是 |
# Static friction coefficient — 静摩擦系数
Details
静或摩擦系数的峰值。 静摩擦系数必须大于动摩擦系数。
依赖关系
若要使用此参数,请为参数设置 Friction model 价值 Fixed kinetic friction coefficient 或 Velocity-dependent kinetic friction coefficient.
| 默认值 |
|
| 程序使用名称 |
|
| 可计算 |
是 |
#
Friction coefficient extrapolation method —
外推法
Linear | Nearest | Error
Details
用于推断数据表中的参考点的方法。 当输入值超出参数列表中指定的范围时,此方法确定输出值。:
-
Linear-选择该值以获得在外推区域中以及在与内插区域的边界上具有连续的一阶导数的曲线。 -
Nearest-选择此值以使用不高于数据中最大值或低于数据中最小值的外推法。 -
Error-选择此值以避免在希望数据在表的范围内时进行外推。 如果输入信号在表的范围之外,则仿真停止并输出错误。
有关外推算法的更多信息,请参阅块页面。 1-D Lookup Table.
依赖关系
若要使用此参数,请为参数设置 Friction model 价值 Velocity-dependent kinetic friction coefficient, Temperature-dependent friction coefficients 或 Temperature and velocity-dependent friction coefficients.
| 值 |
|
| 默认值 |
|
| 程序使用名称 |
|
| 可计算 |
无 |
#
Velocity tolerance —
相对阻塞速度的阈值
rad/s | deg/s | rad/min | deg/min | rpm | rps
Details
离合器可以锁定的相对速度。 如果扭矩小于有效半径、静摩擦系数和施加的法向力的乘积,则表面是固定的。
| 计量单位 |
|
| 默认值 |
|
| 程序使用名称 |
|
| 可计算 |
是 |
#
Contact surface minimum diameter —
内径
m | um | mm | cm | km | in | ft | yd | mi | nmi
Details
锥体的内径 .
| 计量单位 |
|
| 默认值 |
|
| 程序使用名称 |
|
| 可计算 |
是 |
#
Relative velocity vector —
相对速度矢量
rad/s | deg/s | rad/min | deg/min | rpm | rps
Details
相对速度值的矢量。 向量中的值应该从左到右增加。 对于线性插值,为每个维度至少指定两个值,对于平滑插值,至少指定三个值。
依赖关系
若要使用此参数,请为参数设置 Friction model 价值 Velocity-dependent kinetic friction coefficient 或 Temperature and velocity-dependent friction coefficients.
| 计量单位 |
|
| 默认值 |
|
| 程序使用名称 |
|
| 可计算 |
是 |
#
Contact surface maximum diameter —
外径/外径
m | um | mm | cm | km | in | ft | yd | mi | nmi
Details
锥体的外径 .
| 计量单位 |
|
| 默认值 |
|
| 程序使用名称 |
|
| 可计算 |
是 |
#
Friction coefficient interpolation method —
的插值方法
Linear | Smooth
Details
用于数据表参考点之间插值的方法:
-
Linear-选择此值以获得最低的计算成本。 -
Smooth-选择此值以获得具有连续一阶导数的连续曲线。
依赖关系
若要使用此参数,请为参数设置 Friction model 价值 Velocity-dependent kinetic friction coefficient, Temperature-dependent friction coefficients 或 Temperature and velocity-dependent friction coefficients.
| 值 |
|
| 默认值 |
|
| 程序使用名称 |
|
| 可计算 |
无 |
#
Friction model —
摩擦模型
Fixed kinetic friction coefficient | Velocity-dependent kinetic friction coefficient | Temperature-dependent friction coefficients | Temperature and velocity-dependent friction coefficients
Details
滑动摩擦系数建模的参数化方法。 此参数的参数和默认值取决于您为块选择的摩擦模型。 以下选项是可能的:
-
Fixed kinetic friction coefficient-滑动摩擦系数设定固定值。 -
Velocity-dependent kinetic friction coefficient-滑动摩擦系数由基于盘之间的相对角速度的值的内插表确定。 -
Temperature-dependent friction coefficients-滑动摩擦系数由基于温度值的插值表确定。 -
Temperature and velocity-dependent friction coefficients-滑动摩擦系数由插值表根据圆盘之间的温度和相对角速度的值确定。
| 值 |
|
| 默认值 |
|
| 程序使用名称 |
|
| 可计算 |
无 |
#
Threshold force —
法向接触力的阈值
N | nN | uN | mN | kN | MN | GN | dyn | lbf | kgf
Details
力的阈值。 块仅在超过参数的值时模拟法向力。 Threshold force . 否则,不传递摩擦力矩。
| 计量单位 |
|
| 默认值 |
|
| 程序使用名称 |
|
| 可计算 |
是 |
# Kinetic friction coefficient matrix — 滑动摩擦系数矩阵
Details
动摩擦系数值的矩阵。 所有值必须大于零。 矩阵的维数应为( Temperature vector)上(Kinetic friction coefficient vector).
依赖关系
若要使用此参数,请为参数设置 Friction model 价值 Temperature and velocity-dependent friction coefficients.
| 默认值 |
|
| 程序使用名称 |
|
| 可计算 |
是 |
换挡联动
# Tooth-tooth friction coefficient — 凸轮相互接触时的动力学摩擦系数
Details
环的凸轮和轮毂之间的接触区中的动力学摩擦系数。 该系数表征了在离合器接通和断开时由于凸轮彼此接触而阻止换档杆移动的耗散力。
更高的系数值对应于当换档杆移动时更大的能量耗散。 值必须大于零。
依赖关系
要使用此参数,请在参数组中 Cone Clutch 为参数设置 Friction model 价值 Fixed kinetic friction coefficient 或 Velocity-dependent kinetic friction coefficient,并在参数组中 Dog Clutch 为参数设置 Torque transmission model 价值 Dynamic with backlash.
| 默认值 |
|
| 程序使用名称 |
|
| 可计算 |
是 |
#
Cone clutch ring stop stiffness —
锥形联轴器的环形止挡的刚性
N/m | mN/m | kN/m | MN/m | GN/m | kgf/m | lbf/ft | lbf/in
Details
锥形联接环两侧的环形止挡的刚性。 该模型假设环和止动件具有弹性,接触时的变形与施加的力和大小(即接触的反刚度)成正比。
| 计量单位 |
|
| 默认值 |
|
| 程序使用名称 |
|
| 可计算 |
是 |
#
Static contact speed threshold —
静态接触速度的阈值
m/s | mm/s | cm/s | km/s | m/hr | km/hr | in/s | ft/s | mi/s | ft/min | mi/hr | kn
Details
圈和轮毂或者完全开启和锁定,或者完全关闭和锁定的速度阈值。
依赖关系
要使用此参数,请在参数组中 Dog Clutch 为参数设置 Torque transmission model 价值 Dynamic modal.
| 计量单位 |
|
| 默认值 |
|
| 程序使用名称 |
|
| 可计算 |
是 |
#
Engagement block stiffness —
接合锁的刚性系数
N/m | mN/m | kN/m | MN/m | GN/m | kgf/m | lbf/ft | lbf/in
Details
锁定接合时的刚度系数。
依赖关系
要使用此参数,请在参数组中 Dog Clutch 为参数设置 Torque transmission model 价值 Dynamic modal.
| 计量单位 |
|
| 默认值 |
|
| 程序使用名称 |
|
| 可计算 |
是 |
#
Engagement block damping —
接合锁的阻尼系数
N*s/m | kgf*s/m | lbf*s/ft | lbf*s/in
Details
接合时的阻尼系数。
依赖关系
要使用此参数,请在参数组中 Dog Clutch 为参数设置 Torque transmission model 价值 Dynamic modal.
| 计量单位 |
|
| 默认值 |
|
| 程序使用名称 |
|
| 可计算 |
是 |
#
Viscous friction coefficient —
变速杆的粘性摩擦系数
N*s/m | kgf*s/m | lbf*s/ft | lbf*s/in
Details
毂和环之间的相对平移运动中的粘性摩擦系数。 该参数的值取决于润滑剂的状况和接触表面的质量。
| 计量单位 |
|
| 默认值 |
|
| 程序使用名称 |
|
| 可计算 |
是 |
# Hard stop at back of shift linkage — 硬焦点
Details
防止换档杆移动超过完全关闭位置的刚性止挡。
如果选中该复选框,则当完全关闭时,硬停止处于活动状态。 如果未选中该复选框,则完全关闭时没有硬停止。
| 默认值 |
|
| 程序使用名称 |
|
| 可计算 |
无 |
#
Cone clutch ring stop damping —
锥形联轴器环形止挡的阻尼系数
N*s/m | kgf*s/m | lbf*s/ft | lbf*s/in
Details
锥形联轴器的环与轮毂之间的平移接触的阻尼。 阻尼量与接触后发生的振动数量成反比。
| 计量单位 |
|
| 默认值 |
|
| 程序使用名称 |
|
| 可计算 |
是 |
#
Ring-hub clearance when cone clutch disengaged —
锥形联轴器断开状态下环与轮毂之间的间隙
m | um | mm | cm | km | in | ft | yd | mi | nmi
Details
环的凸轮和轮毂之间沿变速杆运动轴线的最大间隙。 该间隙对应于完全关断的耦合。 凸轮的高度以及处于断开状态的环与轮毂之间的间隙确定了换档杆的最大行程。 此参数的值必须大于零。
| 计量单位 |
|
| 默认值 |
|
| 程序使用名称 |
|
| 可计算 |
是 |
#
Shift linkage engaged friction coefficient —
打开时的摩擦系数
N*s/m | kgf*s/m | lbf*s/ft | lbf*s/in
Details
环和轮毂啮合时换档杆中的摩擦系数。 该值表示换档杆与其支撑件之间的摩擦力。
依赖关系
要使用此参数,请在参数组中 Dog Clutch 为参数设置 Torque transmission model 价值 Dynamic modal.
| 计量单位 |
|
| 默认值 |
|
| 程序使用名称 |
|
| 可计算 |
是 |
#
Ring-hub clearance when dog clutch disengaged —
凸轮离合器断开时环与轮毂之间的间隙
m | um | mm | cm | km | in | ft | yd | mi | nmi
Details
环的凸轮和轮毂之间沿变速杆运动轴线的最大间隙。 该间隙对应于完全关断的耦合。 凸轮的高度以及处于断开状态的环与轮毂之间的间隙确定了换档杆的最大行程。 此参数的值必须大于零。
| 计量单位 |
|
| 默认值 |
|
| 程序使用名称 |
|
| 可计算 |
是 |
#
Maximum engagement speed —
开关速度的上限阈值
rad/s | deg/s | rad/min | deg/min | rpm | rps
Details
环和轮毂之间的相对角速度,超过该角速度离合器不能接合。 值取决于具体的传输或传输。 值最小化有助于避免接通时产生强烈的动态影响。 值必须大于零。
依赖关系
若要使用此参数,请为参数设置 Torque transmission model 价值 Friction clutch approximation - Suitable for HIL and linearization 或 Dynamic with backlash.
| 计量单位 |
|
| 默认值 |
|
| 程序使用名称 |
|
| 可计算 |
是 |
#
Tooth overlap to engage —
用于耦合激活的凸轮重叠的阈值
m | um | mm | cm | km | in | ft | yd | mi | nmi
Details
环和轮毂的凸轮之间沿共同纵向轴线的重叠的长度。 当凸轮重叠超过该值时,离合器被激活。 离合器保持关闭,直到接合齿轮的凸轮至少重叠这个长度。 值必须大于零。
| 计量单位 |
|
| 默认值 |
|
| 程序使用名称 |
|
| 可计算 |
是 |
#
Tooth height —
凸轮高度
m | um | mm | cm | km | in | ft | yd | mi | nmi
Details
底座与凸轮顶部之间的距离。 环和轮毂的凸轮具有相同的高度。 凸轮的高度以及处于断开状态的环与轮毂之间的间隙确定了换档杆的最大行程。 此参数的值必须大于零。
| 计量单位 |
|
| 默认值 |
|
| 程序使用名称 |
|
| 可计算 |
是 |
#
Static contact release force threshold —
解耦力的阈值
N | nN | uN | mN | kN | MN | GN | dyn | lbf | kgf
Details
环和轮毂可释放和脱开的力的阈值。
依赖关系
要使用此参数,请在参数组中 Dog Clutch 为参数设置 Torque transmission model 价值 Dynamic modal.
| 计量单位 |
|
| 默认值 |
|
| 程序使用名称 |
|
| 可计算 |
是 |
#
Dog clutch ring stop damping —
凸轮离合器环止动件的阻尼
N*s/m | kgf*s/m | lbf*s/ft | lbf*s/in
Details
凸轮离合器环与轮毂之间的平移接触的阻尼。 阻尼量与接触后发生的振动数量成反比。
| 计量单位 |
|
| 默认值 |
|
| 程序使用名称 |
|
| 可计算 |
是 |
#
Dog clutch ring stop stiffness —
凸轮离合器环止挡的刚度
N/m | mN/m | kN/m | MN/m | GN/m | kgf/m | lbf/ft | lbf/in
Details
凸轮离合器环两侧止挡的刚度。 该模型假设环和止动件具有弹性,接触时的变形与施加的力和大小(即接触的反刚度)成正比。 刚度值必须根据参数设置 Tooth overlap to engage . 太低的刚度会导致变形超过所需的重叠并导致错误的激活。 参数值必须大于零。
| 计量单位 |
|
| 默认值 |
|
| 程序使用名称 |
|
| 可计算 |
是 |
#
Shift linkage disengaged friction coefficient —
关状态下的摩擦系数
N*s/m | kgf*s/m | lbf*s/ft | lbf*s/in
Details
环和轮毂解耦时换档杆中的摩擦系数。 该值表示换档杆与其支撑件之间的摩擦力。
依赖关系
要使用此参数,请在参数组中 Dog Clutch 为参数设置 Torque transmission model 价值 Dynamic modal.
| 计量单位 |
|
| 默认值 |
|
| 程序使用名称 |
|
| 可计算 |
是 |
#
Linkage travel direction —
联轴器接通时的运动方向
Positive shift linkage displacement engages clutch | Negative shift linkage displacement engages clutch
Details
换档杆应移动以激活离合器的方向。
| 值 |
|
| 默认值 |
|
| 程序使用名称 |
|
| 可计算 |
无 |
定位档
#
Notch width —
剪切力的面积
m | um | mm | cm | km | in | ft | yd | mi | nmi
Details
发生剪切力的区域的宽度。
| 计量单位 |
|
| 默认值 |
|
| 程序使用名称 |
|
| 可计算 |
是 |
#
Friction velocity threshold —
摩擦速度的阈值
m/s | mm/s | cm/s | km/s | m/hr | km/hr | in/s | ft/s | mi/s | ft/min | mi/hr | kn
Details
保持器中实现最大动力学摩擦所需的相对速度。 该参数保证了改变运动方向时力的连续性,增加了仿真的数值稳定性。 参数值必须大于零。
| 计量单位 |
|
| 默认值 |
|
| 程序使用名称 |
|
| 可计算 |
是 |
#
Peak force —
最大剪切力
N | nN | uN | mN | kN | MN | GN | dyn | lbf | kgf
Details
保持器内部产生的最大剪切力。
| 计量单位 |
|
| 默认值 |
|
| 程序使用名称 |
|
| 可计算 |
是 |
#
Viscous friction coefficient —
保持器的粘性摩擦系数
N*s/m | kgf*s/m | lbf*s/ft | lbf*s/in
Details
保持器的接触表面上的粘性摩擦系数。 参数值必须大于或等于零。
| 计量单位 |
|
| 默认值 |
|
| 程序使用名称 |
|
| 可计算 |
是 |
# Friction to peak force ratio — 动力学摩擦系数
Details
动摩擦力与锁的最大剪切力之比。 该参数用于设置动力学摩擦力。 参数值必须大于或等于零。
| 默认值 |
|
| 程序使用名称 |
|
| 可计算 |
是 |
初始条件
#
Cone clutch initial shift linkage position —
锥形离合器的换档杆的初始位置
m | um | mm | cm | km | in | ft | yd | mi | nmi
Details
锥形离合器的换档杆的初始位置。 参数限制如下表所示。
| Linkage travel direction | 锥形联轴器的状况 | 参数限制 |
|---|---|---|
|
最初启用 |
参数值必须大于该值 Ring-hub clearance when cone clutch disengaged |
最初禁用 |
参数值必须小于 Ring-hub clearance when cone clutch disengaged |
|
|
最初启用 |
参数值必须大于该值 Ring-hub clearance when dog clutch disengaged |
最初禁用 |
参数值必须小于 Ring-hub clearance when dog clutch disengaged |
| 计量单位 |
|
| 默认值 |
|
| 程序使用名称 |
|
| 可计算 |
是 |
#
Dog clutch initial shift linkage position —
凸轮离合器的换档杆的初始位置
m | um | mm | cm | km | in | ft | yd | mi | nmi
Details
凸轮离合器的换档杆的初始位置。 参数限制如下表所示。
| Linkage travel direction | 凸轮离合器的状况 | 参数限制 |
|---|---|---|
|
最初启用 |
参数值必须大于参数值的总和。 Ring-hub clearance when dog clutch disengaged 及 Tooth overlap to engage |
最初禁用 |
参数值必须小于参数值的总和。 Ring-hub clearance when dog clutch disengaged 及 Tooth overlap to engage |
|
|
最初启用 |
负参数值必须大于参数值之和。 Ring-hub clearance when dog clutch disengaged 及 Tooth overlap to engage |
最初禁用 |
负参数值必须小于参数值之和。 Ring-hub clearance when dog clutch disengaged 及 Tooth overlap to engage |
| 计量单位 |
|
| 默认值 |
|
| 程序使用名称 |
|
| 可计算 |
是 |
#
Initial dog clutch ring-hub offset angle —
环相对于凸轮离合器的轮毂位移的初始角度
rad | deg | rev | mrad | arcsec | arcmin | gon
Details
环与轮毂在模拟零时间的旋转角度。 该角度决定了环和轮毂凸轮接合的可能性。 初始位移角必须满足这些条件:
*如果联轴器的初始状态为off,则初始偏移角度必须在范围内
+
+ 哪里 -环或轮毂的凸轮数。 两个组件具有相同数量的凸轮。
*如果联轴器的初始状态为on,则初始偏移角度必须在范围内
+
+ 哪里 -环的凸轮和轮毂之间的间隙的角度。
依赖关系
要使用此参数,请在参数组中 Cone Clutch 为参数设置 Friction model 价值 Fixed kinetic friction coefficient 或 Velocity-dependent kinetic friction coefficient,并在参数组中 Dog Clutch 为参数设置 Torque transmission model 价值 Dynamic with backlash.
| 计量单位 |
|
| 默认值 |
|
| 程序使用名称 |
|
| 可计算 |
是 |
#
Initial state —
联轴器的初始条件
All clutches unlocked | Cone clutch locked | All clutches locked
Details
模拟开始时圆锥和凸轮联轴器的状况:
-
All clutches unlocked-锥形和凸轮联轴器在环和轮毂之间传递零扭矩; -
Cone clutch locked-锥形联轴器在环和轮毂之间传递扭矩; -
All clutches locked-锥形和凸轮联轴器在环和轮毂之间传递扭矩。
| 值 |
|
| 默认值 |
|
| 程序使用名称 |
|
| 可计算 |
无 |
热端口
#
Initial temperature —
初始温度
K | degC | degF | degR | deltaK | deltadegC | deltadegF | deltadegR
Details
模拟开始时组件的温度。 初始温度通过调节初始接合或摩擦损失来改变部件的效率。
依赖关系
要使用此参数,请在参数组中 Cone Clutch 为参数设置 Friction model 价值 Temperature-dependent friction coefficients 或 Temperature and velocity-dependent friction coefficients.
| 计量单位 |
|
| 默认值 |
|
| 程序使用名称 |
|
| 可计算 |
是 |
#
Thermal mass —
热容量
J/K | kJ/K
Details
将组件的温度改变一度所需的热能。 热容量越高,组件对温度变化的抵抗力就越强。
依赖关系
要使用此参数,请在参数组中 Cone Clutch 为参数设置 Friction model 价值 Temperature-dependent friction coefficients 或 Temperature and velocity-dependent friction coefficients.
| 计量单位 |
|
| 默认值 |
|
| 程序使用名称 |
|
| 可计算 |
是 |
犬齿离合器
#
Torsional stiffness —
扭转刚度
N*m/rad | mN*m/rad | kN*m/rad | kgf*m/rad | lbf*ft/rad | N*m/deg | mN*m/deg | kN*m/deg | kgf*m/deg | lbf*ft/deg | W*s/rad | HP_DIN/rpm | HP_DIN*s/rad
Details
环的凸轮和轮毂之间的接触区中的线性扭转刚度的系数。 该系数表征两对凸轮之间接触力的恢复分量。 高刚度值对应于高接触力。 值必须大于零。
依赖关系
要使用此参数,请在参数组中 Cone Clutch 为参数设置 Friction model 价值 Fixed kinetic friction coefficient 或 Velocity-dependent kinetic friction coefficient,并在参数组中 Dog Clutch 为参数设置 Torque transmission model 价值 Dynamic with backlash.
| 计量单位 |
|
| 默认值 |
|
| 程序使用名称 |
|
| 可计算 |
是 |
#
Extrapolation method —
外推法
Linear | Nearest | Error
Details
一种外推方法,用于在输入值超出参数列表中指定的范围时确定输出值。:
-
Linear-选择此值以在外推域和与插值域的边界上绘制具有连续一阶导数的曲线; -
Nearest-选择此值可获得不超出数据中最高点且不超出数据中最低点的外推。; -
Error-选择此值以避免进入外推模式。 如果输入信号在表格范围之外,则仿真停止并返回错误。
有关外推算法的更多信息,请参阅块页面。 1-D Lookup Table.
依赖关系
要使用此参数,请在参数组中 Cone Clutch 为参数设置 Friction model 价值 Temperature-dependent friction coefficients 或 Temperature and velocity-dependent friction coefficients.
| 值 |
|
| 默认值 |
|
| 程序使用名称 |
|
| 可计算 |
无 |
# Number of teeth — 凸轮环或轮毂数量
Details
环或轮毂的凸轮总数。 两个组件具有相同数量的凸轮。 此值必须大于或等于一。
依赖关系
要使用此参数,请在参数组中 Cone Clutch 为参数设置 Friction model 价值 Fixed kinetic friction coefficient 或 Velocity-dependent kinetic friction coefficient,并在参数组中 Dog Clutch 为参数设置 Torque transmission model 价值 Dynamic with backlash.
| 默认值 |
|
| 程序使用名称 |
|
| 可计算 |
是 |
#
Temperature vector —
温度值向量
K | degC | degF | degR | deltaK | deltadegC | deltadegF | deltadegR
Details
温度值的向量。 向量中的值应该从左到右增加。 对于线性插值,为每个维度至少指定两个值,对于平滑插值,至少指定三个值。
依赖关系
要使用此参数,请在参数组中 Cone Clutch 为参数设置 Friction model 价值 Temperature-dependent friction coefficients 或 Temperature and velocity-dependent friction coefficients.
| 计量单位 |
|
| 默认值 |
|
| 程序使用名称 |
|
| 可计算 |
是 |
#
Engagement speed threshold —
切换速度阈值
rad/s | deg/s | rad/min | deg/min | rpm | rps
Details
离合器提供动力的最小旋转速度。
依赖关系
若要使用此参数,请为参数设置 Torque transmission model 价值 Dynamic modal.
| 计量单位 |
|
| 默认值 |
|
| 程序使用名称 |
|
| 可计算 |
是 |
#
Maximum transmitted torque —
最大传递扭矩
N*m | uN*m | mN*m | kN*m | MN*m | GN*m | kgf*m | lbf*in | lbf*ft
Details
离合器所能传递的最大扭矩。 该值对应于防滑接合配置。 如果在环和轮毂之间传递的扭矩超过该值,则两个部件开始相对于彼此滑移。 这个扭矩决定了摩擦离合器近似中静摩擦的极限.
依赖关系
要使用此参数,请在参数组中 Cone Clutch 为参数设置 Friction model 价值 Fixed kinetic friction coefficient 或 Velocity-dependent kinetic friction coefficient,并在参数组中 Dog Clutch 为参数设置 Torque transmission model 价值 Friction clutch approximation - Suitable for HIL and linearization.
| 计量单位 |
|
| 默认值 |
|
| 程序使用名称 |
|
| 可计算 |
是 |
#
Rotational backlash —
旋转时的齿隙
rad | deg | rev | mrad | arcsec | arcmin | gon
Details
离合器接合时,环和轮毂凸轮之间的允许角位移(齿隙)。 此值必须大于零。
依赖关系
要使用此参数,请在参数组中 Cone Clutch 为参数设置 Friction model 价值 Fixed kinetic friction coefficient 或 Velocity-dependent kinetic friction coefficient,并在参数组中 Dog Clutch 为参数设置 Torque transmission model 价值 Dynamic with backlash.
| 计量单位 |
|
| 默认值 |
|
| 程序使用名称 |
|
| 可计算 |
是 |
#
Clutch teeth mean radius —
离合器凸轮的平均半径
m | um | mm | cm | km | in | ft | yd | mi | nmi
Details
环或毂的中心到凸轮的相应中心的距离。 平均凸轮半径决定了环和轮毂凸轮之间的正常接触力,考虑到两个部件之间传递的扭矩。 此值必须大于零。
| 计量单位 |
|
| 默认值 |
|
| 程序使用名称 |
|
| 可计算 |
是 |
#
Maximum transmitted torque vector —
最大传递扭矩
N*m | uN*m | mN*m | kN*m | MN*m | GN*m | kgf*m | lbf*in | lbf*ft
Details
离合器所能传递的最大扭矩。 这些值的向量对应于具有防滑接合的配置。 如果在环和轮毂之间传递的扭矩超过该值,则两个部件开始相对于彼此滑移。 向量必须具有与向量相同数量的元素 Temperature vector .
依赖关系
要使用此参数,请在参数组中 Cone Clutch 为参数设置 Friction model 价值 Temperature-dependent friction coefficients 或 Temperature and velocity-dependent friction coefficients.
| 计量单位 |
|
| 默认值 |
|
| 程序使用名称 |
|
| 可计算 |
是 |
#
Torque transmission model —
扭矩传递的模型
Friction clutch approximation - Suitable for HIL and linearization | Dynamic with backlash | Dynamic modal
Details
用于对凸轮离合器的操作进行建模的方法:
-
Friction clutch approximation - Suitable for HIL and linearization-复合块实现 *Fundamental Friction Clutch(离合器)*中高精度。 此设置支持热建模。 变速杆可以通过标量信号或通过非定向端口*S*进行控制。 -
Dynamic with backlash-一个高精度离合器驱动模型,考虑到齿隙、扭转柔顺性和环和轮毂凸轮之间的接触力等现象。 -
Dynamic modal—系统级的耦合激活模型,该模型考虑了由于速度差异引起的接合锁定的影响。
依赖关系
要使用此参数,请在参数组中 Cone Clutch 为参数设置 Friction model 价值 Fixed kinetic friction coefficient 或 Velocity-dependent kinetic friction coefficient.
| 值 |
|
| 默认值 |
|
| 程序使用名称 |
|
| 可计算 |
无 |
#
Interpolation method —
的插值方法
Linear | Smooth
Details
一种当输入值在两个连续网格点之间时近似输出值的插值方法:
-
Linear-选择此值以实现最佳性能。 -
Smooth-选择此值以绘制具有连续一阶导数的连续曲线。
有关插值算法的更多信息,请参阅块页面。 1-D Lookup Table.
依赖关系
要使用此参数,请在参数组中 Cone Clutch 为参数设置 Friction model 价值 Temperature-dependent friction coefficients 或 Temperature and velocity-dependent friction coefficients.
| 值 |
|
| 默认值 |
|
| 程序使用名称 |
|
| 可计算 |
无 |
#
Torsional damping —
扭转阻尼
N*m*s/rad | mN*m*s/rad | kN*m*s/rad | kgf*m*s/rad | lbf*ft*s/rad
Details
环和轮毂的凸轮之间的接触区中的扭转期间线性阻尼的系数。 该系数表征两对凸轮之间接触力的耗散分量。 较高的阻尼值对应于接触时较大的能量耗散。 值必须大于零。
依赖关系
要使用此参数,请在参数组中 Cone Clutch 为参数设置 Friction model 价值 Fixed kinetic friction coefficient 或 Velocity-dependent kinetic friction coefficient,并在参数组中 Dog Clutch 为参数设置 Torque transmission model 价值 Dynamic with backlash.
| 计量单位 |
|
| 默认值 |
|
| 程序使用名称 |
|
| 可计算 |
是 |