RITM-CANFD 获取状态
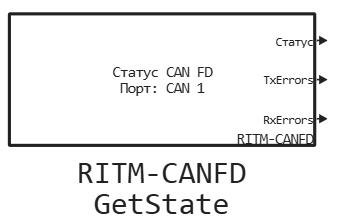
获取CAN FD接口和错误计数器的状态。
模块类型: SubSystem
|
库中的路径: |
资料描述
要使用该块,请安装/更新支持包。 节奏块。
座 RITM-CANFD 获取状态 轮询所选接口的状态并输出发送和接收错误计数器。 块不需要连接到服务描述符 RITM-CANFD 设置:接口号在其参数中选择。
港口
输出
#
状况
—
港口的现状
轮胎
Details
总线包含六个逻辑信号。 意义 1 表示相应的状态为活动状态。:
-
活动中-控制器处于活动状态; -
警告-由于以前遇到的错误,控制器处于警告状态; -
被动-控制器已切换到被动状态; -
N.公共汽车-由于错误,控制器与交换机断开连接; -
停止了-控制器停止; -
睡觉-控制器处于睡眠模式。
在任何给定时间,列出的信号之一是活动的。
| 数据类型 |
|
| 复数支持 |
非也。 |
#
TxErrors
—
传输错误数
标量,标量
Details
CAN控制器传输误差计数器的当前值。
| 数据类型 |
|
| 复数支持 |
非也。 |
#
RxErrors
—
接收错误数
标量,标量
Details
CAN控制器接收误差计数器的当前值。
| 数据类型 |
|
| 复数支持 |
非也。 |