Маятник на подвижной опоре: физический компонент Engee
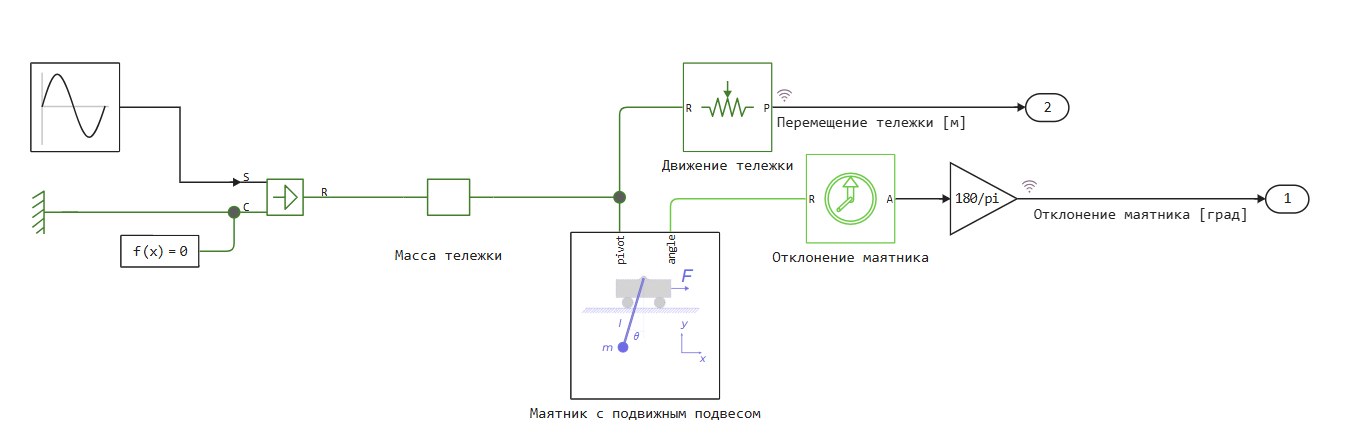
В этом примере представлена реализация математического маятника, точка подвеса которого может перемещаться вдоль горизонтальной оси.
Данная модель является естественным расширением классического маятника и находит применение в задачах робототехники.
Описание модели
Рассмотрим маятник массы , закрепленный на невесомом стержне длиной . Точка подвеса может перемещаться горизонтально с переменной скоростью . На систему действуют:
- Сила тяжести ;
- Сила демпфирования, пропорциональная скорости маятника с коэффициентом ;
- Реакция опоры (натяжение стержня).
При движении опоры возникает дополнительная инерционная сила, обусловленная ускорением точки подвеса.
Положение массы маятника в абсолютной системе координат:
Скорость массы:
Уравнение движения маятника относительно точки подвеса:
где:
- — угол отклонения от вертикали (рад);
- — угловая скорость (рад/с);
- — масса маятника (кг);
- — длина стержня (м);
- — коэффициент демпфирования (кг/с);
- — ускорение свободного падения (м/с²);
- — положение точки подвеса (м).
Горизонтальная сила реакции, действующая на опору:
Эта сила передается через линейный порт и позволяет моделировать взаимодействие маятника с тележкой или другим источником движения.
Запуск модели
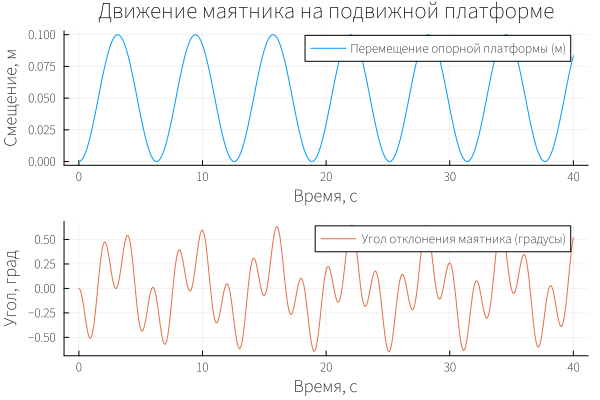
При гармоническом движении опоры маятник демонстрирует:
- Вынужденные колебания — маятник колеблется с частотой движения опоры;
- Резонанс — при совпадении частоты движения опоры с собственной частотой маятника амплитуда колебаний резко возрастает;
- Затухание — амплитуда ограничена демпфированием;
- Переходные процессы — при включении движения опоры наблюдаются переходные колебания.
engee.open("pendulum_on_moving_cart.engee")
data = engee.run()

angle_array = data["Отклонение маятника [град]"]
position_array = data["Перемещение тележки [м]"]

gr()
plot(
    plot( position_array.time, position_array.value, xlabel="Время, с", ylabel="Смещение, м",
      label = "Перемещение опорной платформы (м)",
      title="Движение маятника на подвижной платформе"),
    plot( angle_array.time, angle_array.value, c = 2, xlabel="Время, с", ylabel="Угол, град",
      label = "Угол отклонения маятника (градусы)"),
    layout=(2,1)
)
Заключение
Модель маятника на подвижной опоре в полярных координатах учитывает движение опоры через линейный порт и позволяет моделировать движение системы средней сложности под действием разных источников движения (сила, скорость, сигнал), а подход моделирования через физические компоненты обеспечивает высокую гибкость при описании сложных механических систем.
Данная модель может быть использована как основа для моделирования более сложных систем, таких как:
- Маятник на тележке (классическая задача управления);
- Сейсмический маятник (датчик колебаний);
- Подвесные системы с подвижным основанием.